
Ros学习——移动机器人Ros导航详解及源码解析
1 执行过程
- 1.运行仿真机器人fake_turtlebot.launch:加载机器人模型——启动机器人仿真器——发布机器人状态
- 2.运行amcl节点fake_amcl.launch:加载地图节点map_server——加载move_base节点——加载fake_localization节点(AMCL)
- 3.运行rviz
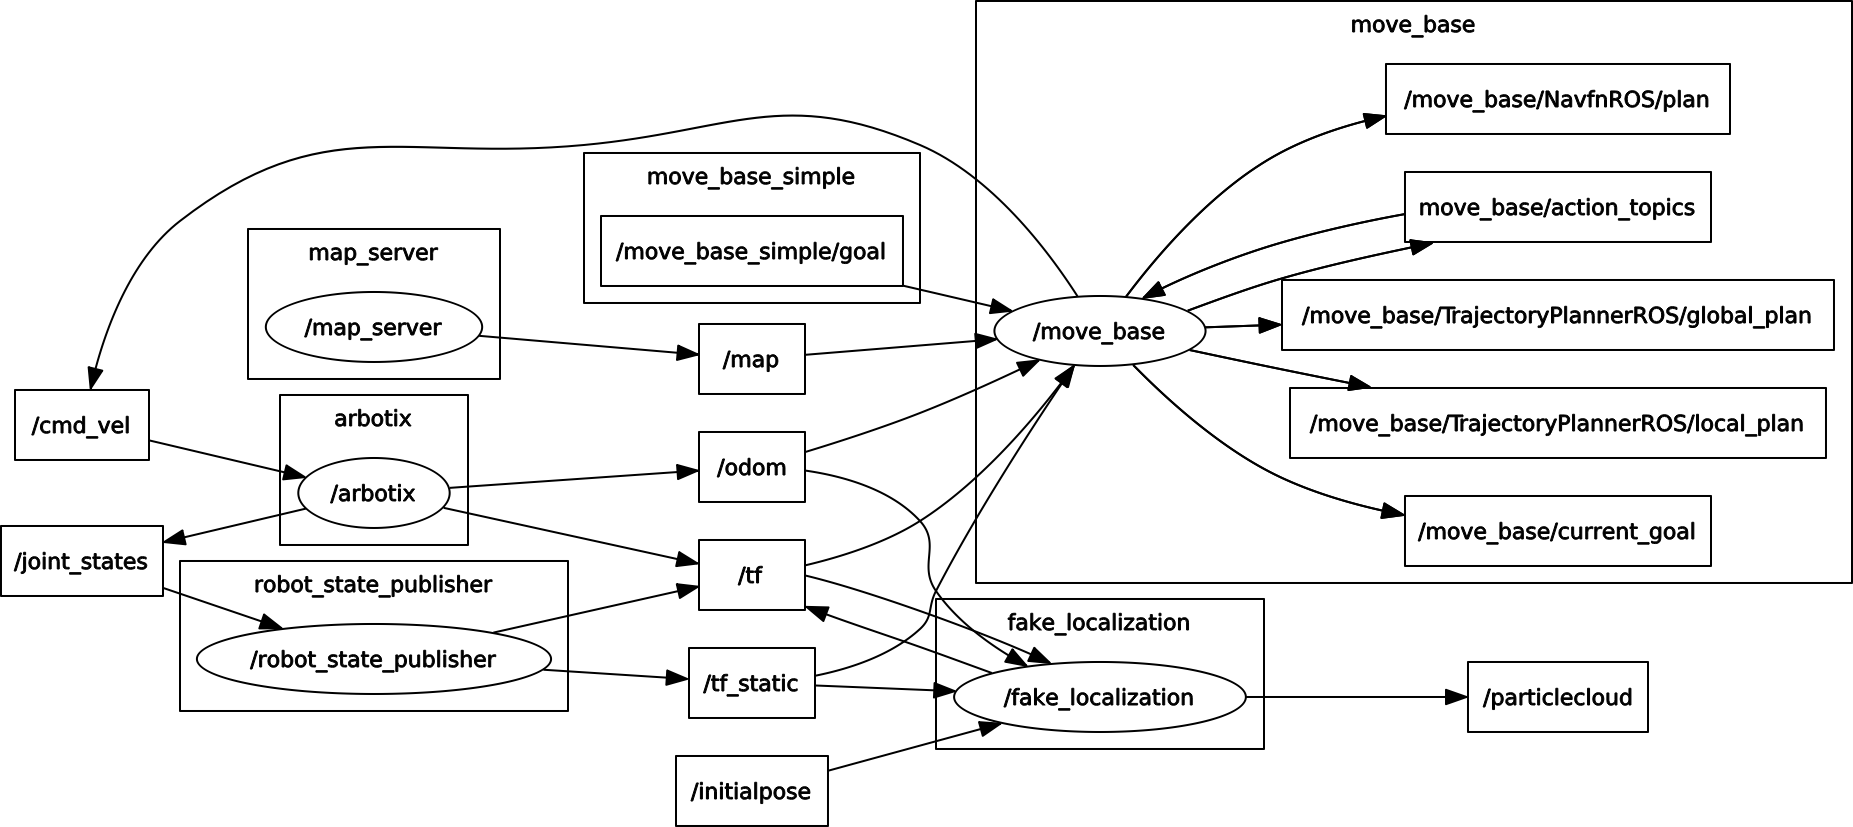
2 机器人仿真
//fake_turtlebot.launch

<launch>

  <param name="/use_sim_time" value="false" />

  <!-- Load the URDF/Xacro model of our robot -->

  <arg name="urdf_file" default="$(find xacro)/xacro.py '$(find rbx1_description)/urdf/turtlebot.urdf.xacro'" />

  <param name="robot_description" command="$(arg urdf_file)" />

  <node name="arbotix" pkg="arbotix_python" type="arbotix_driver" output="screen" clear_params="true">

      <rosparam file="$(find rbx1_bringup)/config/fake_turtlebot_arbotix.yaml" command="load" />

      <param name="sim" value="true"/>

  </node>

  <node name="robot_state_publisher" pkg="robot_state_publisher" type="state_publisher">

      <param name="publish_frequency" type="double" value="20.0" />

  </node>

</launch>
2.1加载机器人模型turtlebot.urdf.xacro,包括:
1.硬件模型turtlebot_hardware.urdf.xacro
2.机器人本体模型turtlebot_body.urdf.xacro
3.标定参数turtlebot_calibration.xacro
4.运动学模型turtlebot_kinect.urdf.xacro
2.2 加载arbotix模拟器,即arbotix节点(加载配置文件:fake_turtlebot_arbotix.yaml)
port: /dev/ttyUSB0

baud: 115200

rate: 20

sync_write: True

sync_read: True

read_rate: 20

write_rate: 20

controllers: {

   #  Pololu motors: 1856 cpr = 0.3888105m travel = 4773 ticks per meter (empirical: 4100)

   base_controller: {type: diff_controller, base_frame_id: base_footprint, base_width: 0.26, ticks_meter: 4100, Kp: 12, Kd: 12, Ki: 0, Ko: 50, accel_limit: 1.0 }

}
2.3 加载robot_state_publisher节点(设置频率publish_frequency:20)
3 机器人控制
//fake_amcl.launch

<launch>

  <param name="use_sim_time" value="false" />

  <!-- Set the name of the map yaml file: can be overridden on the command line. -->

  <arg name="map" default="test_map.yaml" />

  <!-- Run the map server with the desired map -->

  <node name="map_server" pkg="map_server" type="map_server" args="$(find rbx1_nav)/maps/$(arg map)"/>

  <!-- The move_base node -->

  <include file="$(find rbx1_nav)/launch/fake_move_base_amcl.launch" />

  <!-- Run fake localization compatible with AMCL output -->

  <node pkg="fake_localization" type="fake_localization" name="fake_localization" clear_params="true" output="screen">

     <remap from="base_pose_ground_truth" to="odom" />

     <param name="global_frame_id" value="map" />

     <param name="base_frame_id" value="base_footprint" />

  </node>

</launch>
- 3.1加载地图服务器节点map_server,配置地图文件:test_map.yaml
image: test_map.pgm                              //包含占用数据的图像文件的路径; 可以是绝对的,或相对于YAML文件的位置

resolution: 0.050000                              //地图的分辨率,米/像素

origin: [-13.800000, -12.200000, 0.000000]                //地图中左下像素的2-D姿态为(x,y,yaw),偏航为逆时针旋转(yaw = 0表示无旋转)。系统的许多部分目前忽略偏航。

negate: 0                                    //白/黑自由/占用语义是否应该被反转(阈值的解释不受影响)

occupied_thresh: 0.9                             //占据概率大于该阈值的像素被认为完全占用

free_thresh: 0.196                               //占有概率小于该阈值的像素被认为是完全自由的
- 3.2加载movebase节点:fake_move_base_amcl.launch——>运行成本、机器人半径、到达目标位置的距离,机器人移动的速度
1.costmap_common_params.yaml:配置基本的参数,这些参数会被用于local_costmap和global_costmap.
obstacle_range: 2.5                //障碍物探测,引入地图

raytrace_range: 3.0               //用于机器人运动过程中,实时清除代价地图中的障碍物

#footprint: [[0.175, 0.175], [0.175, -0.175], [-0.175, -0.175], [-0.175, 0.175]]          //将机器人的几何参数告诉导航功能包集,机器人和障碍物之间保持一个合理的距离

#footprint_inflation: 0.01

robot_radius: 0.175

inflation_radius: 0.2            //机器人与障碍物之间必须要保持的最小距离

max_obstacle_height: 0.6

min_obstacle_height: 0.0

observation_sources: scan   //设定导航包所使用的传感器

scan: {data_type: LaserScan, topic: /scan, marking: true, clearing: true, expected_update_rate: 0}
2.local_costmap_params.yaml;
local_costmap:

   global_frame: map

   robot_base_frame: base_footprint

   update_frequency: 3.0            //发布信息的频率,也就是costmap可视化信息发布的频率

   publish_frequency: 1.0

   static_map: true

   rolling_window: false            //true:在机器人运动过程中,代价地图始终以机器人为中心

   width: 6.0

   height: 6.0

   resolution: 0.01                 //这三个是代价地图的的尺寸和分辨率,单位都是m

   transform_tolerance: 1.0
3.global_costmap_params.yaml;
global_costmap:

   global_frame: map                          //定义机器人和地图之间的坐标变换,建立全局代价地图必须使用这个变换。

   robot_base_frame: base_footprint

   update_frequency: 1.0                  //地图更新的频率

   publish_frequency: 1.0

   static_map: true                            //是否使用一个地图或者地图服务器来初始化全局代价地图

   rolling_window: false

   resolution: 0.01

   transform_tolerance: 1.0

   map_type: costmap
4.base_local_planner_params.yaml;
controller_frequency: 3.0

recovery_behavior_enabled: false

clearing_rotation_allowed: false

TrajectoryPlannerROS:          //机器人的最大和最小速度限制值,也设定了加速度的限值

   max_vel_x: 0.5

   min_vel_x: 0.1

   max_vel_y: 0.0  # zero for a differential drive robot

   min_vel_y: 0.0

   max_vel_theta: 1.0

   min_vel_theta: -1.0

   min_in_place_vel_theta: 0.4

   escape_vel: -0.1

   acc_lim_x: 1.5

   acc_lim_y: 0.0  # zero for a differential drive robot

   acc_lim_theta: 1.2

   holonomic_robot: false                     //全向移动机器人那么此值为true

   yaw_goal_tolerance: 0.1 # about 6 degrees

   xy_goal_tolerance: 0.05  # 5 cm

   latch_xy_goal_tolerance: false

   pdist_scale: 0.4

   gdist_scale: 0.8

   meter_scoring: true

   heading_lookahead: 0.325

   heading_scoring: false

   heading_scoring_timestep: 0.8

   occdist_scale: 0.05

   oscillation_reset_dist: 0.05

   publish_cost_grid_pc: false

   prune_plan: true

   sim_time: 1.0

   sim_granularity: 0.05

   angular_sim_granularity: 0.1

   vx_samples: 8

   vy_samples: 0  # zero for a differential drive robot

   vtheta_samples: 20

   dwa: true

   simple_attractor: false
5.nav_test_params.yaml
TrajectoryPlannerROS:

  yaw_goal_tolerance: 6.28 # We don't care about orientation

  xy_goal_tolerance: 0.1   # 10 cm

  pdist_scale: 0.8

  gdist_scale: 0.4

  occdist_scale: 0.1
- 3.3加载fake_localization节点:ACML
3 Rviz显示
Ros学习——移动机器人Ros导航详解及源码解析的更多相关文章
- SpringBoot之DispatcherServlet详解及源码解析
在使用SpringBoot之后,我们表面上已经无法直接看到DispatcherServlet的使用了.本篇文章,带大家从最初DispatcherServlet的使用开始到SpringBoot源码中Di ...
- 详解HashMap源码解析(下)
上文详解HashMap源码解析(上)介绍了HashMap整体介绍了一下数据结构,主要属性字段,获取数组的索引下标,以及几个构造方法.本文重点讲解元素的添加.查找.扩容等主要方法. 添加元素 put(K ...
- AFNetworking 3.0 使用详解 和 源码解析实现原理
AFN原理&& AFN如何使用RunLoop来实现的: 让你介绍一下AFN源码的理解,首先要说说封装里面主要做了那些重要的事情,有那些重要的类(XY题) 一.AFN的实现步骤: NSS ...
- CharacterEncodingFilter详解及源码解析
字符编码过滤器 (Spring框架对字符编码的处理) 基于函数回调,对所有请求起作用,只在容器初始化时调用一次,依赖于servlet容器. web.xml配置文件 <filter> &l ...
- cas客户端流程详解(源码解析)--单点登录
博主之前一直使用了cas客户端进行用户的单点登录操作,决定进行源码分析来看cas的整个流程,以便以后出现了问题还不知道是什么原因导致的 cas主要的形式就是通过过滤器的形式来实现的,来,贴上示例配置: ...
- 六张图详解LinkedList 源码解析
LinkedList 底层基于链表实现,增删不需要移动数据,所以效率很高.但是查询和修改数据的效率低,不能像数组那样根据下标快速的定位到数据,需要一个一个遍历数据. 基本结构 LinkedList 是 ...
- 详解HashMap源码解析(上)
jdk版本:1.8 数据结构: HashMap的底层主要基于数组+链表/红黑树实现,数组优点就是查询块,HashMap通过计算hash码获取到数组的下标来查询数据.同样也可以通过hash码得到数组下标 ...
- 详解ConCurrentHashMap源码(jdk1.8)
ConCurrentHashMap是一个支持高并发集合,常用的集合之一,在jdk1.8中ConCurrentHashMap的结构和操作和HashMap都很类似: 数据结构基于数组+链表/红黑树. ge ...
- 基于双向BiLstm神经网络的中文分词详解及源码
基于双向BiLstm神经网络的中文分词详解及源码 基于双向BiLstm神经网络的中文分词详解及源码 1 标注序列 2 训练网络 3 Viterbi算法求解最优路径 4 keras代码讲解 最后 源代码 ...
随机推荐
- Django之模板(Template)
Django模板系统 官方文档 每一个Web框架都需要一种很便利的方法用于动态生成HTML页面. 最常见的做法是使用模板. 模板包含所需HTML页面的静态部分,以及一些特殊的模版语法,用于将动态内容插 ...
- 机器学习(九)—FP-growth算法
本来老师是想让我学Hadoop的,也装了Ubuntu,配置了Hadoop,一时间却不知从何学起,加之自己还是想先看点自己喜欢的算法,学习Hadoop也就暂且搁置了,不过还是想问一下园子里的朋友有什么学 ...
- PHPCMS V9调用父栏目 顶级父栏目的代码
一.调用父栏目 首先是列表页和二级栏目页list.html {$CATEGORYS[$top_parentid][catname]} //顶级父栏目名称 {$CATEGORYS[$CAT[parent ...
- JQuery 提示用户名密码不为空
$(document).ready(function(){ //HTML()替换 HTML函数 //append()追加 :input = :t ...
- 《C#求职宝典》读书笔记
王小科 电子工业出版 第一篇 面试求职第一步 一个例子:一支行军中的队伍长100米,一个传令兵从队尾跑至队头,再立即返回队尾,队伍正好前进了100米.假设队伍 和传令兵行进的速度恒定,问传令兵跑了多少 ...
- verilog中function的使用
函数的功能和任务的功能类似,但二者还存在很大的不同.在 Verilog HDL 语法中也存在函数的定义和调用. 1.函数的定义 函数通过关键词 function 和 endfunction 定义,不允 ...
- win10开始键点击无效果
1.在键盘上按下win+R键,或在开始菜单图标上点击右键选择运行: 2.输入powershell,按下“确定”运行:3.在窗口里输入或复制粘贴以下命令,注意只有一行: Get-AppxPackage ...
- rest异常框架
好的工具:postman 教程:http://blog.csdn.net/ye1992/article/details/49998511 RuntimeMXBean是Java 虚拟机的运行时系统的管理 ...
- ubuntu下网卡eth1如何修改为eth0
正常来说,Linux在识别网卡时第一张会是eth0,第二张才是eth1.有时候我们使用虚拟机克隆技术后网卡的信息就会改变,新克隆出来的虚拟主机网卡名字可能变为eth1.无论我们怎么修改都无法改变,这就 ...
- Linux bash shell 入门
https://www.cnblogs.com/cosiray/archive/2012/03/02/2377099.html