
转载泡泡机器人——IMU预积分总结与公式推导2
本文为IMU预积分总结与公式推导系列技术报告的第二篇。
承接第一篇的内容,本篇将推导IMU预积分的测量值,并分析其测量误差的分布形式。
传统捷联惯性导航的递推算法,以初始状态为基础,利用IMU测量得到的比力和角速度信息进行积分运算,实时更新载体的位姿及速度等状态,回顾上一篇给出的运动模型,如果已知k时刻的载体状态Rk、vk和pk,则利用IMU测量值可以直接递推得到k+1时刻的载体状态,根据这种思路,如果知道上一帧图像采样时刻载体的位姿和速度,则可以递推得到当前帧的位姿和速度。需要注意的是,传统的惯导解算中非常重要的一个问题是处理重力,由于加计的测量特性,其测量值为包含反向重力的比力,而不是纯加速度。这使得一旦姿态不准确,重力投影误差将对速度和位置积分产生严重影响。
在基于BA的视觉惯性融合算法中,各个节点的载体状态都是有待优化的量。IMU预积分的初衷,是希望借鉴纯视觉SLAM中图优化的思想,将帧与帧之间IMU相对测量信息转换为约束节点(载体位姿)的边参与到优化框架中。IMU预积分理论最大的贡献是对这些IMU相对测量进行处理,使得它与绝对位姿解耦(或者只需要线性运算就可以进行校正),从而大大提高优化速度。另外,这种优化架构还使得加计测量中不受待见的重力变成一个有利条件——重力的存在将使整个系统对绝对姿态(指相对水平地理坐标系的俯仰角和横滚角,不包括真航向)可观。要知道纯视觉VO或者SLAM是完全无法得到绝对姿态的。
此外,由于传感器测量误差的存在,无论是纯惯导还是纯VO解算,单纯依靠递推运算不可避免的将带来累积误差(低精度IMU会极快发散)。将两种传感器融合可以利用冗余测量(例如两种方式都可以求取相对位姿)来抑制累积误差。同时,IMU和视觉这两种不同源的测量,也使得IMU的bias可观,从而可以在优化中被有效估计。另外老生常谈的纯单目视觉缺乏绝对尺度的问题,也可以由惯性信息的引入而得以解决。
罗里吧嗦了一大堆,下面我们就来看看IMU预积分中是如何处理相对测量的。
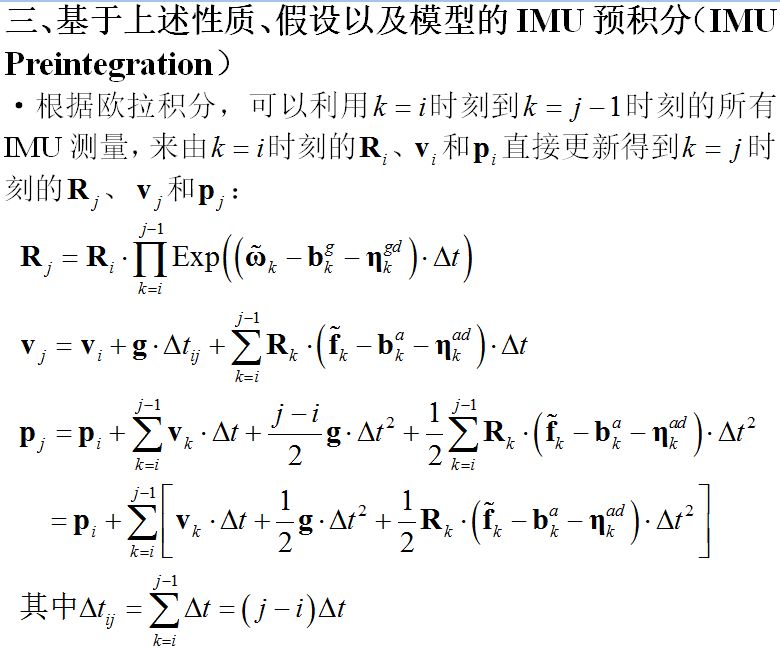
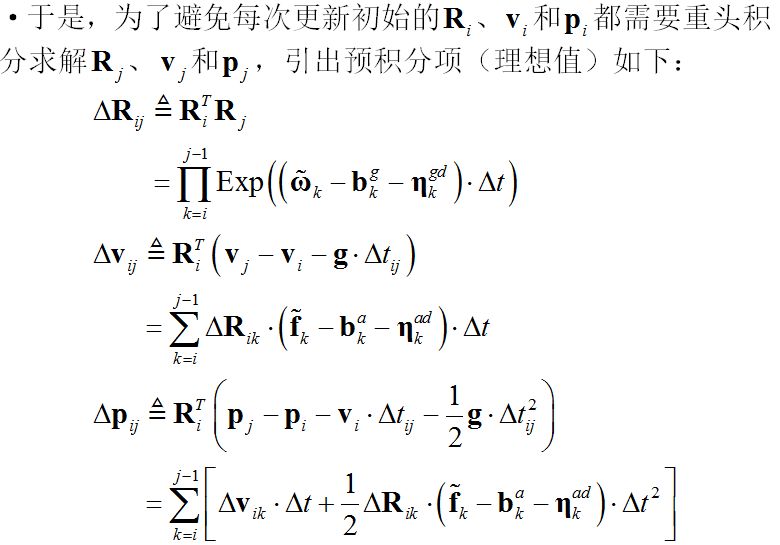

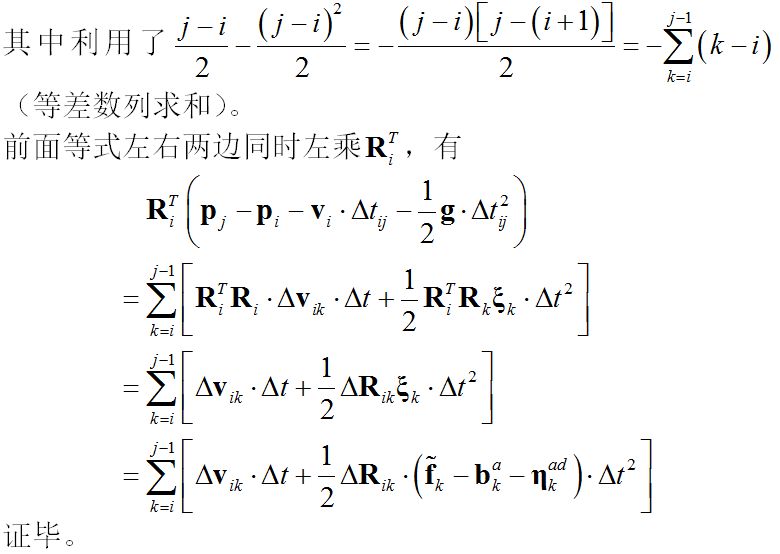
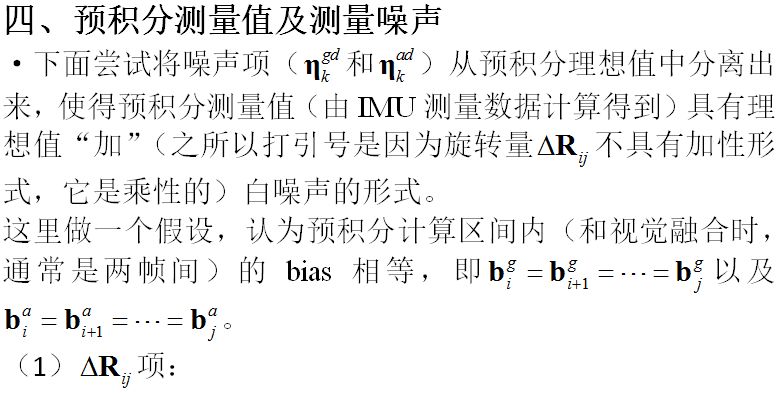


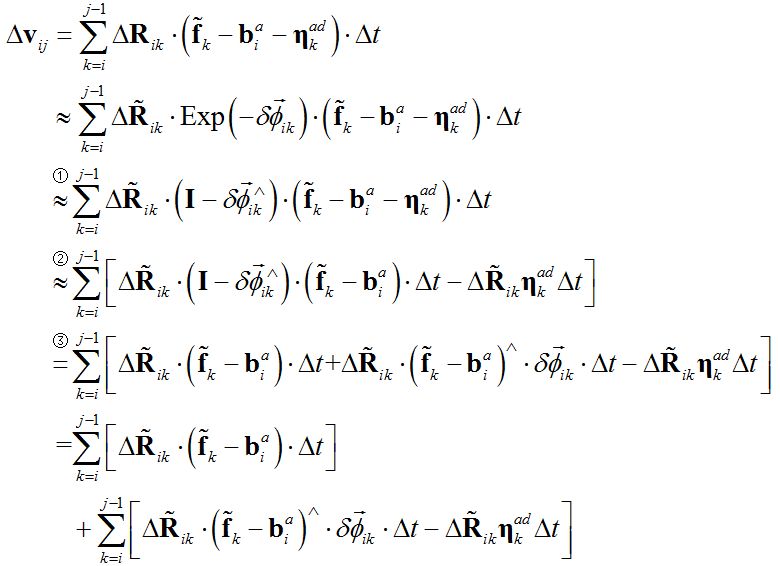
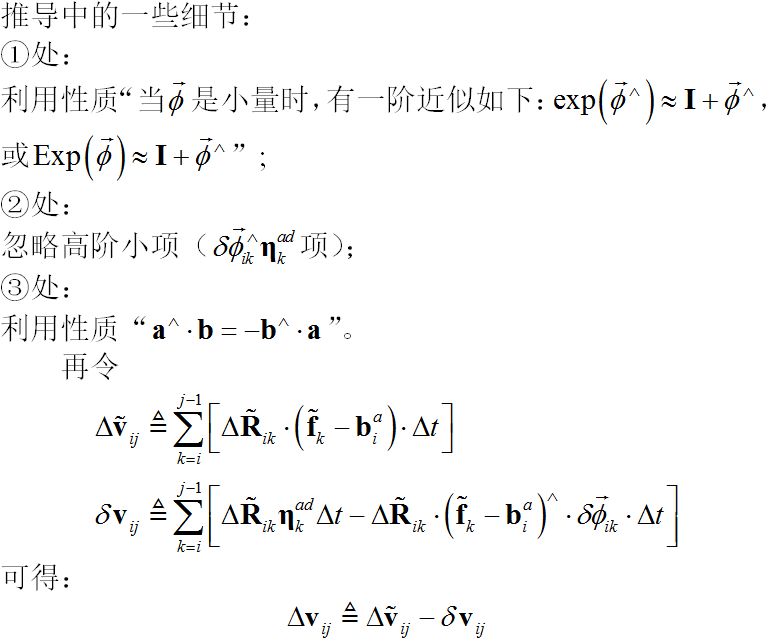

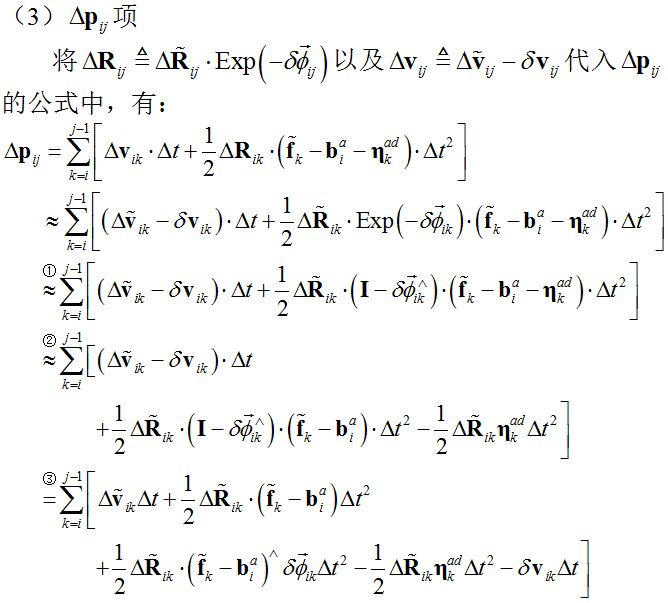

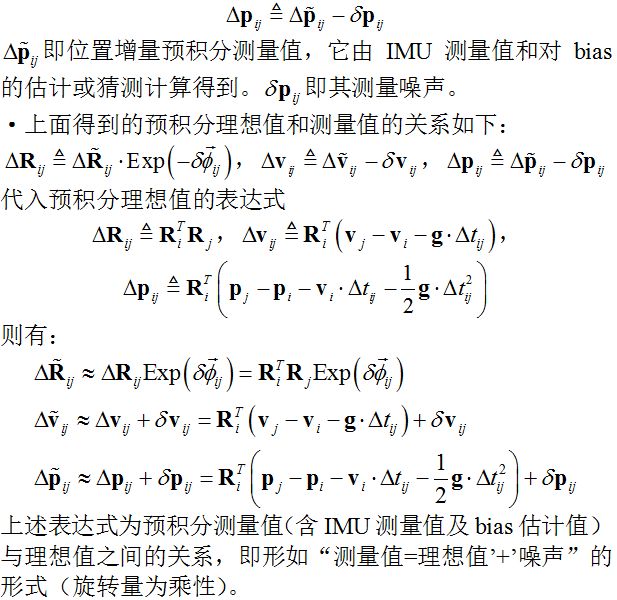
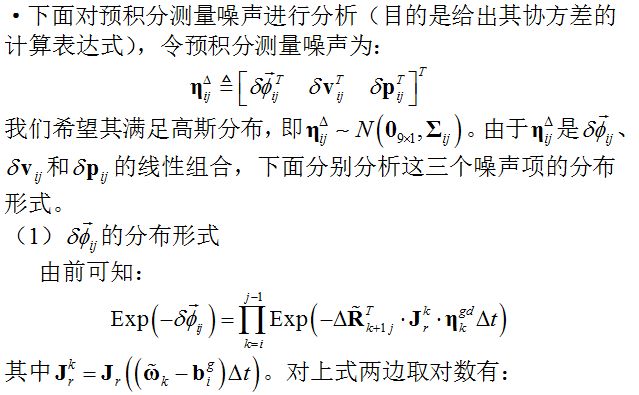
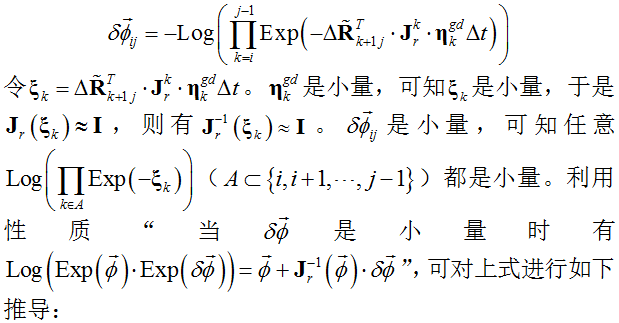
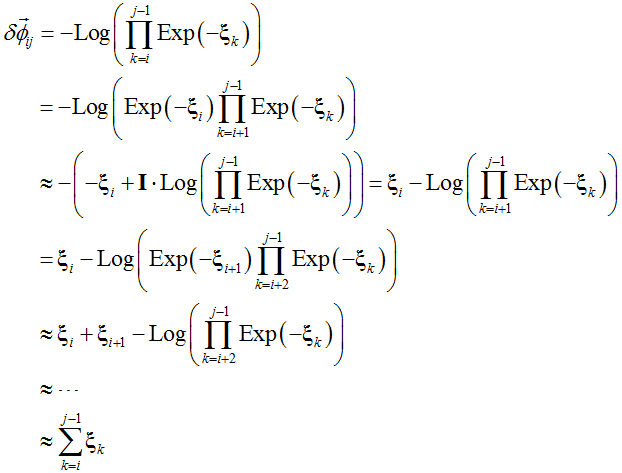

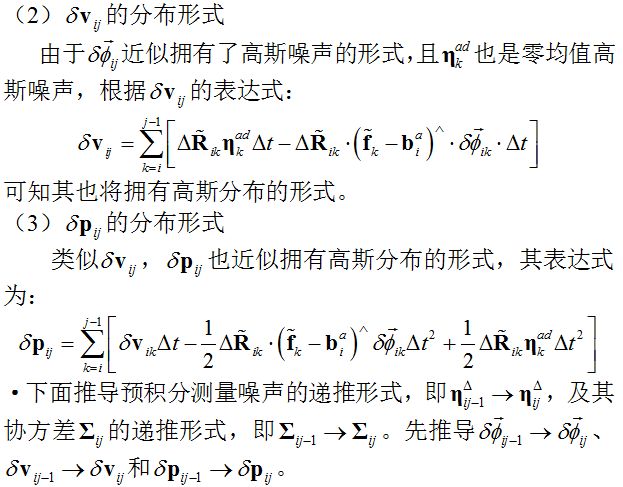

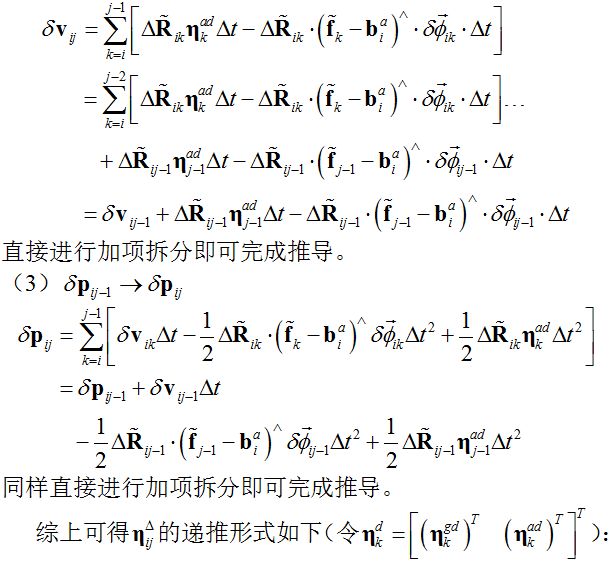
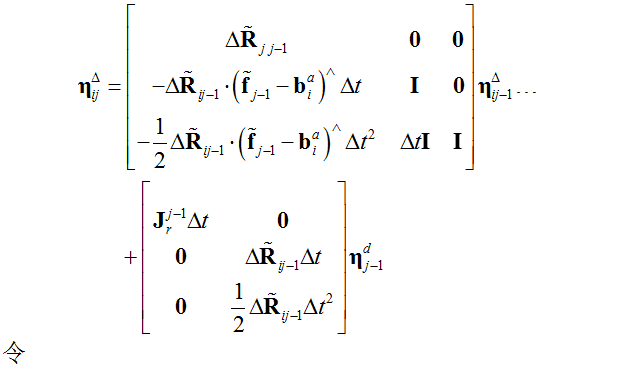
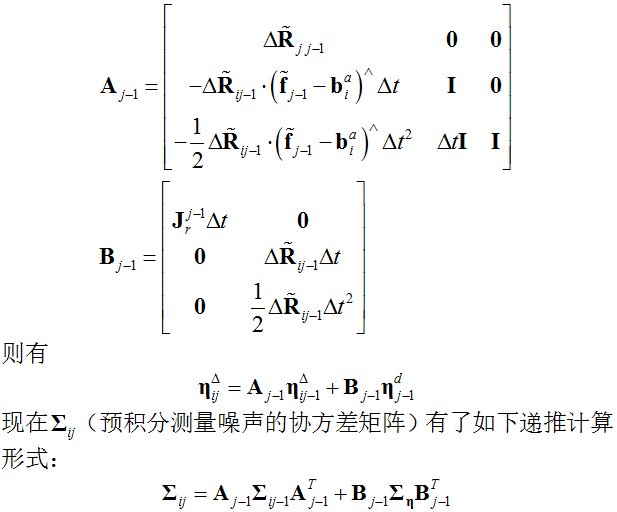
本篇对IMU预积分的理想模型及其噪声展开部分的公式进行了分析和推导。噪声分布将用来计算IMU预积分的信息矩阵,在优化框架中起到平衡权重的作用。
转载泡泡机器人——IMU预积分总结与公式推导2的更多相关文章
- 转载泡泡机器人——IMU预积分总结与公式推导1
IMU预积分技术最早由T Lupton于12年提出[1],C Forster于15年[2][3][4]将其进一步拓展到李代数上,形成了一套优雅的理论体系.Forster将IMU预积分在开源因子图优化库 ...
- IMU 预积分推导
给 StereoDSO 加 IMU,想直接用 OKVIS 的代码,但是有点看不懂.知乎上郑帆写的文章<四元数矩阵与 so(3) 左右雅可比>提到 OKVIS 的预积分是使用四元数,而预积分 ...
- VINS(七)estimator_node 数据对齐 imu预积分 vision
首先通过vins_estimator mode监听几个Topic(频率2000Hz),将imu数据,feature数据,raw_image数据(用于回环检测)通过各自的回调函数封装起来 ros::Su ...
- VINS(三)IMU预积分
IMU的数据频率一般远高于视觉,在视觉两帧k,k+1之间通常会有>10组IMU数据.IMU的数据通过积分,可以获取当前位姿(p位置,q四元数表达的姿态).瞬时速度等参数. 在VIO中,如果参考世 ...
- IMU预积分
https://www.sohu.com/a/242760307_715754 http://www.sohu.com/a/243155537_715754 https://www.sohu.com/ ...
- [转载]在线文档预览方案-Office Web Apps
最近在做项目时,要在手机端实现在线文档预览的功能.于是百度了一下实现方案,大致是将文档转换成pdf,然后在通过插件实现预览.这些方案没有具体实现代码,也没有在线预览的地址,再加上项目时间紧迫.只能考虑 ...
- 泡泡机器人SLAM 2019
LDSO:具有回环检测的直接稀疏里程计:LDSO:Direct Sparse Odometry with Loop Closure Abstract—In this paper we present ...
- 分享| 语义SLAM的未来与思考(泡泡机器人)
相比典型的点云地图,语义地图能够很好的表示出机器人到的地方是什么,机器人“看”到的东西是什么.比如进入到一个房间,点云地图中,机器人并不能识别显示出来的一块块的点云到底是什么,但是语义地图的构建可以分 ...
- 【转载】C/C++预处理器
转自:http://www.cnblogs.com/lidabo/archive/2012/08/27/2658909.html C/C++编译系统编译程序的过程为预处理.编译.链接.预处理器是在程序 ...
随机推荐
- ByteView和Sink
久违啦米娜桑!!! 最近有点忙,一月有余没有更新了,实在对不起大家!!! 上线后看到不少朋友发的私信,感谢大家的赞许与信任,后面我会尽最大的努力按时更新,不断推出更优质的文章!!! 本来计划最后花1讲 ...
- 微服务之consul(一)
一.概述 consul是google开源的一个使用go语言开发的服务发现.配置管理中心服务.内置了服务注册与发现框 架.分布一致性协议实现.健康检查.Key/Value存储.多数据中心方案,不再需要依 ...
- .Net Core 根据配置文件动态发布至服务器
前言 一个软件的开发周期需要经历开发.测试.上线三个基本的阶段,同理我们在开发过程中会需要经常切换不同的运行环境..NetCore可以通过配置文件以及写入系统环境变量来自动识别站点的运行环境,保证了数 ...
- Shell编程(week4_day4)--技术流ken
本节内容 1. shell函数 2. shell正则表达式 shell函数 shell中允许将一组命令集合或语句形成一段可用代码,这些代码块称为shell函数.给这段代码起个名字称为函数名,后续可以直 ...
- celery异步消息处理框架
Celery 1.什么是Clelery Celery是一个简单.灵活且可靠的,处理大量消息的分布式系统 专注于实时处理的异步任务队列 同时也支持任务调度 Celery架构 Celery的架构由三部分组 ...
- Mondrian + JPivot 环境配置
一.环境准备 特别说明:Mondrian + JPivot 环境笔者已整理调试通过,可直接部署运行. 1.1 环境要求 JDK1.8+ 1.2 环境包说明 从 https://pan.baidu.co ...
- Python 里的「单分派泛函数」到底是什么?
泛型,如果你学过Java ,应该对它不陌生吧.但你可能不知道在 Python 中(3.4+ ),也可以实现简单的泛型函数. 在Python中只能实现基于单个(第一个)参数的数据类型来选择具体的实现方式 ...
- 杭电ACM2018--母牛的故事
母牛的故事 Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 65536/32768 K (Java/Others)Total Submi ...
- Nginx配置了解
安装Nginx常用编译选项说明 nginx大部分常用模块,编译时./configure --help查看,以--without开头的都是默认安装. --prefix=PATH 指定nginx的安装目录 ...
- Yii2设计模式——设计模式简介
我们首先来思考一个问题:作为工程师,我们的价值是什么? 笔者认为是--解决用户问题. 我们的任何知识和技能,如果不能解决特定的问题,那么就是无用的屠龙之术:我们的任何经验,如果不能对解决新的问题有用, ...