
一文教你快速学会在matlab的simulink中调用C语言进行仿真
本文介绍如何在matlab的simulink中嵌入C语言进行多输入多输出的仿真;matlab版本位2015b;
创作不易,如果本文帮到了您;
如果本文帮到了您,请帮忙点个赞 ;
如果本文帮到了您,请帮忙点个赞 ;
如果本文帮到了您,请帮忙点个赞 ;
文章目录
1 s-function
S-function模块,位于Simulink/User-Defined Functions模块库中,它可以很方便的调用matlab脚本,即.m为后缀的文件,也可以调用c文件,但是这里是LEVEL-1的s-function,也就是只能进行单输入和单输出,对于LEVEL-1的单输入单输出参考《matlab 调用C程序进行simulink仿真》这篇文章,具体不再赘述,相关信息如下所示;

但是有的时候需要进行多输入多输出,即MIMO的系统,那么就需要LEVEL-2的s-function,因此这里需要使用S-Function Builder来自定义需要输入的参数和输出的参数;

2 具体设置
首先拖拽S-Function Builder到仿真文件中,并双击打开,可以看到具体的属性如下图所示;

一般初级的使用,这里有四个地方需要注意,已经在上图中标注出来;
- S-Function文件名,最终构建成功会生成相应名称的C文件;
- 输入输出的设置,根据需求设置S-Function的入口参数,和返回参数,后面会详细解释;
- 完成设置之后需要进行构建,生成C文件;
- 对相应文件进行修改,最终进行编译;
- 如果编译成功的话,C程序就已经成功嵌入了,下面可以进行simulink仿真了;
后面将结合一个例子进行分析;
2.1 输入输出
首先设置文件名,本文设置为sfun_myc;
然后在输入和输出选项下有相关端口的属性选项,具体如下;
- Port name:端口名称,用户自己填写;
- Dimensions:数据的维度,这里有两种选项,分别是1-D和2-D;如果是1-D则表示输入向量,2-D则表示输入为矩阵;
- Rows:输入数据的行数;
- Columns:输入数据的列数;
- Complexity:输入的数据是实数还是复数,这里有real和complex这两个选项;
2.1.1 添加相应的输入信号
如下图所示;点击图标①,在Input ports的选项下,添加了u0,u1,u2和t,这四个输入信号的添加;

2.1.2 添加相应的输出信号
输出具体如下图所示;

2.2 构建 S-Function
设置成功之后,具体信息如下图所示;

模块图标如下图所示;

从上面两图可以看出,已经设置完成,点击Build生成S-Function对应的C程序,包括;
sfun_myc.c;在这文件中也可以进行对输出的修改;sfun_myc_wrapper.c;主要修改这个文件,下面具体再分析;
文件列表如下图所示;
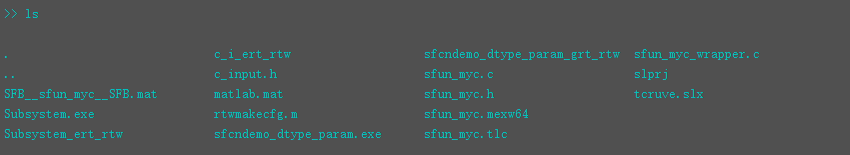
3 源码分析
3.1 sfun_myc.c
sfun_myc.c是软件自动生成的文件,源码相对较长,占较大篇幅,暂时不贴,主要分析其中几个主要的函数;
在mdlOutputs函数会每过一个采样点(sample time)就被调用一次,在这里以及传入了我们之前定义好的四个参数,以及需要输出的三个参数;
并且最终调用sfun_myc_Outputs_wrapper函数来处理输入和输出,具体如下所示;
static void mdlOutputs(SimStruct *S, int_T tid)

{

    const real_T   *u0  = (const real_T*) ssGetInputPortSignal(S,0);

    const real_T   *u1  = (const real_T*) ssGetInputPortSignal(S,1);

    const real_T   *u2  = (const real_T*) ssGetInputPortSignal(S,2);

    const real_T   *t  = (const real_T*) ssGetInputPortSignal(S,3);

    real_T        *y0  = (real_T *)ssGetOutputPortRealSignal(S,0);

    real_T        *y1  = (real_T *)ssGetOutputPortRealSignal(S,1);

    real_T        *y2  = (real_T *)ssGetOutputPortRealSignal(S,2);

    sfun_myc_Outputs_wrapper(u0, u1, u2, t, y0, y1, y2);

}
3.2 sfun_myc_wrapper.c
主要的逻辑是在这个函数中进行编写;源码太长,占较大篇幅,暂时不贴,主要分析其中几个主要的函数;
/* This sample sets the output equal to the input

      y0[0] = u0[0];

 For complex signals use: y0[0].re = u0[0].re;

      y0[0].im = u0[0].im;

      y1[0].re = u1[0].re;

      y1[0].im = u1[0].im;

*/
上面的代码可以看到,u0为输入,y0和y1位输出;
在sfun_myc_Outputs_wrapper函数中进行修改,就可以得到:
y=f(x)y=f(x)y=f(x)
这里用梯形速度曲线进行测试,具体如下;
/*

 * Output functions

 *

 */

void sfun_myc_Outputs_wrapper(const real_T *u0,

            const real_T *u1,

            const real_T *u2,

            const real_T *t,

            real_T *y0,

            real_T *y1,

            real_T *y2)

{

/* %%%-SFUNWIZ_wrapper_Outputs_Changes_BEGIN --- EDIT HERE TO _END */

/* This sample sets the output equal to the input

      y0[0] = u0[0];

 For complex signals use: y0[0].re = u0[0].re;

      y0[0].im = u0[0].im;

      y1[0].re = u1[0].re;

      y1[0].im = u1[0].im;

*/

/* %%%-SFUNWIZ_wrapper_Outputs_Changes_END --- EDIT HERE TO _BEGIN */

    int Am = u0[0];

    int Vm = u1[0];

    int Pf = u2[0];

    int T = t[0];

    int Ta = Vm/Am;

    int Tm = (Pf - Am*Ta*Ta)/Vm;

    int Tf = 2*Ta+Tm;

    printf("%d\r\n",Tf);

    //梯形

    if(Tm>0){

        if(T <= Ta){

            y0[0] = 0.5*Am*T*T;

            y1[0] = Am*T;

            y2[0] = Am;

        }else if(T<=(Ta+Tm)){

            y0[0] = 0.5*Am*Ta*Ta + Vm*(T-Ta);

            y1[0] = Vm;

            y2[0] = 0;

        }else if(T<=(Ta+Tm+Ta)){

            y0[0] = 0.5*Am*Ta*Ta + Vm*Tm + 0.5*Am*(T-Ta-Tm)*(T-Ta-Tm);

            y1[0] = Vm-Am*(T-Ta-Tm);

            y2[0] = -Am;

        }

    }else{

    //三角形

        Ta = sqrt(Pf/Am);

        if(T<Ta){

            y0[0] = 0.5*Am*T*T;

            y1[0] = Am*T;

            y2[0] = Am;

        }else{

            y0[0] = 0.5*Am*Ta*Ta + 0.5*Am*(T-Ta)*(T-Ta);

            y1[0] = Am*Ta - Am*(T-Ta);

            y2[0] = -Am;

        }

    }

}
3.2 编译程序
编辑好相应的函数就可以开始编译程序;
在matlab终端输入以下指令;
mex sfun_myc.c sfun_myc_wrapper.c
0 warning 0 errors

如果出现以下提示:
=错误使用 mex
未找到支持的编译器或 SDK。您可以安装免费提供的 MinGW-w64 C/C++ 编译器;请参阅安装 MinGW-w64 编译器。如需更多选项,请参阅http://www.mathworks.com/support/compilers/R2015b/win64.html。=
则需要先根据提示安装相应的编译器。
4 相关测试
仿真的框图如下所示;

写的是一个梯形曲线规划,,结果符合预期,开心。

5 总结
本文总结了在matlab的simulink中调用C语言进行仿真,但是还有很多请问没有考虑在内,需要读者进行举一反三,如果有别的问题也可以进行在文章下方进行评论,或者私信我。
笔者能力和水平有限,文中难免有错误和纰漏之处,请大佬们不吝赐教;
创作不易,如果本文帮到了您;
如果本文帮到了您,请帮忙点个赞 ;
如果本文帮到了您,请帮忙点个赞 ;
如果本文帮到了您,请帮忙点个赞 ;
一文教你快速学会在matlab的simulink中调用C语言进行仿真的更多相关文章
- 一文教你快速搞懂速度曲线规划之T形曲线(超详细+图文+推导+附件代码)
运动控制中常用的T速度曲线规划的原理和程序实现,最后给出了测试结果: 如果本文帮到了您,请帮忙点个赞
- 一文教你快速搞懂速度曲线规划之S形曲线(超详细+图文+推导+附件代码)
本文介绍了运动控制终的S曲线,通过matlab和C语言实现并进行仿真:本文篇幅较长,请自备茶水: 请帮忙点个赞
- Android 工程师如何快速学会web前段
Android 工程师如何快速学会web前段 今天主要聊一下本人最近在学习web前段的感受,最近html5是越来越火了,前段时间公司做了一个项目然后让我们“android”的程序猿过去帮忙把客户 端框 ...
- 图文教您轻松学会用PS设计制作名片
图文教您轻松学会用PS设计制作名片 http://jingyan.baidu.com/article/49711c614e7370fa441b7ca3.html
- 快速学会搭建SVN服务器
原文:快速学会搭建SVN服务器 SVN是一个版本控制工具,常用于我们软件开发项目中,用来管理我们团队共同使用的代码,文档等历史版本的管理,保持代码的更新,避免混乱. 需要工具: svn安装程序:免费下 ...
- 快速学会require的使用
快速学会使用require.js 1.get start 先到官网下载requirejs到本地,官方同时提供Node版本r.js,我们只使用requirejs即可. 接下来在页面上写入 <scr ...
- 教你轻松快速学会用Calibre TXT转MOBI
教你轻松快速学会TXT转为有目录的MOBI###授人以渔,lllll5500制作### 需使用软件按先后顺序如下:一.排版助手 官网http://www.gidot.net/typesetter/二. ...
- 【轻松学编程】如何快速学会一门高级编程语言,以python为例
python文章目录 关注公众号"轻松学编程"了解更多. 写在前面:如何快速(比如在一个月内)学会一门高级编程语言? 现在想学一门编程语言并不难,网上有很多资料,包括书籍.博客.视 ...
- 如何快速学会git
相信大多数入门者都对git的原理比较恍惚,今天我们来告诉大家如何快速学会git命令. 1.git init 这个命令会在当前目录里创建一个.git目录,也就是初始化本地仓库.git. 如图先创建文件夹 ...
随机推荐
- 五分钟!用python绘制漂亮的系统架构图
Diagrams 是一个基于Python绘制云系统架构的模块,它能够通过非常简单的描述就能可视化架构,并支持以下6个云产品的图标: AWS.Azure.GCP.K8s.阿里云 和 Oracle 云 基 ...
- 从联想昭阳到MacBook Pro,致我的那些败家玩意——电脑
对于程序员来说,你懂的,电脑就是我们的女朋友,在很多层面上,它都是,打游戏.敲代码,以及看影片. 我第一台电脑是联想的笔记本(昭阳系列),花了 4000 多块买的. 那时候,家里很是缺钱,4000 多 ...
- F - Robot Motion 栈加BFS
A robot has been programmed to follow the instructions in its path. Instructions for the next direct ...
- C#开发BIMFACE系列31 服务端API之模型对比2:获取模型对比状态
系列目录 [已更新最新开发文章,点击查看详细] 在上一篇<C#开发BIMFACE系列30 服务端API之模型对比1:发起模型对比>中发起了2个模型对比,由于模型对比是在BIMFAC ...
- 如何防止CDN防护被绕过
当攻击者发现目标站点存在CDN防护的时候,会尝试通过查找站点的真实IP,从而绕过CDN防护.我们来看一个比较常见的基于公有云的高可用架构,如下:CDN(入口层)->WAF(应用层防护)-> ...
- 嵌入式-01-LinuxC语言
一.必备Linux命令和C语言基础 1.Linux环境搭建(在第一阶段有提及). 2.文件和目录相关命令(一) (1)Linux的文件系统结构 /bin./boot./dev./etc./home./ ...
- kubernetes的cni0和flannel.1的关系?
当容器运行之后,节点之间多了个虚拟接口cni0,它是由flanneld创建的一个虚拟网桥叫cni0,供pod本地通信使用.flanneld为每个pod创建一对veth虚拟设备,一端放在容器接口上,一端 ...
- swoole学习--图文直播和聊天室
其实这个也没有什么好值得记录的,但是前面都记下来了,我也顺便说说吧: 1.为了方便,最好把http服务声明为超全局变量. 2.在一些地方里面,你声明的http超全局变量是用不了的,你只能用他自己内置的 ...
- MySQL的远程链接
安装好我们的mMySQL,是不是也有种无从下手的感觉,不用怕,接下来我们可以使用远程连接来可视化我们的数据库的数据: 1. 打开我们的数据库,帐号是root,密码查看文件就行了 2.使用命令: mys ...
- Linux指令面试题01-进程查看与终止
查看某一进程是否运行:ps -ef|grep 程序名 终止程序: kill pid 转载于:https://www.cnblogs.com/feihujiushiwo/p/10896636.html