
从5个经典工作开始看语义SLAM
本文试图概括Semantic SLAM的主要思路和近年工作,⻓期更新。但因水平有限,若有错漏,感谢指正。
(更好的公式显示效果,可关注文章底部的公众号)
Semantic SLAM
简介
至今为止,主流的 SLAM 方案 [1] 基于处于像素层级的特征点,更具体地,它们往往只能用角点或边缘来提取路标。人类是通过物体在图像中的运动来推测相机的运动,而非特定像素点。
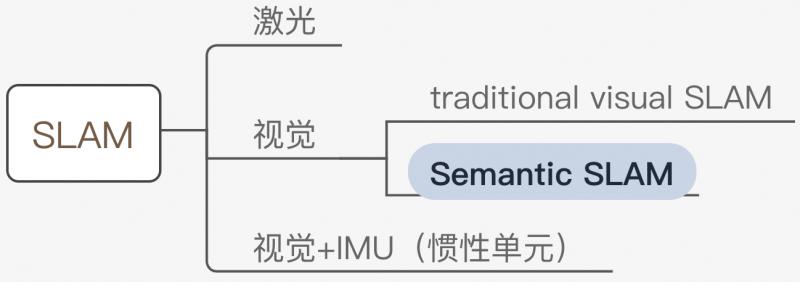
Semantic SLAM 是研究者试图利用物体信息的方案,其在Deep Learning的推动下有了较大的发展,成为了相对独立的分支,就方法(非设备)而言,其在整个SLAM领域所处位置如下图:
目前而言,所谓 Semantic 是将基于神经网络的语义分割、目标检测、实例分割等技术用于 SLAM 中,多用于特征点选取、相机位姿估计,更广泛地说,端到端的图像到位姿、从分割结果建标记点云、场景识别、提特征、做回环检测等使用了神经网络的方法都可称为 Semantic SLAM [2]。
语义和 SLAM 的结合的体现有以下两点 [3]:
SLAM 帮助语义。
检测和分割任务都需要大量的训练数据,在 SLAM 中,由于我们可以估计相机的运动,那么各个物体在图像中位置的变化也可以被预测出来,产生大量的新数据为语义任务提供更多优化条件,且节省人工标定的成本。
语义帮助 SLAM。
一方面,语义分割把运动过程中的每一张图片都带上语义标签,随后传统 SLAM 将带标签的像素映射到3D空间中,就能得到一个带有标签的地图。这提供了高层次的地图,有利于机器人自主理解和人机交互。
另一方面,语义信息亦可为回环检测、Bundle Adjustment 带来更多的优化条件,提高定位精度。
仅实现前者的工作往往称为 Semantic Mapping,后者才认为是真正的 Semantic SLAM。
发展方向
分别从 Semantic Mapping 和 Real Semantic SLAM 两方面,介绍一些主要思路。
Semantic Mapping
这类工作要求特征点是 dense 或 semi-dense 的(否则 Mapping 无意义),因此往往用 RGB-D 的 SLAM 方案,亦或是单目相机的 semi-dense LSD-SLAM 方案 [4]。
有两种 Mapping 方式:
将2D图像的语义分割结果,即带标签的像素,映射到3D点云中。
研究人员尝试让 SLAM 所得的信息(特别是相机位姿),能够提高语义分割的性能。其中一种是使用 SemanticFusion [5] 的 Recursive Bayes 方法:根据 SLAM 对像素点运动的估计,当前帧的像素的语义分类概率 与 前一帧旧位置上的分类概率相乘作为最终概率,即像素的概率会沿着各帧累乘,因而增强语义分割的结果。
这一方法被基于单目相机的工作 [6] 沿用,整体框架描述如下。
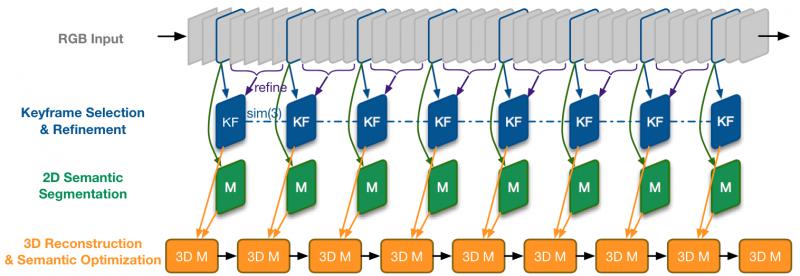
LSD-SLAM + DeepLab-v2 (语义分割)
流程:输入 -> 选关键帧并 refine(非关键帧用于增强深度估计)-> 2D语义分割 -> 语义优化+3D重建
① 为保证速度,仅对关键帧来进行语义分割,
② 其他帧用 small-baseline stereo comparisons [7] 对关键帧做深度估计的优化
③ 使用 Recursive Bayes 增强语义分割
④ 3D重建的优化使用条件随机场(CRF),同 SemanticFusion
第二种 Mapping 方式则以 Object 为单位构建地图 [8][9]。相比于一堆标记了类别的 voxel,包含一个个物体的语义地图,将更有价值。
此部分的重点在于如何做数据关联(Data Association),即跟踪已识别 Object 和发现新 Object,以 [8] 为例描述如下。
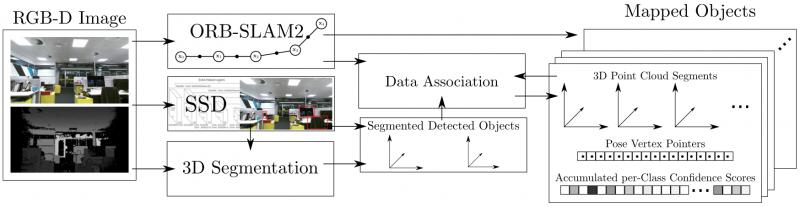
使用 RGB-D 和 ORB-SLAM2 可构建一个 dense 的点云。
对于关键帧,SSD 检测出多个 Object,应用无监督的3D分割方法 [10] 为每一个 Object 分配点云序列,并存储起来。
数据关联:得到一组分割结果(Object, 对应点云)后,据点云重心的欧式距离,在找出最接近的一组候选 Object,如果超过 50% 的点对的距离小于一个阈值(文中 2cm),就认为是匹配到的 Object,否则认为是新 Object,存储下来。
匹配为同一 Object 的两个点云,直接累加分类概率(置信度)。这和上文提到的 Recursive Bayes 方法很像,即利用 SLAM 提供的物体多角度信息,增强分割结果。
(注:本文的 Related Work 写得很好)
Real Semantic SLAM
此部分为本文的重点。相对来说,真正的 Semantic SLAM (即语义建图和 SLAM 定位相互促进)发展较晚(基本是2017年后)。
在 Bundle Adjustment (BA) 方法中,我们同时优化相机位姿和 3D 坐标位置,使得重投影到 2D 图像的像素点与实际观测(多个相机,多个特征点)的总误差最小。
那么如何将语义信息融合进来呢?
思路一:同个 3D 点重投影之后,应保持语义一致。
这又是重投影优化问题,可以加入到 BA 公式中加强优化目标,关键是如何量化重投影误差,就好像传统 BA 的重投影误差通过与实际观测的像素距离来量化。
ICRA 2017 的著名工作 Probabilistic Data Association for Semantic SLAM [11] 使用了此思路,其量化重投影误差的方法在于:使用概率模型计算出来的物体中心,重投影到图像上,应该接近检测框的中心。而数据关联(到底要接近哪个检测框中心),由一组权重决定,最后 “BA” 和 “权重更新” 通过 EM 算法交替优化。
ECCV 2018 上的工作 VSO [12] 与之类似,重投影误差通过与目标类别的语义区域的远近来量化。有几个细节比较巧妙,下面展开说明。
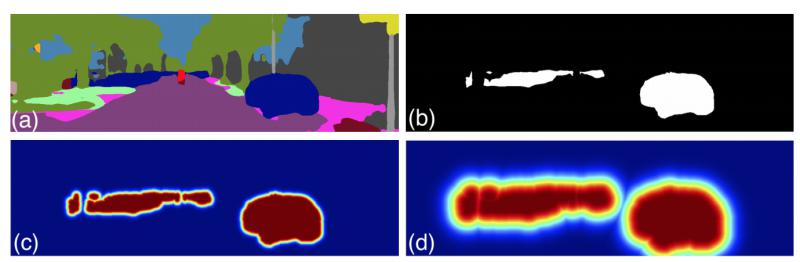
如上图所示,(a) 为语义分割图,(b) 为类别 “Car” 的区域,在(c) (d) 中,根据与 Car 区域的距离,概率值从1 (红) 变为 0 (蓝)。 其他类别如Tree,也会产生此概率分布图。
其中 距离 到 概率 的转化,利用了下方的高斯分布,(c) (d) 的不同是方差
导致的。这是在为量化重投影误差做准备。对于一个空间点P(拥有坐标
)来说,重投影之后计算得到一个概率:
其中
计算了重投影的结果
与类别 c 区域的最近距离,最后得到的
用于计算重投影误差:
权重
的存在是为了解决数据关联,即空间点P应该以哪一个类别的区域为目标,
。其由多个相机下的
值累乘,即多个角度观测投票决定。
会加到普通的 BA 优化公式中,使用 EM 算法进行优化,E 步更新权重
,而 M 步优化三维点P坐标和相机位姿(普通的 BA 过程)。
个人理解,之所以使用高斯分布,是因为其函数有“骤降”之处,那么方差
可以起到决定阈值的作用,让距离超过阈值的类别区域更快得到一个小权重
,多个相机的投票下,数据关联很快就能稳定下来,可以加速优化。
(为简化说明,上述公式已被简化,去除了对于多个相机、空间点的索引,详见原文)
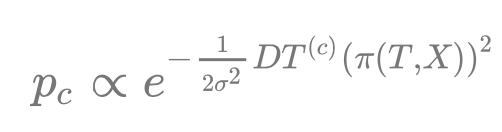
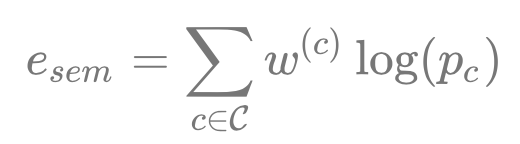
思路二:从语义信息可以推断出动态区域。
传统 SLAM 方法几乎都是假设当前场景是静态的,当面对含有运动物体的场景时,运动物体上的特征点将对相机位姿估计产生巨大的偏差。面对这一困难的主要解决方式是去掉这些动态的特征点,而语义分割十分适合找出这些动态区域。
语义分割有两个特点,一是把平面区域的许多像素点联系起来,二是给区域带上了分类标签。
前者有利于确定物体是否真的在运动,因为单个特征点的偏移并不能确定运动的发生(可能是 SLAM 系统一直存在的观测噪声),若是一群有关联的特征点普遍发生了较大的偏移,就可以断定为是动态的。
后者有利于预判物体是否会运动,比如标签是人的区域几乎是动态的,而墙壁则可断定是静态的(甚至不用去计算偏移)。
IROS 2018 的 DS-SLAM [13] 基于第一个特点,以区域为单位判断是否动态,而一些工作如 [14] 仅利用了第二个特点,较为暴力地直接排除某些区域(天空,车)的特征点。
把这两个特点都用上的是 ICRA 2019 的工作 [15], 简述如下。
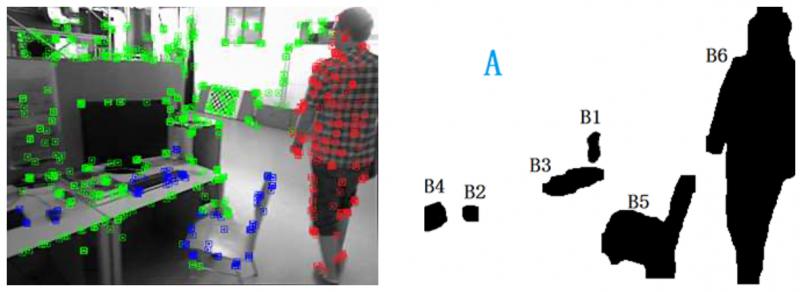
利用语义分割,将一些类别(
)区域定义为背景(绿色),其他类别(
)区域定义为可移动物体。
接下来使用运动判定,以区分可移动物体当前是静止(蓝色)还是运动(红色)的。
运动判定的规则如下:对于某一语义区域内,过往估计的特征点的 3D 位置,投影到当前的新图像上,重投影位置若和对应特征点的欧式距离大于一定阈值,则定义为移动点,如果该区域移动点的比例大于一定阈值则判定为移动区域。
思路三:语义信息提供的物体级别的描述,拥有季节(光线)不变性。
这一思路可以用在如何用已有的 3D 地图定位。
传统的特征点(拥有描述子),在多变的环境下十分不鲁棒,容易跟丢。而语义分割的结果,相对而言是稳定的,此外,若以物体级别来做定位(拿语义标签来匹配地图),更符合人类直觉。
思路四:待总结
更好的阅读效果、更多相关内容可关注公众号 【小林同学的脑回路】↓ ↓ ↓
从5个经典工作开始看语义SLAM的更多相关文章
- 最近一年语义SLAM有哪些代表性工作?
点击"计算机视觉life"关注,置顶更快接收消息! 本文由作者刘骁授权发布,转载请联系原作者,个人主页http://www.liuxiao.org 目前 Semantic SLAM ...
- 分享| 语义SLAM的未来与思考(泡泡机器人)
相比典型的点云地图,语义地图能够很好的表示出机器人到的地方是什么,机器人“看”到的东西是什么.比如进入到一个房间,点云地图中,机器人并不能识别显示出来的一块块的点云到底是什么,但是语义地图的构建可以分 ...
- 三维重建5:场景中语义分析/语义SLAM/DCNN-大尺度SLAM
前言: 在实时/非实时大规模三维场景重建中,引入了语义SLAM这个概念,参考三维重建:SLAM的尺度和方法论问题和三维重建:SLAM的粒度和工程化问题 .大规模三维场景重建的尺度增大,因此相对于整个重 ...
- 语义SLAM研究现状总结
博客转载自:https://blog.csdn.net/xiaoxiaowenqiang/article/details/81051010 原文标题:深度学习结合SLAM 语义slam 语义分割 端到 ...
- 语义SLAM的数据关联和语义定位(一)
语义SLAM和多传感器融合是自动驾驶建图和定位部分比较热门的两种技术.语义SLAM中,语义信息的数据关联相较于特征点的数据关联有所不同.我们一般用特征描述子的相似性来匹配和关联不同图像中的特征点.特征 ...
- 语义slam用于高精地图和高精定位的一些想法
最近一直在考虑语义slam在自动驾驶和辅助驾驶中的用法,研究了一下视觉为主的高精度地图+高精定位的模式,特别是mobileye的REM. 秉承先建图再定位的思路,在服务器端(云端)建图,在车端定位. ...
- Objective-C 实用关键字详解1「面试、工作」看我就 🐒 了 ^_^.
在写项目 或 阅读别人的代码(一些优秀的源码)中,总能发现一些常见的关键字,随着编程经验的积累大部分还是知道是什么意思 的. 相信很多开发者跟我当初一样,只是基本的常用关键字定义属性会使用,但在关键字 ...
- iOS模式详解—「runtime面试、工作」看我就 🐒 了 ^_^.
Write in the first[写在最前] 对于从事 iOS 开发人员来说,当提到 ** runtime时,我想都可以说出来 「runtime 运行时」和基本使用的方法.相信很多开发者跟我当初一 ...
- iOS 模式详解—「runtime面试、工作」看我就 🐒 了 ^_^.
引导 Copyright © PBwaterln Unauthorized shall not be *copy reprinted* . 对于从事 iOS 开发人员来说,所有的人都会答出「runti ...
随机推荐
- ZZJ_淘淘商城项目:day02(淘淘商城01 - 项目讲解、环境搭建)
在用Eclipse的开发中,可手动排除不必要的依赖坐标传递. <!-- JPA的1.0依赖 --> <dependency> <groupId>javax.pers ...
- 【Java杂货铺】JVM#Java高墙之GC与内存分配策略
Java与C++之间有一堵由内存动态分配和垃圾回收技术所围成的"高墙",墙外的人想进去,墙外的人想出来.--<深入理解Java虚拟机> 前言 上一章看了高墙的一半,接下 ...
- Office.MsoLanguageID枚举常量(采用API函数取出)
msoLanguageIDAfrikaans (&H436) msoLanguageIDAlbanian (&H41C) msoLanguageIDAmharic (&H45E ...
- 新开通blog
从今天开始我有blog了,,以后要经常总结一些自己接触的东西,提升自己
- PAT甲级——1036 Boys vs Girls
1036 Boys vs Girls This time you are asked to tell the difference between the lowest grade of all th ...
- 谈谈有关 Python 的GIL 和 互斥锁
转载:https://blog.csdn.net/Amberdreams/article/details/81274217 有 Python 开发经验的人也许听说过这样一句话:Python 不能充分利 ...
- [LC] 156. Binary Tree Upside Down
Given a binary tree where all the right nodes are either leaf nodes with a sibling (a left node that ...
- CMOS
CMOS是Complementary Metal Oxide Semiconductor(互补金属氧化物半导体)的缩写.它是指制造大规模集成电路芯片用的一种技术或用这种技术制造出来的芯片,是电脑主板上 ...
- discount the possibility|pessimistic|bankrupt|
Nor can we discount the possibility that some factor in the diet itself has harmful effects. ADJ-GRA ...
- python的可迭代对象
今日所得 迭代器 可迭代对象 迭代器对象 for循环内部原理 生成器 生成器表达式 内会函数 面对过程编程 迭代器 迭代就是指更新换代的过程,要重复进行,而且每次的迭代都必须基于上一次的结果. 我们使 ...