
激光相机数据融合(4)--KITTI数据集中matlab接口说明及扩展
KITTI数据集接口已经提供了matlab接口,本篇将说明详细说明其应用并与PCL进行对接。PCL为C++点云处理语言库,详情可见:http://pointclouds.org/
程序可以从官网下载,也可以从我的github上下载https://github.com/ZouCheng321/fusion_kitti,为运行本代码,必须先编译make.m文件。
关于激光相机的demo为 run_demoVelodyne.m
本例以读取 2011_09_26_drive_0005_sync场景,读取第一帧,为例
首先设置读取路径和基本信息
if nargin<

  base_dir = './data/2011_09_26_drive_0005_sync';%场景路径

end

if nargin<

  calib_dir = './data/2011_09_26';%标定文件路径

end

cam       = ; % 第二个相机

frame     = ; % 帧数
读取标定文件:
% load calibration

calib = loadCalibrationCamToCam(fullfile(calib_dir,'calib_cam_to_cam.txt'));

Tr_velo_to_cam = loadCalibrationRigid(fullfile(calib_dir,'calib_velo_to_cam.txt'));

% compute projection matrix velodyne->image plane

R_cam_to_rect = eye();

R_cam_to_rect(:,:) = calib.R_rect{};

P_velo_to_img = calib.P_rect{cam+}*R_cam_to_rect*Tr_velo_to_cam; %内外参数
其中P_velo_to_img 为上文所释的投影矩阵:KRTcl。 Tr_velo_to_cam 为RTcl矩阵,R_cam_to_rect为相机畸变矫正矩阵,calib.P_rect{cam+1}为相机内参。
接下来读取图像和激光数据,并删除在相机平面后面的激光点:
% load and display image

img = imread(sprintf('%s/image_%02d/data/%010d.png',base_dir,cam,frame));

fig = figure('Position',[  size(img,) size(img,)]); axes('Position',[   ]);

imshow(img); hold on;

% load velodyne points

fid = fopen(sprintf('%s/velodyne_points/data/%010d.bin',base_dir,frame),'rb');

velo = fread(fid,[ inf],'single')';

velo = velo(::end,:); % remove every 5th point for display speed

fclose(fid);

% remove all points behind image plane (approximation

idx = velo(:,)<;

velo(idx,:) = [];
最后就是投影过程:
velo_img = project(velo(:,:),P_velo_to_img);
在图像上显示,距离用颜色表示:
cols = jet;

for i=:size(velo_img,)

  col_idx = round(*/velo(i,));

  plot(velo_img(i,),velo_img(i,),'o','LineWidth',,'MarkerSize',,'Color',cols(col_idx,:));

end
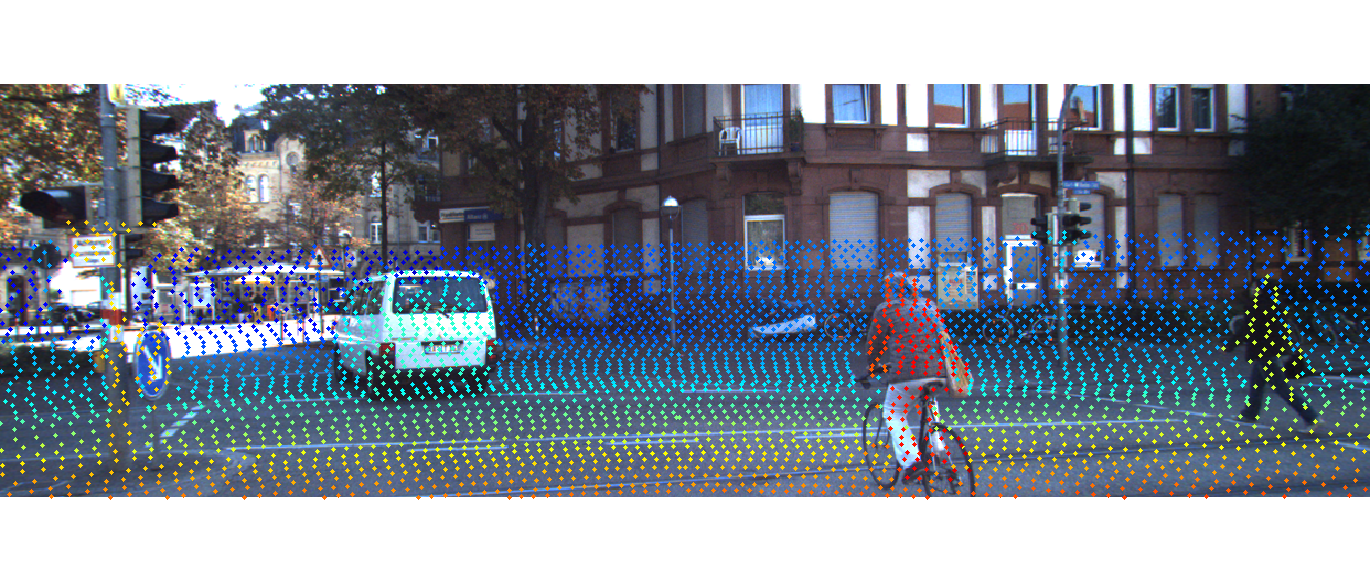
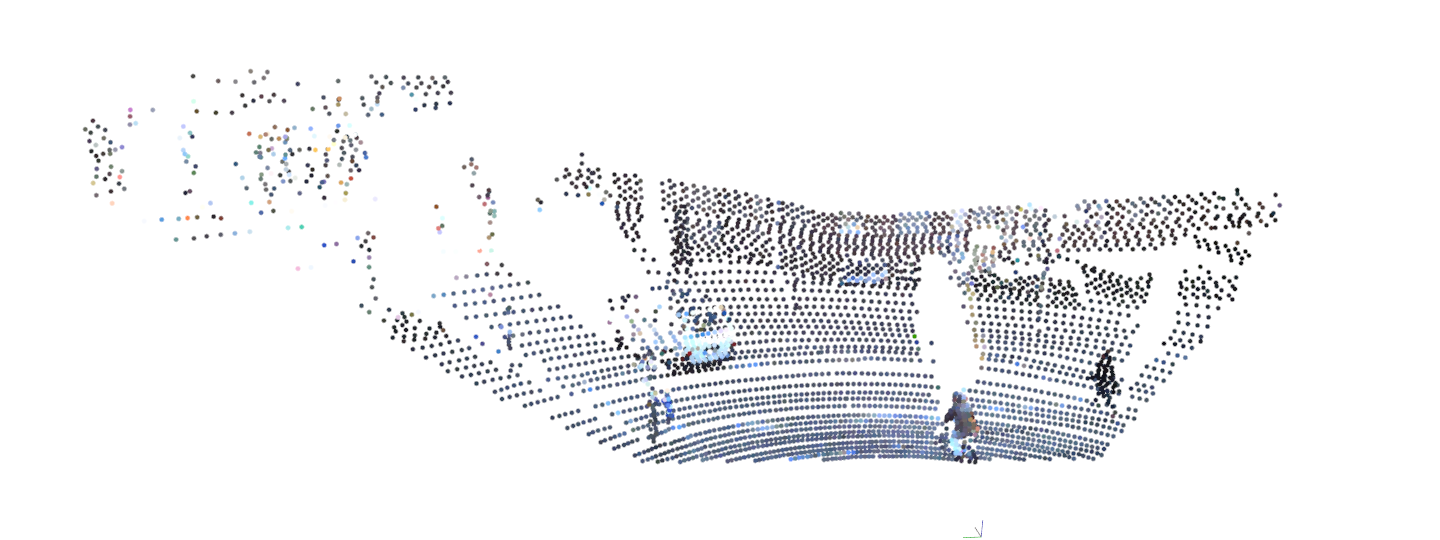
下面我将为大家说明获取保存为彩色点云,为后续算法做准备。
首先去除投影到图像外界的点:
X_plane=round(velo_img(:,));

Y_plane=round(velo_img(:,));

cloud=velo(:,:);

indice=find(X_plane>size(img,));

X_plane(indice)=[];

Y_plane(indice)=[];

cloud(indice,:)=[];

indice=find(X_plane<);

X_plane(indice)=[];

Y_plane(indice)=[];

cloud(indice,:)=[];

indice=find(Y_plane>size(img,));

X_plane(indice)=[];

Y_plane(indice)=[];

cloud(indice,:)=[];

indice=find(Y_plane<);

X_plane(indice)=[];

Y_plane(indice)=[];

cloud(indice,:)=[];
然后获取图像每个点的RGB值:
R=img(:,:,);

G=img(:,:,);

B=img(:,:,);

induv=sub2ind(size(R),X_plane,Y_plane);

cloud(:,)=double(R(induv))/+;

cloud(:,)=double(G(induv))/+;

cloud(:,)=double(B(induv))/+;
最后将点云保存为pcd格式,借助了外部文件savepcd.m:
savepcd('color_cloud.pcd',cloud');
接下开用pcl库显示点云,请确保电脑已经安装pcl:
cd view

mkdir build

cd build

cmake ..

make

./cloud_viewer ../../color_cloud.pcd
可以看见融合后的彩色点云:
至于如何利用所以帧建立地图将在后面的博客中介绍。
激光相机数据融合(4)--KITTI数据集中matlab接口说明及扩展的更多相关文章
- DataPipeline丨新型企业数据融合平台的探索与实践
文 |刘瀚林 DataPipeline后端研发负责人 交流微信 | datapipeline2018 一.关于数据融合和企业数据融合平台 数据融合是把不同来源.格式.特点性质的数据在逻辑上或物理上有机 ...
- SLAM+语音机器人DIY系列:(三)感知与大脑——2.带自校准九轴数据融合IMU惯性传感器
摘要 在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话.朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人.实现的关键是让机器人能通过传感器感知周围环境,并通过 ...
- 数据融合(data fusion)原理与方法
数据融合(data fusion)原理与方法 数据融合(data fusion)最早被应用于军事领域. 现在数据融合的主要应用领域有:多源影像复合.机器人和智能仪器系统.战场和无人驾驶飞机.图 ...
- 激光相机数据融合(3)--KITTI数据集
KITTI数据集提供了双目图像,激光数据,和imu/gps位置信息,其中还包括了大量的算法.下载地址为:http://www.cvlibs.net/datasets/kitti/raw_data.ph ...
- 数据质量、特征分析及一些MATLAB函数
MATLAB数据分析工具箱 MATLAB工具箱主要含有的类别有: 数学类.统计与优化类.信号处理与通信类.控制系统设计与分析类.图像处理类.测试与测量类.计算金融类.计算生物类.并行计算类.数据库访问 ...
- reshape2 数据操作 数据融合 (melt)
前面一篇讲了cast,想必已经见识到了reshape2的强大,当然在使用cast时配合上melt这种强大的揉数据能力才能表现的淋漓尽致. 下面我们来看下,melt这个函数以及它的特点. melt(da ...
- Atitit 数据融合merge功能v3新特性.docx
Atitit 数据融合merge功能v3新特性.docx 1.1. 版本历史1 1.2. 生成sql结果1 1.3. 使用范例1 1.4. 核心代码1 1.1. 版本历史 V2增加了replace部分 ...
- eas之数据融合
1.如何进行自由融合自由融合无须指定区域,KDTable将根据指定的融合模式,融合相邻且值相等的单元.// 自由行融合table.getMergeManager().setMergeMode(KDTM ...
- CarbonData:大数据融合数仓新一代引擎
[摘要] CarbonData将存储和计算逻辑分离,通过索引技术让存储和计算物理上更接近,提升CPU和IO效率,实现超高性能的大数据分析.以CarbonData为融合数仓的大数据解决方案,为金融转型打 ...
随机推荐
- 关于安全性问题:(XSS,csrf,cors,jsonp,同源策略)
关于安全性问题:(XSS,csrf,cors,jsonp,同源策略) Ajax 是无需刷新页面就能从服务器获取数据的一种方法.它的核心对象是XHR,同源策略是ajax的一种约束,它为通信设置了相同的协 ...
- 发布系统Git使用指南 - the Git Way to Use Git
发布系统Git使用指南 --the Git Way to Use Git 背景 有文章曾归纳,Git是一套内容寻址文件系统,意思是,Git的核心是存储键值对^[1]^.显然,这样的形式不利于普通人 ...
- zabbix部署
zabbix部署 ----2016年年终总结 二 服务器端安装 yum install zabbix-server 客户端安装 yum install zabbix-agent 配置Server ...
- 使用Canvas制作时钟动画
复习Javascript到Canvas的知识点,看到一个使用Canvas绘制的静态时钟例子,便想将其变成动态显示系统时间的时钟动画.另外再配上数字显示的时钟,一个小的时钟模块的诞生了!目前的界面还比较 ...
- JS实现时钟特效
<!DOCTYPE html><html><head lang="en"><meta charset="UTF-8"& ...
- 服务器cpu100%问题分析
ecs 130 : slb:
- C++每次读取一行字符串输入(学习笔记) (转)
1. 面向行的输入:getline()getline()函数读取整行,它使用通过回车键输入的换行符来确定输入结尾. cin.getline(Arr, 20) // Arr为用来输入行的数组的名称: ...
- IDEA启动后页面没有tomcat server选项,显示灰色问号和红叉不能使用
说明:自己好几次硬盘莫名其妙读不出来导致电脑重启后idea没有了tomcat选项,原来的tomcat上显示灰色的问号和红色小叉子,网上搜了好久加上自己摸索,终于解决了.现在记一下也分享一下,省的下回又 ...
- Tirp(状压DP)
Description 有一个N*N的迷宫,其中有一些宝藏,现在,小A要从入口(1,1)出发,到达出口(N,N),每次,小A只能从当前的格子走到上下左右四个格子,为了不空手而归,小A决定要拿到所以的宝 ...
- Entity Framework Core 2.0 使用代码进行自动迁移
一.前言 我们在使用EF进行开发的时候,肯定会遇到将迁移更新到生产数据库这个问题,前面写了一篇文章介绍了Entity Framework Core 2.0的入门使用,这里面介绍了使用命令生成迁移所需的 ...