
【原创】(二)Linux进程调度器-CPU负载
背景
Read the fucking source code!--By 鲁迅A picture is worth a thousand words.--By 高尔基
说明:
- Kernel版本:4.14
- ARM64处理器,Contex-A53,双核
- 使用工具:Source Insight 3.5, Visio
1. 概述
CPU负载(cpu load)指的是某个时间点进程对系统产生的压力。
来张图来类比下(参考Understanding Linux CPU Load)

- CPU的运行能力,就如大桥的通行能力,分别有满负荷,非满负荷,超负荷等状态,这几种状态对应不同的cpu load值;
- 单CPU满负荷运行时cpu_load为1,当多个CPU或多核时,相当于大桥有多个车道,满负荷运行时cpu_load值为CPU数或多核数;
- CPU负载的计算(以单CPU为例),假设一分钟内执行10个任务代表满负荷,当一分钟给出30个任务时,CPU只能处理10个,剩余20个不能处理,cpu_load=3;
在实际系统中查看:
cat /proc/cpuinfo:查看CPU信息;cat /proc/loadavg:查看cpu最近1/5/15分钟的平均负载:
计算CPU负载,可以让调度器更好的进行负载均衡处理,以便提高系统的运行效率。此外,内核中的其他子系统也可以参考这些CPU负载值来进行相应的调整,比如DVFS等。
目前内核中,有以下几种方式来跟踪CPU负载:
- 全局CPU平均负载;
- 运行队列CPU负载;
PELT(per entity load tracking);
这也是本文需要探讨的内容,开始吧。
2. 全局CPU平均负载
2.1 基础概念
先来明确两个与CPU负载计算相关的概念:
active task(活动任务):只有知道活动任务数量,才能计算CPU负载,而活动任务包括了TASK_RUNNING和TASK_UNINTERRUPTIBLE两类任务。包含TASK_UNINTERRUPTIBLE任务的原因是,这类任务经常是在等待I/O请求,将其包含在内也合理;NO_HZ:我们都知道Linux内核每隔固定时间发出timer interrupt,而HZ是用来定义1秒中的timer interrupts次数,HZ的倒数是tick,是系统的节拍器,每个tick会处理包括调度器、时间管理、定时器等事务。周期性的时钟中断带来的问题是,不管CPU空闲或繁忙都会触发,会带来额外的系统损耗,因此引入了NO_HZ模式,可以在CPU空闲时将周期性时钟关掉。在NO_HZ期间,活动任务数量的改变也需要考虑,而它的计算不如周期性时钟模式下直观。
2.2 流程
Linux内核中定义了三个全局变量值avenrun[3],用于存放最近1/5/15分钟的平均CPU负载。
看一下计算流程:
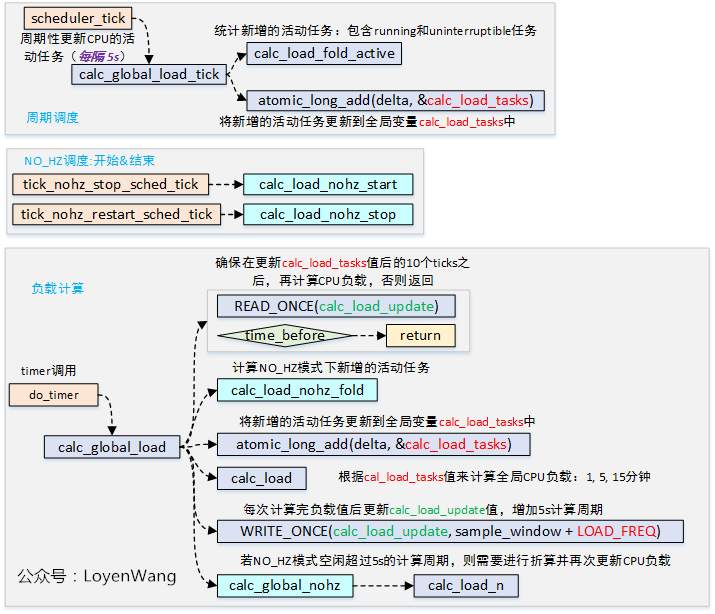
- 计算活动任务数,这个包括两部分:1)周期性调度中新增加的活动任务;2)在
NO_HZ期间增加的活动任务数; - 根据活动任务数值,再结合全局变量值
avenrun[]中的old value,来计算新的CPU负载值,并最终替换掉avenrun[]中的值; - 系统默认每隔5秒钟会计算一次负载,如果由于
NO_HZ空闲而错过了下一个CPU负载的计算周期,则需要再次进行更新。比如NO_HZ空闲20秒而无法更新CPU负载,前5秒负载已经更新,需要计算剩余的3个计算周期的负载来继续更新;
2.3 计算方法
Linux内核中,采用11位精度的定点化计算,CPU负载1.0由整数2048表示,宏定义如下:
#define FSHIFT          11		             /* nr of bits of precision */

#define FIXED_1         (1<<FSHIFT)	    /* 1.0 as fixed-point */

#define LOAD_FREQ   (5*HZ+1)	    /* 5 sec intervals */

#define EXP_1           1884		        /* 1/exp(5sec/1min) as fixed-point */

#define EXP_5           2014		        /* 1/exp(5sec/5min) */

#define EXP_15         2037		      /* 1/exp(5sec/15min) */
计算公式如下:

load值为旧的CPU负载值avenrun[],整个计算完成后得到新的负载值,再更新avenrun[];EXP_1/EXP_5/EXP_15,分别代表最近1/5/15分钟的定点化值的指数因子;active值,根据读取calc_load_tasks的值来判断,大于0则乘以FIXED_1(2048)传入;- 根据
active和load值的大小关系来决定是否需要加1,类似于四舍五入的机制;
关键代码如下:
	active = atomic_long_read(&calc_load_tasks);

	active = active > 0 ? active * FIXED_1 : 0;

	avenrun[0] = calc_load(avenrun[0], EXP_1, active);

	avenrun[1] = calc_load(avenrun[1], EXP_5, active);

	avenrun[2] = calc_load(avenrun[2], EXP_15, active);
NO_HZ模式下活动任务数量更改的计算
由于NO_HZ空闲效应而更改的CPU活动任务数量,存放在全局变量calc_load_nohz[2]中,并且每5秒计算周期交替更换一次存储位置(calc_load_read_idx/calc_load_write_idx),其他程序可以去读取最近5秒内的活动任务变化的增量值。
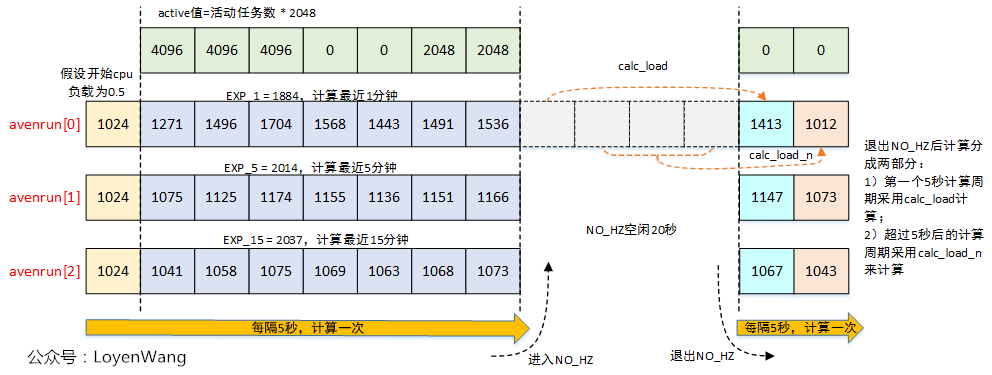
计算示例
假设在某个CPU上,开始计算时load=0.5,根据calc_load_tasks值获取不同的active,中间进入NO_HZ模式空闲了20秒,整个计算的值如下图:
3. 运行队列CPU负载
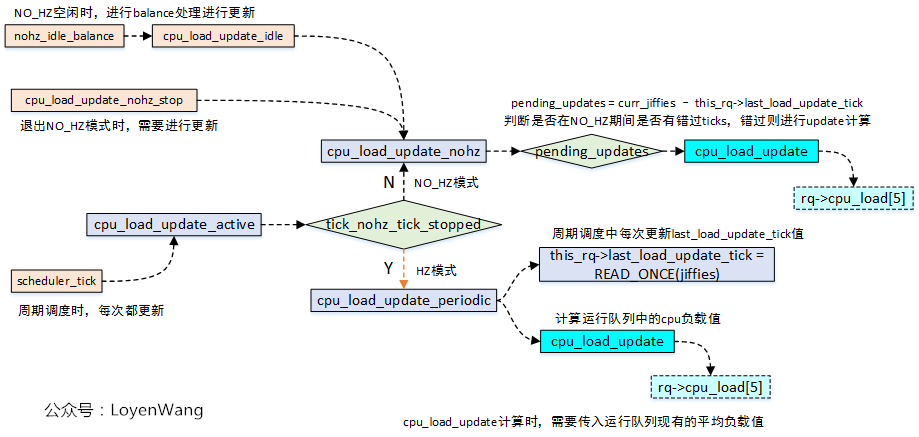
- Linux系统会计算每个tick的平均CPU负载,并将其存储在运行队列中
rq->cpu_load[5],用于负载均衡;
下图显示了计算运行队列的CPU负载的处理流程:
最终通过cpu_load_update来计算,逻辑如下:
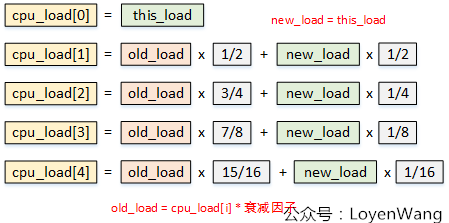
- 其中传入的
this_load值,为运行队列现有的平均负载值。
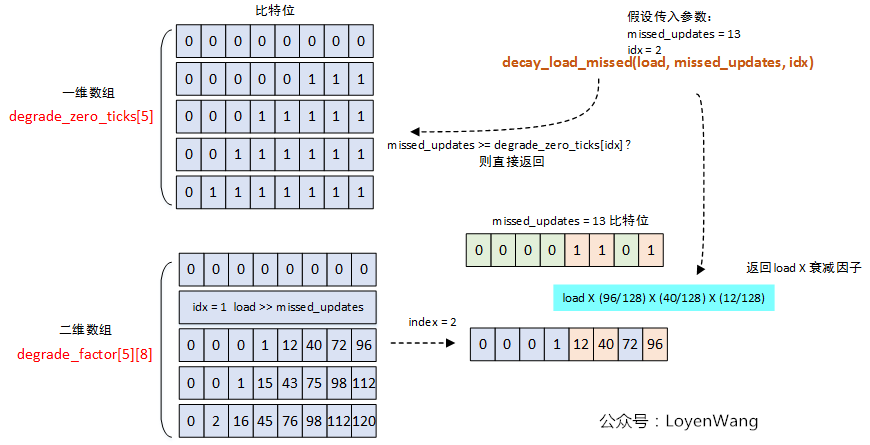
上图中的衰减因子,是在NO_HZ模式下去进行计算的。在没有使用tick时,从预先计算的表中计算负载值。Linux内核中定义了两个全局变量:
#define DEGRADE_SHIFT		7

static const u8 degrade_zero_ticks[CPU_LOAD_IDX_MAX] = {0, 8, 32, 64, 128};

static const u8 degrade_factor[CPU_LOAD_IDX_MAX][DEGRADE_SHIFT + 1] = {

	{   0,   0,  0,  0,  0,  0, 0, 0 },

	{  64,  32,  8,  0,  0,  0, 0, 0 },

	{  96,  72, 40, 12,  1,  0, 0, 0 },

	{ 112,  98, 75, 43, 15,  1, 0, 0 },

	{ 120, 112, 98, 76, 45, 16, 2, 0 }

};
衰减因子的计算主要是在delay_load_missed()函数中完成,该函数会返回load * 衰减因子的值,作为上图中的old_load。
计算方式如下:
4. PELT
PELT, Per-entity load tracking。在Linux引入PELT之前,CFS调度器在计算CPU负载时,通过跟踪每个运行队列上的负载来计算;在引入PELT之后,通过跟踪每个调度实体的负载贡献来计算。(其中,调度实体:指task或task_group)
4.1 PELT计算方法
总体的计算思路:
将调度实体的可运行状态时间(正在运行+等待CPU调度运行),按1024us划分成不同的周期,计算每个周期内该调度实体对系统负载的贡献,最后完成累加。其中,每个计算周期,随着时间的推移,需要乘以衰减因子y进行一次衰减操作。
先来看一下每个调度实体的负载贡献计算公式:
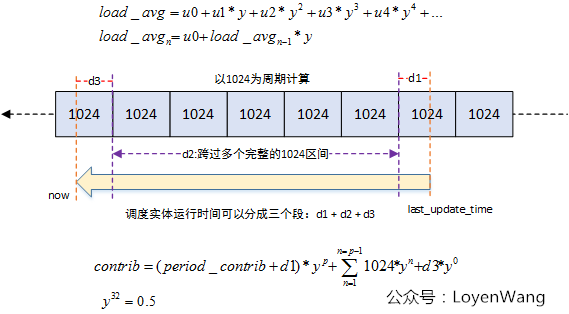
- 当前时间点的负载贡献 = 当前时间点负载 + 上个周期负载贡献 * 衰减因子;
- 假设一个调度实体被调度运行,运行时间段可以分成三个段
d1/d2/d3,这三个段是被1024us的计算周期分割而成,period_contrib是调度实体last_update_time时在计算周期间的贡献值,; - 总体的贡献值,也是根据
d1/d2/d3来分段计算,最终相加即可; y为衰减因子,每隔1024us就乘以y来衰减一次;
计算的调用流程如下图:
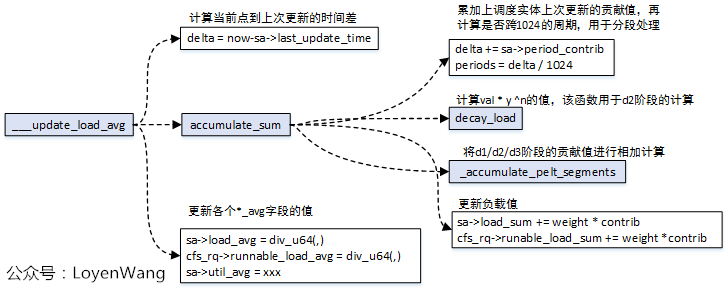
- 函数主要是计算时间差,再分成d1/d2/d3来分段计算处理,最终更新相应的字段;
decay_load函数要计算val * y^n,内核提供了一张表来避免浮点运算,值存储在runnable_avg_yN_inv数组中;
static const u32 runnable_avg_yN_inv[] = {

	0xffffffff, 0xfa83b2da, 0xf5257d14, 0xefe4b99a, 0xeac0c6e6, 0xe5b906e6,

	0xe0ccdeeb, 0xdbfbb796, 0xd744fcc9, 0xd2a81d91, 0xce248c14, 0xc9b9bd85,

	0xc5672a10, 0xc12c4cc9, 0xbd08a39e, 0xb8fbaf46, 0xb504f333, 0xb123f581,

	0xad583ee9, 0xa9a15ab4, 0xa5fed6a9, 0xa2704302, 0x9ef5325f, 0x9b8d39b9,

	0x9837f050, 0x94f4efa8, 0x91c3d373, 0x8ea4398a, 0x8b95c1e3, 0x88980e80,

	0x85aac367, 0x82cd8698,

};
Linux中使用struct sched_avg来记录调度实体和CFS运行队列的负载信息,因此struct sched_entity和struct cfs_rq结构体中,都包含了struct sched_avg,字段介绍如下:
struct sched_avg {

	u64				last_update_time;       //上一次负载更新的时间,主要用于计算时间差;

	u64				load_sum;                   //可运行时间带来的负载贡献总和,包括等待调度时间和正在运行时间;

	u32				util_sum;                     //正在运行时间带来的负载贡献总和;

	u32				period_contrib;           //上一次负载更新时,对1024求余的值;

	unsigned long			load_avg;           //可运行时间的平均负载贡献;

	unsigned long			util_avg;           //正在运行时间的平均负载贡献;

};
4.2 PELT计算调用
PELT计算的发生时机如下图所示:

- 调度实体的相关操作,包括入列出列操作,都会进行负载贡献的计算;
PELT的算法还在持续的改进中,各个内核版本也存在差异,大体的思路已经在上文中介绍到了,细节就不再深入分析了。
【原创】(二)Linux进程调度器-CPU负载的更多相关文章
- 【原创】(一)Linux进程调度器-基础
背景 Read the fucking source code! --By 鲁迅 A picture is worth a thousand words. --By 高尔基 说明: Kernel版本: ...
- Linux进程调度器的设计--Linux进程的管理与调度(十七)
1 前景回顾 1.1 进程调度 内存中保存了对每个进程的唯一描述, 并通过若干结构与其他进程连接起来. 调度器面对的情形就是这样, 其任务是在程序之间共享CPU时间, 创造并行执行的错觉, 该任务分为 ...
- Linux进程调度器概述--Linux进程的管理与调度(十五)
调度器面对的情形就是这样, 其任务是在程序之间共享CPU时间, 创造并行执行的错觉, 该任务分为两个不同的部分, 其中一个涉及调度策略, 另外一个涉及上下文切换. 1 背景知识 1.1 什么是调度器 ...
- linux里的CPU负载
昨天查看Nagios警报信息,发现其中一台服务器CPU负载过重,机器为CentOS系统.信息如下: 2011-2-15 (星期二) 17:50 WARNING - load average: 9.73 ...
- Linux系统排查——CPU负载篇
本随笔介绍CPU负载的排查手段. 查看系统负载的工具:uptime,w,都能查看系统负载,系统平均负载是处于运行或不可打扰状态的进程的平均数, 可运行:运行态,占用CPU,或就绪态,等待CPU调度. ...
- 【原创】(三)Linux进程调度器-进程切换
背景 Read the fucking source code! --By 鲁迅 A picture is worth a thousand words. --By 高尔基 说明: Kernel版本: ...
- Linux如何查看CPU负载
负载(load)是Linux机器的一个重要指标,直观了反应了机器当前的状态.如果机器负载过高,那么对机器的操作将难以进行. linux的负载高,主要是由于CPU使用.内存使用.IO消耗三部分构成.任意 ...
- Nginx学习系列二Linux下Nginx实现负载均衡
关于在本地虚拟机(VMware 14)下安装Linux同时安装Nginx,请参考Nginx学习系列之搭建环境 1.启动Nginx 在Nginx安装成功的前提下,启动Nginx 已root模式登陆(权限 ...
- 【原创】(五)Linux进程调度-CFS调度器
背景 Read the fucking source code! --By 鲁迅 A picture is worth a thousand words. --By 高尔基 说明: Kernel版本: ...
随机推荐
- Kubernetes资源与对象简述
资料 k8s基本对象概念 背景 资源和对象 Kubernetes 中的所有内容都被抽象为"资源",如 Pod.Service.Node 等都是资源."对象" ...
- Go 开发关键技术指南 | 敢问路在何方?(内含超全知识大图)
作者 | 杨成立(忘篱) 阿里巴巴高级技术专家 Go 开发关键技术指南文章目录: 为什么你要选择 Go? Go 面向失败编程 带着服务器编程金刚经走进 2020 年 敢问路在何方? Go 开发指南大图 ...
- 基于 HTML5 + WebGL 的 3D 风力发电场
前言 风能是一种开发中的洁净能源,它取之不尽.用之不竭.当然,建风力发电场首先应考虑气象条件和社会自然条件.近年来,我国海上和陆上风电发展迅猛.海水.陆地为我们的风力发电提供了很好地质保障.正是 ...
- Scala实践2
一.Scala基本类型和操作 1.1 基本类型 Scala的基本类型与Java基本类型相同,都是byte.short.int.long.char.string.float.double.boolea ...
- Spring Boot 入门(十一):集成 WebSocket, 实时显示系统日志
以前面的博客为基础,最近一篇为Spring Boot 入门(十):集成Redis哨兵模式,实现Mybatis二级缓存.本篇博客主要介绍了Spring Boot集成 Web Socket进行日志的推送, ...
- Oracle v_$和v$的解释
以v_$mystat和v$mystat具体说明 grant语句中使用的v_$mystat和test用户访问的v$mystat不一样 这里说一下 v$mystat 和 v_$mystat 的区别 初始状 ...
- [LOJ#2743][DP]「JOI Open 2016」摩天大楼
题目传送门 DP 经典题 考虑从小到大把数加入排列内 如下图(\(A\) 已经经过排序): 我们考虑如上,在 \(i\) ( \(A_i\) )不断增大的过程中,维护上面直线 \(y=A_i\) 之下 ...
- 【java面试】框架篇之Spring
1.你如何理解Spring? 具体来说Spring是一个轻量级的容器,用于管理业务相关对象的.核心功能主要为:IOC,AOP,MVC. IOD:控制反转,将对象的创建过程交给容器,让容器管理对象的生命 ...
- Qt Installer Framework翻译(7-3)
控制脚本 对于每个安装程序,您可以指定一个控制脚本,用来与安装程序的部分UI或功能进行交互.控制脚本可以在向导中添加和删除页面,更改现有页面,进行附加检查以及通过模拟用户单击来与UI交互.例如,这允许 ...
- 机器学习环境配置系列二之cuDNN
1.下载cuDNN 前往: NVIDIA cuDNN home page. 进入下载 勾选Nvidia的协议复选框(流氓的选择,不勾选不能下载) 选择与安装的cuda版本一致的cudnn进行下载. 2 ...