
opencv——均值/中值滤波器去噪
实验内容及实验原理:
1.用均值滤波器(即邻域平均法)去除图像中的噪声;
2.用中值滤波器去除图像中的噪声
3.比较两种方法的处理结果
实验步骤:
用原始图像lena.bmp或cameraman.bmp加产生的3%椒盐噪声图像合成一幅有噪声的图像并显示;
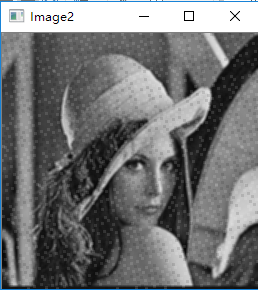
1.用均值滤波器去除图像中的噪声(选3x3窗口):以当前像素点为中心,求窗口内所有灰度值的和,以其平均值作为中心像素新的灰度值
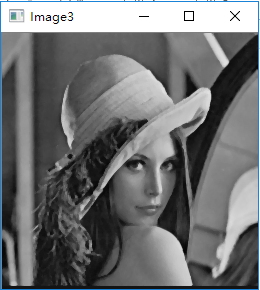
2. 用中值滤波器去除图像中的噪声(选3x3窗口做中值滤波);以当前像素点为中心,求窗口中所有像素点的灰度值的中值,以中值作为中心像素点的值
3.将两种处理方法的结果与原图比较,注意两种处理方法对边缘的影响。
添加椒盐噪声
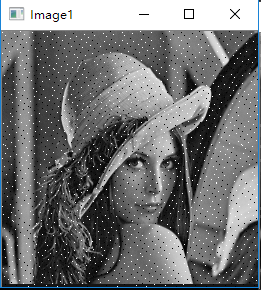
以3%的几率产生随机为0/255的灰度值覆盖原来的灰度值
   for (int i = 0; i <src->height; i++){

        for (int j = 0; j <src->width; j++){

            CvScalar s = cvGet2D(src, i,j);

            srand(seed++);

            if (rand() % 100 <3){//3%的几率覆盖

                srand(seed++);

                s.val[0]= rand() % 2 * 255;//随机是0还是255

            }

            cvSet2D(dst,i, j, s);

        }

    }
添加后:
均值滤波
计算当前像素周围的九个像素点的灰度值和,以其平均值作为当前像素的灰度值。如果是边缘的像素点就求有限的几个像素灰度值的平均值
for (int i = 0;i < dst->height; i++){

     for (int j = 0; j < dst->width; j++){

         CvScalar s =cvGet2D(dst, i, j);

         double sum =0;//存放窗口中所有像素点灰度值的和

         int num =0;//记录窗口中像素的个数,因为边界上可能不是9个像素

         //求3x3的和

         for (int k = -1; k <= 1; k++)

              for (int m = -1; m <= 1; m++)

                   if (i + k>= 0 && i + k <= 255 && j + m >= 0 && j + m<= 255){

                       CvScalar temp =cvGet2D(dst, i+k, j+m);

                       sum += temp.val[0];

                       num++;

                   }

         s.val[0] = sum/num;

         cvSet2D(dst_sp, i, j, s);

     }

}
中值滤波
获取当前像素位置周围的九个像素灰度值,排序选择中间值作为新的灰度值。如果是边界的像素点就只选择有限的几个灰度值的中值
for (int i = 0;i < dst->height; i++){

     for (int j = 0; j < dst->width; j++){

         CvScalar s =cvGet2D(dst, i, j);

         double val[9]= {0},mid=0;//分别为存放窗口中所有灰度值的数组和中值

         int num =0;//记录实际窗口中有几个像素点

         //遍历当前像素点为中心的3X3窗口

         for (int k = -1; k <= 1; k++)

              for (int m = -1; m <= 1; m++)

                   if (i + k>= 0 && i + k <= 255 && j + m >= 0 && j + m<= 255){//在图像上,没有超出边界

                       CvScalar temp =cvGet2D(dst, i + k, j + m);

                       val[num++]= temp.val[0];

                   }

         //冒泡排序,从大到小

         for (int k = 0; k < 9; k++){

              for (int m = 0; m < 8-k; m++){

                   if (val[m]< val[m + 1]){

                       double temp =val[m];

                       val[m] = val[m + 1];

                       val[m + 1] = temp;

                   }

              }

         }

         s.val[0] =  val[num/2];//求中值

         cvSet2D(dst_sp2, i, j, s);

     }

}
源码:
// opencv1.cpp: 定义控制台应用程序的入口点。

//

#include "stdafx.h"

#include<iostream>

#include <opencv2/core/core.hpp>

#include <opencv2/highgui/highgui.hpp>

#include <cv.h>

#include <cxcore.h>

#include <cvaux.h>

#include <stdlib.h>

#include <imgproc.hpp>

#include <time.h>

using namespace cv;

int main()

{

	IplImage *src;

	src = cvLoadImage("lena.bmp", 1);//原图

	IplImage *dst = cvCreateImage(cvSize(src->width, src->height), IPL_DEPTH_8U, 1);

	std::cout << "添加椒盐噪声" << std::endl;

	int seed = 1;

	for (int i = 0; i < src->height; i++)

	{

		for (int j = 0; j < src->width; j++)

		{

			CvScalar s = cvGet2D(src, i, j);

			srand(seed++);

			if (rand() % 100 < 3)

			{

				srand(seed++);

				s.val[0] = rand() % 2 * 255;

			}

			cvSet2D(dst, i, j, s);

		}

	}

	cvNamedWindow("Image1", 1);//创建窗口

	cvShowImage("Image1", dst);//显示图像

	IplImage *dst_sp = cvCreateImage(cvSize(dst->width, dst->height), IPL_DEPTH_8U, 1);

	std::cout << "均值滤波" << std::endl;

	for (int i = 0; i < dst->height; i++)

	{

		for (int j = 0; j < dst->width; j++)

		{

			CvScalar s = cvGet2D(dst, i, j);

			double sum = 0;

			int num = 0;

			//求3x3的和

			for (int k = -1; k <= 1; k++)

				for (int m = -1; m <= 1; m++)

					if (i + k >= 0 && i + k <= 255 && j + m >= 0 && j + m <= 255)

					{

						CvScalar temp = cvGet2D(dst, i+k, j+m);

						sum += temp.val[0];

						num++;

					}

			s.val[0] = sum/num;

			cvSet2D(dst_sp, i, j, s);

		}

	}

	cvNamedWindow("Image2", 1);//创建窗口

	cvShowImage("Image2", dst_sp);//显示图像

	IplImage *dst_sp2 = cvCreateImage(cvSize(dst->width, dst->height), IPL_DEPTH_8U, 1);

	std::cout << "中值滤波" << std::endl;

	for (int i = 0; i < dst->height; i++)

	{

		for (int j = 0; j < dst->width; j++)

		{

			CvScalar s = cvGet2D(dst, i, j);

			double val[9] = {0},mid=0;

			int num = 0;

			for (int k = -1; k <= 1; k++)

				for (int m = -1; m <= 1; m++)

					if (i + k >= 0 && i + k <= 255 && j + m >= 0 && j + m <= 255)

					{

						CvScalar temp = cvGet2D(dst, i + k, j + m);

						val[num++]= temp.val[0];

					}

			//排序,从大到小

			for (int k = 0; k < 9; k++)

			{

				for (int m = 0; m < 8-k; m++)

				{

					if (val[m] < val[m + 1])

					{

						double temp = val[m];

						val[m] = val[m + 1];

						val[m + 1] = temp;

					}

				}

			}

			s.val[0] =  val[num/2];

			cvSet2D(dst_sp2, i, j, s);

		}

	}

	cvNamedWindow("Image3", 1);//创建窗口

	cvShowImage("Image3", dst_sp2);//显示图像

	cvWaitKey(0); //等待按键

	cvReleaseImage(&dst_sp2); //释放图像

	cvReleaseImage(&dst_sp); //释放图像

	cvReleaseImage(&dst); //释放图像

}
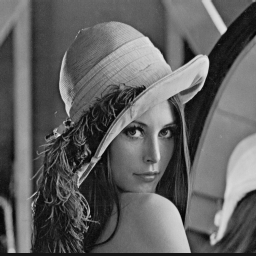
原图:(原来是bmp格式的,但是不能上传,改成png格式了,分辨率都是256X256的)
opencv——均值/中值滤波器去噪的更多相关文章
- Opencv均值漂移pyrMeanShiftFiltering彩色图像分割流程剖析
meanShfit均值漂移算法是一种通用的聚类算法,它的基本原理是:对于给定的一定数量样本,任选其中一个样本,以该样本为中心点划定一个圆形区域,求取该圆形区域内样本的质心,即密度最大处的点,再以该点为 ...
- Java Opencv 实现 中值滤波器
原理 Note 以下原理来源于Richard Szeliski 的著作 Computer Vision: Algorithms and Applications 以及 Learning OpenCV ...
- CV_图像滤波[转]---python+opencv均值滤波,高斯滤波,中值滤波,双边滤波
1.图像滤波算法(cv2) https://blog.csdn.net/qq_27261889/article/details/80822270 2.
- Python+OpenCV图像处理(七)—— 滤波与模糊操作
过滤是信号和图像处理中基本的任务.其目的是根据应用环境的不同,选择性的提取图像中某些认为是重要的信息.过滤可以移除图像中的噪音.提取感兴趣的可视特征.允许图像重采样等等.频域分析将图像分成从低频到高频 ...
- opencv知识积累
1.OpenCV 3计算机视觉:Python语言实现 https://github.com/techfort/pycv 2.OpenCV3编程入门 opencv 均值模糊:一般用来处理图像的随机噪声 ...
- Photoshop中磁力套索的一种简陋实现(基于Python)
经常用Photoshop的人应该熟悉磁力套索(Magnetic Lasso)这个功能,就是人为引导下的抠图辅助工具.在研发领域一般不这么叫,通常管这种边缘提取的办法叫Intelligent Sciss ...
- 数字图像去噪典型算法及matlab实现
原文地址http://jncumter.blog.51cto.com/812546/243961 图像去噪是数字图像处理中的重要环节和步骤.去噪效果的好坏直接影响到后续的图像处理工作如图像分割.边 ...
- [Object Tracking] MeanShift
使用Opencv中均值漂移meanShift跟踪移动目标 Opencv均值漂移pyrMeanShiftFiltering彩色图像分割流程剖析 Opencv目标跟踪—CamShift算法 MeanShi ...
- OpenCV---边缘保留滤波EPF
OpenCV经典的两种实现EPF方法:高斯双边和均值迁移 一:双边模糊 差异越大,越会完整保留 def bi_demo(image): dst = cv.bilateralFilter(image,0 ...
随机推荐
- Ubuntu16.04 Mysql
1.安装mysql root@ubuntu:~# sudo apt-get install mysql-server root@ubuntu:~# apt install mysql-client r ...
- TLCL
参考阅读:http://billie66.github.io/TLCL/book/chap04.html 绝对路径 An absolute pathname begins with the root ...
- 机器学习(十一) 支持向量机 SVM(上)
一.什么是支撑向量机SVM (Support Vector Machine) SVM(Support Vector Machine)指的是支持向量机,是常见的一种判别方法.在机器学习领域,是一个有监督 ...
- PIC18F26K20
Clock Four Crystal modes, Two External clock modes, Two RC Oscillator, Internal oscillator, PLL
- 我的Java历程_Java对象类型的转换
向上转型: 可以将子类对象看作是父类对象叫做“向上转型”,由于向上转型是从一个较为具体的类向较为抽象的类的转换,所以它总是安全的. 例如:可以将正方形.长方形叫做是四边形,但是不能说四边形是正方形或长 ...
- js 监听ios手机键盘弹起和收起的事件
document.body.addEventListener('focusin', () => { //软键盘弹起事件 console.log("键盘弹起") }) docu ...
- [TJOI2015]弦论(后缀数组or后缀自动机)
解法一:后缀数组 听说后缀数组解第k小本质不同的子串是一个经典问题. 把后缀排好序后第i个串的本质不同的串的贡献就是\(n-sa[i]+1-LCP(i,i-1)\)然后我们累加这个贡献,看到哪一个串的 ...
- UVA 11248 Frequency Hopping
Frequency Hopping Time Limit: 10000ms Memory Limit: 131072KB This problem will be judged on UVA. Ori ...
- HDU 1026 Ignatius and the Princess I(BFS+记录路径)
Ignatius and the Princess I Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 65536/32768 K (J ...
- uva 10474 Where is the Marble?(简单题)
我非常奇怪为什么要把它归类到回溯上,明明就是简单排序,查找就OK了.wa了两次,我还非常不解的怀疑了为什么会 wa,原来是我居然把要找的数字也排序了,当时仅仅是想着能快一点查找.所以就给他排序了,没考 ...