
机器人多目标包围问题(MECA)新算法:基于关系图深度强化学习
摘要:中科院自动化所蒲志强教授团队,提出一种基于关系图的深度强化学习方法,应用于多目标避碰包围问题(MECA),使用NOKOV度量动作捕捉系统获取多机器人位置信息,验证了方法的有效性和适应性。研究成果在2022年ICRA大会发表。
在多机器人系统的研究领域中,包围控制是一个重要的课题。其在民用和军事领域都有广泛的应用场景,包括协同护航、捕获敌方目标、侦察监视、无人水面舰艇巡逻狩猎等。
这些应用的核心问题是如何控制一个多机器人系统,涉及多目标分配,同时解决目标包围和避碰子问题。这是一个巨大的挑战,特别是对于分散的多机器人系统。
中科院自动化所蒲志强教授团队在2022年ICRA大会发表论文,提出了一种基于关系图的深度强化学习方法,对各种条件下的多目标避碰包围(MECA)问题具有良好的适应性。
定义任务
该研究定义了一个MECA任务,即在具有L个静态障碍物(黑色圆圈)的环境中,由N个机器人(绿色圆圈)组成的多机器人系统,协同包围K (1 < K < N)个静止或运动的目标(红色圆圈)。
所有机器人需要自动形成多组,包围所有目标,每组需要形成圆形队形,包围一个独立的目标,同时避免碰撞。这涉及到以下三个子问题:
1) 动态多目标分配与分组
2) 每组分别包围
3) 相互之间避免碰撞
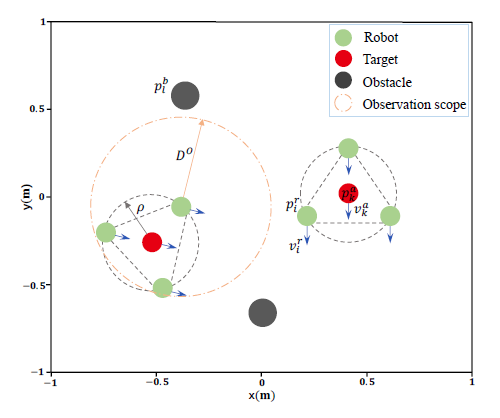
分散式多机器人系统的MECA图解
方法框架
在MECA问题中,存在三种类型的实体,即机器人、目标和障碍物。不同的实体对机器人有不同的影响关系,例如避障、包围目标、与其他机器人合作等。
研究提出了一种基于机器人级和目标级关系图(RGs)的DRL分散方法,命名为MECA-DRL-RG方法。
具体而言:
- 利用图注意网络(GATs)对机器人级RGs进行建模和学习,该RGs由每个机器人与其他机器人、目标和障碍物之间的三个异构关系图组成。
- 利用GAT构建目标级RG,构建机器人与各目标之间的空间关系。目标的运动由目标级RG建模,并通过监督学习进行学习,以预测目标的轨迹。
- 此外,定义了一个知识嵌入式复合奖励函数,解决MECA中的多目标问题。采用基于集中式训练和去中心化执行框架的演员-评论家训练算法对策略网络进行训练。

MECA-DRL-RG方法的整体结构
实验验证
研究团队分别进行了仿真实验和真实环境实验。在真实实验中,情景设置为:6个机器人在有2个障碍物的环境中包围2个移动的目标。机器人的位置和速度数据由NOKOV度量动作捕捉系统提供。
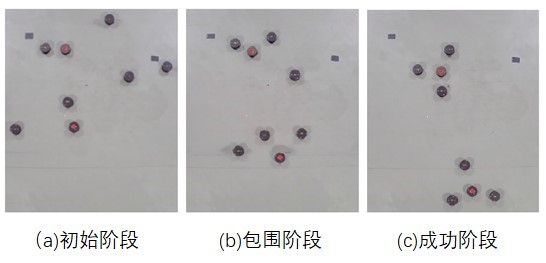
6个机器人在有2个障碍物的环境中包围2个移动目标
仿真实验和真实实验都验证了,相比于其他方法,MECA-DRL-RG方法使机器人能够从周围环境中,学习异构空间关系图,并预测目标的轨迹,从而促进每个机器人对其周围环境的理解和预测。证实了MECA-DRL-RG方法的有效性。
并且,无论机器人、障碍物或目标的数量增加,抑或是目标的移动速度加快,MECA-DRL-RG方法都表现出良好的性能,具有广泛的适应性。
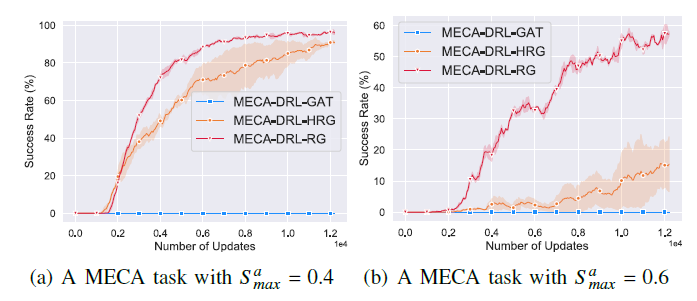
MECA-DRL-RG方法训练曲线
参考文献:
机器人多目标包围问题(MECA)新算法:基于关系图深度强化学习的更多相关文章
- 一文读懂 深度强化学习算法 A3C (Actor-Critic Algorithm)
一文读懂 深度强化学习算法 A3C (Actor-Critic Algorithm) 2017-12-25 16:29:19 对于 A3C 算法感觉自己总是一知半解,现将其梳理一下,记录在此,也 ...
- 论文:利用深度强化学习模型定位新物体(VISUAL SEMANTIC NAVIGATION USING SCENE PRIORS)
这是一篇被ICLR 2019 接收的论文.论文讨论了如何利用场景先验知识 (scene priors)来定位一个新场景(novel scene)中未曾见过的物体(unseen objects).举例来 ...
- 基于深度强化学习(DQN)的迷宫寻路算法
QLearning方法有着明显的局限性,当状态和动作空间是离散的且维数不高时可使用Q-Table存储每个状态动作的Q值,而当状态和动作时高维连续时,该方法便不太适用.可以将Q-Table的更新问题变成 ...
- 【转载】 DeepMind发表Nature子刊新论文:连接多巴胺与元强化学习的新方法
原文地址: baijiahao.baidu.com/s?id=1600509777750939986&wfr=spider&for=pc 机器之心 18-05-15 14:26 - ...
- 【算法总结】强化学习部分基础算法总结(Q-learning DQN PG AC DDPG TD3)
总结回顾一下近期学习的RL算法,并给部分实现算法整理了流程图.贴了代码. 1. value-based 基于价值的算法 基于价值算法是通过对agent所属的environment的状态或者状态动作对进 ...
- 强化学习(五)—— 策略梯度及reinforce算法
1 概述 在该系列上一篇中介绍的基于价值的深度强化学习方法有它自身的缺点,主要有以下三点: 1)基于价值的强化学习无法很好的处理连续空间的动作问题,或者时高维度的离散动作空间,因为通过价值更新策略时是 ...
- 强化学习-Q-Learning算法
1. 前言 Q-Learning算法也是时序差分算法的一种,和我们前面介绍的SARAS不同的是,SARSA算法遵从了交互序列,根据当前的真实行动进行价值估计:Q-Learning算法没有遵循交互序列, ...
- 【目标跟踪】相关滤波算法之MOSSE
简要 2010年David S. Bolme等人在CVPR上发表了<Visual Object Tracking using Adaptive Correlation Filters>一文 ...
- CVPR目标检测与实例分割算法解析:FCOS(2019),Mask R-CNN(2019),PolarMask(2020)
CVPR目标检测与实例分割算法解析:FCOS(2019),Mask R-CNN(2019),PolarMask(2020)1. 目标检测:FCOS(CVPR 2019)目标检测算法FCOS(FCOS: ...
- The game of life(生命游戏)新算法
我写了一种常见的实现算法,和另一种新算法,即不是每次循环计算每个细胞的周围细胞数来产生下一时刻,而是每次每个产生状态变化的细胞主动通知周围的邻居,因此每个细胞增加一个用来记录邻居数的字段.由邻居数决定 ...
随机推荐
- Java JDBC连接数据库的CURD操作(JDK1.8 + MySQL8.0.33 + mysql-connector-java-8.0.27-bin驱动)
JDBC概述 JDBC(Java Database Connectivity)是一个独立于特定数据库管理系统.通用的SQL数据库存取和操作的公共接口(一组API),定义了用来访问数据库的标准Java类 ...
- ArmSoM-W3应用开发之安装docker
1. 简介 RK3588从入门到精通系列专题 开发板:ArmSoM-W3 Kernel:5.10.160 OS:Debian11 本⽂介绍ArmSoM-W3在Debian11下如何安装使用docker ...
- NPOI获取Excel文件里的形状/图片的坐标/锚点
有个妹纸找我请教如何获取图片坐标,因此我到家后花了点时间,写了这份代码. 实测下来,可以正确获取 Excel 2003 版本的形状和图片这两种的坐标/锚点,以及 Excel 2007 版本的图片的坐标 ...
- 没错,数据库确实应该放入 K8s 里!
昨天冯老板发了一篇文章探讨了为什么将数据库放入 K8S 中不是一个明智的选择. 如果是四年前有人质疑容器化数据库我觉得还可以 battle 一下,都 2023 年了还有人不能认清这个大势,我就有必要来 ...
- Pattern类和Matcher类的使用
1.先看好数据源 先将一个String对象确定为程序要对其进行操作的数据源. String b="hello,good morning"; 2.建立Pattern类的对象 Stri ...
- [ABC318G] Typical Path Problem
Problem Statement You are given a simple connected undirected graph $G$ with $N$ vertices and $M$ ed ...
- [NOI online2022提高C] 如何正确地排序
题目描述 有一个 \(m\times n\) 的数组 \(a_{i,j}\). 定义: \(f(i,j)=\min\limits_{k=1}^m(a_{k,i}+a_{k,j})+\max\limit ...
- zookeeper JavaApi 删除节点
/* * 删除节点 * 1.删除单个节点 * 2.删除带有子节点的节点 * 3.必须成功的删除 * 4.回调 * * */ @Test public void delete1() throws Exc ...
- Oracle-Rman备份全解析
RMAN备份数据库物理文件到备份集(backupset)中.在创建备份集时,仅备份已经使用的数据库(不备份空闲的数据块),而且还可以采用压缩功能. RMAN恢复时指当数据库出现介质失败时,使用RMAN ...
- 华企盾防泄密软件关于U盘无法注册问题
1.以管理员权限运行控制台注册 2.如果是非加密注册可在USB拔插日志中右键日志远程注册 3.检查USB的驱动程序注册表是否都有 4.换一台电脑安装控制台注册 5.检查是否有与驱动有关的程序卸载试试 ...