
ROS系统的安装以及卸载
- ROS系统的安装
ROS系统的安装方式有两种,通过软件源和源码编译安装。软件源安装只需要通过简单的命令,因此,我们使用软件源来安装ROS
- 配置系统软件源
打开Ubuntu软件中心的软件源配置界面,勾选restricted,universe,multiverse三个选项
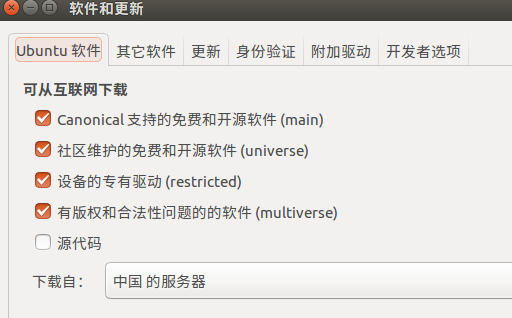
软件源切换,安装过程出现问题的,一般与网络和软件源有关系,可以切换成手机热点试试 ,我改成阿里云的源,我的系统是16.04
sudo su     #输入密码

cd /etc/apt  #切换到apt源文件

mv  sources.list sources.list_bak  #备份源文件

vim sources.list  #新建一个,然后将下面的内容copy进去
# deb cdrom:[Ubuntu 16.04 LTS _Xenial Xerus_ - Release amd64 (20160420.1)]/ xenial main restricted

deb-src http://archive.ubuntu.com/ubuntu xenial main restricted #Added by software-properties

deb http://mirrors.aliyun.com/ubuntu/ xenial main restricted

deb-src http://mirrors.aliyun.com/ubuntu/ xenial main restricted multiverse universe #Added by software-properties

deb http://mirrors.aliyun.com/ubuntu/ xenial-updates main restricted

deb-src http://mirrors.aliyun.com/ubuntu/ xenial-updates main restricted multiverse universe #Added by software-properties

deb http://mirrors.aliyun.com/ubuntu/ xenial universe

deb http://mirrors.aliyun.com/ubuntu/ xenial-updates universe

deb http://mirrors.aliyun.com/ubuntu/ xenial multiverse

deb http://mirrors.aliyun.com/ubuntu/ xenial-updates multiverse

deb http://mirrors.aliyun.com/ubuntu/ xenial-backports main restricted universe multiverse

deb-src http://mirrors.aliyun.com/ubuntu/ xenial-backports main restricted universe multiverse #Added by software-properties

deb http://archive.canonical.com/ubuntu xenial partner

deb-src http://archive.canonical.com/ubuntu xenial partner

deb http://mirrors.aliyun.com/ubuntu/ xenial-security main restricted

deb-src http://mirrors.aliyun.com/ubuntu/ xenial-security main restricted multiverse universe #Added by software-properties

deb http://mirrors.aliyun.com/ubuntu/ xenial-security universe

deb http://mirrors.aliyun.com/ubuntu/ xenial-security multiverse
sudo apt-get update
2.添加ROS软件源
打开终端,输入命令,国内的相对来说快一点
 ROS官方软件镜像源

 sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'

4 中山大学镜像源

5 sudo sh -c '. /etc/lsb-release && echo "deb http://mirror.sysu.edu.cn/ros/ubuntu/ $DISTRIB_CODENAME main" > /etc/apt/sources.list.d/ros-latest.list'
3.添加密钥
sudo apt-key adv --keyserver hkp://pool.sks-keyservers.net --recv-key 0xB01FA116
4.安装ROS
 sudo apt-get update

 sudo apt-get install ros-kinetic-desktop-full
ROS系统版本众多,kinetic版本支持到2021年,Indigo版本支持到2019年,因此选择kinetic桌面完整版,它包括了ROS的核心功能,以及机器人地图建模,自主导航,rviz可视化工具,gazebo仿真环境,rqt工具箱等。
5.初始化rosdep
rosdep主要功能是为某些功能安装系统依赖
 sudo rosdep init

 rosdep update
6.设置环境变量
 echo "source /opt/ros/kinetic/setup.bash" >> ~/.bashrc

 source ~/.bashrc
使用下面两条命令来查看环境变量是否设置好
 export | grep ROS

 env |grep ROS
7.安装rosinstall
sudo apt-get install python-rosinstall
8.完成安装
ROS安装在/opt目录下
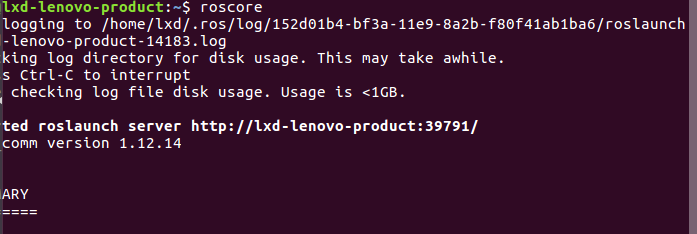
 运行roscore

 roscore
9.设置工作空间
 mkdir -p ~/catkin_ws/src

 cd ~/catkin_ws/src

 catkin_init_workspace

 cd ~/catkin_ws/ catkin_make

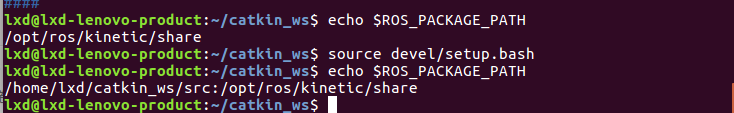
 source devel/setup.bash
7 检查所有环境变量,我们设置了两个,他们之间用:隔开
8 echo $ROS_PACKAGE_PATH
- ROS系统的卸载
sudo apt-get remove ros-*
参考:胡春旭ROS机器人开发实践
ROS系统的安装以及卸载的更多相关文章
- 教你一招:解决win10/win8.1系统在安装、卸载软件时出现2502、2503错误代码的问题
经常遇到win10/win8.1系统在安装.卸载软件时出现2502.2503错误代码的问题. 解决办法: 1.打开任务管理器后,切换到“详细信息”选项卡,找到explore.exe这个进程,然后结束进 ...
- 在windows系统下虚拟机和ubuntu系统的安装和卸载
一.安装 之前有装过双系统,但是吧,一直用ubuntu系统,很久没进windows之后的某一天,自己再进windows,发现windows系统崩了,我也不知道为什么,找了很多方法没有解决,最后只好重装 ...
- linux mint 19.2与Windows 10 双系统硬盘安装与卸载
安装linux mint 和win10双系统: 1.win10系统下如果没有空闲分区,请从容量较大的分区用partition manager在选中的较大的分区下,调整大小.此步骤最好在pe下的part ...
- 手把手教你Windows Linux双系统的安装与卸载
作者:-叶丶知秋 链接:https://blog.csdn.net/fanxueya1322/article/details/90205143 转载请保留出处 良许前言: 后台突然有很多小伙伴留言想看 ...
- CentOS系统下安装以及卸载mysql
CentOS7的yum源中默认好像是没有mysql的.为了解决这个问题,我们要先下载mysql的repo源. 1. 下载mysql的repo源 [root@localhost `]$ wget htt ...
- Windows 7系统下安装和卸载删除IE的方法
1.首先按下 Windows +R 键打开“运行”的窗口,请输入“appwiz.cpl”. 2.在「程序和功能」窗口上按下左上的「查看已安装的更新」. 3.找到「Windows Internet Ex ...
- IE浏览器-在Win7系统的安装和卸载
关于安装 在虚拟机(VMware Workstation)的Win7操作系统里,安装从官网下载的IE9/10/11 For Win7,始终失败.于是通过其它途径搜索到IE9/10/11 For Win ...
- Linux系统上安装、卸载JAVA、TOMCAT的方法
一. 安装JAVA 安装方法1:手工上传 创建安装目录上传JAVA安装包 Normal 0 7.8 磅 0 2 false false false EN-US ZH-CN X-NONE /* Styl ...
- Android中实现静态的默认安装和卸载应用
近期好长时间都没有写blog了,主要是由于近期工作上的事以及下载Android源代码的事耽误的(下载源代码这件事会在兴许的blog中写道.这个真的非常有意义呀~~),那么今天来写点什么呢?基本的灵感来 ...
随机推荐
- UML(Rational Rose)安装教程【载百度经验】
---恢复内容开始--- Win7安装rational rose2007教程 在UML建模的众多工具中,IBM公司的rational rose建模工具可以说是最好用的建模工具了.哪我们又该如何在win ...
- TCP下的套接字服务端实现并发 作业题
# 服务端 import socket from threading import Thread """ 服务端 1.要有固定的IP和PORT 2.24小时不间断提供服务 ...
- HTTP 请求出现 405 not allowed 的一种解决办法
问题:http post请求网页会出现405 原因: Apache.IIS.Nginx等绝大多数web服务器,都不允许静态文件响应POST请求 解决:将post请求改为get请求
- AngularJS 前端 MVC 的设计与搭建
代码 #未引入MVC框架之前的代码 <!doctype html> <html> <head> <meta charset="UTF-8" ...
- POJ 3723 征兵问题(最小生成树算法的应用)
Conscription Time Limit: 1000MS Memory Limit: 65536K Total Submissions: 15923 Accepted: 5510 Des ...
- 【Vue】input textarea自动滚动到输入处
由于我这里要把接口返回的日志不断地新增到textarea里,想实现自动滚动日志的效果. 1.首先定一个textarea类型的input组件 <el-input id="textarea ...
- iview之avatar组件
avatar组件是一个获取网络路径图片的组件 它再vue中使用的话build时不会被打包,路径仍然为原来的路径 所以相对路径不会有效 如下: <Avatar style="margin ...
- 关键字transient是干啥的
百度百科的解释: Java语言的关键字,变量修饰符,如果用transient声明一个实例变量,当对象存储时,它的值不需要维持.换句话来说就是,用transient关键字标记的成员变量不参与序列化过程. ...
- Spring boot之MyBatis
文章目录1. 环境依赖2. 数据源2.1. 方案一 使用 Spring Boot 默认配置2.2. 方案二 手动创建3. 脚本初始化4. MyBatis整合4.1. 方案一 通过注解的方式4.1.1. ...
- Redis Cluster Cache with SpringBoot
前提: 根据 https://www.cnblogs.com/luffystory/p/12081074.html 创建好Redis集群 <project xmlns="http:/ ...