
RANSAC 剔除错误匹配 估计模型
随机抽样一致,这个算法,我以前一直都没有理解透彻。只知道可以用来直线拟合,网上大多数中文博客也都是写直线拟合的,但是用来匹配二维特征的时候,总还是没弄明白。
基本概念参考 http://www.cnblogs.com/xrwang/archive/2011/03/09/ransac-1.html
写得已经够清楚了。
现在我来说说它在匹配特征时候的应用。
————————————————————————————————————————————
假如我有两组数据,M和T,其中T是由M经过一个旋转和一个平移得来的。
T=R*T+t
R=[cos(sita) -sin(sita); sin(sita) cos(sita)]
t=[tx;ty]
我现在已经大概知道了M的每组数与T的每组数据的对应关系 match,
match=[1 2; 3 4;5 6;……]
意思是:M的第1个 对应T的第2个;
M的第3个 对应T的第4个;
其中有一些对应错了。并且我不知道这个模型是啥。
我现在要做的,就是对这些东东进行ransac算法,找出这些错误的对应 outlier ,找到其中正确的对应,并求出这个模型 R 、t
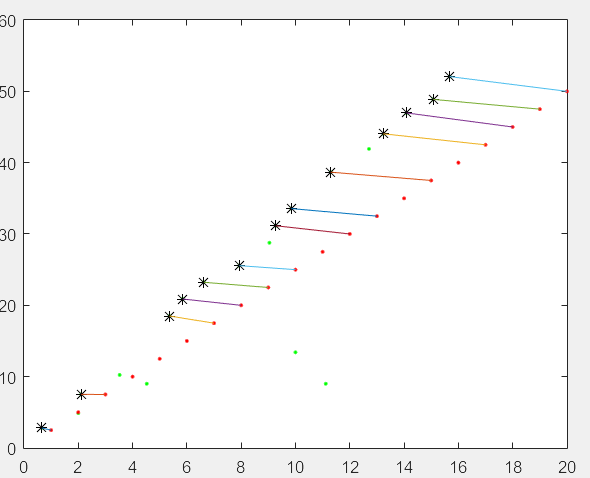
————————————————————————————————————————————
算法如下
1. 从match 里面,随机找出n组(n>=2,因为是三个未知数 sita tx ty,每组数可以列俩方程,所以四个方程已经够求三个未知数了)
2. 对这n组,求出R t, 具体方法可以使用svd法求刚体最小二乘转置 http://blog.csdn.net/kfqcome/article/details/9358853
3. 对这个求出来的R t,应用到T上,得到T';结合match,找出T’中,不靠谱的(自己设一个阈值),就是outliers,靠谱的inliers
4. 对inliers的点,如2一样,求出新的R t
5. 评价这个模型,比如再进行一下3,求出inlier,inlier数目作为评价标准;或者inlier对M的误差作为标准。如果这个模型好 R_best=R t_best=t
6.重复以上过程k次,最后的R_best t_best就是结果了。
—————————————————————————————————————————————
就这样,可能哪里理解的不对,以后再改吧。目前来看,效果还是不错的。
RANSAC 剔除错误匹配 估计模型的更多相关文章
- 文献名:Repeat-Preserving Decoy Database for False Discovery Rate Estimation in Peptide Identication (用于肽段鉴定中错误发生率估计的能体现重复性的诱饵数据库)
文献名:Repeat-Preserving Decoy Database for False Discovery Rate Estimation in Peptide Identication (用于 ...
- 错误之thinkphp模型使用发生的错误
刚接触thinkphp模型的创建,在创建model类时在这里边声明了类的对象.唉,这是不理解的错误啊.什么叫做实例化模型对象,在控制器里边使用才创建. 模型这里写各种用到的函数. 这里我也体会到了查询 ...
- webpack配置别名alias出现的错误匹配
@(webpack) webpack是一款功能强大的前端构建工具,不仅仅是针对js,它也可通过各种loader来构建相关的less,html,image等各种资源,将webpack配合流程制定工具gu ...
- 使用经验风险最小化ERM方法来估计模型误差 开坑
虽然已经学习了许多机器学习的方法,可只有我们必须知道何时何处使用哪种方法,才能将他们正确运用起来. 那不妨使用经验最小化ERM方法来估计 . 首先: 其中, δ代表训练出错的概率 k代表假设类的个数 ...
- EF(Entity Framework)发生错误”正在创建模型,此时不可使用上下文“的解决办法。 正在创建模型,此时不可使用上下文。如果在 OnModelCreating 方法内使用上下文或如果多个线程同时访问同一上下文实例,可能引发此异常。请注意不保证 DbContext 的实例成员和相关类是线程安全的。 临时解决了这个问题,在Context的构造函数中,禁用了自动初始化:
解决方案: 禁止上下创建. 修改.删除,默认为true public DataDbContext() : base("name=DataDbContext") { this.Da ...
- SALM入门笔记(1):特征点的匹配
SLAM 主要分为两个部分:前端和后端,前端也就是视觉里程计(VO),它根据相邻图像的信息粗略的估计出相机的运动,给后端提供较好的初始值.VO的实现方法可以根据是否需要提取特征分为两类:基于特征点的方 ...
- SLAM入门之视觉里程计(1):特征点的匹配
SLAM 主要分为两个部分:前端和后端,前端也就是视觉里程计(VO),它根据相邻图像的信息粗略的估计出相机的运动,给后端提供较好的初始值.VO的实现方法可以根据是否需要提取特征分为两类:基于特征点的方 ...
- (转) SLAM系统的研究点介绍 与 Kinect视觉SLAM技术介绍
首页 视界智尚 算法技术 每日技术 来打我呀 注册 SLAM系统的研究点介绍 本文主要谈谈SLAM中的各个研究点,为研究生们(应该是博客的多数读者吧)作一个提纲挈领的摘要.然后,我 ...
- 视觉SLAM漫淡
视觉SLAM漫谈 1. 前言 开始做SLAM(机器人同时定位与建图)研究已经近一年了.从一年级开始对这个方向产生兴趣,到现在为止,也算是对这个领域有了大致的了解.然而越了解,越觉得这个方向难度很 ...
随机推荐
- lucene中FSDirectory、RAMDirectory的用法
package com.ljq.one; import java.io.BufferedReader;import java.io.File;import java.io.FileInputStrea ...
- qt qml 刮刮卡效果
用canvas+mouseArea实现的刮刮卡效果. 表层是一层色彩,用手指划开,可看到下面的文字Lisence: MIT, 请保留本文档说明Author: surfsky.cnblogs.com 2 ...
- zookeeper,dubbo,dubbo admin
zookeeper 1. 分布式协调服务:我们的程序运行在不同的机器上,这些机器可能位于同一个机架,同一个机房又或不同的数据中心.在这样的环境中,我们要实现协调该怎么办?那么这就是分布式协调服务要干的 ...
- Linq创建带命名空间、前缀、Soap格式的XML
关于XML,我也是刚接触,关于一般常见的XML,博客园.CSDN上的资料很多,对于不常见的带命名空间.前缀.Soap格式的XML的描述相对来说寥寥无几,上一篇我写到了对相对复杂的XML的读操作,下面说 ...
- 【原创】在pc端集成地图功能(一)
在pc端做人员调度功能,用到地图.看了一点高德地图API,由于手机端用的是百度地图,现在需要改用百度地图.下面把看的高德地图一点点成果记录下来: 1.在高德地图开放平台(http://lbs.amap ...
- Eclipse 的快捷键以及文档注释、多行注释的快捷键
一.多行注释快捷键 1.选中你要加注释的区域,用ctrl+shift+C 或者ctrl+/ 会加上//注释2.先把你要注释的东西选中,用shit+ctrl+/ 会加上/* */注释 3.以上快捷 ...
- ThreadLocal的理解
ThreadLocal 不是用来解决共享对象的多线程访问问题的,一般情况下,通过ThreadLocal.set() 到线程中的对象是该线程自己使用的对象,其他线程是不需要访问的,也访问不到的.每个线程 ...
- SQL 对时间的处理
--获取当前日期(如:yyyy-mm-dd)Select Datename(year,GetDate())+'-'+Datename(month,GetDate())+'-'+Datename(day ...
- linux解压/压缩文件
1.*.tar 用 tar –xvf 解压 2.*.gz 用 gzip -d或者gunzip 解压 3.*.tar.gz和*.tgz 用 tar –xzf 解压 4.*.bz2 用 bzip2 ...
- Xamarin.Forms ListView点击按钮刷新最新数据
最近在研究Xamarin的东西,做到ListView遇到了一些瓶颈,像在数据庞大的情况下,该怎么针对ListView中的数据分组呢? 基于能力有限的问题,暂时写了一个只可以实现功能的临时解决方案,毕竟 ...