
使用ros_driver运行velodyne16线激光雷达
一、使用ros_driver运行VLP16
推荐网址:
http://blog.csdn.net/littlethunder/article/details/51920681
https://www.cnblogs.com/williamc17/p/9705492.html
二、源于用户手册的情报
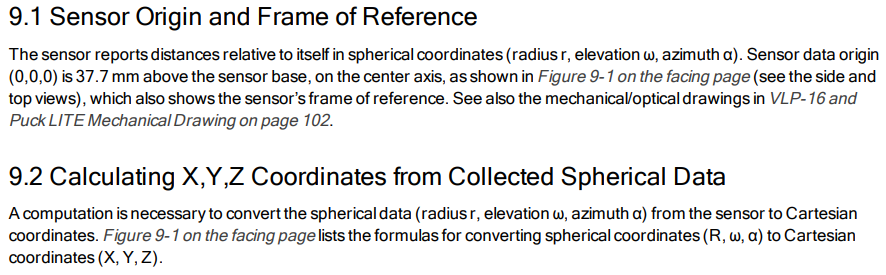
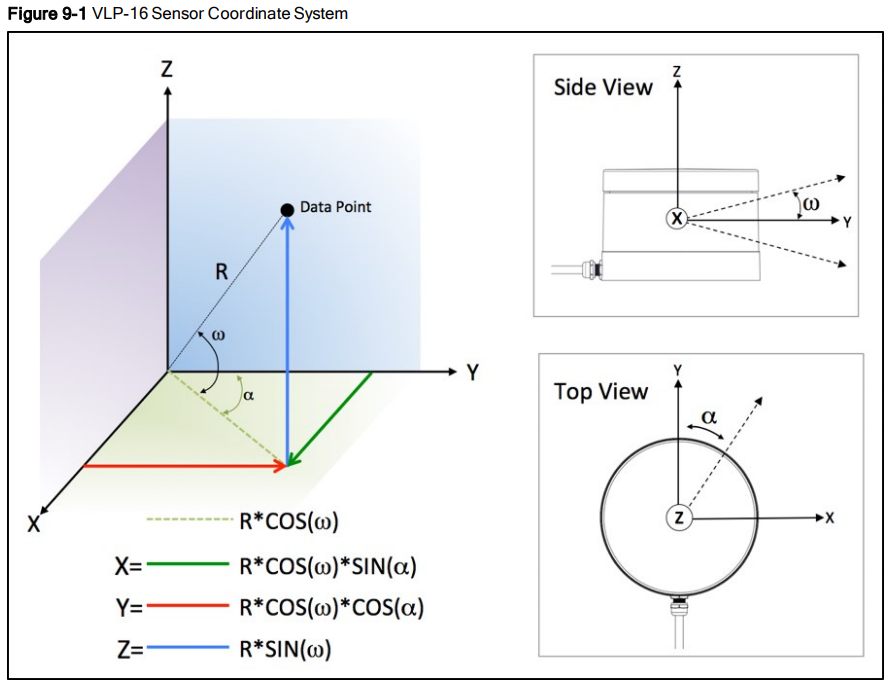

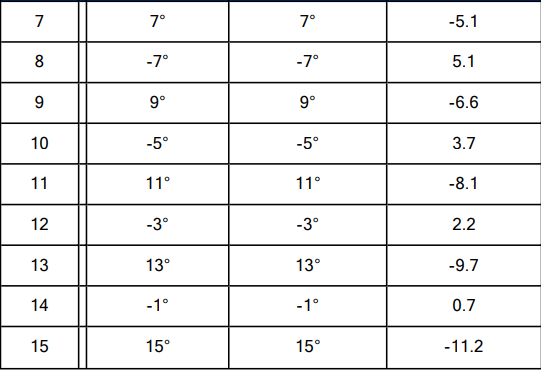
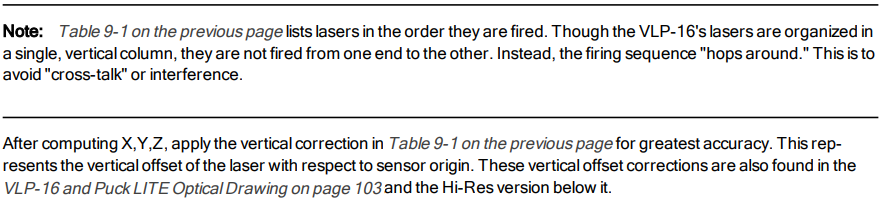
三、ros-driver所使用的坐标系不同于官方用户手册指定的坐标系
为了让所有开发者围绕相同的坐标系开发软件,ros中制定了标准的坐标系定义方案。
详情如以下链接所示:
https://github.com/ros-drivers/velodyne/issues/71
http://www.ros.org/reps/rep-0103.html#axis-orientation
http://www.ros.org/reps/rep-0105.html
四、ros_driver近期的更新
该更新解决两个问题:
a. 可以输出有序的点云; organize_cloud:=true
b. 可以保证每一帧点云的第一个点都来自相同的方位; cut_angle:=6.283185 // 2*pi = 6.283185
roslaunch velodyne_pointcloud VLP16_points.launch cut_angle:=6.283185 organize_cloud:=true calibr:="/home/gordon/ros_ws/src/velodyne/velodyne_pointcloud/VLP16.yaml"
c. 可以设置雷达的采集范围而不会导致单帧点云的点出错,但是这会导致每一帧点云的第一个点来自不同的方位; cut_angle:=5.24 // 5.24 rad = 300 deg
更多问题可以到ros_driver/velodyne的github issue上提问,维护者超nice!
使用ros_driver运行velodyne16线激光雷达的更多相关文章
- 使用velodyne16线激光雷达跑loam-velodyne
一.velodyne-VLP16使用教程 推荐网址: http://blog.csdn.net/littlethunder/article/details/51920681 https://www.c ...
- lego loam 跑镭神32线激光雷达
师弟反应镭神32线激光雷达(32C)录制的数据包不能跑lego loam,这里就总结一下. 首先lego loam默认的接受的topic name是velodyne_points,点云的frame_i ...
- vue-cli中process.env配置以及打包本地运行或者线上运行配置
我们知道打包默认npm run build,可是打包后点击dist文件中index.html一片空白.问题在于路径问题.我们在工程文件的最外层增加文件.env.production这个文件就是这么奇怪 ...
- cartographer 3D运行录制rosbag包
目录: 1.运行多线激光雷达: 2.运行IMU: 3.录制rosbag包: 4.配置cartographer: 5.查看地图: 1.运行多线激光雷达: 主要是测试雷达是否正在运行,确认雷达点云topi ...
- 开发函数计算的正确姿势 —— 使用 Fun Local 本地运行与调试
前言 首先介绍下在本文出现的几个比较重要的概念: 函数计算(Function Compute): 函数计算是一个事件驱动的服务,通过函数计算,用户无需管理服务器等运行情况,只需编写代码并上传.函数计算 ...
- Learning opencv续不足(七)线图像的设计D
因为线图像startline有了起点和终点,我们就可以用DDA法求出线上所有点,任意斜率直线通过四象限八区域查表法界定.我们只示范一个区域:函数为: public PointF DdaFindPtIm ...
- Lidar激光雷达市场
Lidar激光雷达市场 近年来,激光雷达技术在飞速发展,从一开始的激光测距技术,逐步发展了激光测速.激光扫描成像.激光多普勒成像等技术,如今在无人驾驶.AGV.机器人等领域已相继出现激光雷达的身影. ...
- TOF摄像机可以替代Flash激光雷达吗?
TOF摄像机可以替代Flash激光雷达吗? 一.基于ToF技术的Flash激光雷达 基本成像原理上ToF Camera与LiDAR相同,都采用飞行时间测距技术(包括利用APD或SPAD的直接测距法,和 ...
- 激光雷达 LOAM 论文 解析
转自:https://blog.csdn.net/hltt3838/article/details/109261334 固态激光雷达的一段视频:https://v.qq.com/x/page/a078 ...
随机推荐
- python 并发编程 进程池与线程池
一 进程池与线程池 1.为什么需要进程池和线程池 基于多进程或多线程实现并发的套接字通信,然而这种实现方式的致命缺陷是: 服务端的程序运行在一台机器身上,一台机器性能是有极限的,不能无限开线程 服务的 ...
- python 并发编程 多线程 开启线程的两种方式
一 threading模块介绍 multiprocess模块的完全模仿了threading模块的接口,二者在使用层面,有很大的相似性 二 开启线程的两种方式 第一种 每造一个进程,默认有一个线程,就是 ...
- Elasticsearch-数据的存储、搜索(干货)
ES-深入功能ES中数据是如何组织的?逻辑设计:用于索引和搜索的基本单位是文档,可以将其认为是关系数据库里的一行.文档以类型来分组,类型包含若干文档,类似表格包含若干行.最终,一个或多个类型存在于同一 ...
- Go语言代码结构与语法基础(二)
任何一门语言,都是从打印 hello world 开始的. 最简单的go代码: package main // 声明 main 包,表明当前是一个可执行程序 import "fmt" ...
- git推送新项目到github
1.首先在github上新建一个裸仓库 得到新仓库地址 2.打开本地要添加项目的目录,右键选择git bash,执行命令 (1)git init (2)git remote add origin ht ...
- MySQL中的索引简介
MySQL中的SQL的常见优化策略 MySQL中的索引优化 MySQL中的索引简介 一. 索引的优点 为什么要创建索引?这是因为,创建索引可以大大提高系统的查询性能. 第一.通过创建唯一性索引,可以保 ...
- 利用aopc创建schema失败
执行neo4j-graph-algorithms的例子,运行以下代码报错: CALL apoc.schema.assert( {Category:['name']}, {Business:['id'] ...
- 剑指offer-连续子数组的最大和-数组-python
题目描述 例如:{6,-3,-2,7,-15,1,2,2},连续子向量的最大和为8(从第0个开始,到第3个为止). 给一个数组,返回它的最大连续子序列的和 思路:动态规划 # -*- coding:u ...
- 10.AutoMapper 之自定义值解析器(Custom Value Resolvers)
https://www.jianshu.com/p/3e7cf1d1f17d 自定义值解析器(Custom Value Resolvers) 虽然AutoMapper涵盖了相当多的目标成员映射方案,但 ...
- jQuery改变元素class属性
//去掉class属性 $(this).parent('li').removeClass("prev_selected"); //去掉同兄弟的class属性. $(this).pa ...