
不同路径II --动态规划
一个机器人位于一个 m x n 网格的左上角 (起始点在下图中标记为“Start” )。
机器人每次只能向下或者向右移动一步。机器人试图达到网格的右下角(在下图中标记为“Finish”)。
现在考虑网格中有障碍物。那么从左上角到右下角将会有多少条不同的路径?
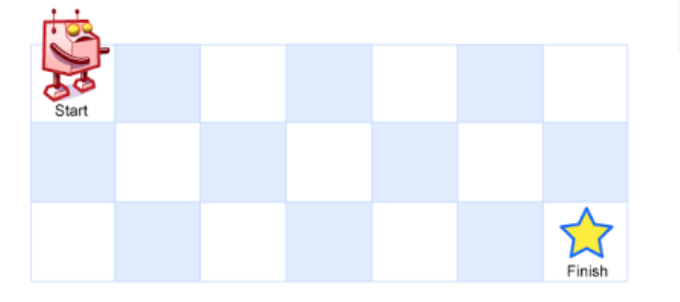
网格中的障碍物和空位置分别用 1 和 0 来表示。
说明:m和n的值不超过100。
示例1:
输入:

[

  [0,0,0],

  [0,1,0],

  [0,0,0]

]

输出: 2

解释:

3x3 网格的正中间有一个障碍物。

从左上角到右下角一共有 2 条不同的路径:

1. 向右 -> 向右 -> 向下 -> 向下

2. 向下 -> 向下 -> 向右 -> 向右
解法一: 动态规划
思想算法:
- 如果第一个格子点是obstacleGrid[0][0] 是 1, 说明有障碍物,那么机器人就不能做任何的移动,我们就直接返回0;
- 否则如果obstacleGrid[0][0] 是 0, 我们初始化这个值为1,然后继续算法;
- 遍历第一行,如果有个格子是为1,说明当前节点有障碍物,没有路径可走,设置为0;否则设这个值是前一个节点的值,如下:
let verticalValue = (obstacleGrid[0][i] == 0 && dp[0][i - 1] == 1) ? 1 : 0
dp[0].append(verticalValue)
- 遍历第一列,如果有一个格子初始值是1, 说明当前节点为障碍物,没有路径可以通过, 设置为0; 否则这个值为前一个节点的值
(dp[i-1][0]) == 0 || (obstacleGrid[i][0] == 1)判断为0或者1,加入进去 - 现在从obstacleGrid[1][1]开始遍历整个数组,如果某个个字初始化不包含任何障碍物,就把值赋予上方和左侧两个格子方案之和
func uniquePathsWithObstacles(_ obstacleGrid: [[Int]]) -> Int {

        guard obstacleGrid.count >  else {return -}

        let rowLength = obstacleGrid.count //显示多少行

        let verticalLength = obstacleGrid[].count //显示多少列

        var dp = [[Int]]()

        if obstacleGrid[][] ==  {//1代表有障碍

            return

        }

        //初始化第一个元素,也就是dp[0][0]

        var rowArr = [Int]()

        for i in ..<rowLength {

            if  i ==  {

                for j in ..<verticalLength {

                    if j ==  {

                        rowArr.append()

                    }

                }

            }

        }

        dp.append(rowArr)

        //初始化第一列

        for i in ..<rowLength {

            var vertical = [Int]()

            let rowValue = (obstacleGrid[i][] ==  && dp[i-][] == ) ?  :

            for j in ..<verticalLength {

                if j ==  {

                    vertical.append(rowValue)

                }

            }

            dp.append(vertical)

        }

        //初始化第一行

        for i in ..<verticalLength {

            let verticalValue = (obstacleGrid[][i] ==  && dp[][i - ] == ) ?  :

            dp[].append(verticalValue)

        }

        //初始化其它元素

        for i in ..<rowLength {

            for j in ..<verticalLength {

                if obstacleGrid[i][j] ==  {

                    let value = dp[i - ][j] + dp[i][j - ]

                    dp[i].append(value)

                } else {

                    dp[i].append()

                }

            }

        }

        return dp[rowLength-][verticalLength-]

    }
上面运行代码如下:
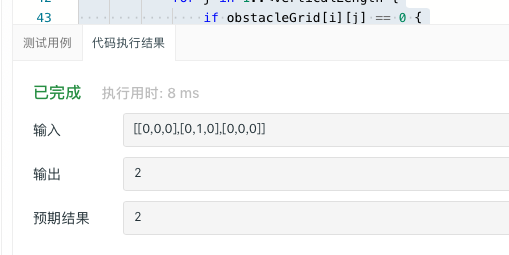

上面就是不同路径关于动态规划下,swift完整代码,可以直接运行出来,代码也有注释,以后有新的解法,会持续更新,希望对大家有所帮助!!!
不同路径II --动态规划的更多相关文章
- [LeetCode] 63. 不同路径 II ☆☆☆(动态规划)
描述 一个机器人位于一个 m x n 网格的左上角 (起始点在下图中标记为“Start” ). 机器人每次只能向下或者向右移动一步.机器人试图达到网格的右下角(在下图中标记为“Finish”). 现在 ...
- Leetcode之动态规划(DP)专题-63. 不同路径 II(Unique Paths II)
Leetcode之动态规划(DP)专题-63. 不同路径 II(Unique Paths II) 初级题目:Leetcode之动态规划(DP)专题-62. 不同路径(Unique Paths) 一个机 ...
- lintcode-115-不同的路径 II
115-不同的路径 II "不同的路径" 的跟进问题: 现在考虑网格中有障碍物,那样将会有多少条不同的路径? 网格中的障碍和空位置分别用 1 和 0 来表示. 注意事项 m 和 n ...
- LeetCode:不同路径&不同路径II
不同路径一个机器人位于一个 m x n 网格的左上角 (起始点在下图中标记为“Start” ). 机器人每次只能向下或者向右移动一步.机器人试图达到网格的右下角(在下图中标记为“Finish”). 问 ...
- 【BZOJ2306】幸福路径(动态规划,倍增)
[BZOJ2306]幸福路径(动态规划,倍增) 题面 BZOJ 题解 不要求确切的值,只需要逼近 显然可以通过移动\(\infty\)步来达到逼近的效果 考虑每次的一步怎么移动 设\(f[i][j]\ ...
- Leetcode 931. Minimum falling path sum 最小下降路径和(动态规划)
Leetcode 931. Minimum falling path sum 最小下降路径和(动态规划) 题目描述 已知一个正方形二维数组A,我们想找到一条最小下降路径的和 所谓下降路径是指,从一行到 ...
- lintcode_115_不同的路径 II
不同的路径 II 描述 笔记 数据 评测 "不同的路径" 的跟进问题: 现在考虑网格中有障碍物,那样将会有多少条不同的路径? 网格中的障碍和空位置分别用 1 和 0 来表示. ...
- LintCode_114 不同的路径,115 不同的路径 II
题目 有一个机器人的位于一个M×N个网格左上角(下图中标记为'Start'). 机器人每一时刻只能向下或者向右移动一步.机器人试图达到网格的右下角(下图中标记为'Finish'). 问有多少条不同的路 ...
- Java实现 LeetCode 63 不同路径 II(二)
63. 不同路径 II 一个机器人位于一个 m x n 网格的左上角 (起始点在下图中标记为"Start" ). 机器人每次只能向下或者向右移动一步.机器人试图达到网格的右下角(在 ...
随机推荐
- maven 学习---Maven中央存储库
当你建立一个 Maven 的项目,Maven 会检查你的 pom.xml 文件,以确定哪些依赖下载. 首先,Maven 将从本地资源库获得 Maven 的本地资源库依赖资源, 如果没有找到,然后把它会 ...
- 【爬虫】网页抓包工具--Fiddler--Request和Response
[爬虫]网页抓包工具--Fiddler Fiddler基础知识 Fiddler是强大的抓包工具,它的原理是以web代理服务器的形式进行工作的,使用的代理地址是:127.0.0.1,端口默认为8888, ...
- IIS 6.0 cmd iisapp -a C:\WINDOWS\system32\iisapp.vbs不存在
心血来潮看下iis cmd>iisapp -a "噔" 弹出 windows脚本宿主错误:无法找到脚本文件 C:\WINDOWS\system32\iisapp.vbs 晕 ...
- svn更换repos时保留svn log
两种情况 1. 直接移动库 问题:svn如何把A服务器上的reposA上传到B服务器的reposB并保留各种上传更新记录? 这个问题要感想敢干,直接复制改名即可 #登录到B服务器 scp -r cmo ...
- rhel7学习第五天
管道命令符的功能的确强大!
- windows server 2008 安装MySQL 8.0 遇到报错 1055 - Expression #1 of ORDER BY clause is not in GROUP BY
mysql安装参考教程:https://blog.csdn.net/qq_37350706/article/details/81707862 安装完毕后 执行sql语句 SELECT * FROM c ...
- 从零开始写Hystrix
1.springboot+自定义注解实现灵活的切面配置 利用aop我们可以实现业务代码与系统级服务例如日志记录.事务及安全相关业务的解耦,使我们的业务代码更加干净整洁. 首先创建一个springboo ...
- MyISAM引擎mysql5.6中大型网站数据库优化配置方案
硬件服务器:Dell R710,双至强E5620 CPU.16G内存.6*500G硬盘 操作系统:CentOS5.5 X86_64 系统 Mysql版本:MySQL 5.6 适用于:日IP ...
- cmd 计划任务
Schtasks /create /sc ScheduleType /tn TaskName /tr TaskRun [/s Computer [/u [Domain\]User [/p Passwo ...
- Docker Compose YML文件配置
Docker Compose YML 默认的模板文件是 docker-compose.yml,其中定义的每个服务都必须通过 image 指令指定镜像或 build 指令(需要 Dockerfile)来 ...