
ROS-导航功能-Gazebo
前言:仿真的整体思路,先启动仿真环境,再启动导航功能。
前提:已下载并编译了相关功能包集,如还未下载,可通过git下载:https://github.com/huchunxu/ros_exploring.git
一、启动仿真环境
cd ~/catkin_ws/src/robot_mrobot/mrobot_gazebo/launch
roslaunch mrobot_laser_nav_gazebo.launch
二、启动导航功能
cd ~/catkin_ws/src/robot_mrobot/mrobot_navigation/launch
roslaunch fake_nav_cloister_demo.launch
三、启动自主导航
rosrun mrobot_navigation random_navigation.py
-------------------------------------------
效果如下:
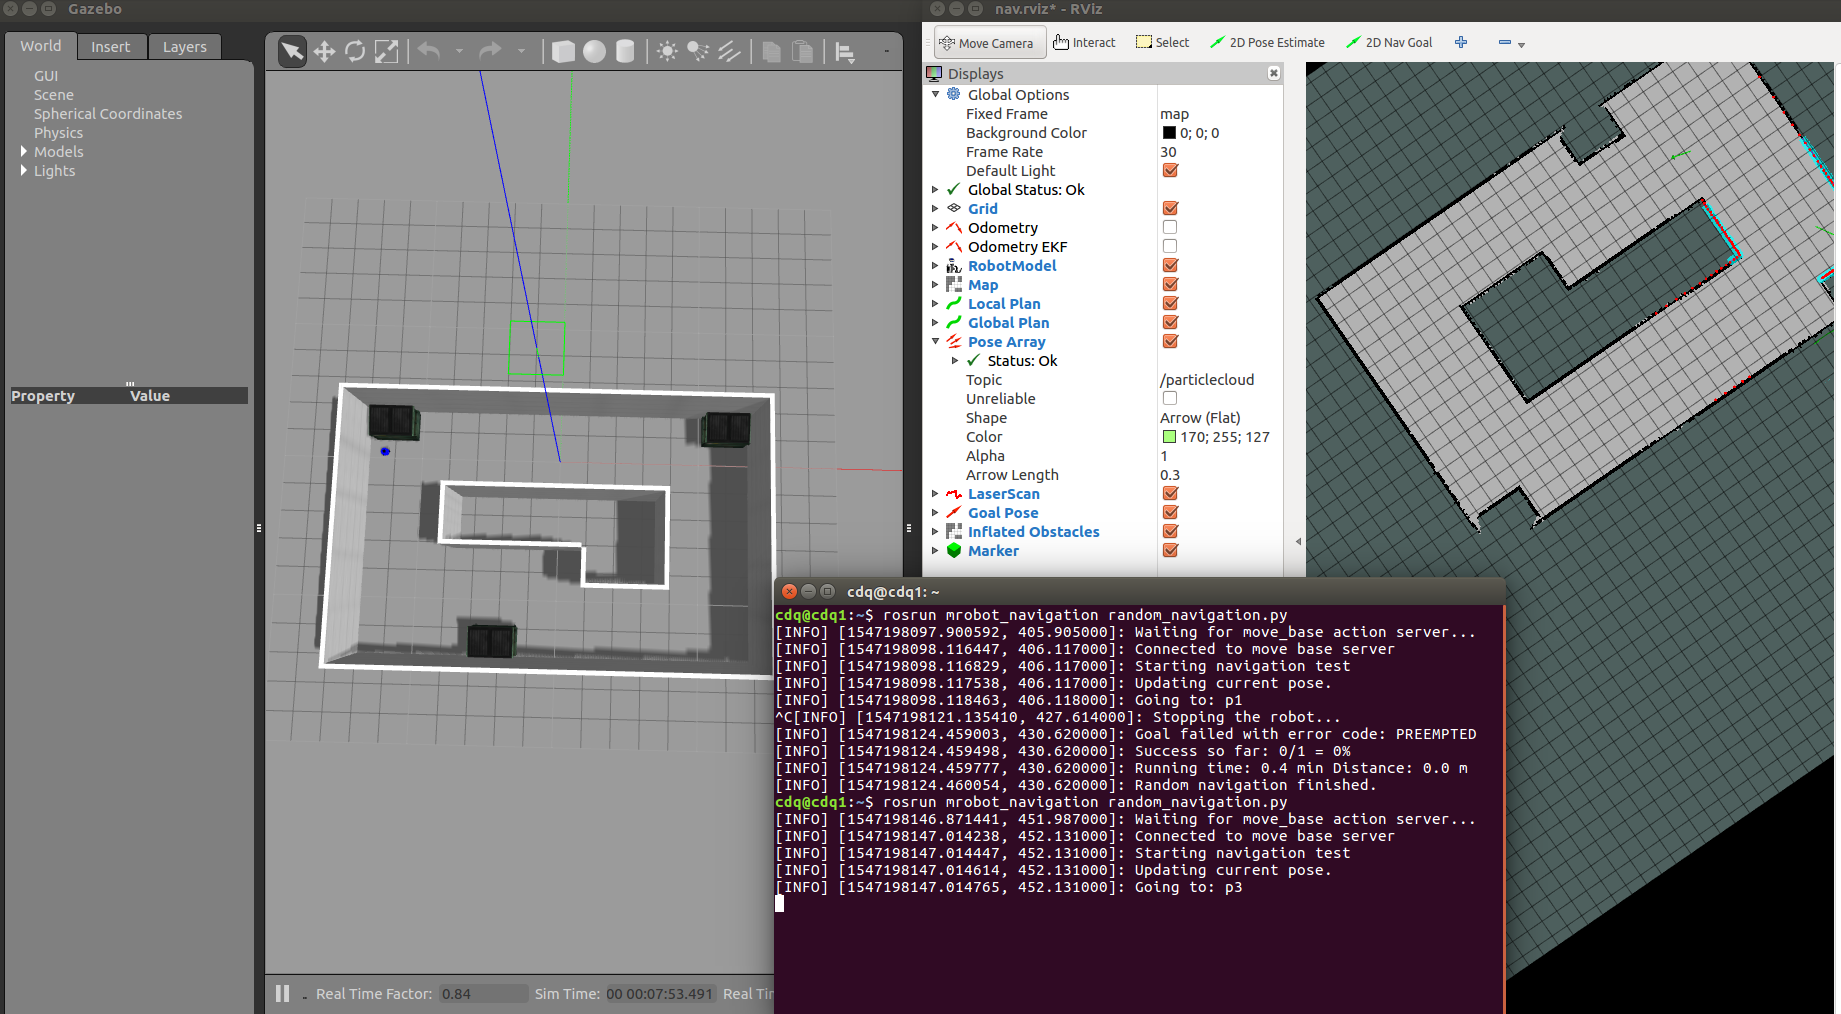
我们也可以在机器人路径上动态加入一些模型,来测试机器人的导航功能。
-END-
ROS-导航功能-Gazebo的更多相关文章
- ROS_Kinetic_x 基於ROS和Gazebo的RoboCup中型組仿真系統(多機器人協作)
國防科學技術大學發布了RoboCup中型組仿真平臺,基於ROS和Gazebo設計. 該平臺可以用於多機器人協作研究.參考資料如下: ROS新聞:1 http://www.ros.org/news ...
- ROS和Gazebo进行机器人仿真(一)
Gazebo是一种多机器人仿真器,可用于室内外机器人仿真.Gazebo在ROS中有良好的接口,包含ROS和Gazebo的所有控制. 若要实现ROS到Gazebo的通信,我们必须安装ROS-Gazebo ...
- Ubuntu ROS Arduino Gazebo学习镜像iso说明(indigo版)
ROS机器人程序设计(原书第2版)学习镜像分享及使用说明 新版已经发布,请参考: http://blog.csdn.net/zhangrelay/article/details/53324759 Ub ...
- ROS下gazebo打开出现问题
通常情况下,在装完ros后,打开gazebo, 会出现无法连接服务器获取模型的情况.这样,我们打开gazebo, 终端会提示timeout,gazebo界面没有网格. 这是因为服务器网站地址好像已经换 ...
- ROS和Gazebo进行机器人仿真(二)
一.在Gazebo中使用ROS控制器 在本节中,我们将讨论如何在Gazebo中让机器人的每个关节运动. 为了让关节动起来,我们需要分配一个ROS控制器,尤其是,我们需要为每个关节连上一个与transm ...
- ROS示例----导航功能包Husky_exploration
ROS导航功能包示例husky amcl gmapping slam exploration 此功能包包含如下文件: 结构如下: $ tree -L 2 . ├── CMakeLists.txt -& ...
- Making my own Autonomous Robot in ROS / Gazebo, Day 1: Building the static model
Day 1: Setting up ROS: Indigo OS: Ubuntu 14.04 OS: Gazebo 7.0.0 Initialize the workspace To create t ...
- ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse
ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse 书中,大部分出现hydro的地方,直接替换为indigo或ja ...
- Gazebo機器人仿真學習探索筆記(七)连接ROS
中文稍后补充,先上官方原版教程.ROS Kinetic 搭配 Gazebo 7 附件----官方教程 Tutorial: ROS integration overview As of Gazebo 1 ...
- Gazebo與ROS版本說明
使用哪种ROS / Gazebo版本的组合 介绍 本文档提供了有关将不同版本的ROS与不同版本的Gazebo结合使用的选项的概述.建议在安装Gazebo ROS包装之前阅读它.重要!简单的分析,快速和 ...
随机推荐
- EF-Linq
一丶基本语法(from a in Table where a.id="001" select a).Tolist(); 隐式内连接from a in table1 join b i ...
- 1、DataGridView
DataGridView赋值后 通过RowPostPaint事件绘制行号 private void AddXh() { DataGridViewTextBoxColumn col = new Data ...
- MySQL中的分页操作结合python
mysql中的分页操作结合python --分页: --方式1: ;-- 读取十行 , --从第十行读取 往后再读十行 --方式2: offset ; --从第二十行开始读取10行 -- 结合pyth ...
- 渗透实战(周二):FLUXION暴力破解WIFI登录口令
Wi-Fi攻与防 假设我们Kali Linux 攻击机有一个无线网卡,想通过特殊手段连入名称:414的Wi-Fi网络,那以下便是特殊手段的具体过程. Wi-Fi的破解 硬件:MacBook Pro.小 ...
- 20170704-WNDR4300串口连接信息
find_hif: bootstrap = 0xaf055aWASP BootROM Ver. 1.1Nand Flash initONFI: Control setting = 0xb44find_ ...
- TortoiseGit配置密钥的方法
TortoiseGit 使用扩展名为ppk的密钥,而不是ssh-keygen生成的rsa密钥.使用命令ssh-keygen -C "邮箱地址" -t rsa产生的密钥在Tortoi ...
- 强悍的 ubuntu —— 命令行访问网页
所谓以命令行的方式访问网页,即是在终端下以文本的形式访问网站,这里推荐一个工具:w3m, $ sudo apt-get install w3m $ w3m www.baidu.com
- chromeDriver下载地址
http://chromedriver.storage.googleapis.com/index.html
- RestEasy+用户指南----第5章.@PathParam
转载说明出处:http://blog.csdn.net/nndtdx/article/details/6870391 原文地址 http://docs.jboss.org/resteasy/docs/ ...
- noip模拟赛 赤の夜
题目背景 下发压缩包链接: https://pan.baidu.com/s/1geC4ooz 密码: 3vpt(同T1) 正在想这么说的时候—— 突然涌出一种强烈的晕眩感. 这是,什么……? 眼花吗? ...