
使用ROS节点——Node & Master——roscore、rosrun、rosnode
1、Node
在ROS的世界里, 最小的进程单元就是节点( node) 。 一个软件包里可以有多个可执行文
件, 可执行文件在运行之后就成了一个进程(process), 这个进程在ROS中就叫做节点。
2、Master
由于机器人的元器件很多, 功能庞大, 因此实际运行时往往会运行众多的node, 负责感知世
界、 控制运动、 决策和计算等功能。 那么如何合理的进行调配、 管理这些node? 这就要利用
ROS提供给我们的节点管理器master, master在整个网络通信架构里相当于管理中心, 管理着
各个node。 node首先在master处进行注册, 之后master会将该node纳入整个ROS程序中。
node之间的通信也是先由master进行“牵线”, 才能两两的进行点对点通信。 当ROS程序启动
时, 第一步首先启动master, 由节点管理器处理依次启动node。
3、启动master和node
当我们要启动ROS时, 首先输入命令:
$ roscore
此时ROS master启动, 同时启动的还有 rosout 和 parameter server ,其中 rosout 是负责日
志输出的一个节点, 其作用是告知用户当前系统的状态, 包括输出系统的error、 warning等
等, 并且将log记录于日志文件中, parameter server 即是参数服务器, 它并不是一个node,
而是存储参数配置的一个服务器
启动node的语句是:
$ rosrun pkg_name node_name
Master、 Node之间以及Node之间的关系如下图所示:

4、rosrun和rosnode命令
rosrun命令的详细用法如下:
$ rosrun [--prefix cmd] [--debug] pkg_name node_name [ARGS]
rosrun将会寻找PACKAGE下的名为EXECUTABLE的可执行程序, 将可选参数ARGS传入。
例如在GDB下运行ros程序:
$ rosrun --prefix 'gdb -ex run --args' pkg_name node_name
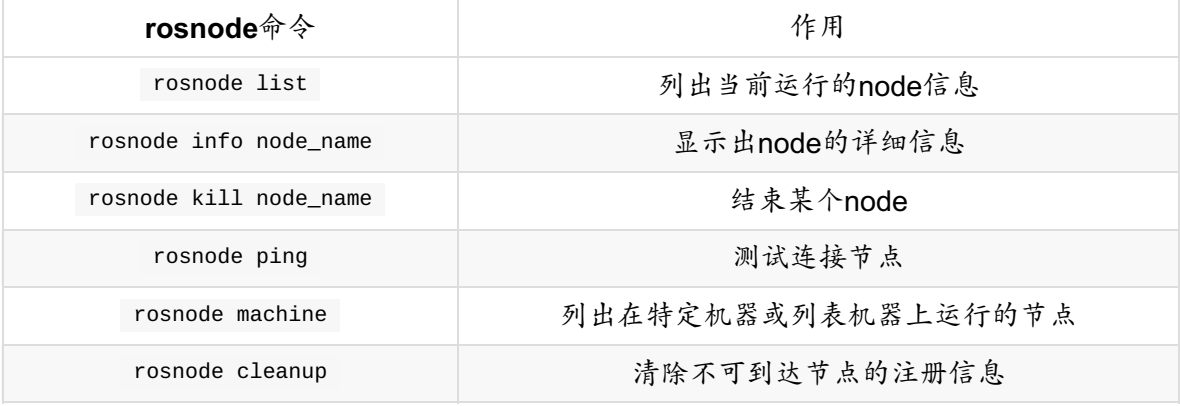
rosnode命令的详细作用列表如下:
使用ROS节点——Node & Master——roscore、rosrun、rosnode的更多相关文章
- elasticsearch负载均衡节点——客户端节点 node.master: false node.data: false 其他配置和master 数据节点一样
elasticSearch的配置文件中有2个参数:node.master和node.data.这两个参 数搭配使用时,能够帮助提供服务器性能. 数据节点node.master: false node. ...
- elasticsearch节点(角色)类型解释node.master和node.data
在生产环境下,如果不修改elasticsearch节点的角色信息,在高数据量,高并发的场景下集群容易出现脑裂等问题. 默认情况下,elasticsearch集群中每个节点都有成为主节点的资格,也都存储 ...
- ROS Learning-007 beginner_Tutorials ROS节点
ROS Indigo beginner_Tutorials-06 ROS节点 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu 14.04.4 LT ...
- ROS学习笔记三(理解ROS节点)
要求已经在Linux系统中安装一个学习用的ros软件包例子: sudo apt-get install ros-indigo-ros-tutorials ROS图形概念概述 nodes:节点,一个节点 ...
- ROS节点理解--5
理解 ROS节点(原创博文,转载请标明出处--周学伟http://www.cnblogs.com/zxouxuewei/) Description: 本教程主要介绍 ROS 图(graph)概念 并讨 ...
- ROS学习(六)—— 理解ROS节点
一.准备工作 下载一个轻量级的模拟器 sudo apt-get install ros-kinetic-ros-tutorials 二.图概念的理解 1.Nodes:一个节点就是一个可执行文件,用来与 ...
- ROS-4 : ROS节点和主题
依照<ROS-3 : Catkin工作空间和ROS功能包>,创建catkin工作空间,并在起src下创建功能包ros_demo_pkg,依赖项为roscpp.std_msgs.action ...
- (五)ROS节点
一. 理解ROS 节点: ROS的节点: 可以说是一个可运行的程序.当然这个程序可不简单.因为它可以接受来自ROS网络上其他可运行程序的输出信息,也可以发送信息给ROS网络,被其他 ROS 可运行程序 ...
- 4.4 ROS节点名称重名
4.4 ROS节点名称重名 场景:ROS 中创建的节点是有名称的,C++初始化节点时通过API:ros::init(argc,argv,"xxxx");来定义节点名称,在Pytho ...
随机推荐
- jQuery下拉框操作系列$("option:selected",this) &&(锋利的jQuery)
jQuery下拉框操作系列$("option:selected",this) &&(锋利的jQuery) <!DOCTYPE html> <ht ...
- CSS样式之a标签(原文网址http://www.divcss5.com/shili/s57.shtml)
这是个人在做网站的时候整理的关于a标签的使用方法,整理一下,方便下次使用. 一.a超链接的代码 <a href="http://www.baidu.com" target=& ...
- 爬虫必备—Scrapy
一.Scrapy简介 Scrapy是一个为了爬取网站数据,提取结构性数据而编写的应用框架. 其可以应用在数据挖掘,信息处理或存储历史数据等一系列的程序中.其最初是为了页面抓取 (更确切来说, 网络抓取 ...
- JSPatch 可以让你用 JavaScript 书写原生 iOS APP
简介 JSPatch 可以让你用 JavaScript 书写原生 iOS APP.只需在项目引入极小的引擎,就可以使用 JavaScript 调用任何 Objective-C 的原生接口,获得脚本 ...
- Android设备网络、屏幕尺寸、SD卡、本地IP、存储空间等信息获取工具类
Android设备网络.屏幕尺寸.SD卡.本地IP.存储空间.服务.进程.应用包名等信息获取的整合工具类. package com.qiyu.ddb.util; import android.anno ...
- adb调试桥(5037端口)
path里添加路径:../platform 查看设备 adb devices 杀死adb:adb kill -server 启动adb:adb start- server adb不能启动解决办法: 1 ...
- redis 命令clear、set、get、del、rename、keys *、exists、type、expire、expireat、persist、ttl、move、select
清屏 clear 新增/修改set 查询get 删除del 修改key rename old new 查询所有的key keys *查询一个key是否存在 exists,有返回1,没有返回0查询值的类 ...
- LeetCode题解之Missing Number
1.题目描述 2.题目分析 将 [ 0 , n ]之间的整数放到 n 个元素的数组中去,必然缺失一个元素.在一次遍历中,将元素n[i] 放到 n[ n[i] ] ,位置.最后检查元素值和下标不相等的情 ...
- how webpack Hot Module Replacement works
https://medium.com/@rajaraodv/webpack-hot-module-replacement-hmr-e756a726a07
- [CENTOS7] 加入Windows域
This following article is a snapshot from: https://www.rootusers.com/how-to-join-centos-linux-to-an- ...