
ESP8266 SDK开发: 外设篇-串口
串口分布
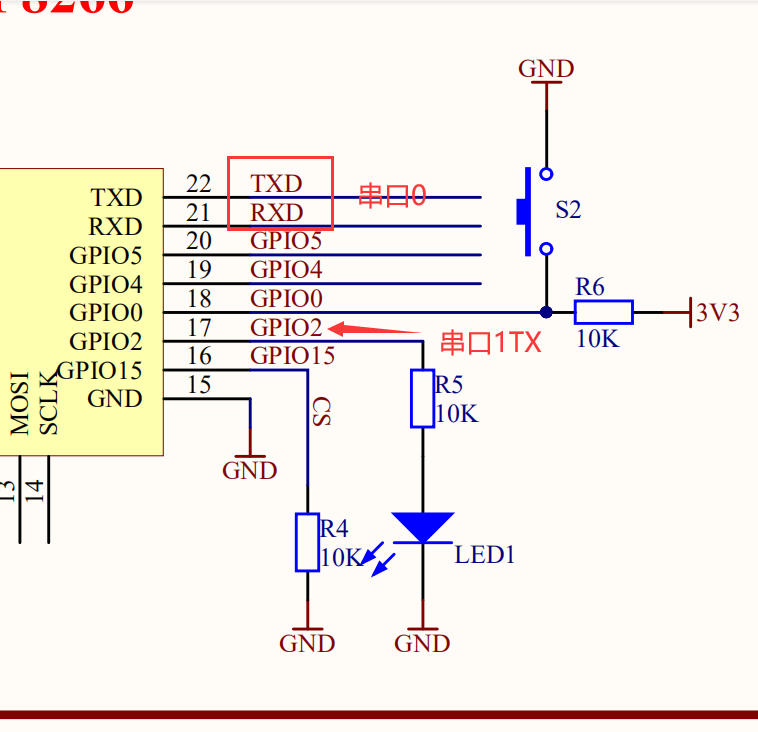
NONOS
NONOS
NONOS
1.配置串口
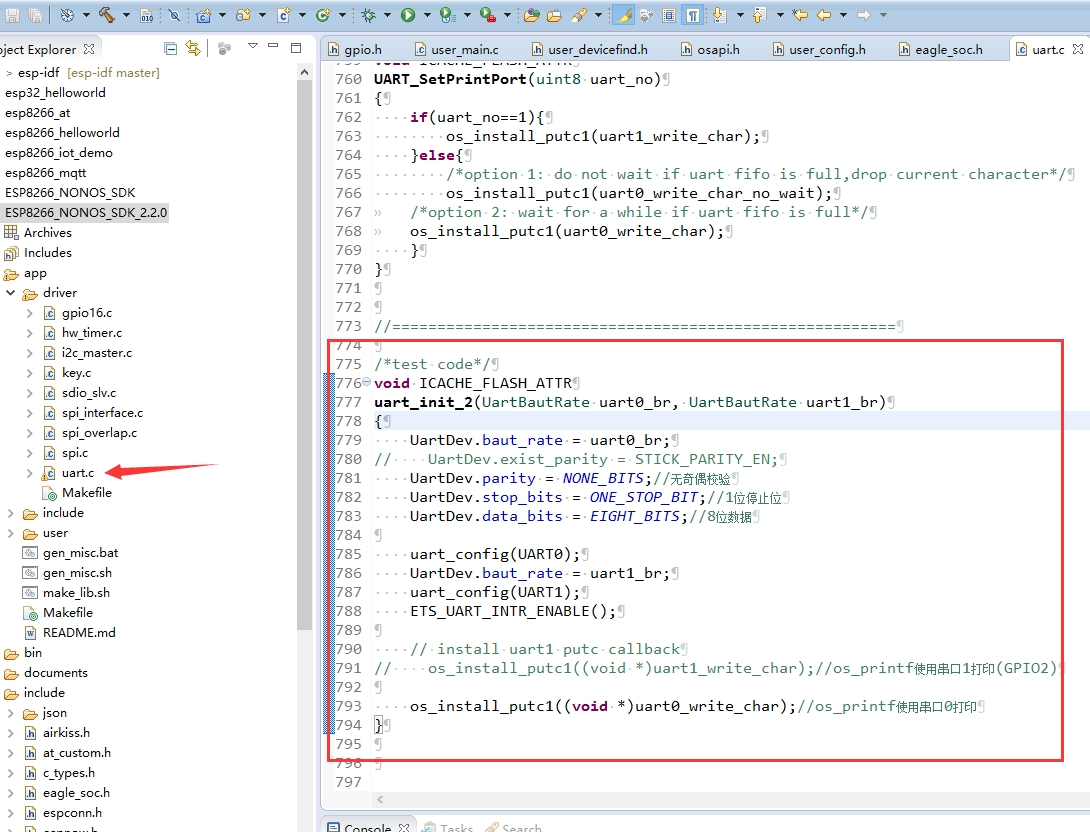
2.按照上面的配置以后,接收中断进入这里面

3.用户需要知道的事情
串口内部自带一个FIFO缓存,数据接收以后先缓存到内部FIFO缓存里面
内部FIFO满了以后进入FIFO满中断
串口打开了串口超时(空闲)中断:超过两个字节的时间没有接受到数据,进入串口超时(空闲)中断
接收思路:
如果进入满中断,在满中断中提取FIFO里面的数据
如果进入空闲中断,在空闲中断中提取FIFO里面的数据
无论怎样,程序最终都会进入空闲中断!
这节接收数据采用缓存
具体细节请参考:
https://www.cnblogs.com/yangfengwu/p/12770504.html
4.直接上菜
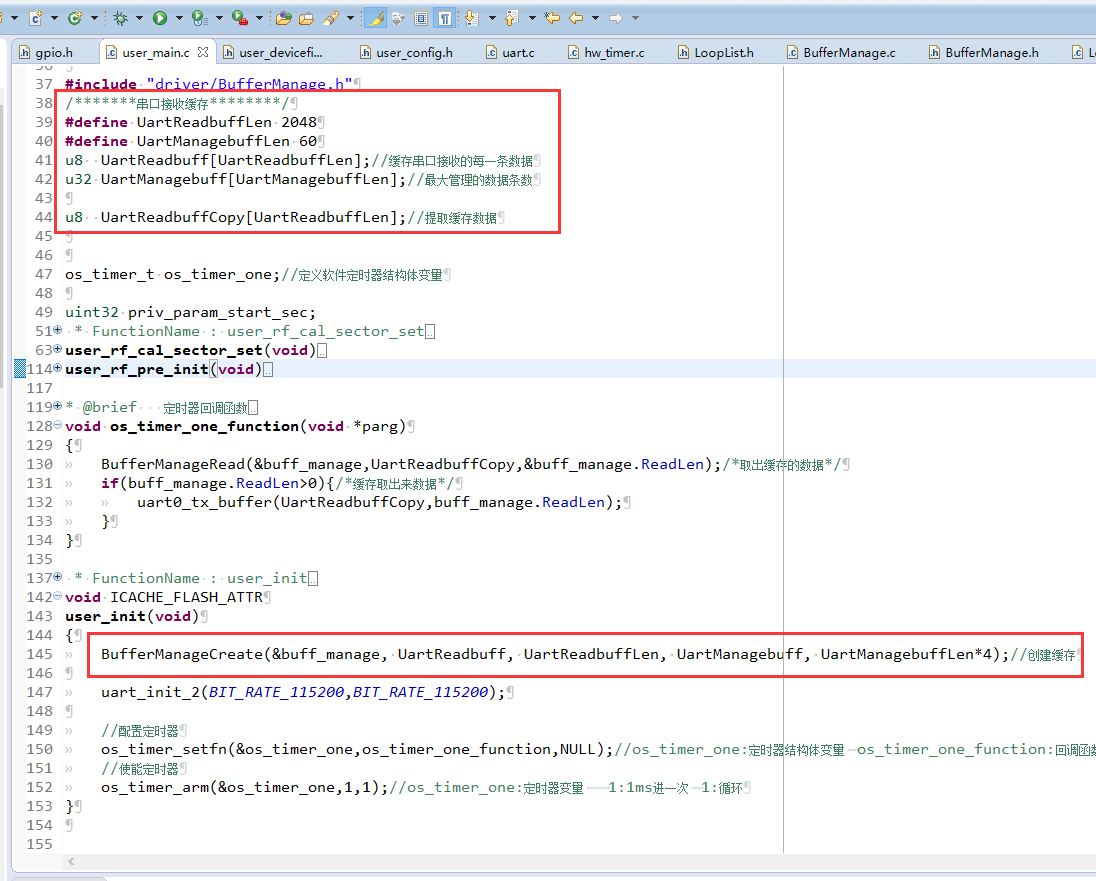
4.1创建缓存
#include "driver/BufferManage.h"

/*******串口接收缓存********/

#define UartReadbuffLen 2048

#define UartManagebuffLen 60

u8  UartReadbuff[UartReadbuffLen];//缓存串口接收的每一条数据

u32 UartManagebuff[UartManagebuffLen];//最大管理的数据条数

u8  UartReadbuffCopy[UartReadbuffLen];//提取缓存数据

BufferManageCreate(&buff_manage, UartReadbuff, UartReadbuffLen, UartManagebuff, UartManagebuffLen*);//创建缓存
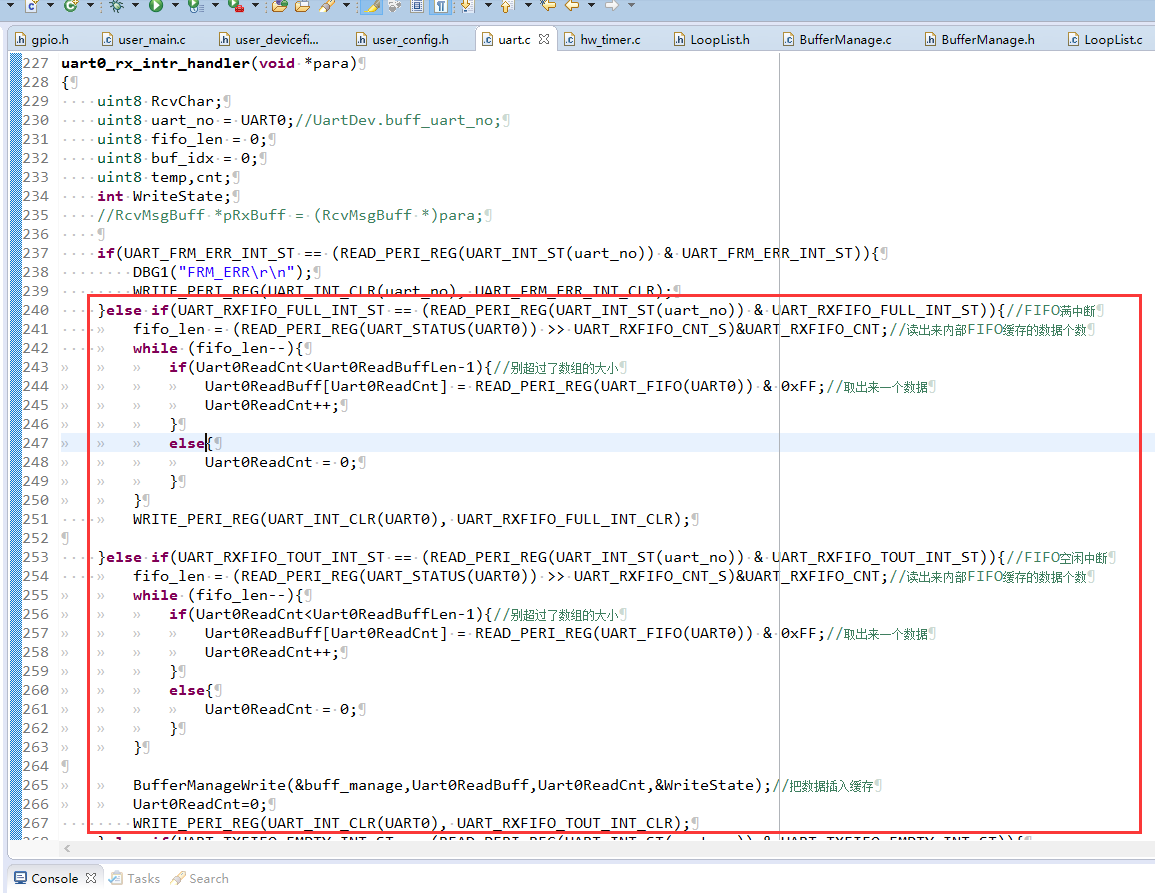
4.2往缓存里面存数据
#include "driver/BufferManage.h"

#define Uart0ReadBuffLen 2048

uint8 Uart0ReadBuff[Uart0ReadBuffLen];//串口一次性最大接收的数据个数

u32   Uart0ReadCnt=;

LOCAL void

uart0_rx_intr_handler(void *para)

{

    uint8 RcvChar;

    uint8 uart_no = UART0;//UartDev.buff_uart_no;

    uint8 fifo_len = ;

    uint8 buf_idx = ;

    uint8 temp,cnt;

    int WriteState;

    //RcvMsgBuff *pRxBuff = (RcvMsgBuff *)para;

    if(UART_FRM_ERR_INT_ST == (READ_PERI_REG(UART_INT_ST(uart_no)) & UART_FRM_ERR_INT_ST)){

        DBG1("FRM_ERR\r\n");

        WRITE_PERI_REG(UART_INT_CLR(uart_no), UART_FRM_ERR_INT_CLR);

    }else if(UART_RXFIFO_FULL_INT_ST == (READ_PERI_REG(UART_INT_ST(uart_no)) & UART_RXFIFO_FULL_INT_ST)){//FIFO满中断

        fifo_len = (READ_PERI_REG(UART_STATUS(UART0)) >> UART_RXFIFO_CNT_S)&UART_RXFIFO_CNT;//读出来内部FIFO缓存的数据个数

        while (fifo_len--){

            if(Uart0ReadCnt<Uart0ReadBuffLen-){//别超过了数组的大小

                Uart0ReadBuff[Uart0ReadCnt] = READ_PERI_REG(UART_FIFO(UART0)) & 0xFF;//取出来一个数据

                Uart0ReadCnt++;

            }

            else{

                Uart0ReadCnt = ;

            }

        }

        WRITE_PERI_REG(UART_INT_CLR(UART0), UART_RXFIFO_FULL_INT_CLR);

    }else if(UART_RXFIFO_TOUT_INT_ST == (READ_PERI_REG(UART_INT_ST(uart_no)) & UART_RXFIFO_TOUT_INT_ST)){//FIFO空闲中断

        fifo_len = (READ_PERI_REG(UART_STATUS(UART0)) >> UART_RXFIFO_CNT_S)&UART_RXFIFO_CNT;//读出来内部FIFO缓存的数据个数

        while (fifo_len--){

            if(Uart0ReadCnt<Uart0ReadBuffLen-){//别超过了数组的大小

                Uart0ReadBuff[Uart0ReadCnt] = READ_PERI_REG(UART_FIFO(UART0)) & 0xFF;//取出来一个数据

                Uart0ReadCnt++;

            }

            else{

                Uart0ReadCnt = ;

            }

        }

        BufferManageWrite(&buff_manage,Uart0ReadBuff,Uart0ReadCnt,&WriteState);//把数据插入缓存

        Uart0ReadCnt=;

        WRITE_PERI_REG(UART_INT_CLR(UART0), UART_RXFIFO_TOUT_INT_CLR);

    }else if(UART_TXFIFO_EMPTY_INT_ST == (READ_PERI_REG(UART_INT_ST(uart_no)) & UART_TXFIFO_EMPTY_INT_ST)){

        DBG("e");

    CLEAR_PERI_REG_MASK(UART_INT_ENA(UART0), UART_TXFIFO_EMPTY_INT_ENA);

    #if UART_BUFF_EN

        tx_start_uart_buffer(UART0);

    #endif

        //system_os_post(uart_recvTaskPrio, 1, 0);

        WRITE_PERI_REG(UART_INT_CLR(uart_no), UART_TXFIFO_EMPTY_INT_CLR);

    }else if(UART_RXFIFO_OVF_INT_ST  == (READ_PERI_REG(UART_INT_ST(uart_no)) & UART_RXFIFO_OVF_INT_ST)){

        WRITE_PERI_REG(UART_INT_CLR(uart_no), UART_RXFIFO_OVF_INT_CLR);

        DBG1("RX OVF!!\r\n");

    }

}
4.3提取缓存数据,并输出
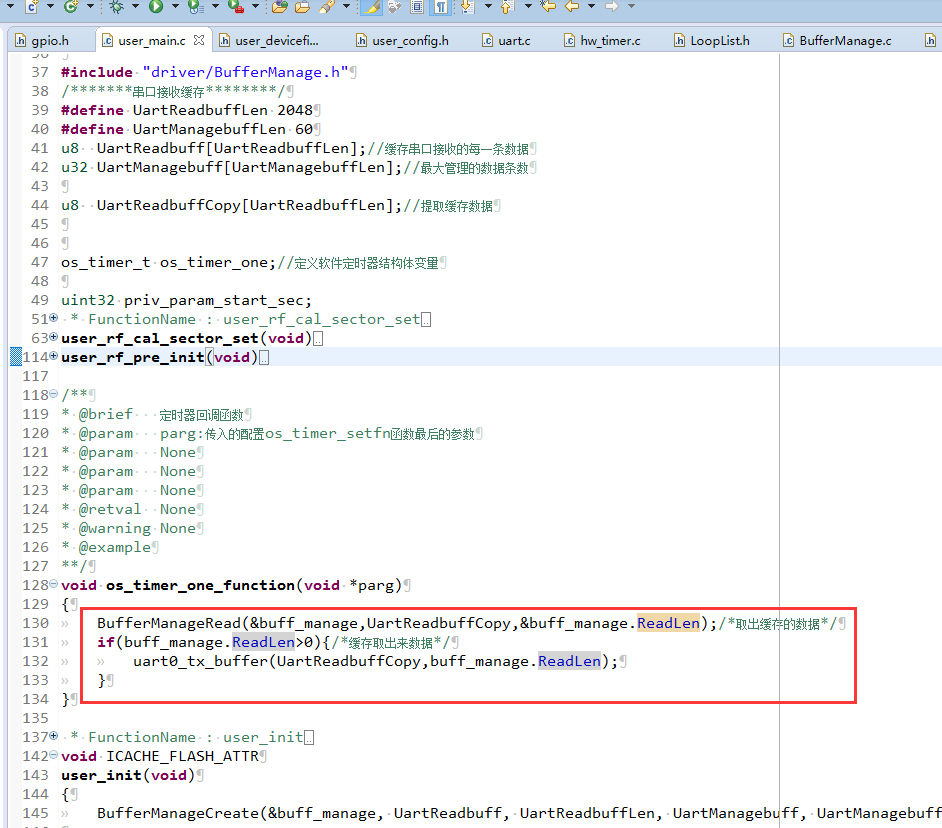
BufferManageRead(&buff_manage,UartReadbuffCopy,&buff_manage.ReadLen);/*取出缓存的数据*/

    if(buff_manage.ReadLen>){/*缓存取出来数据*/

        uart0_tx_buffer(UartReadbuffCopy,buff_manage.ReadLen);

    }
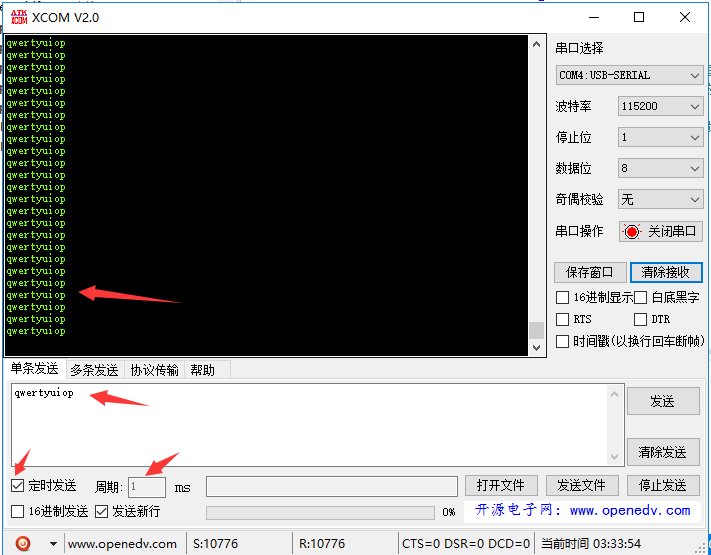
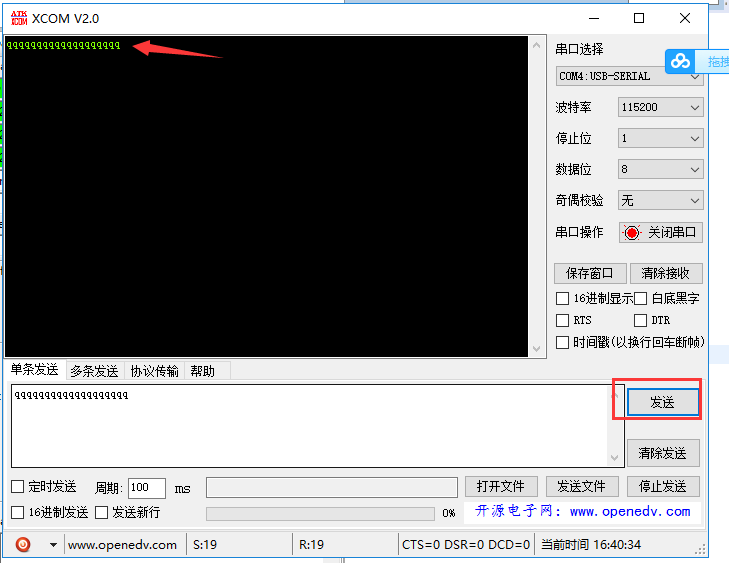
测试
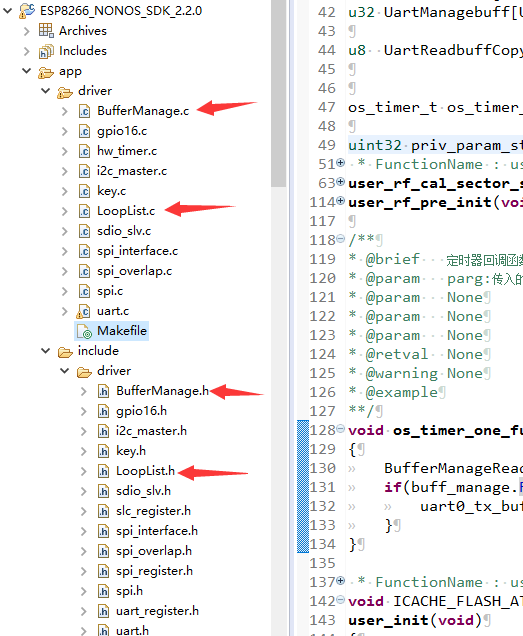
如果想应用到自己的项目,拷贝以下文件
RTOS
RTOS
RTOS
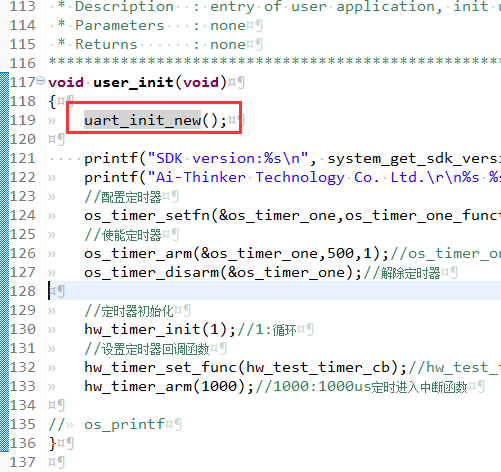
1.默认所有的数据都使用串口0输出
官方提供了函数可以选择printf利用哪一个串口输出
配置printf使用串口1打印输出,波特率115200
(注:这样配置对于调试程序很有帮助,printf当做程序运行的日志打印)
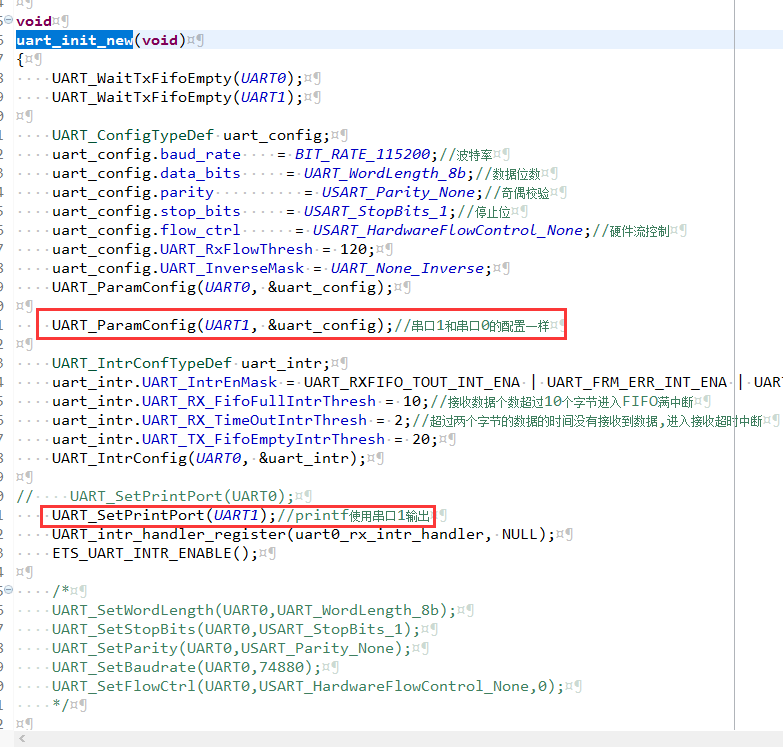
void

uart_init_new(void)

{

    UART_WaitTxFifoEmpty(UART0);

    UART_WaitTxFifoEmpty(UART1);

    UART_ConfigTypeDef uart_config;

    uart_config.baud_rate    = BIT_RATE_115200;//波特率

    uart_config.data_bits     = UART_WordLength_8b;//数据位数

    uart_config.parity          = USART_Parity_None;//奇偶校验

    uart_config.stop_bits     = USART_StopBits_1;//停止位

    uart_config.flow_ctrl      = USART_HardwareFlowControl_None;//硬件流控制

    uart_config.UART_RxFlowThresh = ;

    uart_config.UART_InverseMask = UART_None_Inverse;

    UART_ParamConfig(UART0, &uart_config);

    UART_ParamConfig(UART1, &uart_config);//串口1和串口0的配置一样

    UART_IntrConfTypeDef uart_intr;

    //配置启用哪些些中断                                                    数据接收超时                                                               接收数据错误                                                  缓存满中断                                                            发送空中断

    uart_intr.UART_IntrEnMask = UART_RXFIFO_TOUT_INT_ENA | UART_FRM_ERR_INT_ENA | UART_RXFIFO_FULL_INT_ENA | UART_TXFIFO_EMPTY_INT_ENA;

    uart_intr.UART_RX_FifoFullIntrThresh = ;//接收数据个数超过10个字节进入FIFO满中断

    uart_intr.UART_RX_TimeOutIntrThresh = ;//超过两个字节的数据的时间没有接收到数据,进入接收超时中断

    uart_intr.UART_TX_FifoEmptyIntrThresh = ;

    UART_IntrConfig(UART0, &uart_intr);

//    UART_SetPrintPort(UART0);

    UART_SetPrintPort(UART1);//printf使用串口1输出

    UART_intr_handler_register(uart0_rx_intr_handler, NULL);

    ETS_UART_INTR_ENABLE();

    /*

    UART_SetWordLength(UART0,UART_WordLength_8b);

    UART_SetStopBits(UART0,USART_StopBits_1);

    UART_SetParity(UART0,USART_Parity_None);

    UART_SetBaudrate(UART0,74880);

    UART_SetFlowCtrl(UART0,USART_HardwareFlowControl_None,0);

    */

}
串口接收数据说明
1.该模块默认内部有个128字节的缓存区,默认接收的数据存入缓存区里面
在中断接收函数里面,从缓存里面获取数据
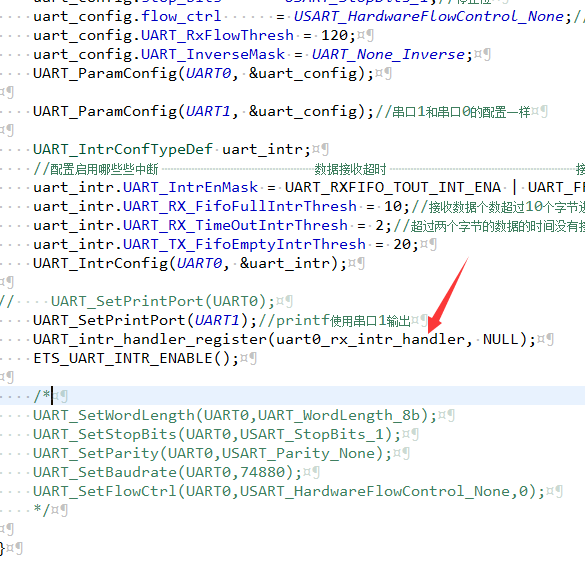
2.咱们在串口中断函数里面,是在满中断和接收超时中断里面获取串口接收的数据

串口接收数据典型程序
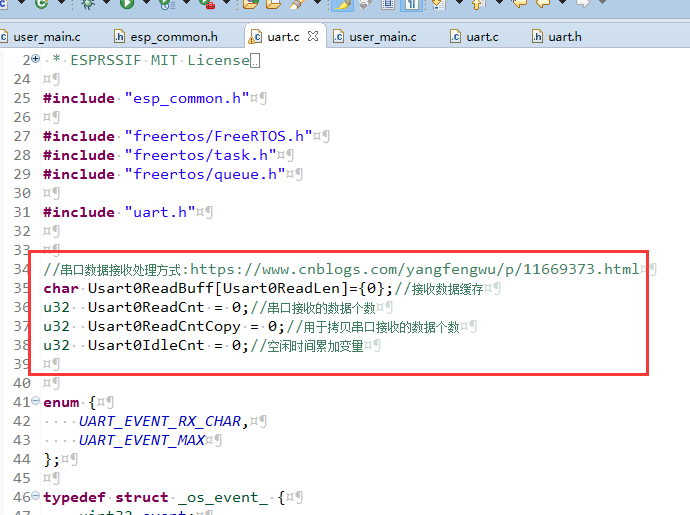
1.具体请参考: https://www.cnblogs.com/yangfengwu/p/11669373.html
2.uart.c
//串口数据接收处理方式:https://www.cnblogs.com/yangfengwu/p/11669373.html

char Usart0ReadBuff[Usart0ReadLen]={};//接收数据缓存

u32  Usart0ReadCnt = ;//串口接收的数据个数

u32  Usart0ReadCntCopy = ;//用于拷贝串口接收的数据个数

u32  Usart0IdleCnt = ;//空闲时间累加变量
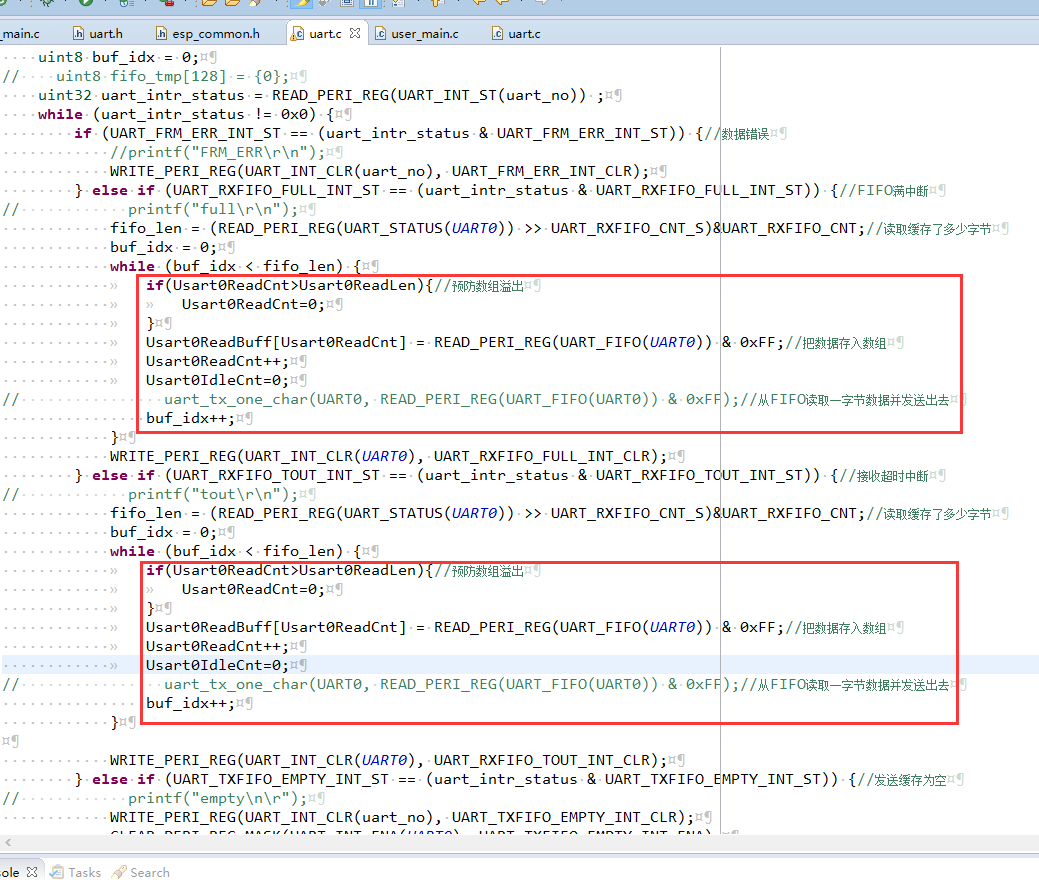
LOCAL void

uart0_rx_intr_handler(void *para)

{

    uint8 RcvChar;

    uint8 uart_no = UART0;//UartDev.buff_uart_no;

    uint8 fifo_len = ;

    uint8 buf_idx = ;

//    uint8 fifo_tmp[128] = {0};

    uint32 uart_intr_status = READ_PERI_REG(UART_INT_ST(uart_no)) ;

    while (uart_intr_status != 0x0) {

        if (UART_FRM_ERR_INT_ST == (uart_intr_status & UART_FRM_ERR_INT_ST)) {//数据错误

            //printf("FRM_ERR\r\n");

            WRITE_PERI_REG(UART_INT_CLR(uart_no), UART_FRM_ERR_INT_CLR);

        } else if (UART_RXFIFO_FULL_INT_ST == (uart_intr_status & UART_RXFIFO_FULL_INT_ST)) {//FIFO满中断

//            printf("full\r\n");

            fifo_len = (READ_PERI_REG(UART_STATUS(UART0)) >> UART_RXFIFO_CNT_S)&UART_RXFIFO_CNT;//读取缓存了多少字节

            buf_idx = ;

            while (buf_idx < fifo_len) {

                if(Usart0ReadCnt>Usart0ReadLen){//预防数组溢出

                    Usart0ReadCnt=;

                }

                Usart0ReadBuff[Usart0ReadCnt] = READ_PERI_REG(UART_FIFO(UART0)) & 0xFF;//把数据存入数组

                Usart0ReadCnt++;

                Usart0IdleCnt=;

//                uart_tx_one_char(UART0, READ_PERI_REG(UART_FIFO(UART0)) & 0xFF);//从FIFO读取一字节数据并发送出去

                buf_idx++;

            }

            WRITE_PERI_REG(UART_INT_CLR(UART0), UART_RXFIFO_FULL_INT_CLR);

        } else if (UART_RXFIFO_TOUT_INT_ST == (uart_intr_status & UART_RXFIFO_TOUT_INT_ST)) {//接收超时中断

//            printf("tout\r\n");

            fifo_len = (READ_PERI_REG(UART_STATUS(UART0)) >> UART_RXFIFO_CNT_S)&UART_RXFIFO_CNT;//读取缓存了多少字节

            buf_idx = ;

            while (buf_idx < fifo_len) {

                if(Usart0ReadCnt>Usart0ReadLen){//预防数组溢出

                    Usart0ReadCnt=;

                }

                Usart0ReadBuff[Usart0ReadCnt] = READ_PERI_REG(UART_FIFO(UART0)) & 0xFF;//把数据存入数组

                Usart0ReadCnt++;

                Usart0IdleCnt=;

//                uart_tx_one_char(UART0, READ_PERI_REG(UART_FIFO(UART0)) & 0xFF);//从FIFO读取一字节数据并发送出去

                buf_idx++;

            }

            WRITE_PERI_REG(UART_INT_CLR(UART0), UART_RXFIFO_TOUT_INT_CLR);

        } else if (UART_TXFIFO_EMPTY_INT_ST == (uart_intr_status & UART_TXFIFO_EMPTY_INT_ST)) {//发送缓存为空

//            printf("empty\n\r");

            WRITE_PERI_REG(UART_INT_CLR(uart_no), UART_TXFIFO_EMPTY_INT_CLR);

            CLEAR_PERI_REG_MASK(UART_INT_ENA(UART0), UART_TXFIFO_EMPTY_INT_ENA);

        } else {

            //skip

        }

        uart_intr_status = READ_PERI_REG(UART_INT_ST(uart_no)) ;

    }

}
3.uart.h
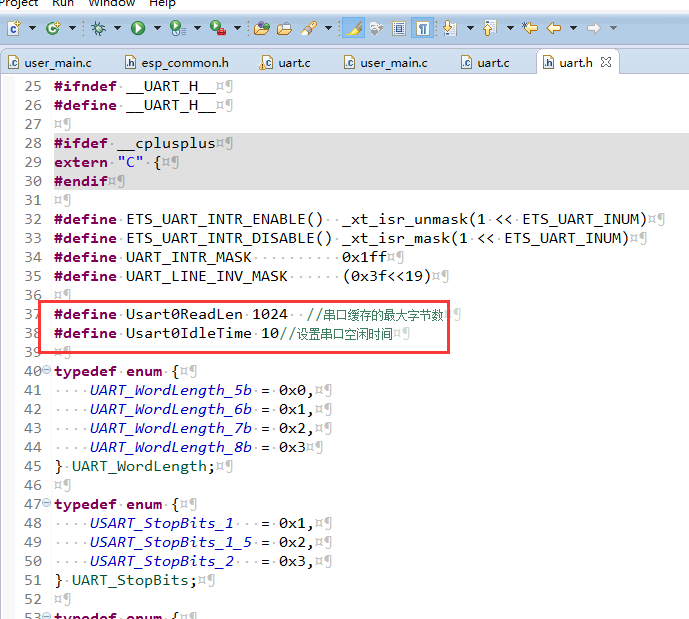
#define Usart0ReadLen 1024  //串口缓存的最大字节数

#define Usart0IdleTime 10//设置串口空闲时间
4.user_main.h

#include "uart.h"

extern char Usart0ReadBuff[Usart0ReadLen];//接收数据缓存

extern u32  Usart0ReadCnt;//串口接收的数据个数

extern u32  Usart0ReadCntCopy;//用于拷贝串口接收的数据个数

extern u32  Usart0IdleCnt;//空闲时间累加变量
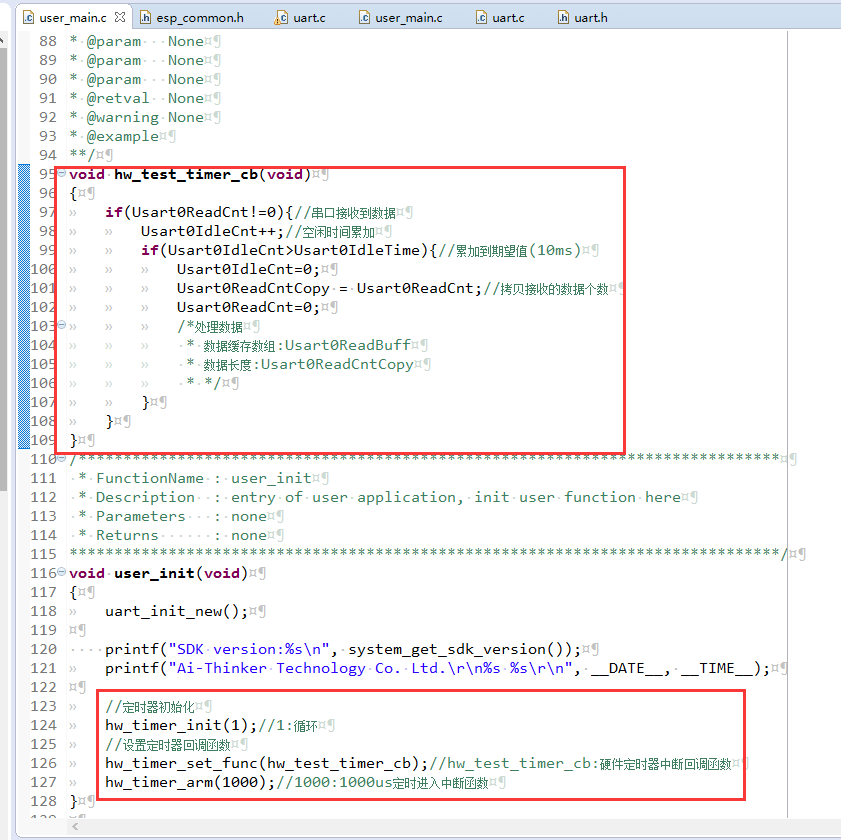
/**

* @brief   硬件定时器中断回调函数

* @param   None

* @param   None

* @param   None

* @param   None

* @retval  None

* @warning None

* @example

**/

void hw_test_timer_cb(void)

{

    if(Usart0ReadCnt!=){//串口接收到数据

        Usart0IdleCnt++;//空闲时间累加

        if(Usart0IdleCnt>Usart0IdleTime){//累加到期望值(10ms)

            Usart0IdleCnt=;

            Usart0ReadCntCopy = Usart0ReadCnt;//拷贝接收的数据个数

            Usart0ReadCnt=;

            /*处理数据

             * 数据缓存数组:Usart0ReadBuff

             * 数据长度:Usart0ReadCntCopy

             * */

        }

    }

}

/******************************************************************************

 * FunctionName : user_init

 * Description  : entry of user application, init user function here

 * Parameters   : none

 * Returns      : none

*******************************************************************************/

void user_init(void)

{

    uart_init_new();

    printf("SDK version:%s\n", system_get_sdk_version());

    printf("Ai-Thinker Technology Co. Ltd.\r\n%s %s\r\n", __DATE__, __TIME__);

    //定时器初始化

    hw_timer_init();//1:循环

    //设置定时器回调函数

    hw_timer_set_func(hw_test_timer_cb);//hw_test_timer_cb:硬件定时器中断回调函数

    hw_timer_arm();//1000:1000us定时进入中断函数

}
串口发送
1.说明
串口发送实际上是把要发送的数据拷贝到128字节的数据发送缓存区
然后由模块内部发送
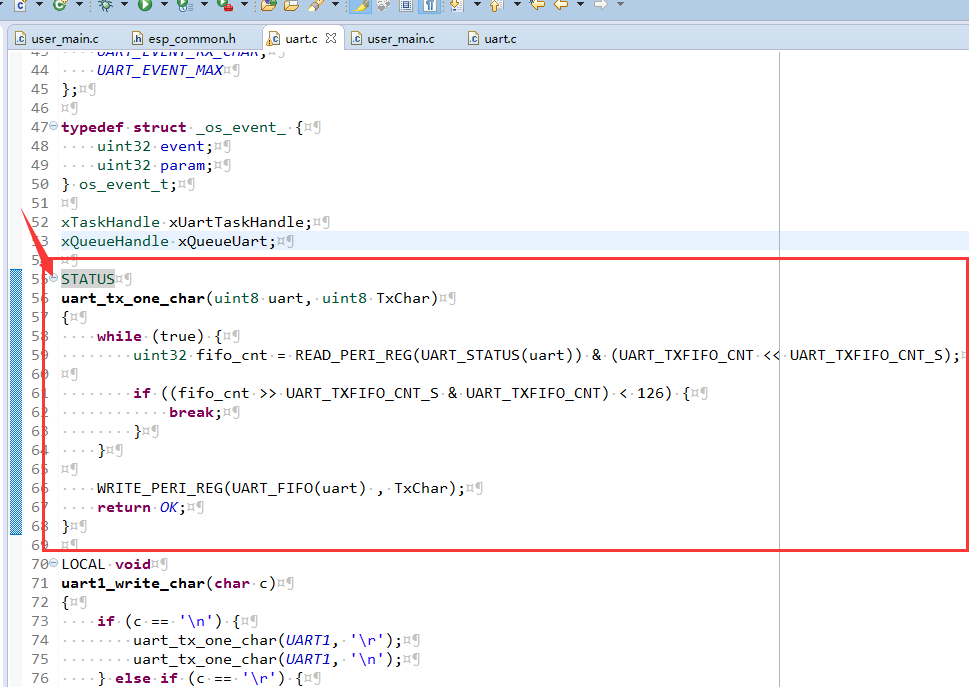
2.发送函数

3.为了可以在别的文件中使用,去掉函数前面的LOCAL 标识
测试串口返回接收到的信息
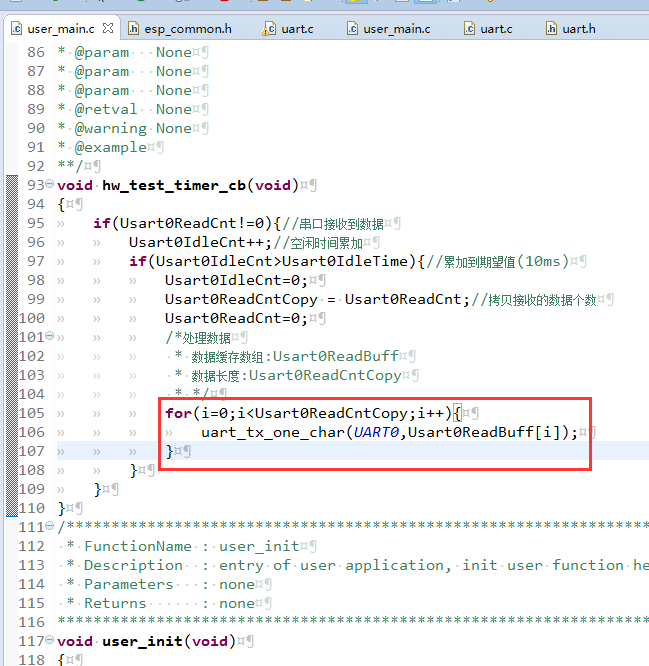
/**

* @brief   硬件定时器中断回调函数

* @param   None

* @param   None

* @param   None

* @param   None

* @retval  None

* @warning None

* @example

**/

void hw_test_timer_cb(void)

{

    if(Usart0ReadCnt!=){//串口接收到数据

        Usart0IdleCnt++;//空闲时间累加

        if(Usart0IdleCnt>Usart0IdleTime){//累加到期望值(10ms)

            Usart0IdleCnt=;

            Usart0ReadCntCopy = Usart0ReadCnt;//拷贝接收的数据个数

            Usart0ReadCnt=;

            /*处理数据

             * 数据缓存数组:Usart0ReadBuff

             * 数据长度:Usart0ReadCntCopy

             * */

            for(i=;i<Usart0ReadCntCopy;i++){

                uart_tx_one_char(UART0,Usart0ReadBuff[i]);

            }

        }

    }

}
NONOS_SDK版本区别
NONOS提供了使用内部Task接收数据
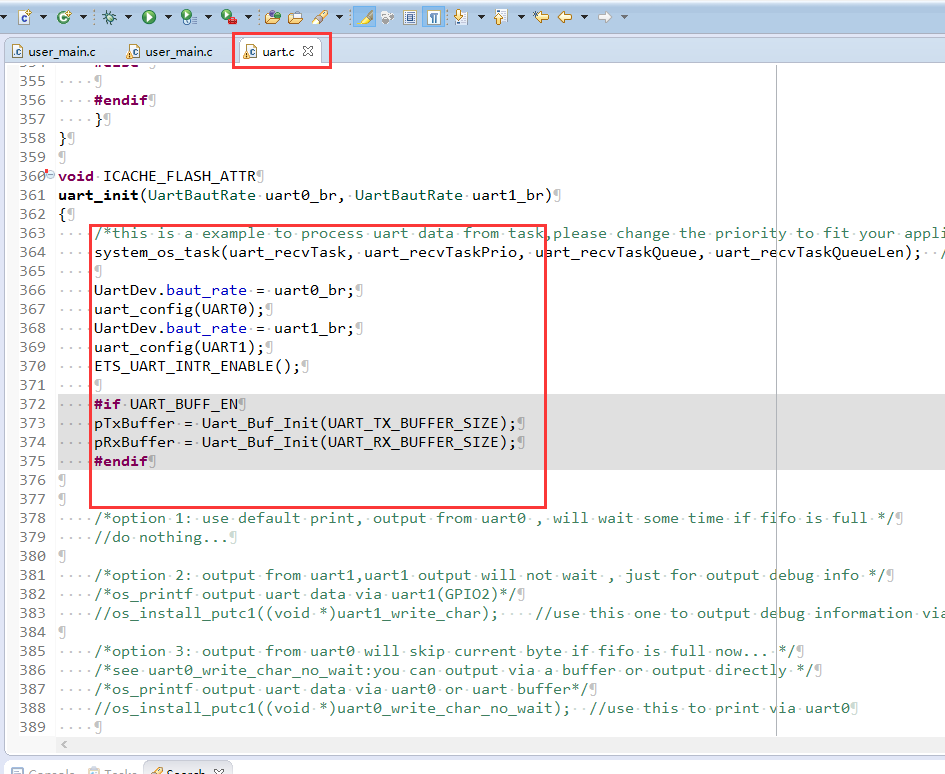
如果不想使用Task,想用上面的方式实现
在最后有一个 uart_init_2 可使用这个函数初始化串口
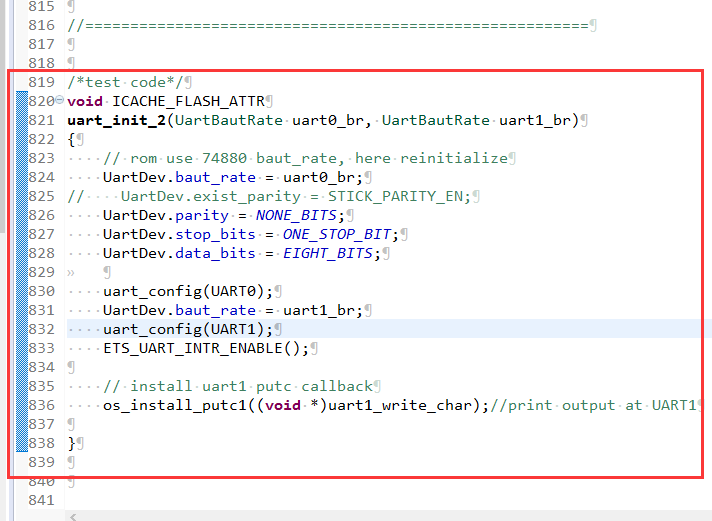
void ICACHE_FLASH_ATTR

uart_init_2(UartBautRate uart0_br, UartBautRate uart1_br)

{

    // rom use 74880 baut_rate, here reinitialize

    UartDev.baut_rate = uart0_br;

//    UartDev.exist_parity = STICK_PARITY_EN;

    UartDev.parity = NONE_BITS;

    UartDev.stop_bits = ONE_STOP_BIT;

    UartDev.data_bits = EIGHT_BITS;

    uart_config(UART0);

    UartDev.baut_rate = uart1_br;

    uart_config(UART1);

    ETS_UART_INTR_ENABLE();

    // install uart1 putc callback

    os_install_putc1((void *)uart1_write_char);//print output at UART1

}
os_install_putc1((void *)uart0_write_char);//print output at UART0
ESP8266 SDK开发: 外设篇-串口的更多相关文章
- ESP8266 SDK开发: 外设篇-GPIO输出高低电平
前言 官方提供了两个函数 GPIO_OUTPUT_SET(gpio_no, bit_value) 设置GPIO2输出高电平 GPIO_OUTPUT_SET(2, 1); 设置GPIO2输出低电平 GP ...
- ESP8266 SDK开发: 外设篇-GPIO输入检测
前言 官方提供了以下函数检测引脚输入状态 检测GPIO5 if( GPIO_INPUT_GET(5) == 0 ) GPIO5当前为低电平 if( GPIO_INPUT_GET(5) == 1 ) G ...
- ESP8266 LUA脚本语言开发: 外设篇-串口
https://nodemcu.readthedocs.io/en/master/modules/uart/ 串口发送数据 发送一个16进制到串口 uart.write(0, 0xaa) 注: 之所以 ...
- ESP8266 SDK开发: 测试下诱人的程序
前言 这一节测试一下诱人的程序 实现的功能,APP通过SmartConfig给Wi-Fi模块配网并绑定设备,然后通过MQTT远程控制开发板的继电器, APP显示ESP8266采集的温湿度数据. 简而言 ...
- esp8266 SDK开发之环境搭建
最近在弄这个WiFi模块,发现网上SDK开发方面的资料很少,发现了一套视频教程,不过主讲人的讲课方式实在受不了.对基于SDK开发感兴趣的同学可以通过本帖在Ubuntu系统上通过Eclipes搭建开发环 ...
- ESP8266 LUA脚本语言开发: 外设篇-GPIO输出高低电平
前言 所有的LUA开发API参考 https://nodemcu.readthedocs.io/en/master/en/modules/gpio/ 原理图 让GPIO2输出高电平只需 gpio.mo ...
- ESP8266 LUA脚本语言开发: 外设篇-定时器,延时,看门狗
https://nodemcu.readthedocs.io/en/master/modules/tmr/ local mytimer1 = tmr.create() function TimeFun ...
- ESP8266 LUA脚本语言开发: 外设篇-GPIO中断检测
https://nodemcu.readthedocs.io/en/master/modules/gpio/#gpiomode 测试引脚 GPIO0 gpio.mode(,gpio.INT) func ...
- ESP8266 LUA脚本语言开发: 外设篇-GPIO输入检测
咱使用 GPIO0 https://nodemcu.readthedocs.io/en/master/modules/gpio/#gpioread 第一种 GPIO设置为输出的状态下读取引脚状态 gp ...
随机推荐
- python学习第二课——while循环
#while循环基础语句 while 1==1: print('OK') #死循环 #如何阻止死循环 count=0 while count<10: print('第'+(str)(count) ...
- BEC合约整数溢出漏洞还原与分析
一.币圈一秒,人间一年 有道是币圈一日,人间一年.这个说法又得升级了,叫币圈一秒,人间一年. 前不久,币圈又出大事啦.BEC智能合约被爆出整数溢出漏洞,导致黑客能无限印币,在一次交易中,也就那么几秒钟 ...
- Pycharm 报错 Environment location directory is not empty 解决
新电脑clone项目后发现Project Interpreter无法配置, New environment 选择后无法应用, 鼠标悬停在Location 提示 Environment location ...
- 【LOJ2127】「HAOI2015」按位或
题意 刚开始你有一个数字 \(0\),每一秒钟你会随机选择一个 \([0,2^n-1]\) 的数字,与你手上的数字进行或操作.选择数字 \(i\) 的概率是 \(p[i]\) . 问期望多少秒后,你手 ...
- Lesson 48 Planning a share portfolio
How does the older investor differ in his approach to investment from the younger investor? There is ...
- 吴裕雄--天生自然JAVA面向对象高级编程学习笔记:宠物商店实例分析
interface Pet{ // 定义宠物接口 public String getName() ; public String getColor() ; public int getAge() ; ...
- Ubuntu 16.04非编译安装Zabbix 3.2----服务端和客户端win的配置
控服务器 - 什么是Zabbix Zabbix是企业级开源分布式监控服务器解决方案. 该软件监控网络的不同参数和服务器的完整性,还允许为任何事件配置基于电子邮件的警报. Zabbix根据存储在数据库( ...
- L2-002. 链表去重(模拟)
题意: 给定一个带整数键值的单链表L,本题要求你编写程序,删除那些键值的绝对值有重复的结点.即对任意键值K,只有键值或其绝对值等于K的第一个结点可以被保留.同时,所有被删除的结点必须被保存在另外一个链 ...
- k8s 各种网络方案【转】
网络模型有了,如何实现呢? 为了保证网络方案的标准化.扩展性和灵活性,Kubernetes 采用了 Container Networking Interface(CNI)规范. CNI 是由 Core ...
- 功耗极低非接触 13.56mhz读卡芯片:SI522
众所周知13.56mhz是高频,一般用于防伪,做到成品非常薄.在智能门锁以及RFID读卡器是非常多人采用的,不管是在读卡距离.读卡灵敏度都是非常好的.现在智能门锁的竞争性很大,大多厂商及方案商都慢慢往 ...