
ROS Navigation中的map_server地图包功能和使用
博客参考 http://wiki.ros.org/map_server 和 https://www.ncnynl.com/archives/201708/1897.html
1. 安装map_server
sudo apt-get install ros-kinetic-map-server
2. 具体使用说明
map_server使得地图的数据变成 ros 的service 可以被调用。其中以两种方式存储。一个是yaml文件,他存储了数据的元数据。一个是image file 他编码了地图的占据性情况。其中 image file 中白色像素是空的,黑色像素是被占据的。色彩或者灰色的是被接受的。
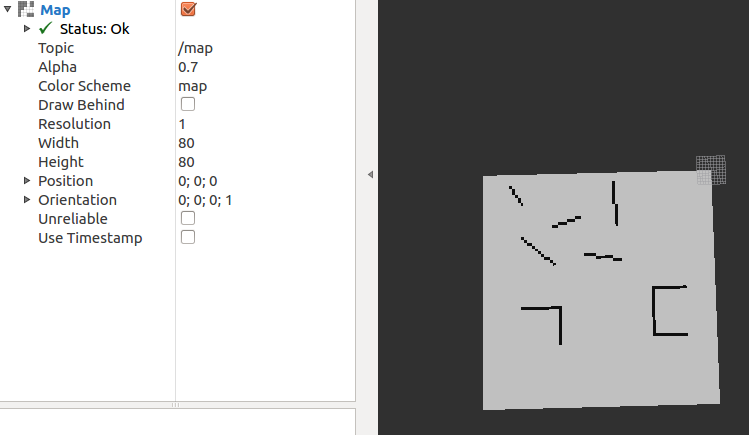
如上可以看到map_server是一个ROS 节点,可以从磁盘读取地图并使用ROS service提供地图,此图是rviz订阅/map服务可视化之后的结果
map_server概要
- map_server包提供了一个map_server ROS 节点, 该节点通过ROS 服务器方式提供地图数据。
- 该包还提供了map_saver命令行utility, 使用该工具可将动态创建的地图保存成文件。
地图格式
- 该包中的工具使用过的地图会被存储在两个文件中。
- 一个是YAML格式的文件描述地图meta-data并命名image文件。
- 另一个image文件用来编码occupancy data。
Image 格式
Image 指定包含occupancy data的image文件路径,可以是绝对路径,也可以是相对于YAML文件的对象路径
白色像素表示自由,黑色像素格表示占用,两种颜色之间的单元表示未知。
彩色和灰度图像都适合,但大多数地图是灰度图像(尽管它们存储的好像是以彩色的形式),YAML文件的阈值划分为3类;阈值是在map_server内部完成的。
比较阈值参数时,图像单元占用概率的计算如下:occ = (255 - color_avg) / 255.0 (color_avg是用8位数表示的来自于所有通道的平均值)。
如果图像是24位颜色,一个单元的颜色0x0a0a0a有一个0.96的概率,这是一个完全占用((255-(0*16+10))/255.0=0.96)。
如果像素颜色是0xeeeeee,则占用概率是0.07, 这意味着几乎没有被占用。
当ROS消息通信时,占用度被表示为范围为[0-100]的整数,0的意思完全是自由的,100的意思完全占用,特殊值-1完全未知。
Image data 通过 SDL_Image库读取,取决于sdl_image在特定平台上提供的内容,且支持多种格式。
一般来说,Image data 支持大多数流行的图像格式。
一个必须要注意的例外是PNG格式在OS X平台上不能被支持。
YAML格式
image: testmap.png

resolution: 0.1

origin: [0.0, 0.0, 0.0]

occupied_thresh: 0.65

free_thresh: 0.196

negate: 0
需要的字段:
image:指定包含occupancy data的image文件路径; 可以是绝对路径,也可以是相对于YAML文件的对象路径 。
resolution:地图分辨率,单位是meters/pixel 。
origin:图中左下角像素的二维位姿,如(x,y,yaw),yaw逆时针旋转(yaw=0表示没有旋转)。系统的很多部分现在忽略yaw值。
occupied_thresh:像素占用率大于这个阈值则认为完全占用。
free_thresh:像素占用率比该阈值小被则认为完全自由。
negate:无论白色或黑色,占用或自由,语义应该是颠倒的(阈值的解释不受影响)。
negate : Whether the white/black free/occupied semantics should be reversed (interpretation of thresholds is unaffected)
命令行工具
(1) Map_server
map_server是一个ROS 节点,可以从磁盘读取地图并使用ROS service提供地图。
目前实现的map_server可将地图中的颜色值转化成三种占用值: 自由 (0), 占用 (100), 和 未知 (-1).
这个工具的未来版本可能会使用0和100之间的值来表达更细致的占用度。
命令语法
rosrun map_server map_server mymap.yaml
可视化需要,roscore 和 rviz的配合
- 注意:map data可以通过指定topic或者 service来提取。service的方式最后可能要被废弃。
- 发布的主题
[map_metadata (nav_msgs/MapMetaData)][3]
- 通过指定话题获取地图的metadata
[map (nav_msgs/OccupancyGrid)][4]
通过指定话题获取地图
服务
static_map ([nav_msgs/GetMap][5])
通过该服务来获取地图
参数
~frame_id (string, default: "map")
- 设置已发布的地图的坐标系(The frame to set in the header of the published map. )
(2) map_saver
map_saver可以把地图保存到磁盘。 例如:从SLAM mapping 服务中保存.
命令语法
rosrun map_server map_saver [-f mapname]
Map_saver获取地图数据,并把它写到map.pgm和map.yaml。
使用-f选项为指定地图的存放目录和名称。
- 命令示例
rosrun map_server map_saver -f /home/xxx/map/mm
/home/xxx/map/为地图目录路径,mm为地图名称,生成后得到mm.yaml和mm.pgm两个文件
订阅话题
map (nav_msgs/OccupancyGrid)
- 通过指定话题来获取地图
参考资料:
- http://wiki.ros.org/map_server
- http://blog.csdn.net/x_r_su/article/details/53392272
- http://blog.csdn.net/w383117613/article/details/46860075
ROS Navigation中的map_server地图包功能和使用的更多相关文章
- 利用HBuilder开发基于MUI的H5+ app中使用百度地图定位功能
定位功能有两种方法: 首先要初始化内置地图: var map = new plus.maps.Map("map"); 这里黄色的map是html里面的id: <div id= ...
- Android 百度地图开发(一)--- 申请API Key和在项目中显示百度地图
标签: Android百度地图API Key 分类: Android 百度地图开发(2) 最近自己想研究下地图,本来想研究google Map,但是申请API key比较坑爹,于是从百度地 ...
- 如何在BI中增加“路线地图”并进行数据分析?
随着客户的需求越来越"百变",最近在做大屏设计的葡萄陷入了困境. 近期客户提出的需求是想在BI工具中增加 "路线地图"展示功能并进行数据分析. 不仅如此,这个& ...
- ros navigation stack 各个包的作用
nav_core 该包定义了整个导航系统关键包的接口函数,包括base_global_planner, base_local_planner以及recovery_behavior的接口.里面的函数全是 ...
- (十八)WebGIS中清空功能和地图定位功能的设计以及实现
文章版权由作者李晓晖和博客园共有,若转载请于明显处标明出处:http://www.cnblogs.com/naaoveGIS/. 1.背景 当地图中增加了很多元素后,对不同的元素需要进行一定的控制,最 ...
- AngularJS进阶(十九)在AngularJS应用中集成百度地图实现定位功能
在AngularJS应用中集成百度地图实现定位功能 注:请点击此处进行充电! 前言 根据项目需求,需要实现手机定位功能,考虑到百度业务的强大能力,遂决定使用百度地图第三方服务. 添加第三方模块的步骤与 ...
- map_server地图服务器
http://wiki.ros.org/map_server 概述 map_server提供map_server ROS节点,它提供地图数据作为一个ROS服务器.也提供map_saver命令行功能,能 ...
- 在ionic/cordova中使用百度地图插件
在ionic项目中,如果想实现定位功能,可以使用ng-cordova提供的cordova-plugin-geolocation. 但由于高墙的缘故,国内andorid环境下,此插件不起作用(ios环境 ...
- 在ROS(indigo)中读取手机GPS用于机器人定位~GPS2BT在ubuntu和window系统下的使用方法~
在ROS(indigo)中读取手机GPS用于机器人定位~GPS2BT在ubuntu和window系统下的使用方法~ 不需要额外购买GPS设备. 将手机GPS数据通过蓝牙传输给计算机使用,当然通过类似方 ...
随机推荐
- Python数据类型-02.字符串
本文主要记录字符串的相关知识,包括字符串的定义特点,常用方法和 请知悉: 计算机中,一切皆为对象世界万物,皆为对象,一切对象皆可分类 1.什么是字符串? 类似"hello world&quo ...
- 如何在idea中使用Mybatis-generator插件快速生成代码
传送门 使用这个插件可以快速生成一些代码,包含 实体类/Mapper接口/*Mapper.xml文件 首先,我们需要搭建一个Maven的项目. 在pom.xml中添加代码 <plugins> ...
- Netty5.x 和3.x、4.x的区别及注意事项(官方翻译)
Netty5.x 和3.x.4.x的区别及注意事项 (官方翻译) 本文档列出了Netty5新版本中值得注意变化和新特性列表.帮助你的应用更好的适应新的版本. 不像Netty3.x和4.x之间的变化 ...
- RabbitMq + Spring 实现ACK机制
概念性解读(Ack的灵活) 首先啊,有的人不是太理解这个Ack是什么,讲的接地气一点,其实就是一个通知,怎么说呢,当我监听消费者,正常情况下,不会出异常,但是如果是出现了异常,甚至是没有获取的异常,那 ...
- 【转】vim环境设置和自动对齐
原文网址:http://blog.chinaunix.net/uid-23525659-id-4340245.html 注:如果是用vim编写代码,建议开启vim的文件类型自动检测功能,这样编写代码换 ...
- (原创)AP6212移植到AM335X自主开发板上
转载请指明出处. 参考<关于AM335X移植SDIO WIFI的简易教程> http://www.deyisupport.com/question_answer/dsp_arm/sitar ...
- windows 如何查看端口占用进程ID 进程名称 强制结束进程
1.查看指定端口的占用情况C:\>netstat -aon|findstr "9050" 协议 本地地址 外部地址 ...
- shell编写redis启动脚本
安装后redis,默认系统不会自启动,如果关机或重启redis不会自行启动,linux下/etc/init.d/目录下基本上存放所有系统的大多数的启动脚本,放在这个目录下的脚本可以实现自启动操作. ...
- 转-oracle中比较两表表结构差异和数据差异的方法
oracle中比较两表表结构差异和数据差异的方法 原作者:li2008xue2008ling 出处:http://blog.csdn.net 在工作中需要完成这么一个需求:比较两个表的表 ...
- TNS-12535: TNS:operation timed out、TNS-00505: Operation timed out
在查看alert日志的时候发现: 1 *********************************************************************** 2 3 Fatal ...