
kalman处理realsense数据
代码来自:https://www.cnblogs.com/zjuhjm/archive/2012/12/29/2838472.html
import numpy as np
import matplotlib.pyplot as plt
Q = 0.00001
R = 0.1
P_k_k1 = 1
Kg = 0
P_k1_k1 = 1
x_k_k1 = 0
ADC_OLD_Value = 0
kalman_adc_old = 0
def kalman(ADC_Value):
global kalman_adc_old
global P_k1_k1
Z_k = ADC_Value
if (abs(kalman_adc_old-ADC_Value)>=30):
x_k1_k1= ADC_Value*0.382 + kalman_adc_old*0.618
else:
x_k1_k1 = kalman_adc_old;
x_k_k1 = x_k1_k1
P_k_k1 = P_k1_k1 + Q
Kg = P_k_k1/(P_k_k1 + R)
kalman_adc = x_k_k1 + Kg * (Z_k - kalman_adc_old)
P_k1_k1 = (1 - Kg)*P_k_k1
P_k_k1 = P_k1_k1
ADC_OLD_Value = ADC_Value
kalman_adc_old = kalman_adc
return kalman_adc
a= [100]*200
array = np.array(a)
s = np.random.normal(0, 25, 200)
#test_array = array + s
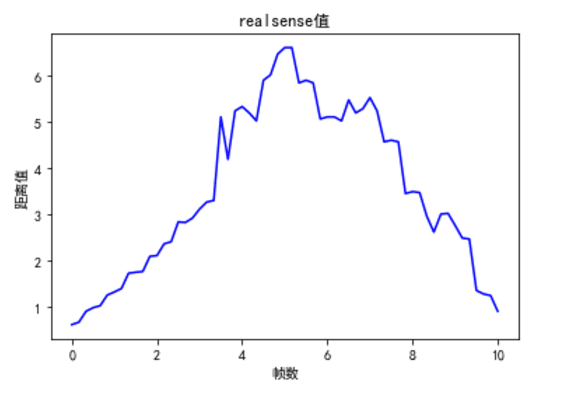
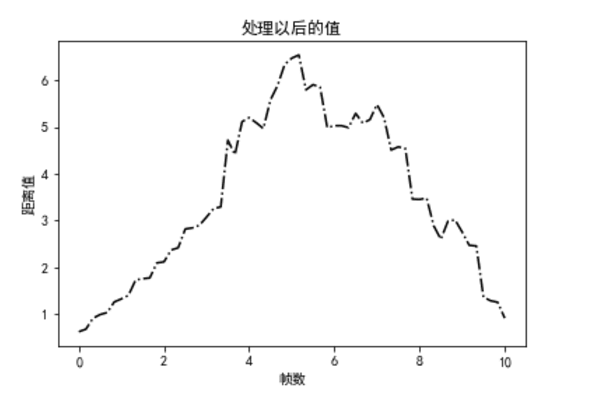
test_array = [0.618,0.672,0.905,0.985,1.028,1.255,1.320,1.396,1.724,1.753,1.769,2.091,2.113,2.367,2.414,2.817,2.840,2.897,3.073,3.254,3.289,4.717,4.407,5.113,5.200,5.091,4.967,5.580,5.888,6.338,6.473,6.542,5.795,5.907,5.850,4.987,5.028,5.028,4.987,5.291,5.084,5.156,5.481,5.200,4.507,4.575,4.541,3.457,3.450,3.477,2.884,2.596,2.983,3.012,2.753,2.468,2.453,1.358,1.281,1.249,0.908]
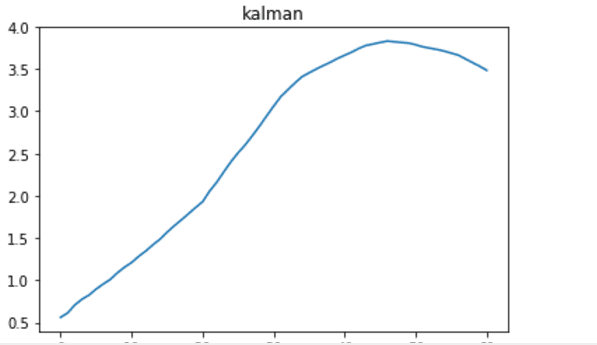
plt.plot(test_array)
adc=[]
for i in range(len(test_array)):
adc.append(kalman(test_array[i]))
plt.plot(adc)
plt.title('kalman')
#plt.plot(array)
kalman处理realsense数据的更多相关文章
- [stm32] MPU6050 HMC5883 Kalman 融合算法移植
一.卡尔曼滤波九轴融合算法stm32尝试 1.Kalman滤波文件[.h已经封装为结构体] /* Copyright (C) 2012 Kristian Lauszus, TKJ Electronic ...
- 【滤波】标量Kalman滤波的过程分析和证明及C实现
摘要: 标量Kalman滤波的过程分析和证明及C实现,希望能够帮助入门的小白,同时得到各位高手的指教.并不涉及其他Kalman滤波方法. 本文主要参考自<A Introduction to th ...
- 理解Kalman滤波的使用
Kalman滤波简介 Kalman滤波是一种线性滤波与预测方法,原文为:A New Approach to Linear Filtering and Prediction Problems.文章推导很 ...
- 卡尔曼滤波器 Kalman Filter (转载)
在学习卡尔曼滤波器之前,首先看看为什么叫“卡尔曼”.跟其他著名的理论(例如傅立叶变换,泰勒级数等等)一样,卡尔曼也是一个人的名字,而跟他们不同的是,他是个现代人! 卡 尔曼全名Rudolf Emil ...
- 【转】Intel RealSense(实感技术)概览
Intel RealSense(实感技术)概览 1 Reply 版权声明:本文系本站作者自己翻译整理,欢迎转载,但转载请以超链接形式注明文章来源(planckscale.info).作者信息和本声明, ...
- 学习OpenCV——Kalman滤波
背景: 卡尔曼滤波是一种高效率的递归滤波器(自回归滤波器), 它能够从一系列的不完全及包含噪声的测量中,估计动态系统的状态.卡尔曼滤波的一个典型实例是从一组有限的,包含噪声的,对物体位置的观察序列(可 ...
- 卡尔曼滤波—Simple Kalman Filter for 2D tracking with OpenCV
之前有关卡尔曼滤波的例子都比较简单,只能用于简单的理解卡尔曼滤波的基本步骤.现在让我们来看看卡尔曼滤波在实际中到底能做些什么吧.这里有一个使用卡尔曼滤波在窗口内跟踪鼠标移动的例子,原作者主页:http ...
- Realsense 提取彩色和深度视频流
一.简要介绍 关于realsense的介绍,网上很多,这里不再赘述,sdk及相关文档可参考realsense SDK,也可参考开发人员专区. 运行代码之前,要确保你已经安装好了realsense的DC ...
- Realsense 人脸识别
一.代码声明 下面的代码是博主参考了Intel realsense官方SDK和官方例程后写的一段较为简单的代码,实现了简单的多人脸实时检测及跟踪功能.官方的人脸检测例程功能较多,但代码量很大,阅读起来 ...
随机推荐
- cookie控制登陆时间
使用cookie实现永久登陆 1,在cookie里面保存账号密码然后和数据库核对(由于我没有使用数据库,就不用了 2,在cookie里面保存时间戳和账号使用加密解密(我也没有使用时间戳 思路,requ ...
- 启动Oracle数据库时报错ORA-00119 & ORA-00132
今天启动Oracle数据库时报错ORA-00119 & ORA-00132,找到解决方法做个记录,方便日后查看. 若是ORACLE不提示错误的话,可以自己查看ORACLE的日志文件. Orac ...
- Vue踩坑记录册
1.vue-cli+webpack项目 修改项目名称 解决办法: 1 删除 node_modules 文件夹(如果修改项目名称,需要在在package.json中修改对应的name) 2 重新安装依赖 ...
- 初学者手册-IDEA中的Git
1.Git的更新.提交.还原 IDEA中Git的更新.提交.还原方法 2.设置Git的提交方式为http 3.
- json用法常见错误
Json用法三个常见错误 net.sf.json.JSONException: java.lang.NoSuchMethodException
- 缺乏libaio包导致报The server quit without updating PID file
背景: 直接解压安装mysql5.7.18,解压mysql-5.7.18-linux-glibc2.5-x86_64.tar.gz,直接拷贝另外一台数据库的数据目录,启动mysql过程无日志输出,报E ...
- Linux 文件描述符详解
Overview 了解Linux怎样处理输入和输出是非常重要的.一旦我们了解其原理以后,我们就可以正确熟练地使用脚本把内容输出到正确的位置.同样我们也可以更好地理解输入重定向和输出重定向. Linux ...
- DynamicConverter
folly/DynamicConverter.h When dynamic objects contain data of a known type, it is sometimes useful t ...
- Imply.io单机安装
安装 wget https://static.imply.io/release/imply-2.5.15.tar.gz .tar.gz -C /usr/local/ cd imply- nohup b ...
- redis改密码
一. 如何初始化redis的密码? 总共2个步骤: a.在配置文件中有个参数: requirepass 这个就是配置redis访问密码的参数. 比如 requirepass test123 b.配置 ...