
kinect在ros上的初步测试---17
摘要: 原创博客:转载请表明出处:http://www.cnblogs.com/zxouxuewei/
1.在使用本贴前必须先按照我的上一个博文正确在ubuntu上安装kinect驱动:http://www.cnblogs.com/zxouxuewei/p/5271939.html
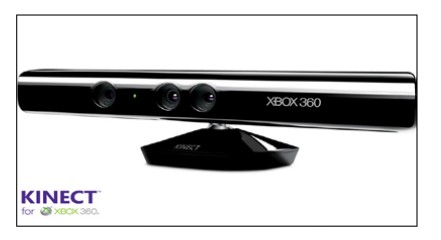
所使用的kinect为:
上一个博文的最终测试结果为:(此结果为openni的例程)

2.按照ros.wiki官网的要求 使用时安装以下两个包就可以了:http://wiki.ros.org/openni_camera
To install only openni_camera:

sudo apt-get install ros-<rosdistro>-openni-camera

It's also recommended to install openni_launch:

sudo apt-get install ros-<rosdistro>-openni-launch
3.但是我是按照Learning ROS for Robotics Programming 这本书做的。书中教程如下:
3.1.安装功能包:
$ sudo apt-get install ros-indigo-openni-camera ros-indigo-openni-launch

$ rosstack profile

$ rospackage profile
3.2.首先运行roscore然后运行openni节点和launch文件。
$ roscore
$ rosrun openni_camera openni_node

$ roslaunch openni_launch openni.launch
3.3.查看看openni在ros上发布的话题:
rostopic list(输出结果如下)
...

/camera/rgb/image_color

/camera/rgb/image_mono

/camera/rgb/image_raw

/camera/rgb/image_rect

/camera/rgb/image_rect_color

...
3.4.测试kinect的深度图像:
$ rosrun image_view image_view image:=/camera/rgb/image_color

$ rosrun image_view image_view image:=/camera/depth/image
但是经过以上测试我的openni无法通过USB加载kinect。
4.后来我发现ros在运行了openni_launch后产生的log影响了节点启动。我就尝试删除log,解决问题。删除后,没有log输出只有少部分警告。但是按照提示kinect device已经顺利启动了。

5.输出深度图像正常:
$ rosrun image_view image_view image:=/camera/rgb/image_color

$ rosrun image_view image_view image:=/camera/depth/image

6.在rviz视图中查看图像:
$ rviz

kinect在ros上的初步测试---17的更多相关文章
- 使用XAMPP和DVWA在Windows7上搭建渗透测试环境
前言: XAMPP是一个Web应用程序运行环境集成软件包,包括MySQL.PHP.PerI和Apache的环境及Apache.MySQL.FilleZilla.Mercury和Tomecat等组件.D ...
- 使用WampServer和DVWA在Windows10上搭建渗透测试环境
前言: DVWA是一个具有脆弱性的Web测试应用,需要PHP和MySQL的环境支持.我们可以手动配置DVWA所需的运行环境,也可以使用WampServer进行搭建.WampServer是集成了Apac ...
- NOIP模拟测试17&18
NOIP模拟测试17&18 17-T1 给定一个序列,选取其中一个闭区间,使得其中每个元素可以在重新排列后成为一个等比数列的子序列,问区间最长是? 特判比值为1的情况,预处理比值2~1000的 ...
- Emotiv脑电设备与RDS机器人仿真初步测试
Emotiv脑电设备与RDS机器人仿真初步测试 在脑电设备相关算法进行真实机器人测试前,有必要进行大量仿真验证算法,节约开发时间. 这里给我启发的Emotiv使用所参考的一些网址. 官网:https: ...
- 使用tcpcopy复制线上流量进行测试
使用tcpcopy复制线上流量进行测试 online server 线上服务所在机器 10.136.11.4 部署tcpcopy sudo /usr/local/tcpcopy/sbin/tcpcop ...
- 网络上可供测试的Web Service
网络上可供测试的Web Service 腾讯QQ在线状态 WEB 服务Endpoint: http://www.webxml.com.cn/webservices/qqOnlineWebService ...
- IOS操作系统上执行monkey测试
IOS操作系统上执行monkey测试 IOS操作系统不像Android系统那么方便,各种限制也比较多,目前我的建议还是直接在模拟器上执行monkey测试.如果需要在真机上面执行,可以参考文档: htt ...
- 在ubuntu机器上部署php测试环境
在ubuntu机器上部署php测试环境 一.部署环境 Ubuntu11.10_X86_32,编译安装相应的软件:nginx+mysql+php. 二.软件安装 2.1 软件下载 libiconv-1. ...
- 串口之完整封装包含发送和接收(windows+ubuntu已通过初步测试)(持续更新)
这里下载源码 更新日志 16-08-2021 V1.0.3 1.修复接收数据没有将数据传递给应用层的bug 2.windows版本:设置接收数据相邻字节间间隔为5ms 24-09-2020 V1.0. ...
随机推荐
- UITableViewStyleGrouped 模式下 headview 多出一块高度问题
self.tableView.tableHeaderView = [[UIView alloc] initWithFrame:CGRectMake(0.0f, 0.0f, self.tableView ...
- JDBC 1
Java 中的数据存储技术 在Java中,数据库存取技术可分为如下几类: JDBC直接访问数据库 JDO技术 第三方O/R工具,如Hibernate, ibatis 等 JDBC是java访问数据库的 ...
- sql遍历树
oracle有直接的sql来遍历一颗树的子节点和父节点 遍历一个节点的所有子节点(classid的值就是该节点的值) select * from organization_ a start with ...
- NIO基础
通道和缓冲区 概述 通道 和 缓冲区 是 NIO 中的核心对象,几乎在每一个 I/O 操作中都要使用它们. 通道是对原 I/O 包中的流的模拟.到任何目的地(或来自任何地方)的所有数据都必须通过一个 ...
- Map学习
1.Query Operations(查询操作) int size();boolean isEmpty(); boolean containsKey(Object key);boolean conta ...
- 今年plan,做好四件事情
写代码, 写博客, 学英语, 锻炼身体.
- [转]Android系统Surface机制的SurfaceFlinger服务简要介绍和学习计划
转自:Android系统Surface机制的SurfaceFlinger服务简要介绍和学习计划 前面我们从Android应用程序与SurfaceFlinger服务的关系出发,从侧面简单学习了Surfa ...
- SharePoint 2013 开发——概述
博客地址:http://blog.csdn.net/FoxDave 近来阅读SharePoint 2013开发一书,带着与大家一起分享其中的内容. 部署场景: 本地部署(On-Premise D ...
- 第四课 Gallery的使用
直接上代码 1.Layout--Main.axml <?xml version="1.0" encoding="utf-8"?> <Linea ...
- 毕向东Java基础:day09_3-4
day09-03 1.匿名内部类的使用场景. Body{ //身体 包括心脏 private class XinZhang{ // 心脏 可以body的成员变量.如果不想被别人访问,加上priv ...