
arduino通信问题的学习与解决
{
Serial.begin(9600);
}
{
while (Serial.available() > 0)
{
comdata += char(Serial.read());
delay(2);
}
if (comdata.length() > 0)
{
Serial.println(comdata);
comdata = "";
}
}此代码作用就是用Serial.read()以此读入数据,然后存在comdata字符串内,之后要调用只需要comdata[x](x为你指定的整型数字)即可,但是我加进我的程序之后,发现问题并不这么简单,怎么调都出问题,在无能为力的情况下,只能重新写程序,一点一点研究走。我自己重写了一个程序,用于研究。
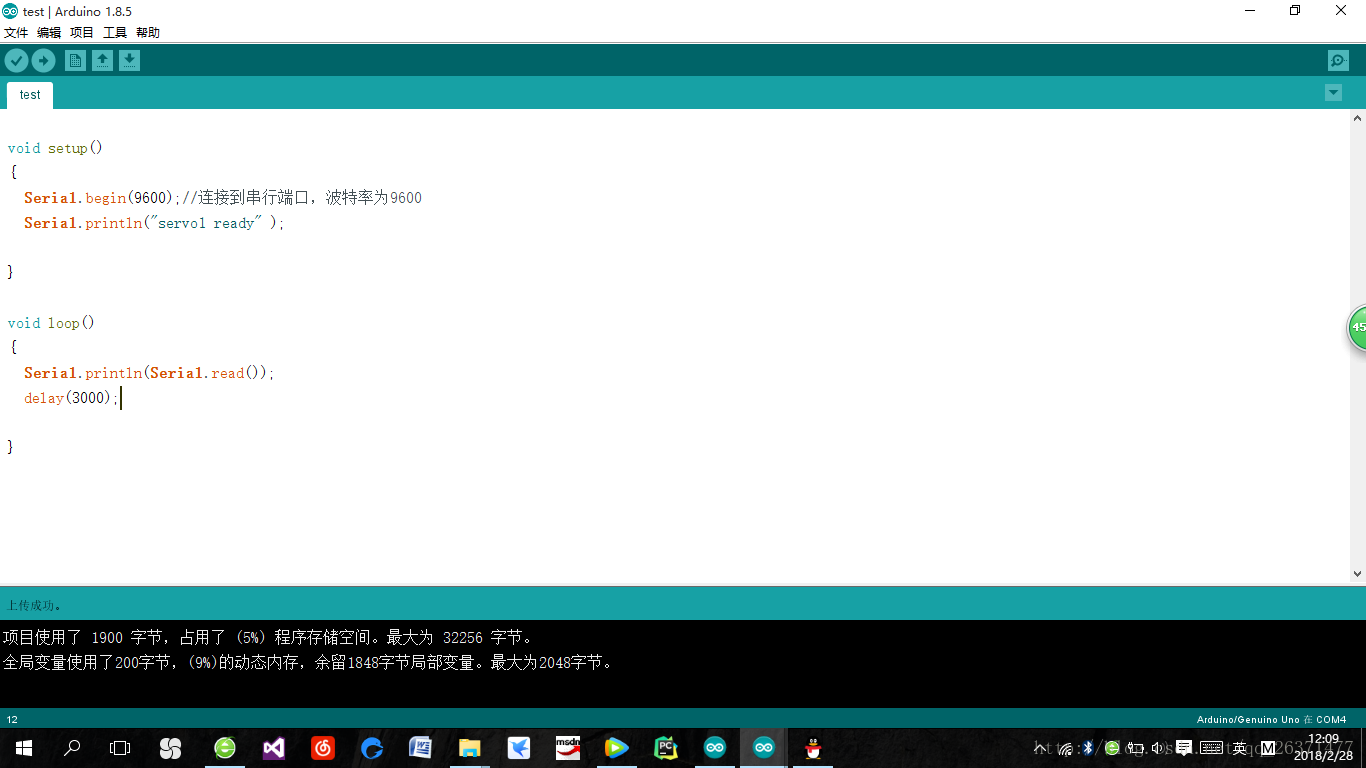
首先,我认为问题出在串口上面,arduino的串口一次通过一个值,如果不通过电脑给arduino输出的话,它应该会通过一个默认值。写入程序,发现这个默认值为-1

那么我们就需要一个判断语句,把这些没用的值过滤掉。if(myinput > 0)即可。这里注意,Serial.read()语句调用一次读一个字符,调用第二次就读下一个字符,所以我们需要一个临时的变量存储Serial.read()读到的值,问题是,该用什么类型定义这个变量呢?int myinput;然后 myinput = Serial.read(); 为啥?这里重要的事情说三遍:Serial.read()从电脑端读入的值强制转换成整型输出!Serial.read()从电脑端读入的值强制转换成整型输出!Serial.read()从电脑端读入的值强制转换成整型输出!但是,你从电脑端输入的是字符型;你从电脑端输入的是字符型;你从电脑端输入的是字符型;也就是说,你要输入1,myinput就是1字符的ASC2码,就是49,输入2,myinput就是整型50,输入S,返回的就是83!所以,要把myinput减一个‘0’,让他变成整形数字,这样的话,1为1,2为2,S就是35。明白了这个,之后的操作才可行。
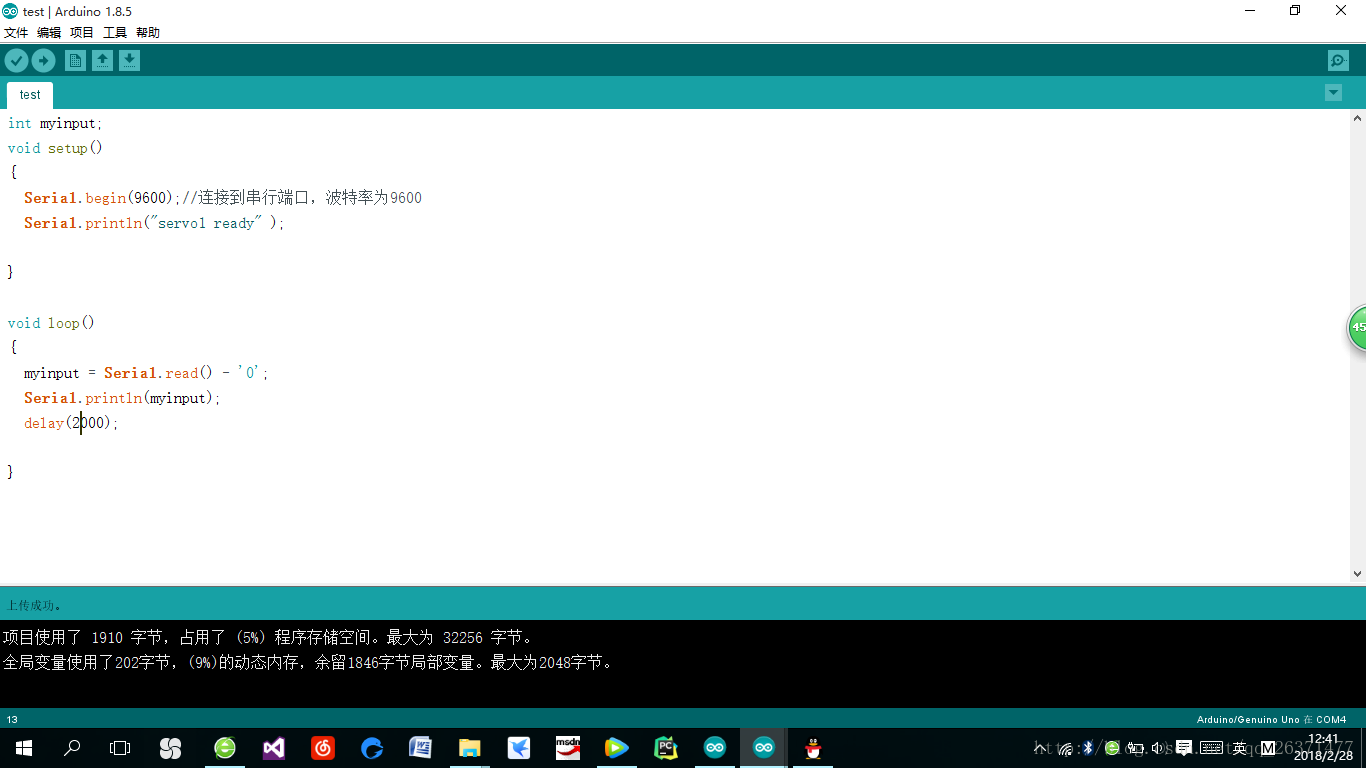
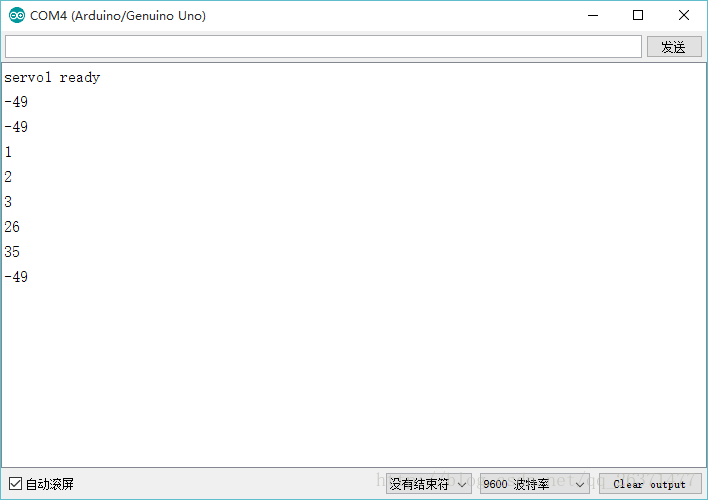
输入123JS,成功!不过串口默认值变成-4。
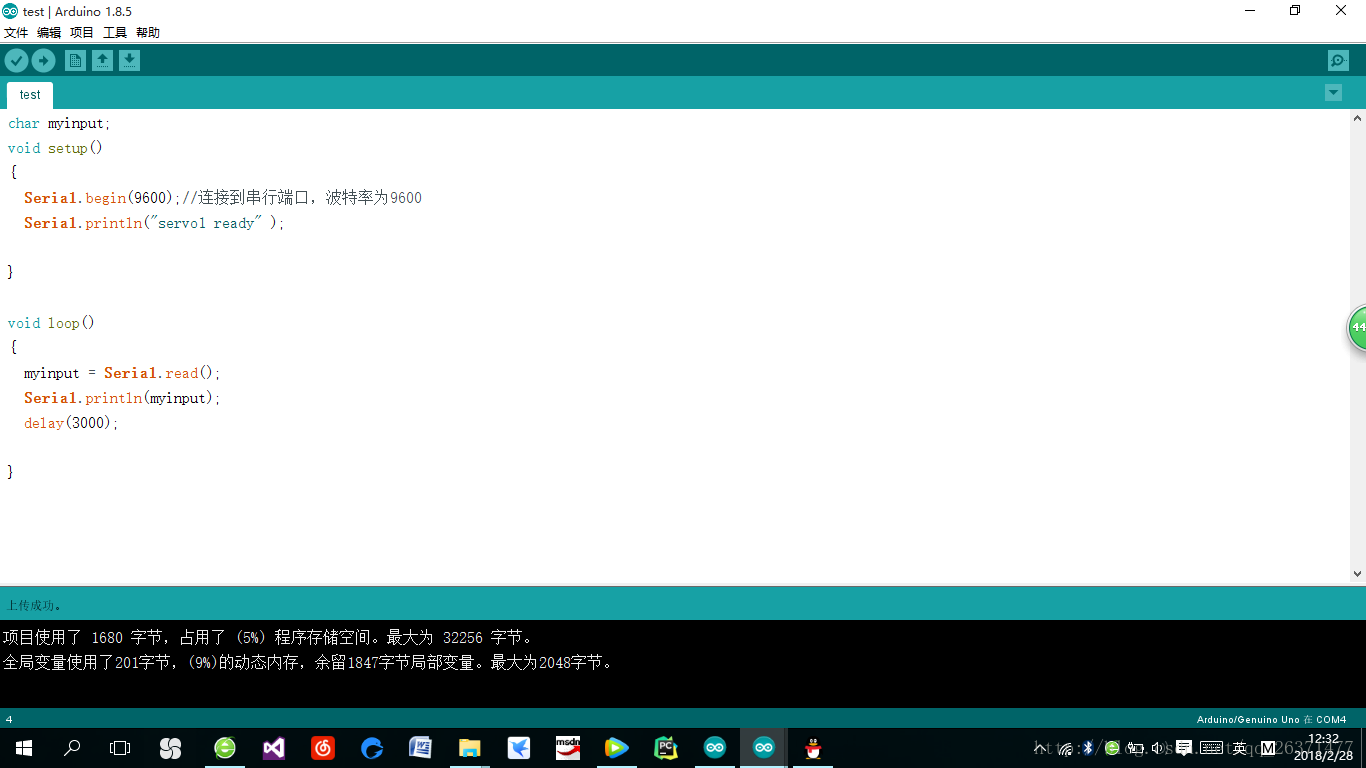
当然你也可以用char来处理,不过默认值就变成了不知道什么的字符,看着很难受。
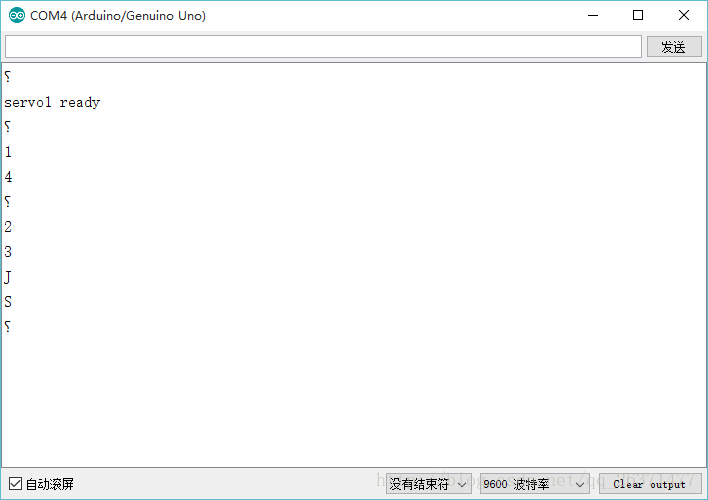
解决的这个问题后,来解决下一个问题,如果我在电脑上输入两个字符LS,存进两个myinput里,但是机器怎么识别是不是有默认值混进来呢,因为电脑不传命令,就传默认值,所以到头来,我的myinput可能是-1L,或是S-1,这就不好了。没有关系,加入这段代码即可//判断输入指令 if(myinput1 > 0) { order1 = myinput1 - '0'; order2 = myinput2 - '0'; } else { order1 = myinput2 - '0'; order2 = myinput3 - '0'; }意思是,从串口里读入三个信号,然后从中依次判别各个信号是否有效(是否大于0),最后输出有效字符,存入order内,从而剔除了默认值-1。串口的问题已解决,之后的问题都迎刃而解,程序一下次就实验成功了。下面给出arduino源码//arduino环境#include <string.h>int servopinL1=9;//定义数字接口9 连接左手旋转伺服舵机信号线int servopinL2=10;//定义数字接口10 连接左手夹持伺服舵机信号线int servopinR1=8;//定义数字接口9 连接右手旋转伺服舵机信号线int servopinR2=7;//定义数字接口10 连接右手夹持伺服舵机信号线int myinput1;int myinput2;int myinput3;int order1;int order2;int myangle;//定义角度变量int pulsewidth;//定义脉宽变量int val;String comdata = "";void servopulse(int servopin,int myangle)//定义一个脉冲函数{pulsewidth=(myangle*11)+500;//将角度转化为500-2480 的脉宽值digitalWrite(servopin,HIGH);//将舵机接口电平至高delayMicroseconds(pulsewidth);//延时脉宽值的微秒数digitalWrite(servopin,LOW);//将舵机接口电平至低delay(20-pulsewidth/1000);}void setup(){ Serial.begin(9600);//连接到串行端口,波特率为9600 Serial.println("servo1 ready" ) ; Serial.println("servo2 ready" ) ; pinMode(servopinL1,OUTPUT);//设定舵机接口为输出接口 pinMode(servopinL2,OUTPUT);//设定舵机接口为输出接口 pinMode(servopinR1,OUTPUT);//设定舵机接口为输出接口 pinMode(servopinR2,OUTPUT);//设定舵机接口为输出接口}void loop(){ myinput1 = Serial.read(); myinput2 = Serial.read(); myinput3 = Serial.read(); Serial.println(myinput1); Serial.println(myinput2); Serial.println(myinput3); delay(1000); //判断输入指令 if(myinput1 > 0) if(myinput2 > '0') { order1 = myinput1 - '0'; order2 = myinput2 - '0'; } else { order1 = myinput2 - '0'; order2 = myinput3 - '0'; } if(order1 > 0 && order2 > 0) { Serial.println(order1); Serial.println(order2); if(order1 == 28) { switch (order2) { case 1: val = 0; val=val*(180/2);//将数字转化为角度 Serial.print("anticlockwise "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinL1,val);//引用脉冲函数 } break; case 2: val = 1; val=val*(180/2);//将数字转化为角度 Serial.print("no move "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinL1,val);//引用脉冲函数 } break; case 3: val = 2; val=val*(180/2);//将数字转化为角度 Serial.print("clockwise "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinL1,val);//引用脉冲函数 } break; case 26: //字符串'J'的ASC二码转化为整形后 - '0' val = 4; val=val*(180/9);//将数字转化为角度 Serial.print("close "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinL2,val);//引用脉冲函数 } break; case 35: //字符串'S'的ASC二码转化为整形后 - '0' val = 2; val=val*(180/9);//将数字转化为角度 Serial.print("open "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinL2,val);//引用脉冲函数 } break; } Serial.println("Good job!"); myinput1 = 0; myinput2 = 0; myinput3 = 0; order1 = 0; order2 = 0; } else if(order1 == 34) { switch (order2) { case 1: val = 0; val=val*(180/2);//将数字转化为角度 Serial.print("anticlockwise "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinR1,val);//引用脉冲函数 } break; case 2: val = 1; val=val*(180/2);//将数字转化为角度 Serial.print("no move "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinR1,val);//引用脉冲函数 } break; case 3: val = 2; val=val*(180/2);//将数字转化为角度 Serial.print("clockwise "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinR1,val);//引用脉冲函数 } break; case 26: //字符串'J'的ASC二码转化为整形后 - '0' val = 5; val=val*(180/9);//将数字转化为角度 Serial.print("close "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinR2,val);//引用脉冲函数 } break; case 35: //字符串'S'的ASC二码转化为整形后 - '0' val = 0; val=val*(180/9);//将数字转化为角度 Serial.print("open "); Serial.print(val,DEC); Serial.println(); for(int i=0;i<=50;i++) //给予舵机足够的时间让它转到指定角度 { servopulse(servopinR2,val);//引用脉冲函数 } break; } Serial.println("Good job!"); myinput1 = 0; myinput2 = 0; myinput3 = 0; order1 = 0; order2 = 0; } } }
---------------------
来源:CSDN
原文:https://blog.csdn.net/qq_26371477/article/details/79397613
arduino通信问题的学习与解决的更多相关文章
- 基于51单片机IIC通信的PCF8591学习笔记
引言 PCF8591 是单电源,低功耗8 位CMOS 数据采集器件,具有4 个模拟输入.一个输出和一个串行I2C 总线接口.3 个地址引脚A0.A1 和A2 用于编程硬件地址,允许将最多8 个器件连接 ...
- MindSpore联邦学习框架解决行业级难题
内容来源:华为开发者大会2021 HMS Core 6 AI技术论坛,主题演讲<MindSpore联邦学习框架解决隐私合规下的数据孤岛问题>. 演讲嘉宾:华为MindSpore联邦学习工程 ...
- 【IScroll深入学习】解决IScroll疑难杂症
前言 在去年,我们对IScroll的源码进行了学习,并且分离出了一段代码自己使用,在使用学习过程中发现几个致命问题: ① 光标移位 ② 文本框找不到(先让文本框获取焦点,再滑动一下,输入文字便可重现) ...
- 清晰易懂TCP通信原理解析(附demo、简易TCP通信库源码、解决沾包问题等)C#版
目录 说明 TCP与UDP通信的特点 TCP中的沾包现象 自定义应用层协议 TCPLibrary通信库介绍 Demo演示 未完成功能 源码下载 说明 我前面博客中有多篇文章讲到了.NET中的网络编程, ...
- win7下Arduino Mega 2560驱动安装失败解决办法
因为玩四轴用的apm的飞控板,而其需要安装此驱动,曾经在win8使用其,但是因为win8有相对应的数字证书保护措施(应该是这样的,因为好久了记不清楚了),以至于我每次都需要长按shift重启电脑关闭此 ...
- ORA-03113:通信通道的文件结尾解决
今天跟往常一样,登陆PL/SQL,确登陆失败,出现一个错误“ORA-01034”和“ORA-27101”如图: 然后就就通过命令提示符去登陆Oracle,去查看怎么回事,然后问题进一步出现,错误“OR ...
- PC-PC-单片机(Arduino)通信实例
请仔细理解相关参数,如端口设置.IP设置.COM口设置......等等.....不要盲目COPY.....这涉及2台电脑和一个单片机,其中一台电脑作为服务器并与单片机相连,负责通过网络与客户端通信(s ...
- 自学了三天的SeaJs学习,解决了前端的一些问题,与小伙伴们一起分享一下!
我为什么学习SeaJs? [第一]:为了解决项目中资源文件版本号的问题,以及打包压缩合并等问题. [第二]:好奇心和求知欲.[我发现很多知名网站也都在使用(qq空间, msn, 淘宝等等),而且 Se ...
- 基于51单片机IIC通信的AT24C02学习笔记
引言 最近在学习几种串行通信协议,感觉收获很多,这篇文章是学习IIC总线协议的第一篇文章,以后还会再写一篇关于PCF8591 IIC通信的ADDA转换芯片的文章. 关于IIC总线 IIC 即Inter ...
随机推荐
- H.264 中的Annex B格式和AVCC格式
首先要理解的是没有标准的H.264基本流格式.文档中的确包含了一个Annex,特别是描述了一种可能的格式Annex B格式,但是这个并不是一个必须要求的格式.标准文档中指定了视频怎样编码成独立的包,但 ...
- DRF项目之层级关系
一共分为四层关系. 第一层:视图 用来接收前端传递的参数,并实现业务逻辑相关的数据处理,并将数据通过创建序列化器对象的形式传递给序列化器. 第二层:序列化器 接收前端传递的数据,并将数据进行序列化操作 ...
- Python爬虫教程-爬取5K分辨率超清唯美壁纸源码
简介 壁纸的选择其实很大程度上能看出电脑主人的内心世界,有的人喜欢风景,有的人喜欢星空,有的人喜欢美女,有的人喜欢动物.然而,终究有一天你已经产生审美疲劳了,但你下定决定要换壁纸的时候,又发现网上的壁 ...
- 使用 JvisualVM 监控 spark executor
使用 JvisualVM,需要先配置 java 的启动参数 jmx 正常情况下,如下配置 -Dcom.sun.management.jmxremote -Dcom.sun.management.jmx ...
- ping命令工具:同时ping多个IP
检测多个ip在同一时间点的响应状态,通过对比来判断哪个ip异常. 下载地址:https://share.weiyun.com/5XCkypG
- Scrapy 中的 Request 对象和 Respionse 对象
1.Request 对象 Request 对象用来描述一个 HTTP 请求,下面是其构造方法的参数列表 Request(url, [, callback, method='Get', headers, ...
- 吴裕雄--天生自然PYTHON爬虫:爬虫攻防战
我们在开发者模式下不仅可以找到URL.Form Data,还可以在Request headers 中构造浏览器的请求头,封装自己.服务器识别浏览器访问的方法就是判断keywor是否为Request h ...
- 一、什么是Velocity及简单示例
1.velocity简介: velocity是一个java模板引擎技术,任何人可以使用这种简单而又强有力的模板语言去获取java对象. 在使用Velocity进行web开发时,web开发人员和j ...
- 使用IDEA,Eclispe搭建Spring Boot项目
如何创建一个Spring Boot项目?这里使用maven来进行依赖管理,根据常用的IDE,可以使用IDEA.Eclipse.或者访问官方网站搭建. 项目搭建环境准备 JDK:1.8 MAVEN:3. ...
- mabatis--查询缓存
1.mybatis提供查询缓存,用于减轻数据库压力,提高数据库性能. 2.mybatis提供一级缓存.二级缓存: 3.一级缓存是SqlSession级别的缓存.在SqlSession对象中,存在一个数 ...