
机器人操作系统——ROS,Robot Operating System
Note:偶然看到的滴滴研究院的无人驾驶竞赛,了解一下。
ROS:专为机器人软件开发所设计出来的一套电脑操作系统架构。是一个开源的元级操作系统(后操作系统),提供类似操作系统的服务,包括硬件抽象描述、底层驱动程序管理、共用功能的执行、程序间的消息传递、程序发行包管理,同时提供一些工具和库用于获取、建立、编写和执行多机融合的程序。
插曲:什么是元级操作系统呢?
ROS的首要设计目标是在机器人研发领域提高代码复用率。ROS是一种分布式处理框架(又名Nodes),使得可执行文件能被单独设计,并且在运行时松散耦合。
ROS概念,分为三个层次:
Filesystem level:
文件系统层概念就是你在碟片里遇到的资源,例如:
Packages:ROS的基本组织,可以包含任意格式文件。一个Package可以包含ROS执行时处理的文件(nodes),一个ROS的依赖库 ,一个数据集合,配置文件或一些有用的文件在一起。
Manifests:manifest.xml提供关于Package元数据,包括它的许可信息和Package之间依赖关系,以及语言特性信息像编辑旗帜(编译优化参数)。
Stacks:Stacks是Packages的集合,提供一个完整的功能,像“navigation stack” Stack与版本号关联,同时也是如何发行ROS软件方式的关键。
Manifest Stack Manifests:Stack manifes(stack.xml)提供关于Stack元数据,包括它的许可信息和Stack之间依赖关系。
Message(msg) types:信息描述,位置在路径:my_package/msg/MyMessageType.msg,定义数据类型在ROS的messages ROS里面。
Serivice(srv) types:服务描述,位置在路径:my_package/srv/MyServiceType.srv,定义这个请求和相应的数据结构在ROS service里面。
Communication level
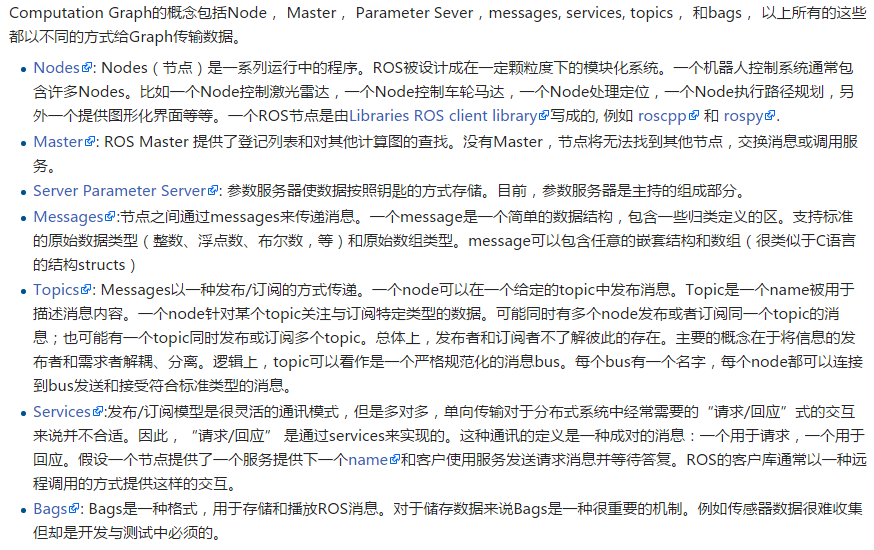
Computation Graph level:
计算图就是用ROS的P2P(peer-to-peer 网络传输协议)网络集中处理所有的数据。
机器人操作系统——ROS,Robot Operating System的更多相关文章
- 硬件模块化机器人操作系统 Hardware Robot Operating System (H-ROS)
原文网址:http://www.ros.org/news/2016/10/hardware-robot-operating-system-h-ros.html 推荐网址:https://h-ros.c ...
- ROS(Robot Operating System)常用环境变量介绍
本文简单介绍ROS系统中常用的环境变量用途及设置方式.ROS系统环境中除了必须配置的环境变量以外,其他的也是十分有用,通过修改变量路径,可以设置ROS系统中log文件存放路径,单元测试结果存放路径等. ...
- ROS (Robot Operating System) 相关资料与文档
本博文持续更新…… ROS学习与实践保护很多资料,最权威的当然是官网: www.ros.org 当然也有很多其他博文,尤其是中文文档有助于理解.2017推出一篇新博文,概况的资料较全. http:// ...
- [转]ROS(Robot Operating System)常用环境变量介绍
本文简单介绍ROS系统中常用的环境变量用途及设置方式.ROS系统环境中除了必须配置的环境变量以外,其他的也是十分有用,通过修改变量路径,可以设置ROS系统中log文件存放路径,单元测试结果存放路径等. ...
- 快速了解 Robot Operating System(ROS) 机器人操作系统
http://www.ros.org/ 关于ROS About ROS http://www.ros.org/about-ros/ 机器人操作系统(ROS)是用于编写机器人软件的灵活框架.目的在简化 ...
- ROS是Robot Operating System
ROS是Robot Operating System 机器人操作系统ROS | 简介篇 同样,从个人微信公众号Nao(ID:qRobotics)搬运. 前言 先放一个ROS Industrial一 ...
- 机器人操作系统ROS | 简介篇
同样,从个人微信公众号Nao(ID:qRobotics)搬运. 前言 先放一个ROS Industrial一周年剪辑视频. ROS已经发布八周年了,在国外科研机构中非常受欢迎.目前,以美国西南研究院为 ...
- Robot Operating System (ROS)学习笔记---创建简单的机器人模型smartcar
搭建环境:XMWare Ubuntu14.04 ROS(indigo) 转载自古月居 转载连接:http://www.guyuehome.com/243 一.创建硬件描述包 已创建catkin_ ...
- Robot Operating System (ROS)学习笔记3---键盘控制
搭建环境:XMWare Ubuntu14.04 ROS(indigo) 转载自古月居 转载连接:http://www.guyuehome.com/253 一.创建控制包 catkin_creat ...
随机推荐
- 前端程序员难翻身,没有好的学习方法,你永远无法成功,vue.js专题
学习vue正确思路,是先学vue-cli,再学vue.js单文件引用的用法,这样会在极短时间内撤底撑握vue, 如果先学vue.js单文件用法,再去学vue-cli4,可以说是重新学vue,,,,难处 ...
- POJ 3581 Prime Gap(二分)
Prime Gap Time Limit: 5000MS Memory Limit: 65536K Total Submissions: 11009 Accepted: 6298 Descriptio ...
- 在Jetson TX2上安装caffe和PyCaffe
caffe是Nvidia TensorRT最支持的深度学习框架,因此在Jetson TX2上安装caffe很有必要.顺便说一句,下面的安装是支持python3的. 先决条件 在Jetson TX2上完 ...
- CUDA编程学习相关
1. CUDA编程之快速入门:https://www.cnblogs.com/skyfsm/p/9673960.html 2. CUDA编程入门极简教程:https://blog.csdn.net/x ...
- VUE 后台管理系统权限控制
谈一谈VUE 后台管理系统权限控制 前端权限从本质上来讲, 就是控制视图层的展示,比如说是某个页面或者某个按钮,后端权限可以控制某个用户是否能够查询数据, 是否能够修改数据等操作,后端权限大部分是基于 ...
- CF1324D Pair of Topics
好像题解里都是树状数组(起码我翻到的是 说一种cdq分治的(这应该算是cdq分治了 用cdq比较简单,所以可以作为一个练手题 cdq分治其实是一种模糊的思想,处理\([l,r]\)区间内,有多少\(( ...
- 使用C++STL的map容器实现一种命令映射
因为最近在练习写一个ftp的服务器,其中的命令有很多种,每个命令对应一个执行函数,能够想到的最简单的实现方式便是使用if--else匹配命令和执行对应的函数,如下所示: if(strcmp(" ...
- 第一行Kotlin系列(二)Intent隐式显式跳转及向下传值
1.Intent显式跳转页面 val button5 = findViewById<Button>(R.id.mButton5) button5.setOnClickListener { ...
- 缓冲 buffer 和缓存 cache 的区别
缓存(cache)是在读取硬盘中的数据时,把最常用的数据保存在内存的缓存区中,再次读取该数据时,就不去硬盘中读取了,而在缓存中读取. 缓冲(buffer)是在向硬盘写入数据时,先把数据放入缓冲区,然后 ...
- JQuery踩过的坑,遇到就记下
1 乱用选择器 坑人指数:200 JQuery选择器调用代价很大,反复调用效率更低.应采用缓存对象的方法或采用链式调用的方式. //错误的写法 $("#button").click ...