
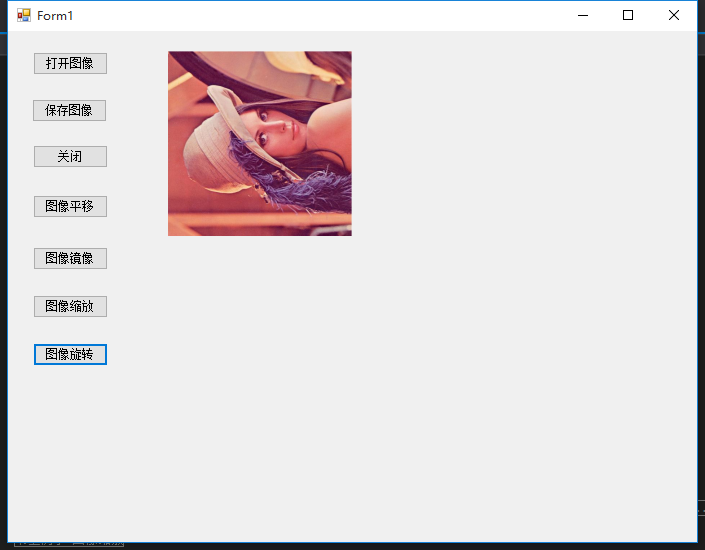
c#数字图像处理(十一)图像旋转
如果平面上的点绕原点逆时针旋转θº,则其坐标变换公式为:
x'=xcosθ+ysinθ y=-xsinθ+ycosθ
其中,(x, y)为原图坐标,(x’, y’)为旋转后的坐标。它的逆变换公式为:
x=x'cosθ-y'sinθ y=x'sinθ+y'cosθ
矩阵形式为:
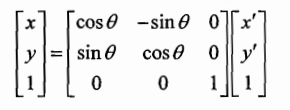
和缩放类似,旋转后的图像的像素点也需要经过坐标转换为原始图像上的坐标来确定像素值,同样也可能找不到对应点,因此旋转也用到插值法。在此选用性能较好的双线性插值法。为提高速度,在处理旋转90º、-90º、±180º时使用了镜像来处理。
        /// <summary>

        /// 图像旋转

        /// </summary>

        /// <param name="srcBmp">原始图像</param>

        /// <param name="degree">旋转角度</param>

        /// <param name="dstBmp">目标图像</param>

        /// <returns>处理成功 true 失败 false</returns>

        public static bool Rotation(Bitmap srcBmp, double degree, out Bitmap dstBmp)

        {

            if (srcBmp == null)

            {

                dstBmp = null;

                return false;

            }

            dstBmp = null;

            BitmapData srcBmpData = null;

            BitmapData dstBmpData = null;

            switch ((int)degree)

            {

                case :

                    dstBmp = new Bitmap(srcBmp);

                    break;

                case -:

                    dstBmp = new Bitmap(srcBmp.Height, srcBmp.Width);

                    srcBmpData = srcBmp.LockBits(new Rectangle(, , srcBmp.Width, srcBmp.Height), ImageLockMode.ReadOnly, PixelFormat.Format24bppRgb);

                    dstBmpData = dstBmp.LockBits(new Rectangle(, , dstBmp.Width, dstBmp.Height), ImageLockMode.ReadWrite, PixelFormat.Format24bppRgb);

                    unsafe

                    {

                        byte* ptrSrc = (byte*)srcBmpData.Scan0;

                        byte* ptrDst = (byte*)dstBmpData.Scan0;

                        for (int i = ; i < srcBmp.Height; i++)

                        {

                            for (int j = ; j < srcBmp.Width; j++)

                            {

                                ptrDst[j * dstBmpData.Stride + (dstBmp.Height - i - ) * ] = ptrSrc[i * srcBmpData.Stride + j * ];

                                ptrDst[j * dstBmpData.Stride + (dstBmp.Height - i - ) *  + ] = ptrSrc[i * srcBmpData.Stride + j *  + ];

                                ptrDst[j * dstBmpData.Stride + (dstBmp.Height - i - ) *  + ] = ptrSrc[i * srcBmpData.Stride + j *  + ];

                            }

                        }

                    }

                    srcBmp.UnlockBits(srcBmpData);

                    dstBmp.UnlockBits(dstBmpData);

                    break;

                case :

                    dstBmp = new Bitmap(srcBmp.Height, srcBmp.Width);

                    srcBmpData = srcBmp.LockBits(new Rectangle(, , srcBmp.Width, srcBmp.Height), ImageLockMode.ReadOnly, PixelFormat.Format24bppRgb);

                    dstBmpData = dstBmp.LockBits(new Rectangle(, , dstBmp.Width, dstBmp.Height), ImageLockMode.ReadWrite, PixelFormat.Format24bppRgb);

                    unsafe

                    {

                        byte* ptrSrc = (byte*)srcBmpData.Scan0;

                        byte* ptrDst = (byte*)dstBmpData.Scan0;

                        for (int i = ; i < srcBmp.Height; i++)

                        {

                            for (int j = ; j < srcBmp.Width; j++)

                            {

                                ptrDst[(srcBmp.Width - j - ) * dstBmpData.Stride + i * ] = ptrSrc[i * srcBmpData.Stride + j * ];

                                ptrDst[(srcBmp.Width - j - ) * dstBmpData.Stride + i *  + ] = ptrSrc[i * srcBmpData.Stride + j *  + ];

                                ptrDst[(srcBmp.Width - j - ) * dstBmpData.Stride + i *  + ] = ptrSrc[i * srcBmpData.Stride + j *  + ];

                            }

                        }

                    }

                    srcBmp.UnlockBits(srcBmpData);

                    dstBmp.UnlockBits(dstBmpData);

                    break;

                case :

                case -:

                    dstBmp = new Bitmap(srcBmp.Width, srcBmp.Height);

                    srcBmpData = srcBmp.LockBits(new Rectangle(, , srcBmp.Width, srcBmp.Height), ImageLockMode.ReadOnly, PixelFormat.Format24bppRgb);

                    dstBmpData = dstBmp.LockBits(new Rectangle(, , dstBmp.Width, dstBmp.Height), ImageLockMode.ReadWrite, PixelFormat.Format24bppRgb);

                    unsafe

                    {

                        byte* ptrSrc = (byte*)srcBmpData.Scan0;

                        byte* ptrDst = (byte*)dstBmpData.Scan0;

                        for (int i = ; i < srcBmp.Height; i++)

                        {

                            for (int j = ; j < srcBmp.Width; j++)

                            {

                                ptrDst[(srcBmp.Width - i - ) * dstBmpData.Stride + (dstBmp.Height - j - ) * ] = ptrSrc[i * srcBmpData.Stride + j * ];

                                ptrDst[(srcBmp.Width - i - ) * dstBmpData.Stride + (dstBmp.Height - j - ) *  + ] = ptrSrc[i * srcBmpData.Stride + j *  + ];

                                ptrDst[(srcBmp.Width - i - ) * dstBmpData.Stride + (dstBmp.Height - j - ) *  + ] = ptrSrc[i * srcBmpData.Stride + j *  + ];

                            }

                        }

                    }

                    srcBmp.UnlockBits(srcBmpData);

                    dstBmp.UnlockBits(dstBmpData);

                    break;

                default://任意角度

                    double radian = degree * Math.PI / 180.0;//将角度转换为弧度

                                                             //计算正弦和余弦

                    double sin = Math.Sin(radian);

                    double cos = Math.Cos(radian);

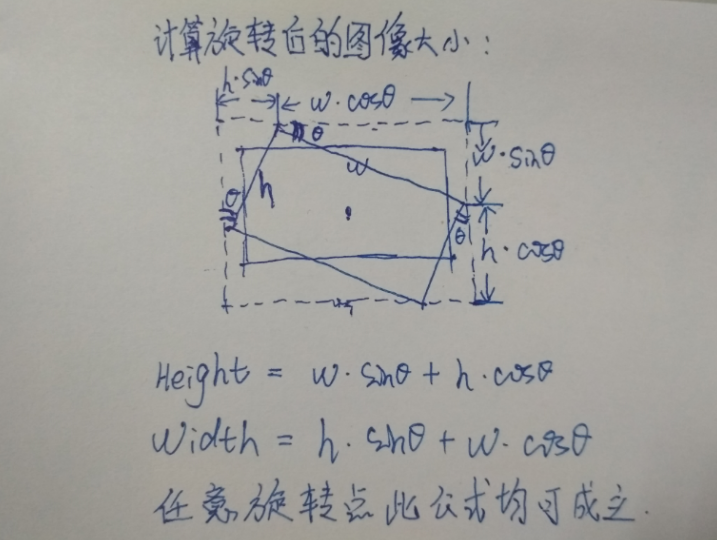
                    //计算旋转后的图像大小

                    int widthDst = (int)(srcBmp.Height * Math.Abs(sin) + srcBmp.Width * Math.Abs(cos));

                    int heightDst = (int)(srcBmp.Width * Math.Abs(sin) + srcBmp.Height * Math.Abs(cos));

                    dstBmp = new Bitmap(widthDst, heightDst);

                    //确定旋转点

                    int dx = (int)(srcBmp.Width /  * ( - cos) + srcBmp.Height /  * sin);

                    int dy = (int)(srcBmp.Width /  * ( - sin) + srcBmp.Height /  * ( - cos));

                    int insertBeginX = srcBmp.Width /  - widthDst / ;

                    int insertBeginY = srcBmp.Height /  - heightDst / ;

                    //插值公式所需参数

                    double ku = insertBeginX * cos - insertBeginY * sin + dx;

                    double kv = insertBeginX * sin + insertBeginY * cos + dy;

                    double cu1 = cos, cu2 = sin;

                    double cv1 = sin, cv2 = cos;

                    double fu, fv, a, b, F1, F2;

                    int Iu, Iv;

                    srcBmpData = srcBmp.LockBits(new Rectangle(, , srcBmp.Width, srcBmp.Height), ImageLockMode.ReadOnly, PixelFormat.Format24bppRgb);

                    dstBmpData = dstBmp.LockBits(new Rectangle(, , dstBmp.Width, dstBmp.Height), ImageLockMode.ReadWrite, PixelFormat.Format24bppRgb);

                    unsafe

                    {

                        byte* ptrSrc = (byte*)srcBmpData.Scan0;

                        byte* ptrDst = (byte*)dstBmpData.Scan0;

                        for (int i = ; i < heightDst; i++)

                        {

                            for (int j = ; j < widthDst; j++)

                            {

                                fu = j * cu1 - i * cu2 + ku;

                                fv = j * cv1 + i * cv2 + kv;

                                if ((fv < ) || (fv > srcBmp.Height - ) || (fu < ) || (fu > srcBmp.Width - ))

                                {

                                    ptrDst[i * dstBmpData.Stride + j * ] = ;

                                    ptrDst[i * dstBmpData.Stride + j *  + ] = ;

                                    ptrDst[i * dstBmpData.Stride + j *  + ] = ;

                                }

                                else

                                {//双线性插值

                                    Iu = (int)fu;

                                    Iv = (int)fv;

                                    a = fu - Iu;

                                    b = fv - Iv;

                                    for (int k = ; k < ; k++)

                                    {

                                        F1 = ( - b) * *(ptrSrc + Iv * srcBmpData.Stride + Iu *  + k) + b * *(ptrSrc + (Iv + ) * srcBmpData.Stride + Iu *  + k);

                                        F2 = ( - b) * *(ptrSrc + Iv * srcBmpData.Stride + (Iu + ) *  + k) + b * *(ptrSrc + (Iv + ) * srcBmpData.Stride + (Iu + ) *  + k);

                                        *(ptrDst + i * dstBmpData.Stride + j *  + k) = (byte)(( - a) * F1 + a * F2);

                                    }

                                }

                            }

                        }

                    }

                    srcBmp.UnlockBits(srcBmpData);

                    dstBmp.UnlockBits(dstBmpData);

                    break;

            }

            return true;

        }
c#数字图像处理(十一)图像旋转的更多相关文章
- Win8 Metro(C#) 数字图像处理--1 图像打开,保存
原文:Win8 Metro(C#) 数字图像处理--1 图像打开,保存 作为本专栏的第一篇,必不可少的需要介绍一下图像的打开与保存,一便大家后面DEMO的制作. Win8Metro编程中,图像相关 ...
- Win8 Metro(C#)数字图像处理--4图像颜色空间描述
原文:Win8 Metro(C#)数字图像处理--4图像颜色空间描述 图像颜色空间是图像颜色集合的数学表示,本小节将针对几种常见颜色空间做个简单介绍. /// <summary> / ...
- 数字图像处理,图像锐化算法的C++实现
http://blog.csdn.net/ebowtang/article/details/38961399 之前一段我们提到的算法都是和平滑有关, 经过平滑算法之后, 图像锐度降低, 降低到一定程度 ...
- 数字图像处理:图像的灰度变换(Matlab实现)
(1)线性变换:通过建立灰度映射来调整源图像的灰度. k>1增强图像的对比度:k=1调节图像亮度,通过改变d值达到调节亮度目的:0 i = imread('theatre.jpg');i = i ...
- 数字图像处理界标准图像 Lena 后面的故事
熟悉图像处理或者压缩的工程师.研究人员和学生,经常在他们的实验或者项目任务里使用"Lenna"或者"Lena"的图像.Lenna 图像已经成为被广泛使用的测试图 ...
- 【数字图像处理】六.MFC空间几何变换之图像平移、镜像、旋转、缩放具体解释
本文主要讲述基于VC++6.0 MFC图像处理的应用知识,主要结合自己大三所学课程<数字图像处理>及课件进行解说,主要通过MFC单文档视图实现显示BMP图片空间几何变换.包含图像平移.图形 ...
- 【python图像处理】图像的缩放、旋转与翻转
[python图像处理]图像的缩放.旋转与翻转 图像的几何变换,如缩放.旋转和翻转等,在图像处理中扮演着重要的角色,python中的Image类分别提供了这些操作的接口函数,下面进行逐一介绍. 1.图 ...
- 【数字图像处理】五.MFC图像点运算之灰度线性变化、灰度非线性变化、阈值化和均衡化处理具体解释
本文主要讲述基于VC++6.0 MFC图像处理的应用知识,主要结合自己大三所学课程<数字图像处理>及课件进行解说.主要通过MFC单文档视图实现显示BMP图片点运算处理.包含图像灰度线性变换 ...
- Win8 Metro(C#)数字图像处理--3.2图像方差计算
原文:Win8 Metro(C#)数字图像处理--3.2图像方差计算 /// <summary> /// /// </summary>Variance computing. / ...
随机推荐
- dotnet 通过 WMI 获取系统信息
本文告诉大家如何通过 WMI 获取系统信息 通过 Win32_OperatingSystem 可以获取系统信息 var mc = "Win32_OperatingSystem"; ...
- Android2_分析项目的结构
一.项目结构 成功运行第一个AS项目HelloWorld之后,我们开始试着分析一下这个项目.毕竟知其然也要知其所以然. 这是一个安卓的项目结构(实际上这是安卓模式的项目结构) 我们可以切换成Proje ...
- 《提升能力,涨薪可待》-Java并发之AQS全面详解
欢迎关注公众号[Ccww笔记],原创技术文章第一时间推出 一.AQS是什么?有什么用? AQS全称AbstractQueuedSynchronizer,即抽象的队列同步器,是一种用来构建锁和同步器的框 ...
- MYSQL调优实战
一:基础数据准备 DROP TABLE IF EXISTS `tbl_user`; CREATE TABLE `tbl_user` ( `id` ) NOT NULL AUTO_INCREMENT, ...
- 【题解】BZOJ4241: 历史研究(魔改莫队)
[题解]BZOJ4241: 历史研究(魔改莫队) 真的是好题啊 题意 给你一个序列和很多组询问(可以离线),问你这个区间中\(\max\){元素出现个数\(\times\)元素权值} IOI国历史研究 ...
- Python 线性回归(Linear Regression) - 到底什么是 regression?
背景 学习 Linear Regression in Python – Real Python,对 regression 一词比较疑惑. 这个 linear Regression 中的 Regress ...
- linux的指令与文件的搜寻
1.指令路径搜索which 用法:which [-a] command 选项或参数:-a :将所有由 PATH 目录中可以找到的指令均列出,而不止第一个被找到的指令名称 2.文件搜索 (1)wher ...
- X-Admin&ABP框架开发-租户管理
软件即服务概念的推动,定制化到通用化的发展,用一套代码完成适应不同企业的需求,利用多租户技术可以去做到这一点.ABP里提供了多租户这一概念并且也在Zero模块中实现了这一概念. 一.多租户的概念 单部 ...
- MVC 统一验证Token demo
/// <summary> /// 获取token /// </summary> /// <param name="staffId"></ ...
- eclipse中使用postgreSQL报错( Cannot load JDBC driver class )
需求: 使用Maven插件调用PostgreSQL数据库 环境: eclipse_4.5.0+JDK_1.7+Tomcat_7.0+Maven+postgresql-9.1-901.jdbc4.jar ...