
SURF算法
一、原理:
Sift算法的优点是特征稳定,对旋转、尺度变换、亮度保持不变性,对视角变换、噪声也有一定程度的稳定性;缺点是实时性不高,并且对于边缘光滑目标的特征点提取能力较弱。
Surf(Speeded Up Robust Features)改进了特征的提取和描述方式,用一种更为高效的方式完成特征的提取和描述。
二、Surf实现流程如下:
1. 构建Hessian(黑塞矩阵),生成所有的兴趣点,用于特征的提取
黑塞矩阵(Hessian Matrix)是一个多元函数的二阶偏导数构成的方阵,描述了函数的局部曲率。由德国数学家Ludwin Otto Hessian于19世纪提出。
surf构造的金字塔图像与sift有很大不同,Sift采用的是DOG图像,而surf采用的是Hessian矩阵行列式近似值图像。
Hessian矩阵是Surf算法的核心,构建Hessian矩阵的目的是为了生成图像稳定的边缘点(突变点),为下文的特征提取做好基础。
每一个像素点都可以求出一个Hessian矩阵。
Hessian矩阵的判别式为:
当Hessian矩阵的判别式取得局部极大值时,判定当前点是比周围邻域内其他点更亮或更暗的点,由此来定位关键点的位置。
在SURF算法中,图像像素l(x,y)即为函数值f(x,y)。但是由于我们的特征点需要具备尺度无关性,所以在进行Hessian矩阵构造前,需要对其进行高斯滤波,选用二阶标准高斯函数作为滤波器。
L(x,t)=G(t)⋅I(x,t)" role="presentation" style="font-size: 100%; display: inline-block; position: relative;">L(x,t)=G(t)⋅I(x,t)
通过特定核间的卷积计算二阶偏导数。通过特定核间的卷积计算二阶偏导数,这样便能计算出H矩阵的三个矩阵元素L_xx, L_xy, L_yy从而计算出H矩阵:
H(x,σ)=[Lxx(x,σ)Lxy(x,σ)Lxy(x,σ)Lyy(x,σ)]" role="presentation" style="font-size: 100%; display: inline-block; position: relative;">H(x,σ)=[Lxx(x,σ)Lxy(x,σ)Lxy(x,σ)Lyy(x,σ)]
由于高斯核是服从正态分布的,从中心点往外,系数越来越低,为了提高运算速度,Surf使用了盒式滤波器来近似替代高斯滤波器,提高运算速度。
盒式滤波器(Boxfilter)对图像的滤波转化成计算图像上不同区域间像素和的加减运算问题,只需要简单几次查找积分图就可以完成。
每个像素的Hessian矩阵行列式的近似值:
det(H)=Dxx∗Dyy−(0.9∗Dxy)2" role="presentation" style="font-size: 100%; display: inline-block; position: relative;">det(H)=Dxx∗Dyy−(0.9∗Dxy)2
在Dxy上乘了一个加权系数0.9,目的是为了平衡因使用盒式滤波器近似所带来的误差:
2. 构建尺度空间
同Sift一样,Surf的尺度空间也是由O组L层组成,不同的是,Sift中下一组图像的尺寸是上一组的一半,同一组间图像尺寸一样,但是所使用的高斯模糊系数逐渐增大;而在Surf中,不同组间图像的尺寸都是一致的,但不同组间使用的盒式滤波器的模板尺寸逐渐增大,同一组间不同层间使用相同尺寸的滤波器,但是滤波器的模糊系数逐渐增大。

3. 特征点定位
特征点的定位过程Surf和Sift保持一致,将经过Hessian矩阵处理的每个像素点与二维图像空间和尺度空间邻域内的26个点进行比较,初步定位出关键点,再经过滤除能量比较弱的关键点以及错误定位的关键点,筛选出最终的稳定的特征点。
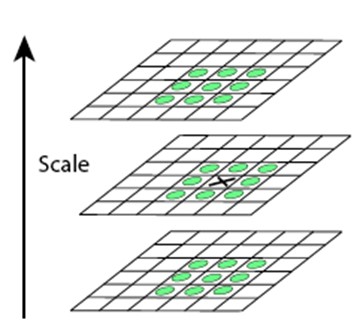
4. 特征点主方向分配
Sift特征点方向分配是采用在特征点邻域内统计其梯度直方图,而在Surf中,采用的是统计特征点圆形邻域内的harr小波特征。
在特征点的圆形邻域内,统计60度扇形内所有点的水平、垂直harr小波特征总和,然后扇形以一定间隔进行旋转并再次统计该区域内harr小波特征值之后,最后将值最大的那个扇形的方向作为该特征点的主方向。
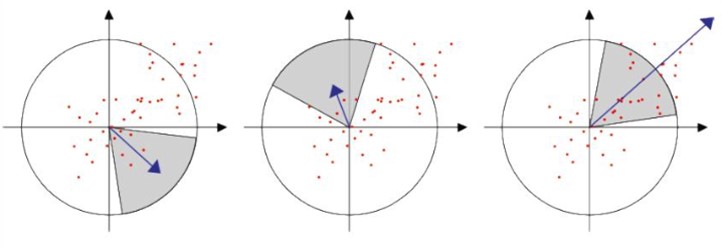
5. 生成特征点描述子
在Sift中,是取特征点周围44个区域块,统计每小块内8个梯度方向,用着448=128维向量作为Sift特征的描述子。
Surf算法中,也是在特征点周围取一个44的矩形区域块,但是所取得矩形区域方向是沿着特征点的主方向。每个子区域统计25个像素的水平方向和垂直方向的haar小波特征,这里的水平和垂直方向都是相对主方向而言的。该haar小波特征为水平方向值之后、垂直方向值之后、水平方向绝对值之后以及垂直方向绝对值之和4个方向。
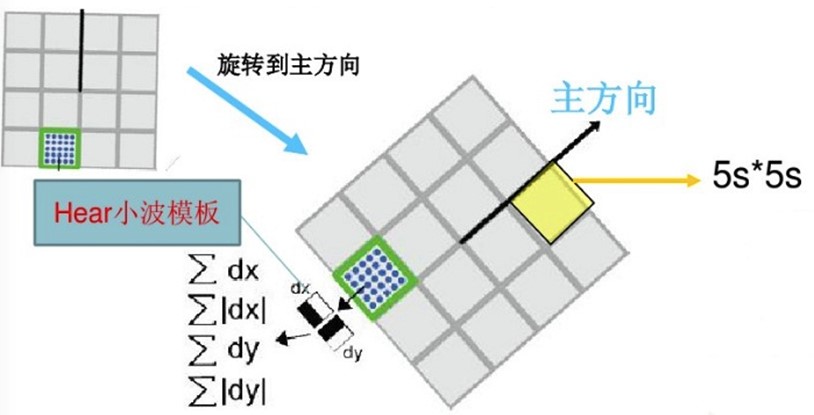
把这4个值作为每个子块区域的特征向量,所以一共有444=64维向量作为Surf特征的描述子,比Sift特征的描述子减少了一半。
6. 特征点匹配
与Sift特征点匹配类似,Surf也是通过计算两个特征点间的欧式距离来确定匹配度,欧氏距离越短,代表两个特征点的匹配度越好。
不同的是Surf还加入了Hessian矩阵迹的判断,如果两个特征点的矩阵迹正负号相同,代表这两个特征具有相同方向上的对比度变化,如果不同,说明这两个特征点的对比度变化方向是相反的,即使欧氏距离为0,也直接予以排除。
SURF算法的更多相关文章
- SURF算法与源码分析、上
如果说SIFT算法中使用DOG对LOG进行了简化,提高了搜索特征点的速度,那么SURF算法则是对DoH的简化与近似.虽然SIFT算法已经被认为是最有效的,也是最常用的特征点提取的算法,但如果不借助于硬 ...
- SURF算法与源码分析、下
上一篇文章 SURF算法与源码分析.上 中主要分析的是SURF特征点定位的算法原理与相关OpenCV中的源码分析,这篇文章接着上篇文章对已经定位到的SURF特征点进行特征描述.这一步至关重要,这是SU ...
- 在OpenCV3.1.0中使用SIFT,SURF算法
写在前边: 1.我使用的是python2.7 + OpenCV3.1.0 2.OpenCV3.0.0+的文档有很大问题,很多文档写的还是OpenCV2.0+, OpenCV3.0+根本用不了,其中有一 ...
- sift 与 surf 算法
http://blog.csdn.net/cy513/article/details/4414352 SURF算法是SIFT算法的加速版,OpenCV的SURF算法在适中的条件下完成两幅图像中物体的匹 ...
- 特征点检测学习_2(surf算法)
依旧转载自作者:tornadomeet 出处:http://www.cnblogs.com/tornadomeet 特征点检测学习_2(surf算法) 在上篇博客特征点检测学习_1(sift算法) 中 ...
- OpenCV中的SURF算法介绍
SURF:speed up robust feature,翻译为快速鲁棒特征.首先就其中涉及到的特征点和描述符做一些简单的介绍: 特征点和描述符 特征点分为两类:狭义特征点和广义特征点.狭义特征点的位 ...
- surf算法解析
surf构造的金字塔图像与sift有很大的不同,sift采用的是DOG图像,surf采用的是hessian矩阵行列式近似值图像,hessian矩阵是surf算法的核心,构建hessian矩阵的目的是为 ...
- 模式匹配之surf----特征点检测学习_2(surf算法)
在上篇博客特征点检测学习_1(sift算法) 中简单介绍了经典的sift算法,sift算法比较稳定,检测到的特征点也比较多,其最大的确定是计算复杂度较高.后面有不少学者对其进行了改进,其中比较出名的就 ...
- [转]SURF算法解析
SURF算法解析 一.积分图像 积分图像的概念是由Viola和Jones提出的.积分图像中任意一点(i,j)的值为原图像左上角到任意点(i,j)相应的对焦区域的灰度值的总和,其数学公式如图1所示 ...
随机推荐
- LB层到Real Server之间访问请求的响应时间及HTTP状态码监控及报警设置
为了监控到各业务的访问质量,基于LB层的Nginx日志,实现LB层到Real Server之间访问请求的响应时间(即upstream_response_time)及HTTP状态码(即upstream_ ...
- 回顾:前端模块化和AMD、CMD规范(全)
先列举下一些著名言论: "我想定义一个 each 方法遍历对象,但页头的 util.js 里已经定义了一个,我的只能叫 eachObject 了,好无奈." "Requi ...
- 四则运算coding
https://coding.net/u/ztf1641429293/p/sizeyunshuan/git/blob/master/Sizenyunsuan.java
- week3个人作业
一.必应词典的bug 必应词典占用资源过多,作为后台软件,必应词典的内存占用是其他的四五倍 适应能力弱,经常与其他软件冲突,兼容性差 二.分析 根据我的分析,团队人数6人左右,计算机大学毕业生,并有专 ...
- NFV论文集(一)
一 文章名称:Throughput Maximization and Resource Optimization in NFV-Enabled Networks 发表时间:2017 期刊来源:ICC: ...
- 软件工程(GZSD2015)学生博客列表
2015年贵州师范大学软件工程课程学生博客列表 陈小丽 郑倩 唐洁 周娟 李利思 肖俊 罗文豪 周静 徐明艳 毛涛 邓洪虹 岳庆 李盼 安坤 何亚 涂江凤 张义平 杨明颢 杨家堂 胡贵玲 寿克霞 吴明 ...
- Eclipse——Note
Eclipse中常用的快捷键 快捷键 功能
- 转:为Docker容器设置固定IP实现网络联通(1)——通过Pipework为Docker容器设置
https://blog.csdn.net/chinagissoft/article/details/51250839 1. 创建并启动一个容器: docker run --cap-add=NET_A ...
- 求两个整数的最大公约数GCM
思路分析: (1)求差判定法: 如果两个数相差不大,可以用大数减去小数,所得的差与小数的最大公约数就是原来两个数的最大公约数.例如:求78和60的最大公约数.78-60=18,18和60的最大公约数 ...
- 梯度、散度、旋度、Jacobian、Hessian、Laplacian 的关系图
转自松鼠的窝 一.入门