
KinectV2+Ubuntu 14.04+Ros 安装教程
前言
个人理解错误的地方还请不吝赐教,转载请标明出处,内容如有改动更新,请看原博:http://www.cnblogs.com/hitcm/
如有任何问题,feel free to contact me at robotsming@gmail.com
最近经常有朋友问到Kinect V2在Ubuntu下的开发问题,首先需要弄清楚的是你的设备是V1还是V2,这两个的驱动是不能通用的。
如下是V2(左)和V1(右)。看看自己的设备,然后再决定用哪个安装方案。
本文针对的是V2的情况。
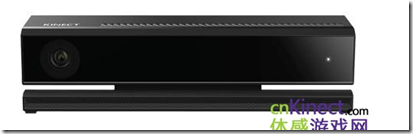
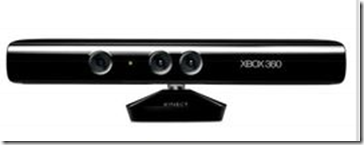
安装
1、首先git下载代码,很快下载好,放到~下面
git clone https://github.com/OpenKinect/libfreenect2.git
2、然后安装依赖项如下,最好事先编译安装好OpenCV
sudo apt-get install build-essential cmake pkg-config libturbojpeg libjpeg-turbo8-dev mesa-common-dev freeglut3-dev libxrandr-dev libxi-dev
3、然后安装libusb。此处需要添加一个PPA,就是下面的第一行命令,不然绝逼是装不上的。
sudo apt-add-repository ppa:floe/libusb

sudo apt-get update

sudo apt-get install libusb-1.0-0-dev
4、接着运行下面的命令,安装GLFW3
sudo apt-get install libglfw3-dev
如果没有成功的话,使用下面的命令,来代替上面的
cd libfreenect2/depends

sh install_ubuntu.sh

sudo dpkg -i libglfw3*_3.0.4-1_*.deb
5、然后安装OpenCL的支持库(不打算使用GPU,这一步直接跳过没做)
6、接着编译库
cd ..

mkdir build && cd build

cmake ..

make

sudo make install
测试
最后可以运行程序.
在build下面有个bin文件夹,放置生成的输出文件,插上kinect,然后运行。此时黄灯变成白色的,表示有驱动。注意:只能用于USB3的接口,好在台式机和笔记本都有3.0的口。
./bin/Protonect
但是提示权限不够,failed to open Kinect V2 Access denied
此时需要把libfreenect2文件夹下面的rules里面的一个90开头的文件复制到/etc/udev/rules.d/下面就可以了。
然后重新运行上面的命令就可以了。
Ros接口安装
对于已经安装了Ros Indigo的Ubuntu14.04来说,使用下面的命令
cd ~/catkin_ws/src/

git clone https://github.com/code-iai/iai_kinect2.git

cd iai_kinect2

rosdep install -r --from-paths .

cd ~/catkin_ws

catkin_make -DCMAKE_BUILD_TYPE="Release"

rospack profile
接下来可以测试了。
roslaunch kinect2_bridge kinect2_bridge.launch
然后重新开一个新的终端
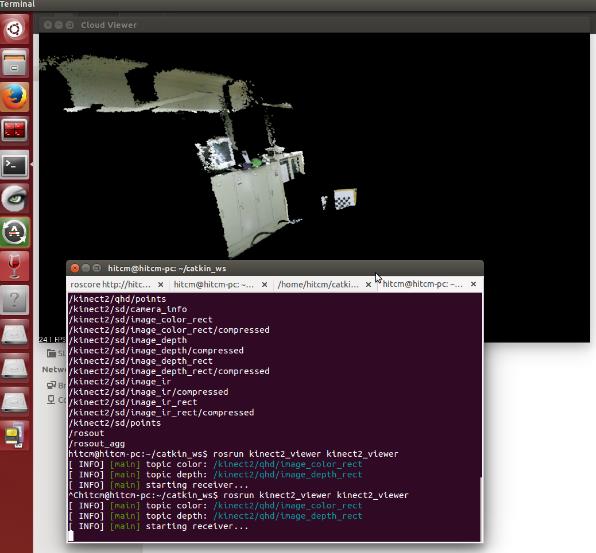
rosrun kinect2_viewer kinect2_viewer
显示如下图所示。Good Luck and enjoy it!
KinectV2+Ubuntu 14.04+Ros 安装教程的更多相关文章
- ubuntu 14.04 lts安装教程:u盘安装ubuntu 14.04 lts步骤
绿茶小编带来了ubuntu 14.04 lts安装教程,下文详细讲解了u盘安装ubuntu 14.04 lts的步骤,很简单,只需要一个工具就能够轻松使用u盘安装ubuntukylin 14.04系统 ...
- Kinect for Xbox one(v2) + Ubuntu 14.04 +ROS 安装
相比于kinect for xbox 360(v1)通过结构光来获取深度,Kinect for Xbox one(v2) 采用time flight技术,极大改善了深度图像的性能. kinect fo ...
- TinyOS在ubuntu 14.04下安装教程
1:打开/etc/apt/sources.list 文件,在文件最底部添加安装源: deb http://tinyos.stanford.edu/tinyos/dists/ubuntu lucid m ...
- 分布式进阶(二)Ubuntu 14.04下安装Dockr图文教程(一)
当前,完全硬件虚拟化技术(KVM.Xen.Hyper-V 等)能在一个物理主机上很好地运行多个互相独立的操作系统,但这也带来一些问题:性能不佳,资源浪费,系统反应迟缓等.有时候对用户来说,完全的硬件虚 ...
- deepsooncms在Ubuntu 14.04上部署教程
deepsooncms在Ubuntu 14.04上部署教程 一.安装mono1.在命令行运行sudo apt-key adv --keyserver keyserver.ubuntu.com --re ...
- Ubuntu 14.04下安装功能强大的屏幕截图软件 Shutter
[注释]试用了一下,果然很强大,牛逼 一款功能强大的屏幕截图软件——Shutter,Shutter最基本的就是截图功能了,在设计上可以自由选定区域,同时选定之 后依然可以通过上下左右四个地方来改变选区 ...
- Ubuntu 14.04 中 安装elasticsearch2.*+logstash2.*+kibana
在Ubuntu 14.04 上安装单机版ELK 2.*(脚本化) 1.判断是否为root权限 if [ "${UID}" -ne 0 ]; then echo "You ...
- Ubuntu 14.04中安装最新版Eclipse
Ubuntu 14.04中安装最新版Eclipse 来源:Linux社区 作者:Linux 1.安装OpenJDK Java 7 如果你的系统中没有安装Java,我们需要按照如下步骤事先安装好 ...
- 翻译:在Ubuntu 14.04上安装FTP服务器的方法
说明: 1.原文地址:http://www.krizna.com/ubuntu/setup-ftp-server-on-ubuntu-14-04-vsftpd/ 2.今天要做一个网络日志的迁移程序,搬 ...
随机推荐
- Spark Streaming源码解读之数据清理内幕彻底解密
本期内容 : Spark Streaming数据清理原理和现象 Spark Streaming数据清理代码解析 Spark Streaming一直在运行的,在计算的过程中会不断的产生RDD ,如每秒钟 ...
- go语言环境搭建+sublime text3(windows环境下)
感觉有点坑,整了一下午~搞定 go语言环境搭建+sublime text3(windows环境下) 1.安装sublime text3 2.安装go语言程序包 3.测试go语言是否安装成功 键 ...
- android 存储目录
之前一直不知道 sdcard/Android目录什么作用,我做的项目里面缓存数据到本地一般都是在sdcard上面建一个文件,然后把数据放在这个文件夹下面的子文件夹下.下面介绍一种更好的解决方法. 应用 ...
- CSAPP学习笔记(第一,二章)
1:文本文件指的是ASCII码文件,二进制文件指的是除文本文件以外,其他文件. 2:区分数据对象的唯一判别方法是数据的上下文. 3:描述一下一个hello.c文件的处理过程.首先hello.c文件我们 ...
- 策略模式(strategy pattern)
策略模式在java集合中的TreeSet和TreeMap中得到了很好的应用,我们可以实现Comparator接口实现Compareto()方法来定义自己的排序规则,然后通过TreeSet,TreeMa ...
- 自定义浏览器协议,实现web程序调用本地程序
转自 http://blog.csdn.net/talking12391239/article/details/40712759 亲测可用 tencent://Message/?Uin=000000 ...
- WeedFS问题收集
weed fs FAQ Moving files to a different server Q: Hello,is it possible to move manually the .dat and ...
- redis 与 spring整合 hash 增删改操作 list增删改操作
本人,对于以前redis的学习是非常痛苦的!近期将以前的东西捡起来.以博客的形式存储,以便于以后快速捡起来,并和广大同胞一起分享! 1):简单介绍 redis 是基于C语言开发. redis是一个ke ...
- linux chmod 755
chmod是Linux下设置文件权限的命令,后面的数字表示不同用户或用户组的权限. 一般是三个数字: 第一个数字表示文件所有者的权限 第二个数字表示与文件所有者同属一个用户组的其他用户的权限 第三个数 ...
- 宏碁台式机,如何设置u盘启动
1.按delete进入BIOS2.Authentication->Secure Boot状态改为Disabled;Boot Options->Launch CSM状态改为Always;Bo ...