
[转]关于特征点法、直接法、光流法slam的对比
转载网址:https://blog.csdn.net/weixin_38203573/article/details/79787499
特征点法:
通过特征点匹配来跟踪点,计算几何关系得到R,t,BA来优化R,t,流程大致如下:

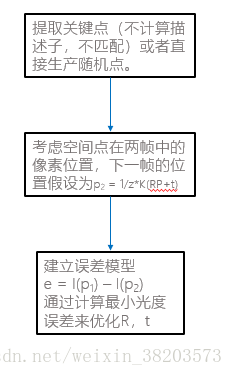
直接法:
直接法是从光流法演变而来的,是基于灰度不变假设,计算最小光度误差来优化R,t,流程大致如下:
光流法:
基于灰度不变假设,把特征点法中的描述子和匹配换成了光流跟踪,之后求解R,t的过程是一样的,流程大致如下:

那么这三种方法的优缺点各是什么呢,近期在学了视觉slam后做了初步的总结,希望大家批评指正。
PS.大多数情况下一种方法的有点即使另外一种方法的缺点,所以在一下没有提到的优缺点可以从其他方法的优缺点中获取。
|
优点 |
运动过大时,只要匹配点还在像素内,则不太会引起无匹配,相对于直接法有更好的鲁棒性。 |
只要关键点有梯度即可,可以在渐变的环境下工作 |
不需要计算描述子,不需要匹配特征点,节省了很多计算量。 |
|
不需要计算描述子,不需要匹配特征点,节省了很多计算量。 |
关键点提取的多少基本上都可以工作 |
||
|
可以筹建半稠密乃至稠密的地图 |
从稀疏到稠密重构基本上都可以使用 |
||
|
稀疏的直接法可以做到非常快速的效果,适合real time和资源受限的场合 |
|||
|
缺点 |
特征过多或过少都无法正常工作 |
图像无梯度,则对优化结果无贡献,特别如自动驾驶时候的天空 |
基于灰度不变假设,容易受外界光照的影响。 |
|
只能用来构建稀疏地图 |
基于灰度不变假设,容易受外界光照的影响。 |
相机发生大尺度移动或旋转时无法很好的追踪,非凸优化,容易局部极值。用尺度金字塔改善局部极值,组合光流法(增加旋转描述)改善旋转。 |
|
|
环境特征少,或者提不出角点(如:渐变色)都无法工作 |
相机发生大尺度移动或旋转时无法很好的追踪,非凸优化,容易局部极值。用尺度金字塔改善。 |
||
|
花很多时间在计算描述子和匹配上 |
单个像素没有区分度,需要计算像素块,结果只能少数服从多数。 |
||
|
容易受相机暗角影响 |
|||
|
提问 |
提取多少特征点算合适?(不多不少刚刚好?) |
计算出图像的光流后可以直接推导出相机的运动吗? |
由于直接法是光流法的衍生,所以他们有很多的相似性。
有不正确的地方希望大家指出,谢谢!
[转]关于特征点法、直接法、光流法slam的对比的更多相关文章
- 目标跟踪之Lukas-Kanade光流法
转载自:http://blog.csdn.net/u014568921/article/details/46638557 光流是图像亮度的运动信息描述.光流法计算最初是由Horn和Schunck于19 ...
- 光流法(optical flow)
光流分为稠密光流和稀疏光流 光流(optic flow)是什么呢?名字很专业,感觉很陌生,但本质上,我们是最熟悉不过的了.因为这种视觉现象我们每天都在经历.从本质上说,光流就是你在这个运动着的世界里感 ...
- 【图像处理】openCV光流法追踪运动物体
openCV光流法追踪运动物体 email:chentravelling@163.com 一.光流简单介绍 摘自:zouxy09 光流的概念是Gibson在1950年首先提出来的.它是空间运动物体在观 ...
- OpenCV Using Python——基于SURF特征提取和金字塔LK光流法的单目视觉三维重建 (光流、场景流)
https://blog.csdn.net/shadow_guo/article/details/44312691 基于SURF特征提取和金字塔LK光流法的单目视觉三维重建 1. 单目视觉三维重建问题 ...
- 【Matlab】运动目标检测之“光流法”
光流(optical flow) 1950年,Gibson首先提出了光流的概念,所谓光流就是指图像表现运动的速度.物体在运动的时候之所以能被人眼发现,就是因为当物体运动时,会在人的视网膜上形成一系列的 ...
- 目标跟踪之Lukas-Kanade光流法(转)
光流是图像亮度的运动信息描述.光流法计算最初是由Horn和Schunck于1981年提出的,创造性地将二维速度场与灰度相联系,引入光流约束方程,得到光流计算的基本算法.光流计算基于物体移动的光学特性提 ...
- 光流法跟踪fast角点思路
光流法需要include<opencv2/video/tracking.hpp>,用到列表,所以要include<list><vector>1.读取文件定义图像存储 ...
- LK 光流法简介
前言 若假定一个局部区域的像素运动是一致的,则可以用这个新的约束条件替代前文中提到的全局速度平滑约束条件.这种光流算法就叫做 LK 光流法. LK 光流法的推导 首先,需要推导出光流约束方程. 这一步 ...
- OpenCV 使用光流法检测物体运动
OpenCV 可以使用光流法检测物体运动,贴上代码以及效果. // opticalflow.cpp : 定义控制台应用程序的入口点. // #include "stdafx.h" ...
随机推荐
- Java反射应用--2
Java反射开窍第一篇 明天再写
- NodeRED - 全局变量的使用笔记
NodeRED - 全局变量的使用笔记 global global.get(..) :获取全局范围的上下文属性 global.set(..) :设置全局范围的上下文属性 global.keys(..) ...
- 全网最硬核 JVM TLAB 分析(单篇版不包含额外加菜)
今天,又是干货满满的一天.这是全网最硬核 JVM 系列的开篇,首先从 TLAB 开始.由于文章很长,每个人阅读习惯不同,所以特此拆成单篇版和多篇版 全网最硬核 JVM TLAB 分析(单篇版不包含额外 ...
- C语言实现2048小游戏
目录 2048 一.设计思路 1.游戏规则 2.思路 二.代码实现 1.存储结构 2.初始化游戏数据 3.向左合并 4.其他方向合并 5.产生新的方块 6.源代码 7.实例演示 三.问题 2048 一 ...
- 数理统计7:矩法估计(MM)、极大似然估计(MLE),定时截尾实验
在上一篇文章的最后,我们指出,参数估计是不可能穷尽讨论的,要想对各种各样的参数作出估计,就需要一定的参数估计方法.今天我们将讨论常用的点估计方法:矩估计.极大似然估计,它们各有优劣,但都很重要.由于本 ...
- C - Oulipo
The French author Georges Perec (1936–1982) once wrote a book, La disparition, without the letter 'e ...
- c++ stl nth_element 原理解析
nth_element是stl中的一个库函数,它会使迭代器nth所指的元素与整个[first,last)完整排序后.同一个位置的元素同值.即找到完整排序时第n位的正确值. 但这个函数与完整排序的区别在 ...
- HDU - 4300 Clairewd’s message (拓展kmp)
HDU - 4300 题意:这个题目好难读懂,,先给你一个字母的转换表,然后给你一个字符串密文+明文,密文一定是全的,但明文不一定是全的,求最短的密文和解密后的明文: 题解:由于密文一定是全的,所以他 ...
- Codeforces Round #340 (Div. 2) E. XOR and Favorite Number
time limit per test 4 seconds memory limit per test 256 megabytes input standard input output standa ...
- Codeforces Round #582 (Div. 3) E. Two Small Strings (构造,思维,全排列)
题意:给你两个长度为\(2\)的字符串\(s\)和\(t\),你需要构造一个长度为\(3n\)的字符串,满足:含有\(n\)个\(a\),\(n\)个\(b\),\(n\)个\(c\),并且\(s\) ...