
ubuntu12.04+fuerte 下跑通lsd-slam——数据集
lsd-slam(下载链接:https://github.com/tum-vision/lsd_slam)提供了两种方法,一种是用数据集(下载地址http://vision.in.tum.de/lsdslam),一种是用usb摄像头,github也有相应的使用说明,不是很详细,下面介绍我的步骤.ps:也是一个slam新手,很多东西不懂,有错误的地方请大家指出
环境:ubuntu12.04+fuerte
目标:使用数据集,跑通lsd-slam
1.安装ubuntu12.04。我装的是双系统,不太建议用虚拟机,最开始使用虚拟机没有成功,后来换成了双系统
2.安装fuerte。按照http://wiki.ros.org/fuerte/Installation/Ubuntu这个教程来,接着是设置ROS环境,按照http://wiki.ros.org/ROS/Tutorials/InstallingandConfiguringROSEnvironment这个步骤来,注意第4步,要选择rosbuild,此处
source ~/fuerte_workspace/setup.bash
如果这样设置,只对当前shell有效,导致每开一个新的shell都需要执行上述这条命令,可以添加环境变量
echo "source ~/fuerte_workspace/setup.bash" >> ~/.bashrc
source ~/.bashrc
这样一次修改,永久有效。
3.在shell中执行
roscore
结果:
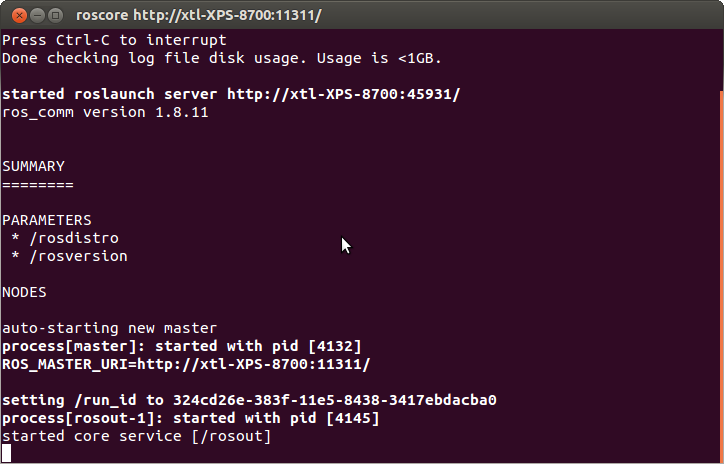
roscore要一直运行
4.打开一个新的shell,执行
rosrun lsd_slam_viewer viewer
结果:

可以看到PointCloud Viewer中什么都没有显示
5.打开一个新的shell,执行
rosrun lsd_slam_core dataset_slam _files:=<files> _hz:=<hz> _calib:=<calibration_file>
<files>表示数据集中图片的存放路径,<hz>表示帧率,可以为0,<calibration_file>表示校正文件的路径,如我的
rosrun lsd_slam_core dataset_slam _files:=/home/xtl/fuerte_workspace/sandbox/LSD_room_images/LSD_room/images _hz:=0 _calib:=/home/xtl/fuerte_workspace/sandbox/LSD_room_images/LSD_room/cameraCalibration.cfg
结果
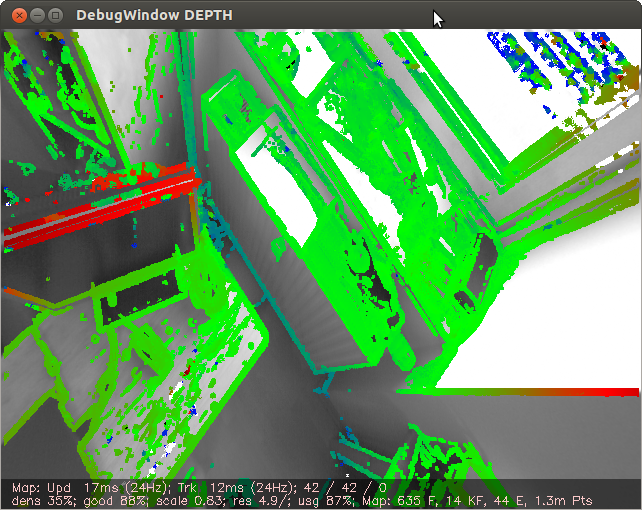
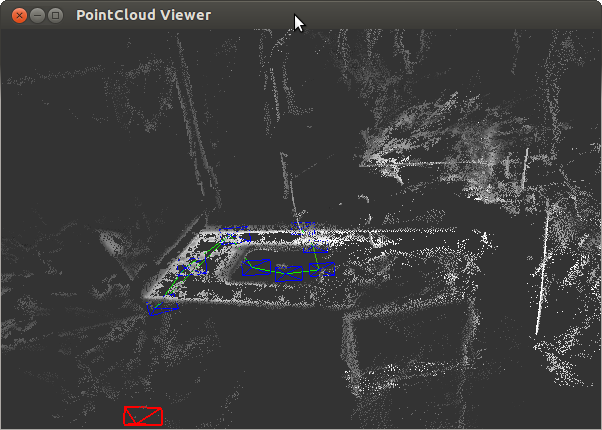
同时Point Cloud Viewer中显示出点云
下一篇将介绍如何使用usb摄像头跑lsd-slam。
原创文章,转载请注明出处
ubuntu12.04+fuerte 下跑通lsd-slam——数据集的更多相关文章
- ubuntu12.04+fuerte 下跑通lsd-slam——使用usb摄像头
上一篇介绍了如何使用数据集跑lsd-slam,这篇介绍如何用一个普通的usb摄像头跑lsd-slam,默认ubuntu12.04,fuerte已经安装好,workspace也已设置,如果没有,请参考上 ...
- Ubuntu12.04(64bit)下安装Qt4总结
本文主要介绍linux系统Ubuntu12.04(64bit)下Qt4.8.5的安装,其中还涉及Fedora9下Qt4的安装. 1.下载软件:去Qt的官网下载Qt4.8.5和Qt Creator软件, ...
- ubuntu-12.04.1-desktop-x64下JDK环境的安装与配置
1.上oracle官网下载最新的JDK.在这里,我的系统是ubuntu-12.04.1-desktop-amd64,目前位置JDK的最新版本位7u9.jdk-for-linux有两种安装包,一种是rp ...
- Ubuntu下跑通py-faster-rcnn、详解demo运作流程
在不同的服务器不同的机器上做过很多次实验,分别遇到各种不一样的错误并且跑通Py-Faster-RCNN,因此,在这里做一个流程的汇总: 一.下载文件: 首先,文件的下载可以有两种途径: 1.需要在官网 ...
- ubuntu-12.04.5下编译openjdk8
bash ./configure --with-target-bits=64 --with-boot-jdk=/usr/java/jdk1.7.0_80/ --with-debug-level=slo ...
- 阿里云ubuntu12.04环境下配置Apache+PHP+PHPmyadmin+MYsql
此教程中使用的相关IP等设置,在你的环境中要做相应修改. 使用之前更新apt-get,因为服务器基本上是一个裸系统 apt-get update;apt-get upgrade; 1 我们使用root ...
- 【转】Ubuntu12.04 LTS下环境变量设置
原文网址:http://blog.chinaunix.net/uid-26963688-id-3221439.html 1.设置当前用户环境变量(对root用户无效) 打开终端输入:light@cha ...
- Ubuntu12.04 64bit 下安装VNC server
1. 安装gonme核心包(如果是字符界面的话) apt-get install x-window-system-coreapt-get install gnome-core (下载完成后需要安装dg ...
- Ubuntu12.04下eclipse提示框黑色背景色的修改方法
eclipse提示框的背景颜色使用的是系统的提示框颜色配置,在windows下为黄色,但在Ubuntu12.04(gnome)下却是黑色,造成提示内容很难看清. 在eclipse中我们是无法修改这个颜 ...
随机推荐
- 第三方 XListview 上拉加载、下拉刷新、分页加载和Gson解析
注意:此Demo用的是第三方的Xlistview.jar,需要复制me文件夹到项目中,两个XML布局文件和一张图片 把下面的复制到String中 <string name="xlist ...
- cocos2d-x 3.10 显示Box2d 调试视图
1.将cocos2d-x-3.10\tests\cpp-tests\Classes\Box2DTestBed目录下的GLES-Render.h和GLES-Render.cpp拷贝到当前项目的Class ...
- linux下ssh端口的修改和登录
linux下ssh端口的修改和登录 首先修改配置文件 vi /etc/ssh/sshd_config 找到#Port 22一段,这里是标识默认使用22端口,添加如下一行: Port 50000 然后保 ...
- iOS中FMDB和GCD剖析
转载至:http://www.cocoachina.com/industry/20130819/6821.html 英文链接:https://github.com/ccgus/fmdb 由于FMDB是 ...
- MBR区、DBR区、FAT区、DIR区和DATA区的区别
来自:互联网 磁盘上的数据按照其不同的特点和作用大致可分为5部分:MBR区.DBR区.FAT区.DIR区和DATA区.我们来分别介绍一下: (1)MBR区(主引导扇区) MBR(Main Boot R ...
- javascript之定义函数时 this 和prototype区别
注:原文 http://www.2cto.com/kf/201406/307790.html 这里作为学习,写在这里 在面向对象的方式编写js脚本时,定义实例的方法主要有两种:this.XXX = f ...
- Sybase IQ数据库索引
IQ是Sybase公司推出的特别为数据仓库.决策支持分析.数据分析/挖掘等查询分析密集型应用而设计的关系型数据库.IQ的架构与大多数关系型数据库不同,它特别的设计用以支持大量并发用户的即席查询.统计分 ...
- POJ 2296 Map Labeler
二分答案 + 2-SAT验证,判断正方形是否相交写起来有点烦,思路还是挺简单的. #include<cstdio> #include<cstring> #include< ...
- shell中break 与 continue
在学习中我看到不单单有break和continue的存在,还有break -n 和 continue -n 的存在 那么它们有什么区别呢. 这时可以写出测设代码: for i in a b c ...
- SUSE Linux Enterprise Server 11 SP1安装图解教程
一.说明:操作系统:SUSE Linux Enterprise Server 11 SP1下载地址:需要注册才能下载二.安装系统 用启动盘成功引导之后,出现下面的界面 系统运维 温馨提醒:qihang ...