
ROS机械臂 Movelt 学习笔记5 | MoveIt Commander Scripting
前一讲python接口中提到moveit_commander 包。这个包提供了用于运动规划、笛卡尔路径计算以及拾取和放置的接口。
moveit_commander 包还包括一个命令行接口程序moveit_commander_cmdline.py. 可以通过一些简单的命令来替代编程。
1. 启动命令行工具
先打开 panda 机械臂模型
cd ARM/

 cd ws_moveit/

 source devel/setup.bash

roslaunch panda_moveit_config demo.launch
然后在新窗口中(可以不必切换到ws_moveit 包下)
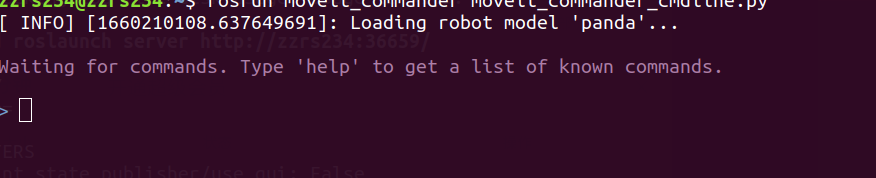
rosrun moveit_commander moveit_commander_cmdline.py
就可以看到以下画面:
2. 使用个命令行工具
这个命令行工具可以启动move_group的一些运动示例。
首先需要指定我们要控制的规划组:
use panda_arm
这会连接到指定的move_group 结点,接下来的命令都是在这个规划组上进行的。
显示当前状态
current
记录某个状态并命名
rec init
#相当于把当前关节记为 init
# 显示: Remembered current joint values under the name init
#输入vars可以显示所有命名状态。这就相当于前面提到过的
move_group.getCurrentState(),然后就可以通过修改关节值来进行规划。进行运动规划 (正向运动学)
最近偶然翻阅《ROS机器人进阶实例》P309,发现这种修改关节值的方式就是正向运动学,而另一种指定目标姿态的即逆向运动学。
goal = init

goal[1] = 0.2

go goal
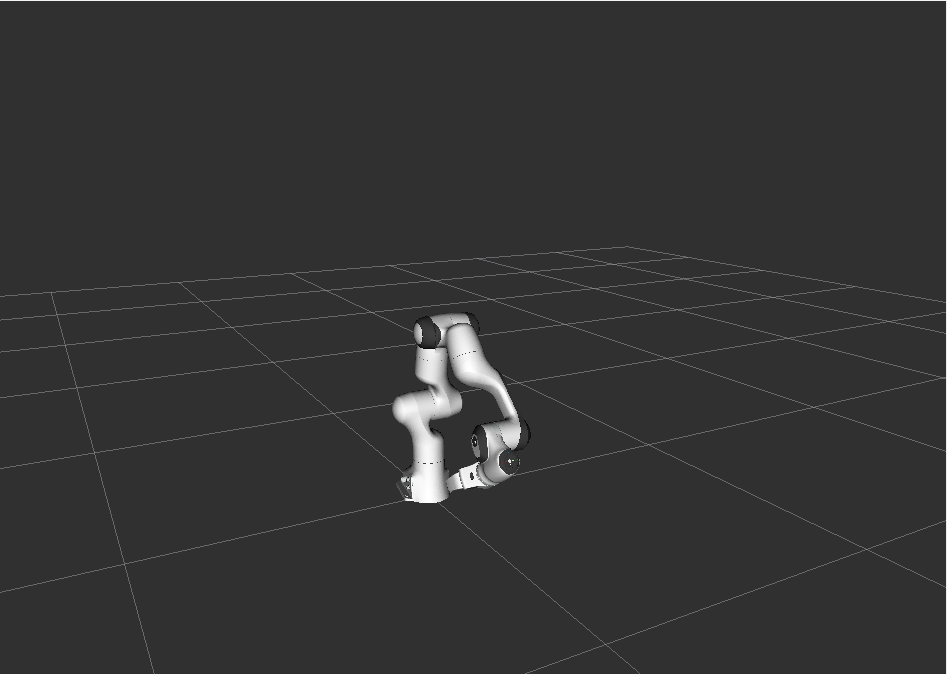
运动后的姿态如下:
python接口 提到过,go()是 plan + execute,所以也可以用后者替代:
goal[0] = 0.2

goal[1] = 0.2

plan goal

execute
看起来多了一步,但可视化了规划的过程,在某些时候会派上用场,比如分析机械臂的奇异解。
更多的功能可以输入 help 来查阅。
此外,关心这些功能如何实现,可以看一看moveit_commander_cmdline.py 的源码。
最后,退出命令行工具可以输入 quit或者Ctrl+C
3. 我最关心的
这部分比较简单,就是几个命令而已。而且感觉不是很实用,我最关心的是,如何通过命令行工具的命令,快速让机械臂达到某个状态或者实现某个运动。
比如我写好了一个抓取瓶子的程序,如何将其封装成一个简单的命令呢?
当然,可以给launch 文件写别名,但总感觉不如这个方便一点,可以在同窗口实现规划组的切换以及命令的切换。
ROS机械臂 Movelt 学习笔记5 | MoveIt Commander Scripting的更多相关文章
- ROS机械臂 Movelt 学习笔记1 | 基础准备
环境:Ubuntu18.04 + ROS Melodic 1. 安装ROS 官网下载安装步骤:http://wiki.ros.org/melodic/Installation/Ubuntu 一键安装的 ...
- ROS机械臂 Movelt 学习笔记2 | Move Group 接口 C++
Movelt为使用者提供了一个最通用且简单的接口 MoveGroupInterface 类,这个接口提供了很多控制机器人的常用基本操作,如: 设置机械臂的位姿 进行运动规划 移动机器人本体 将物品添加 ...
- ROS机械臂 Movelt 学习笔记4 | Move Group 接口 Python
Python 的使用总是比 C++ 简单许多,Move Group 的 Python 接口更为便捷,也为使用者提供了很多用于操纵机器人和机械臂的函数,能够和 C++ 接口实现相同的功能: 设置机械臂的 ...
- ROS机械臂 Movelt 学习笔记3 | kinect360相机(v1)相关配置
目标是做一个机械臂视觉抓取的demo,在基地里翻箱倒柜,没有找到学长所说的 d435,倒是找到了一个老古董 kinect 360. 前几天就已经在旧电脑上配置好了,现在记录在新电脑上的配置过程. 1. ...
- Learning ROS for Robotics Programming Second Edition学习笔记(十) indigo Gazebo rviz slam navigation
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 moveit是书的最后一章,由于对机械臂完全不知,看不懂 ...
- ROS学习笔记
创建ros工作环境: mkdir -p ~/catkin_ws/src //建立项目目录,同时生成src文件夹 cd ~/catkin_ws/ //进入项目目录 catkin_make //编译项目, ...
- ROS连接ABB机械臂调试详细教程-ROS(indigo)和ABB RobotStudio 6.03.02-
在ROS industrial介绍中,给出了ROS和常用机械臂的连接方式.具体信息可以参考:http://wiki.ros.org/Industrial ROS连接ABB机械臂调试详细教程-ROS(i ...
- Learning ROS forRobotics Programming Second Edition学习笔记(八)indigo rviz gazebo
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 Learning ROS forRobotics Pro ...
- Learning ROS for Robotics Programming Second Edition学习笔记(七) indigo PCL xtion pro live
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 Learning ROS forRobotics Pro ...
随机推荐
- ATM+购物车项目流程
目录 需求分析 架构设计 功能实现 搭建文件目录 conf配置文件夹 lib公共功能文件夹 db数据文件夹 interface业务逻辑层文件夹 core表现层文件夹 测试 最外层功能(src.py) ...
- 负载均衡之DR实验
实验环境 本实验搭建在虚拟机中.一台服务器作为DR两台作为RS,还有一台为后续内容会用到的备用机. 实验环境示意图: 1. 修改网络层VIP 修改DR,添加VIP 修改前: 修改后: 修改RS,修改A ...
- 前端 关于请求地址时出现乱码, 出现%E2%80%8B的问题
做项目时,添加了新的一个接口,习惯性地复制了接口下来.然后测试发现 请求时自动添加 了几个%E2%80%8B这种乱码. 问题原因: 我输出请求地址时也是正确的,是因为复制过来的接口地址会有零宽空格 解 ...
- 关于一些lrzsz的知识
问题:如何从windows轻松上传文件到Linux? 方法:容器里面:apt-get update && apt-get install lrzsz 有yum的情况:yum -y in ...
- Ubuntu,CenOS等Linux系统更改环境变量方法,以安装anaconda为例
[环境配置的原因] 在windows系统下,很多软件的安装都需要设置环境变量,比如安装JAVA JDK.如果不安装环境变量,在非软件安装的目录下运行javac命令,将会报告"找不到文件&qu ...
- 洛谷 P2629 好消息,坏消息 题解
暴力算法的时间复杂度是O(n^2),考虑优化: 先导入一种思想--断环为链.说通俗点就是在原数组后面再接上下标为1--(n - 1)的元素: 以样例为例:-3 5 1 2:我们将其断环为链后可以得到这 ...
- 2021.03.20【NOIP提高B组】模拟 总结
区间 DP 专场:愉快爆炸 T1 题目大意 有 \(n\) 个有颜色的块,连续 \(k\) 个相同颜色的就可以消掉 现在可以在任意位置插入任意颜色的方块,问最少插入多少个可以全部抵消 题解 先把连续的 ...
- bootstrap 4.0 dropdown 找不到popper.js 的解决方案
最近项目中升级bootstrap 由3.3.7版 升了4.0版本 发现 dropdown 找不到popper.js 解决办法:npm install -save popper 下载完之后,查看node ...
- PTA(BasicLevel)-1023 组个最小数
一. 问题定义 给定数字 0-9 各若干个.你可以以任意顺序排列这些数字,但必须全部使用.目标是使得最后得到的数尽可能小(注意 0 不能做首位). 例如:给定两个 0,两个 1,三个 5,一个 8,我 ...
- Tomcat深入浅出——Session与Cookie(四)
一.Cookie 1.1 Cookie概念 Cookie:有时也用其复数形式 Cookies.类型为"小型文本文件",是某些网站为了辨别用户身份,进行Session跟踪而储存在用户 ...