
【C++】链表回环检测
//链表回环检测问题

#include<iostream>

#include<cstdlib>

using namespace std;

const int M=;

struct node

{

    int data;

    node *next;

};

node *test1=new node();

node *test2=new node();//1->ring;2->no ring

node* vis[M];

bool test_ring(const node *head)

{

    node *p=head->next;

    int i=;

    while(p)

    {

        for(int j=;j<i;j++)

        {

            if(vis[j]==p&&vis[j]!=NULL)

                return true;

        }

        vis[i]=p;

        p=p->next;

        i++;

        //cout<<vis[0]<<endl;

    }

    return false;

}

bool advanced_test(const node *head)

{

    node *slow=head->next;

    node *fast=slow;

    while(fast!=NULL&&fast->next!=NULL)

    {

        slow=slow->next;

        fast=fast->next->next;

        if(fast==slow)

        {

            return true;

        }

    }

    return false;

}

int main()

{

    node *p=test1;

    node *tag;//环切入点

    for(int i=;i<=;i++)

    {

        node *t=new node;

        t->data=i*;

        if(i==)

            tag=t;

        p->next=t;

        p=p->next;

        p->next=NULL;

    }

    p->next=tag;

    /*

    p=test1->next;

    while(p)

    {

        cout<<p->data<<endl;

        p=p->next;

    }

    */

    p=test2;

    for(int i=;i<=;i++)

    {

        node *t=new node;

        t->data=i*;

        p->next=t;

        p=p->next;

        p->next=NULL;

    }

    /*

    p=test2->next;

    while(p)

    {

        cout<<p->data<<endl;

        p=p->next;

    }

    */

    for(int i=;i<M;i++)

        vis[i]=NULL;

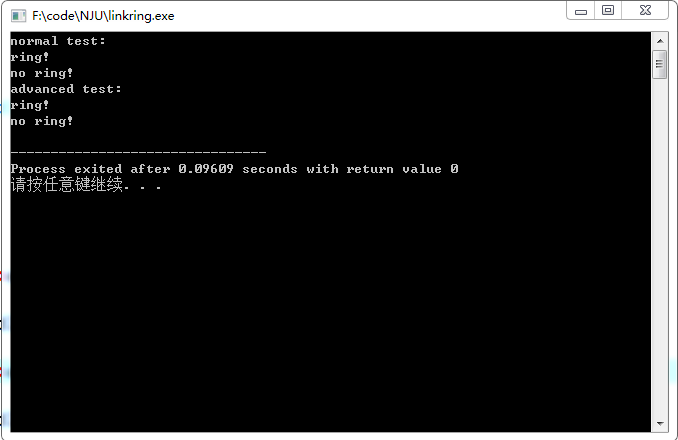
    cout<<"normal test:"<<endl;

    if(test_ring(test1))

        cout<<"ring!"<<endl;

    else

        cout<<"no ring!"<<endl;

    if(test_ring(test2))

        cout<<"ring!"<<endl;

    else

        cout<<"no ring!"<<endl;

    cout<<"advanced test:"<<endl;

    if(advanced_test(test1))

        cout<<"ring!"<<endl;

    else

        cout<<"no ring!"<<endl;

    if(advanced_test(test2))

        cout<<"ring!"<<endl;

    else

        cout<<"no ring!"<<endl;

    return ;

}
tz@HZAU
2019/3/14
【C++】链表回环检测的更多相关文章
- ORB-SLAM(六)回环检测
上一篇提到,无论在单目.双目还是RGBD中,追踪得到的位姿都是有误差的.随着路径的不断延伸,前面帧的误差会一直传递到后面去,导致最后一帧的位姿在世界坐标系里的误差有可能非常大.除了利用优化方法在局部和 ...
- DLoopDetector回环检测算法
词袋模型是一种文本表征方法,它应用到计算机视觉领域就称之为BoF(bag of features),通过BoF可以把一张图片表示成一个向量.DBoW2是一个视觉词袋库,它提供了生成和使用词典的接口,但 ...
- Code Reading: ORB-SLAM回环检测源码阅读+注释
之前研究过一些回环检测的内容,首先要看的自然是用词袋回环的鼻祖和正当继承人(没有冒犯VINS和LDSO的意思)ORB-SLAM.下面是我的代码注释.因为代码都是自己手打的,不是在源码上注释的,所以一些 ...
- segMatch:基于3D点云分割的回环检测
该论文的地址是:https://arxiv.org/pdf/1609.07720.pdf segmatch是一个提供车辆的回环检测的技术,使用提取和匹配分割的三维激光点云技术.分割的例子可以在下面的图 ...
- 浅谈SLAM的回环检测技术
什么是回环检测? 在讲解回环检测前,我们先来了解下回环的概念.在视觉SLAM问题中,位姿的估计往往是一个递推的过程,即由上一帧位姿解算当前帧位姿,因此其中的误差便这样一帧一帧的传递下去,也就是我们所说 ...
- 综述 | SLAM回环检测方法
本文作者任旭倩,公众号:计算机视觉life成员,由于格式原因,公式显示可能出问题,建议阅读原文链接:综述 | SLAM回环检测方法 在视觉SLAM问题中,位姿的估计往往是一个递推的过程,即由上一帧位姿 ...
- VINS 回环检测与全局优化
回环检测 VINS回环检测与全局优化都在pose_graph.cpp内处理.首先在pose_graph_node加载vocabulary文件给BriefDatabase用,如果要加载地图,会loadP ...
- 一个基于深度学习回环检测模块的简单双目 SLAM 系统
转载请注明出处,谢谢 原创作者:Mingrui 原创链接:https://www.cnblogs.com/MingruiYu/p/12634631.html 写在前面 最近在搞本科毕设,关于基于深度学 ...
- VINS 检测回环辅助激光建图
最近接到一个任务,在激光检测回环失败时,比如黑色物体多,场景大等,可否利用视觉进行回环检测.如果只是检测回环,现有的许多框架都可以使用.ORB-SLAM本身就有单目模式,且效果不错.但是发现ORB在检 ...
随机推荐
- springMVC源码笔记
springMVC 设计总览 下图来源:https://www.cnblogs.com/fangjian0423/p/springMVC-directory-summary.html 下图来源:htt ...
- pt-online-schema-change VS oak-online-alter-table【转】
前言 在上篇文章中提到了MySQL 5.6 Online DDL,如果是MySQL 5.5的版本在DDL方面是要付出代价的,虽然已经有了Fast index Creation,但是在添加字段还是会锁表 ...
- 【原创】大叔经验分享(5)oozie提交spark任务如何添加依赖
spark任务添加依赖的方式: 1 如果是local方式运行,可以通过--jars来添加依赖: 2 如果是yarn方式运行,可以通过spark.yarn.jars来添加依赖: 这两种方式在oozie上 ...
- ie浏览器多开-----同时登陆多个账号
1.在电脑桌面右键 找到 新建快捷方式 在上图输入框中输入 "C:\Program Files\Internet Explorer\iexplore.exe" -noframeme ...
- @Transactional 无效原因
在controller 上面使用 @Transactional 注解时候发现数据没有回滚,在执行完update 更新语句,事务直接就commit 了, 此时方法尚未执行结束,数据库数据已经更新了. ...
- 【python】__import__
函数定义 __import__(name, globals={}, locals={}, fromlist=[], level=-1) -> module Import a module. Be ...
- 金蝶K3 WISE BOM多级展开_物料齐套表
/****** Object: StoredProcedure [dbo].[pro_bobang_ICItemQiTao] Script Date: 07/29/2015 16:12:10 **** ...
- RN页面获取组件位置和大小的方法
在RN的页面布局和操作中,有时需要获取元素的大小和位置信息,本文从网上抄袭了几个常用方法,以备不时之需. 首先是获取设备屏幕的宽高 import {Dimensions} from 'react-na ...
- 【JAVA】servlet 定时启动
步骤一: web.xml中加上如下的代码: <load-on-startup>10</load-on-startup>这句话是重点. <servlet> <s ...
- 前端技术之--HTML
1.一套规则,浏览器认识的规则. 2.开发者: 学习Html规则 开发后台程序: - 写Html文件(充当模板的作用) ****** - 数据库获取数据,然后替换到html文件的指定位置(Web框架) ...