
OpenCV LK光流法测试
OpenCV版本: 3.2.0
例程文件目录/samples/cpp/lkdemo.cpp
原始程序是采集相机数据,台式机没有摄像头,用Euroc测试集,偷ORB_SLAM2 /Examples/Monocular/mono_euroc.cc里的LoadImages函数读取数据
在cpp目录下新建一个自己的目录mylk,拷贝lkdemo和example_cmake目录下的CMakeLists.txt并修改:
add_executable(lk_example lkdemo.cpp)

target_link_libraries(lk_example ${OpenCV_LIBS})
新建目录build,进入后cmake .. + make 编译运行即可。run.sh如下:
./lkdemo ~/slamData/EuRoC/mav02/cam0/data ~/ORB_SLAM2/Examples/Stereo/EuRoC_TimeStamps/MH02.txt
先提取角点,亚像素精度提炼角点,光流跟踪。
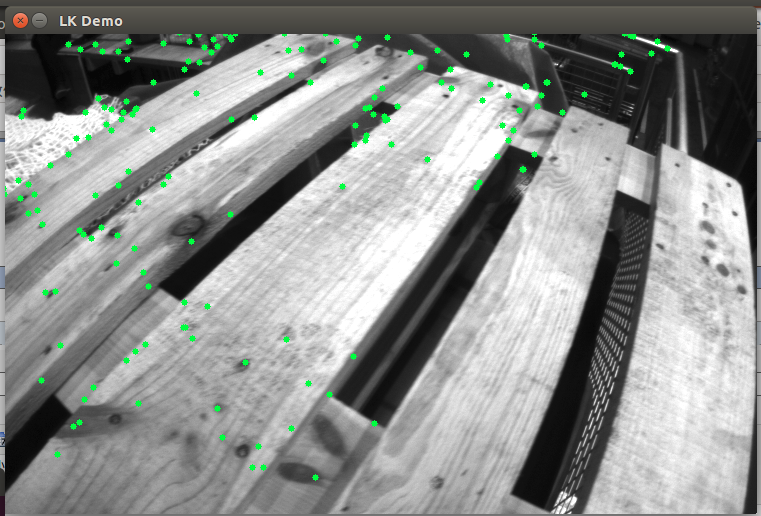
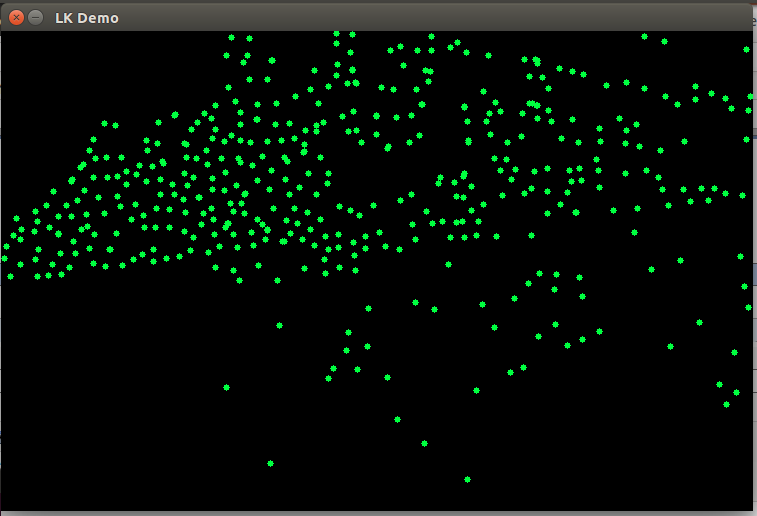
运行过程中会监控鼠标和键盘:
按下鼠标左键 -> 添加一个角点
按下r -> 初始化角点
按下c -> 清除角点
按下n -> 只显示角点(右图)
按下esc -> 退出
修改后的程序:
 #include "opencv2/video/tracking.hpp"

 #include "opencv2/imgproc.hpp"

 #include "opencv2/videoio.hpp"

 #include "opencv2/highgui.hpp"

 #include <iostream>

 #include <ctype.h>

 #include <fstream>

 #include <algorithm>

 using namespace std;

 using namespace cv;

 void LoadImages(const string &strImagePath, const string &strPathTimes,

                 vector<string> &vstrImages, vector<double> &vTimeStamps)

 {

     ifstream fTimes;

     fTimes.open(strPathTimes.c_str());

     vTimeStamps.reserve();

     vstrImages.reserve();

     while(!fTimes.eof())

     {

         string s;

         getline(fTimes,s);

         if(!s.empty())

         {

             stringstream ss;

             ss << s;

             vstrImages.push_back(strImagePath + "/" + ss.str() + ".png");

             double t;

             ss >> t;

             vTimeStamps.push_back(t/1e9);

         }

     }

 }

 static void help()

 {

     // print a welcome message, and the OpenCV version

     cout << "\nThis is a demo of Lukas-Kanade optical flow lkdemo(),\n"

             "Using OpenCV version " << CV_VERSION << endl;

     cout << "\nIt uses camera by default, but you can provide a path to video as an argument.\n";

     cout << "\nHot keys: \n"

             "\tESC - quit the program\n"

             "\tr - auto-initialize tracking\n"

             "\tc - delete all the points\n"

             "\tn - switch the \"night\" mode on/off\n"

             "To add/remove a feature point click it\n" << endl;

 }

 Point2f point;

 bool addRemovePt = false;

 static void onMouse( int event, int x, int y, int /*flags*/, void* /*param*/ )

 {

     if( event == EVENT_LBUTTONDOWN )

     {

         point = Point2f((float)x, (float)y);

         addRemovePt = true;

     }

 }

 int main( int argc, char** argv )

 {

     VideoCapture cap;

     TermCriteria termcrit(TermCriteria::COUNT|TermCriteria::EPS,,0.03);

     Size subPixWinSize(,), winSize(,);

     const int MAX_COUNT = ;

     bool needToInit = false;

     bool nightMode = false;

     namedWindow( "LK Demo",  );

     setMouseCallback( "LK Demo", onMouse,  );

     Mat gray, prevGray, image, frame;

     vector<Point2f> points[];

     vector<string> vstrImageFilenames;

     vector<double> vstrstamps;

     LoadImages(string(argv[]), string(argv[]), vstrImageFilenames, vstrstamps);

     for(int i=;i<vstrImageFilenames.size();i++)

     {

         image = imread(vstrImageFilenames[i],IMREAD_COLOR);

         cvtColor(image, gray, COLOR_BGR2GRAY);

         if( nightMode )

             image = Scalar::all();

         if( needToInit )

         {

             // automatic initialization

             goodFeaturesToTrack(gray, points[], MAX_COUNT, 0.01, , Mat(), , , 0.04);

             cornerSubPix(gray, points[], subPixWinSize, Size(-,-), termcrit);

             addRemovePt = false;

         }

         else if( !points[].empty() )

         {

             vector<uchar> status;

             vector<float> err;

             if(prevGray.empty())

                 gray.copyTo(prevGray);

             calcOpticalFlowPyrLK(prevGray, gray, points[], points[], status, err, winSize,

                                  , termcrit, , 0.001);

             size_t i, k;

             for( i = k = ; i < points[].size(); i++ )

             {

                 if( addRemovePt )

                 {

                     if( norm(point - points[][i]) <=  )

                     {

                         addRemovePt = false;

                         continue;

                     }

                 }

                 if( !status[i] )

                     continue;

                 points[][k++] = points[][i];

                 circle( image, points[][i], , Scalar(,,), -, );

             }

             points[].resize(k);

         }

         if( addRemovePt && points[].size() < (size_t)MAX_COUNT )

         {

             vector<Point2f> tmp;

             tmp.push_back(point);

             cornerSubPix( gray, tmp, winSize, Size(-,-), termcrit);

             points[].push_back(tmp[]);

             addRemovePt = false;

         }

         needToInit = false;

         imshow("LK Demo", image);

         char c = (char)waitKey();

         if( c ==  )

             break;

         switch( c )

         {

         case 'r':

             needToInit = true;

             break;

         case 'c':

             points[].clear();

             points[].clear();

             break;

         case 'n':

             nightMode = !nightMode;

             break;

         }

         std::swap(points[], points[]);

         cv::swap(prevGray, gray);

     }

     return ;

 }
OpenCV LK光流法测试的更多相关文章
- OpenCV Using Python——基于SURF特征提取和金字塔LK光流法的单目视觉三维重建 (光流、场景流)
https://blog.csdn.net/shadow_guo/article/details/44312691 基于SURF特征提取和金字塔LK光流法的单目视觉三维重建 1. 单目视觉三维重建问题 ...
- OpenCV 使用光流法检测物体运动
OpenCV 可以使用光流法检测物体运动,贴上代码以及效果. // opticalflow.cpp : 定义控制台应用程序的入口点. // #include "stdafx.h" ...
- LK 光流法简介
前言 若假定一个局部区域的像素运动是一致的,则可以用这个新的约束条件替代前文中提到的全局速度平滑约束条件.这种光流算法就叫做 LK 光流法. LK 光流法的推导 首先,需要推导出光流约束方程. 这一步 ...
- 光流法详解之一(LK光流)
Lucas–Kanade光流算法是一种两帧差分的光流估计算法.它由Bruce D. Lucas 和 Takeo Kanade提出 [1]. LK光流法有三个假设条件: 1. 亮度恒定:一个像素点随着时 ...
- 【Matlab】运动目标检测之“光流法”
光流(optical flow) 1950年,Gibson首先提出了光流的概念,所谓光流就是指图像表现运动的速度.物体在运动的时候之所以能被人眼发现,就是因为当物体运动时,会在人的视网膜上形成一系列的 ...
- 【图像处理】openCV光流法追踪运动物体
openCV光流法追踪运动物体 email:chentravelling@163.com 一.光流简单介绍 摘自:zouxy09 光流的概念是Gibson在1950年首先提出来的.它是空间运动物体在观 ...
- 目标跟踪之Lukas-Kanade光流法
转载自:http://blog.csdn.net/u014568921/article/details/46638557 光流是图像亮度的运动信息描述.光流法计算最初是由Horn和Schunck于19 ...
- LK光流算法:提高计算精度和增加搜索范围
LK光流算法:提高计算精度和增加搜索范围 关于LK算法的基本理论,见:http://www.cnblogs.com/dzyBK/p/4960630.html 这里主要阐述如何提高LK算法的计算精度和在 ...
- 目标跟踪之Lukas-Kanade光流法(转)
光流是图像亮度的运动信息描述.光流法计算最初是由Horn和Schunck于1981年提出的,创造性地将二维速度场与灰度相联系,引入光流约束方程,得到光流计算的基本算法.光流计算基于物体移动的光学特性提 ...
随机推荐
- Orchard Core 模块化
在上一篇文章谈到如何搭好一个基础的Orchard Core项目. 今天要尝试Orchard Core的模块化. 我自己的理解:一个系统可以分成一个个模块,这一个个模块是由一个个类库去实现的. 首先,在 ...
- Java Web----------response&&request
1.response 代表响应, 可以理解为一个空的箱子,我们在里面填入要发送到浏览器的内容. 服务器会把这些内容组装成http响应. 1.1 响应首行 协议/版本号 状态码 状态码描述 添加状态码 ...
- C#-1-1-.net
1..Net (1).Net平台 (2). FrameWork框架 2..Net应用 (1).桌面应用程序(Win form(.Net开发的桌面应用程序叫做Win form应用程序)). (2).In ...
- state访问状态对象
状态对象赋值给内部对象,也就是把stroe.js中的值,赋值给我们模板里data中的值.我们有三种赋值方式: 1.通过computed的计算属性直接赋值 Count.vue {count} <s ...
- python3安装PIL提示Could not find a version that satisfies the requirement pil
python3安装PIL提示如下错误,安装指令是pip3 install PIL,这个是因为PIL(Python Imaging Library)是Python中一个强大的图像处理库,但目前其只支持到 ...
- 微星笔记本每次都进bios
解决方法 bios中更改启动模式,要更改为LEGACY
- 20170719 Mysql 配置远端Mysql访问,增加表/存储过程
-- 1 .在windows 环境中安装Mysql 会按照到默认的C盘当中,如何修改呢--? -- 2. 如何只安装客户端不安装Mysql 数据库服务 --? -- 3. 表的特殊列,默认采用函数值 ...
- 腾讯游戏DBA团队的发展自白
BA这个岗位跟仓管员很像,就是每天给别人发点货,别人在你这儿放点货,DBA工作就是把货尽快给送出去或者让人家尽快放进来.当然,还有一份重要的工作,就是让仓库里摆放的货物尽可能整齐,这也是仓管员的本职工 ...
- Mysql事务原理介绍
事务 一个事务会涉及到大量的cpu计算和IO操作,这些操作被打包成一个执行单元,要么同时都完成,要么同时都不完成. 事务是一组原子性的sql命令或者说是一个独立的工作单元,如果数据库引擎能够成功的对数 ...
- JS 8-2 再谈原型
var bosn = new Student创建了Student的实例bosn.bosn的原型(__proto__)指向构造器Student的prototype属性. Student.prototyp ...