
SLAM+语音机器人DIY系列:(三)感知与大脑——4.音响麦克风与摄像头
摘要
在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话。朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人。实现的关键是让机器人能通过传感器感知周围环境,并通过机器人大脑处理并输出反馈和执行动作。本章节涉及到的传感器有激光雷达、IMU、轮式里程计、麦克风、音响、摄像头,和用于处理信息的嵌入式主板。关于传感器的ROS驱动程序开发和在机器人上的使用在后面的章节会展开,本章节重点对机器人传感器和嵌入式主板进行讲解,主要内容:
4.音响麦克风与摄像头
要让机器人能跟人进行对话,需要麦克风和音响。其实麦克风就相当于机器人的耳朵,音响就相当于机器人的嘴巴。摄像头作为机器人的眼睛,摄像头可以用来帮助机器人定位或认识环境。
4.1.音响
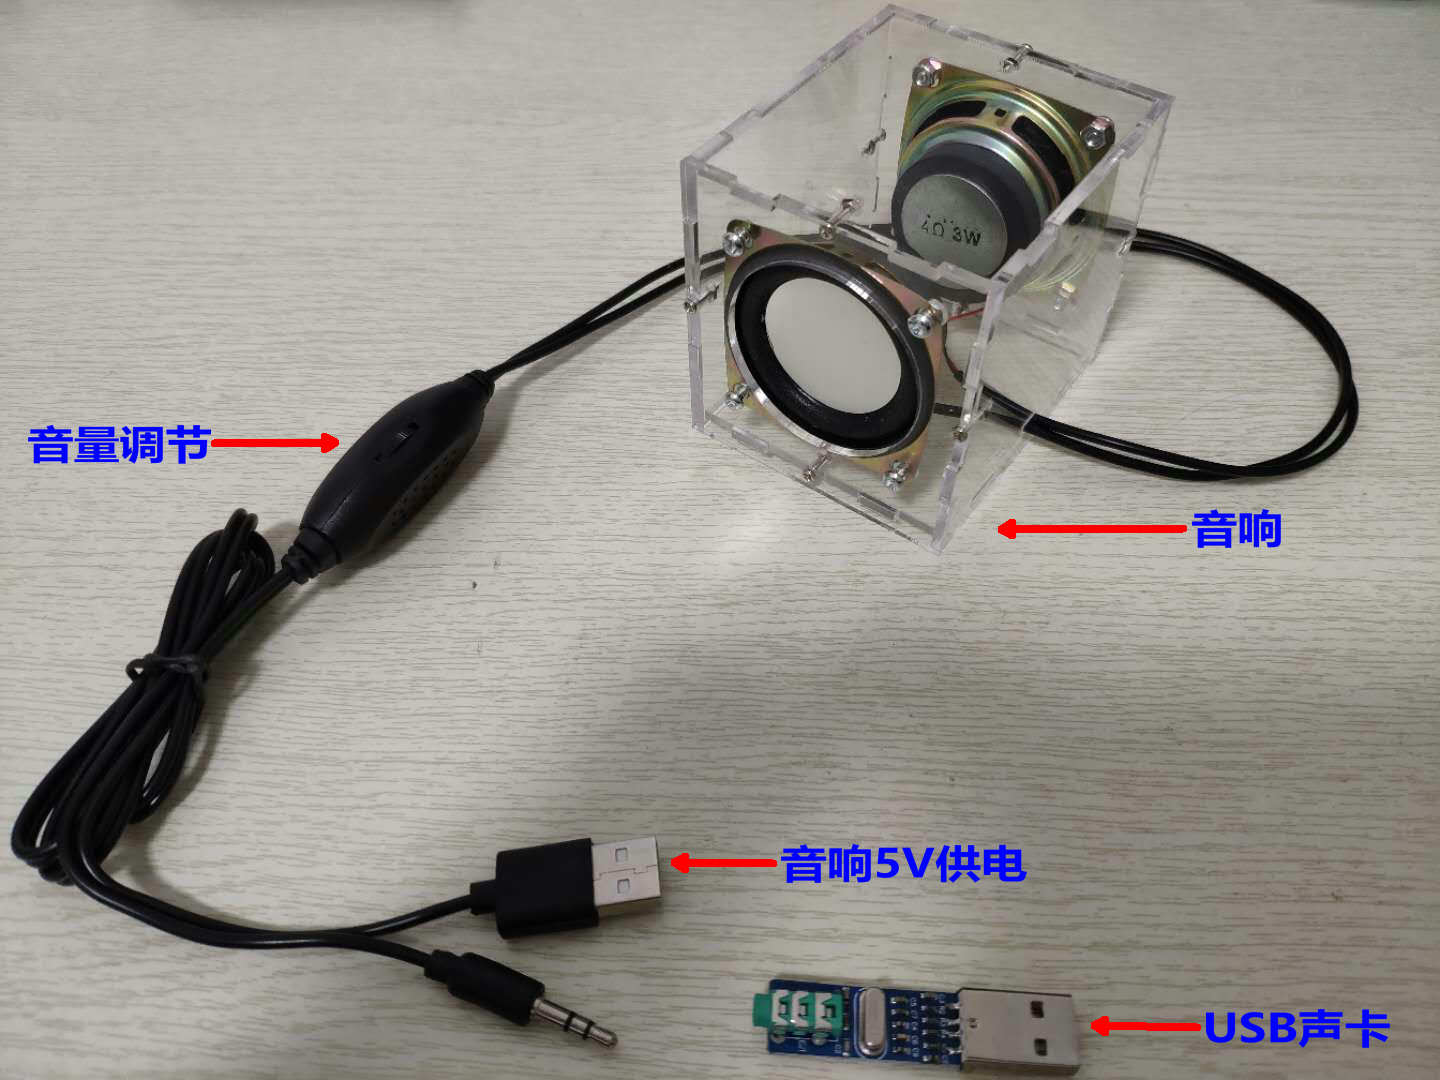
(图29)音响
如图29,为音响的基本配件。这里需要说明一下,由于后面使用树莓派3作为机器人的大脑,不过树莓派3的自带声卡不好用,驱动容易崩溃,所以这里推荐使用免驱的USB声卡。其实,声卡就是DA转换器,就是将数字音频信号转换为模拟电压信号;音响就是将声卡输出的模拟电压进行放大并通过喇叭播放出来。
4.2.麦克风与摄像头

(图30)麦克风与摄像头
如图30,摄像头上直接集成了麦克风。这里选用的是四麦阵列指向性麦克风,可以对特定方向上的声音拾取,并过滤其他方向上的杂音。这里的摄像头是640x480像素60fps。
4.3.在机器人中使用音响麦克风与摄像头

(图31)麦克风与摄像头
我们只需要在机器人上安装对应的ROS驱动,就可以通过发布和订阅相应的主题来实现对传感器的访问了。如图31,iat语音识别节点用于驱动麦克风,并将麦克风采集的语音转换为文字;问答(QA)和自然语言处理(NLP)节点处理iat语音识别节点发布的文字,并将处理结果发布给tts语音合成节点;tts语音合成节点订阅问答(QA)和自然语言处理(NLP)节点发布的文字,并驱动声卡将文字转换为语音;摄像头ROS驱动将摄像头数据直接发布到相应的话题。这样机器人上的其他节点都可以通过订阅与发布相应的节点来访问麦克风、声卡和摄像头。关于图像、语音、文字等处理的具体应用将在后面详细展开。
后记
------SLAM+语音机器人DIY系列【目录】快速导览------
第1章:Linux基础
第2章:ROS入门
第3章:感知与大脑
第4章:差分底盘设计
第5章:树莓派3开发环境搭建
第6章:SLAM建图与自主避障导航
2.google-cartographer机器人SLAM建图
第7章:语音交互与自然语言处理
第8章:高阶拓展
2.centos7下部署Django(nginx+uwsgi+django+python3)
----------------文章将持续更新,敬请关注-----------------
如果大家对博文的相关类容感兴趣,或有什么技术疑问,欢迎加入下面的《SLAM+语音机器人DIY》QQ技术交流群,一起讨论学习^_^
SLAM+语音机器人DIY系列:(三)感知与大脑——4.音响麦克风与摄像头的更多相关文章
- SLAM+语音机器人DIY系列:(三)感知与大脑——2.带自校准九轴数据融合IMU惯性传感器
摘要 在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话.朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人.实现的关键是让机器人能通过传感器感知周围环境,并通过 ...
- SLAM+语音机器人DIY系列:(三)感知与大脑——1.ydlidar-x4激光雷达
摘要 在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话.朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人.实现的关键是让机器人能通过传感器感知周围环境,并通过 ...
- SLAM+语音机器人DIY系列:(三)感知与大脑——3.轮式里程计与运动控制
摘要 在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话.朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人.实现的关键是让机器人能通过传感器感知周围环境,并通过 ...
- SLAM+语音机器人DIY系列:(三)感知与大脑——5.机器人大脑嵌入式主板性能对比
摘要 在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话.朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人.实现的关键是让机器人能通过传感器感知周围环境,并通过 ...
- SLAM+语音机器人DIY系列:(三)感知与大脑——6.做一个能走路和对话的机器人
摘要 在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话.朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人.实现的关键是让机器人能通过传感器感知周围环境,并通过 ...
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- SLAM+语音机器人DIY系列:(二)ROS入门——6.编写简单的service和client
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(四)差分底盘设计——4.底盘ROS驱动开发
摘要 运动底盘是移动机器人的重要组成部分,不像激光雷达.IMU.麦克风.音响.摄像头这些通用部件可以直接买到,很难买到通用的底盘.一方面是因为底盘的尺寸结构和参数是要与具体机器人匹配的:另一方面是因为 ...
- SLAM+语音机器人DIY系列:(四)差分底盘设计——5.底盘PID控制参数整定
摘要 运动底盘是移动机器人的重要组成部分,不像激光雷达.IMU.麦克风.音响.摄像头这些通用部件可以直接买到,很难买到通用的底盘.一方面是因为底盘的尺寸结构和参数是要与具体机器人匹配的:另一方面是因为 ...
随机推荐
- BZOJ_3110_[Zjoi2013]K大数查询_整体二分+树状数组
BZOJ_3110_[Zjoi2013]K大数查询_整体二分+树状数组 Description 有N个位置,M个操作.操作有两种,每次操作如果是1 a b c的形式表示在第a个位置到第b个位置,每个位 ...
- solr+jieba结巴分词
为什么选择结巴分词 分词效率高 词料库构建时使用的是jieba (python) 结巴分词Java版本 下载 git clone https://github.com/huaban/jieba-ana ...
- OutputStream与PrintWriter的使用与区别
1.OutputStream 使用步骤: 获取输出流 设置中文 将字符串转换成字节数组 调用outputStream.write() 这里只贴出doGet方法的内容: protected void d ...
- 深入理解Java虚拟机 第三章 垃圾收集器 笔记
1.1 垃圾收集器 垃圾收集器是内存回收的具体实现.以下讨论的收集器是基于JDK1.7Update14之后的HotSpot虚拟机.这个虚拟机包含的所有收集器有: 上图展示了7种作用于不同分代的收集 ...
- appium+python+eclipse 自动化测试框架构建!
经过几天的慢慢研究,现将所需用的自动化框架进行了构建,在后期的代码编写中,直接在框架中套用编写对应的module.case等即可,以此来简化测试方式,提高代码的编写效率与规范 基本的架构设计流程图,如 ...
- 带你由浅入深探索webpack4(二)
在前一篇文章已经介绍了webpack4从入门到一些核心常用的用法,大家可以从上一篇文章看起.带你由浅入深探索webpack4(一) 接着上一章,接下来我们会继续探讨webpack4中的各种实用用法,让 ...
- 我眼中的 Nginx(五):Nginx — 子请求设计之道
张超:又拍云系统开发高级工程师,负责又拍云 CDN 平台相关组件的更新及维护.Github ID: tokers,活跃于 OpenResty 社区和 Nginx 邮件列表等开源社区,专注于服务端技术的 ...
- Docker 堆栈
1. Stack stack(译:堆叠,堆栈)是一组相互关联的服务,它们共享依赖关系,并且可以一起编排和伸缩. 在上一篇<Docker 服务>中我们知道可以通过创建一个docker-co ...
- 请给你的短信验证码接口加上SSL双向验证
序言 去年年底闲来几天,有位同事专门在网上找一些注册型的app和网站,研究其短信接口是否安全,半天下来找到30来家,一些短信接口由于分析难度原因,没有继续深入,但差不多挖掘到20来个,可以肆意被调用, ...
- 搭建基于Docker社区版的Kubernetes本地集群
Kubernetes的本地集群搭建是一件颇费苦心的活,网上有各种参考资源,由于版本和容器的不断发展,搭建的方式也是各不相同,这里基于Docker CE的18.09.0版本,在Mac OS.Win10下 ...