
ardupilot_gazebo仿真(二)
ardupilot_gazebo仿真(二)
标签(空格分隔): 未分类
在模型中添加sensor
gezebo官网-sensor部分教程
gezebo官网-基础部分教程
Gazebo plugins in ROS
以camera为例
<sensor name="camera" type="camera">

<pose>0 0 0 0 -1.57 0</pose>

<camera>

  <horizontal_fov>2.0</horizontal_fov>

  <image>

    <width>640</width>

    <height>480</height>

  </image>

  <clip>

    <near>0.05</near>

    <far>15000</far>

  </clip>

</camera>

<always_on>1</always_on>

<update_rate>10</update_rate>

<visualize>1</visualize>

</sensor>
其中pose是3个position\((x,y,z)\)和1个旋转矢量\((\theta,\phi,\psi)\)
在ardupilot_gazebo中ardupilot_gazebo/models_gazebo/gimbal_small_2d是云台的模型,其中包括了相机的模型。通过更改pose可以改变相机的朝向和位置。
如果不对这个目录下的model.sdf进行修改,我们只能得到在gazebo中的图像,并不能与ROS进行通信,也就是说不能在rostopic中看到与camera相关的topic
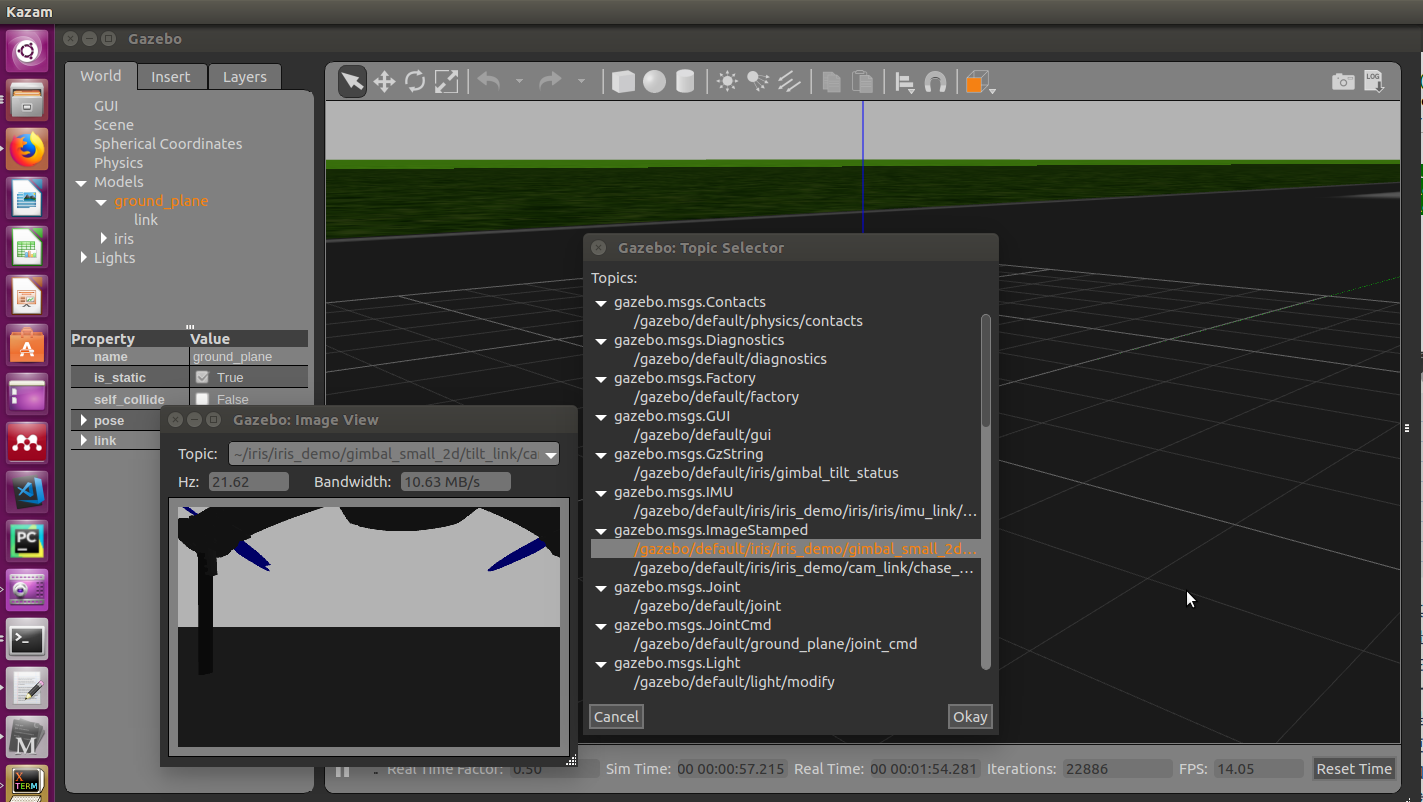
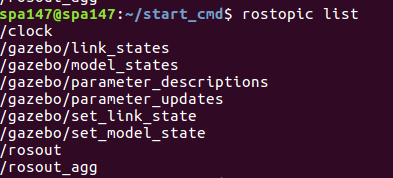
所以需要添加 senosrplugin
<robot>

  ... robot description ...

  <link name="sensor_link">

    ... link description ...

  </link>

  <gazebo reference="sensor_link">

    <sensor type="camera" name="camera1">

      ... sensor parameters ...

      <plugin name="camera_controller" filename="libgazebo_ros_camera.so">

        ... plugin parameters ..

      </plugin>

    </sensor>

  </gazebo>

</robot>
以camera为例
  <!-- camera -->

  <gazebo reference="camera_link">

    <sensor type="camera" name="camera1">

      <update_rate>30.0</update_rate>

      <camera name="head">

        <horizontal_fov>1.3962634</horizontal_fov>

        <image>

          <width>800</width>

          <height>800</height>

          <format>R8G8B8</format>

        </image>

        <clip>

          <near>0.02</near>

          <far>300</far>

        </clip>

        <noise>

          <type>gaussian</type>

          <!-- Noise is sampled independently per pixel on each frame.

               That pixel's noise value is added to each of its color

               channels, which at that point lie in the range [0,1]. -->

          <mean>0.0</mean>

          <stddev>0.007</stddev>

        </noise>

      </camera>

      <plugin name="camera_controller" filename="libgazebo_ros_camera.so">

        <alwaysOn>true</alwaysOn>

        <updateRate>0.0</updateRate>

        <cameraName>rrbot/camera1</cameraName>

        <imageTopicName>image_raw</imageTopicName>

        <cameraInfoTopicName>camera_info</cameraInfoTopicName>

        <frameName>camera_link</frameName>

        <hackBaseline>0.07</hackBaseline>

        <distortionK1>0.0</distortionK1>

        <distortionK2>0.0</distortionK2>

        <distortionK3>0.0</distortionK3>

        <distortionT1>0.0</distortionT1>

        <distortionT2>0.0</distortionT2>

      </plugin>

    </sensor>

  </gazebo>
相关注释在官网介绍中可以看到。
下面是我们针对ardupilot_gazebo中的gimbal_small_2d模型进行的修改。在ardupilot_gazebo/models_gazebo/gimbal_small_2d目录下找到model.sdf,其中与 camera有关的代码如下:
  <sensor name="camera" type="camera">

    <pose>0 0 0 0 -1.57 0</pose>

    <camera>

      <horizontal_fov>2.0</horizontal_fov>

      <image>

        <width>640</width>

        <height>480</height>

      </image>

      <clip>

        <near>0.05</near>

        <far>15000</far>

      </clip>

    </camera>

    <always_on>1</always_on>

    <update_rate>30</update_rate>

    <visualize>1</visualize>

  </sensor>
在其中加入插件
     <sensor name="camera" type="camera">

        <pose>0 0 0 0 -1.57 0</pose>

        <camera>

          <horizontal_fov>2.0</horizontal_fov>

          <image>

            <width>640</width>

            <height>480</height>

          </image>

          <clip>

            <near>0.05</near>

            <far>15000</far>

          </clip>

        </camera>

		<plugin name="camera_controller" filename="libgazebo_ros_camera.so">

            <always_on>1</always_on>

            <update_rate>30</update_rate>

    		<cameraName>rrbot/camera1</cameraName>

            <imageTopicName>image_raw</imageTopicName>

            <cameraInfoTopicName>camera_info</cameraInfoTopicName>

    		<frameName>camera_link</frameName>

            <visualize>1</visualize>

	    </plugin>

      </sensor>
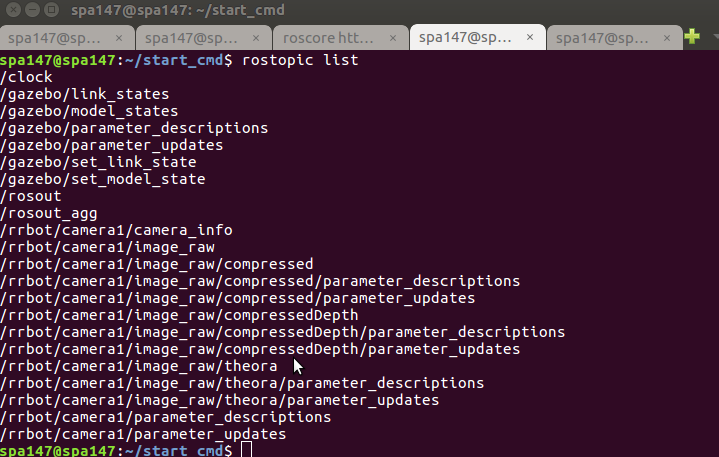
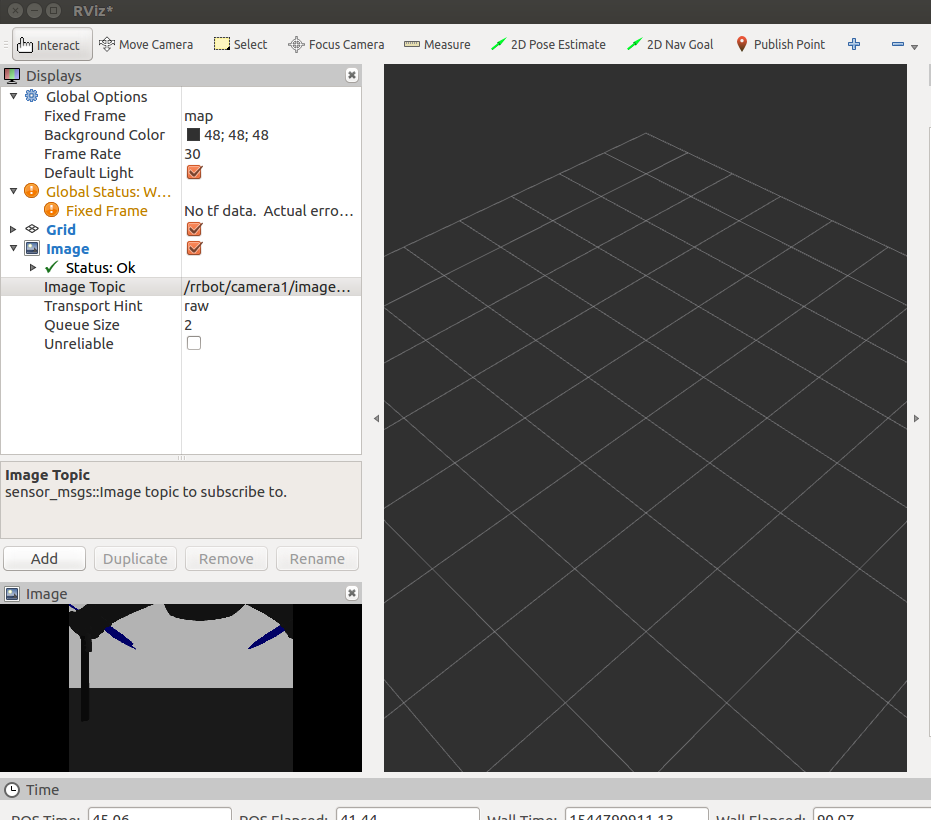
运行代码可以看到在rostopic中有了camera的相关topic
运行rviz然后添加imgae可以看到图像
rosrun rviz rviz
add image
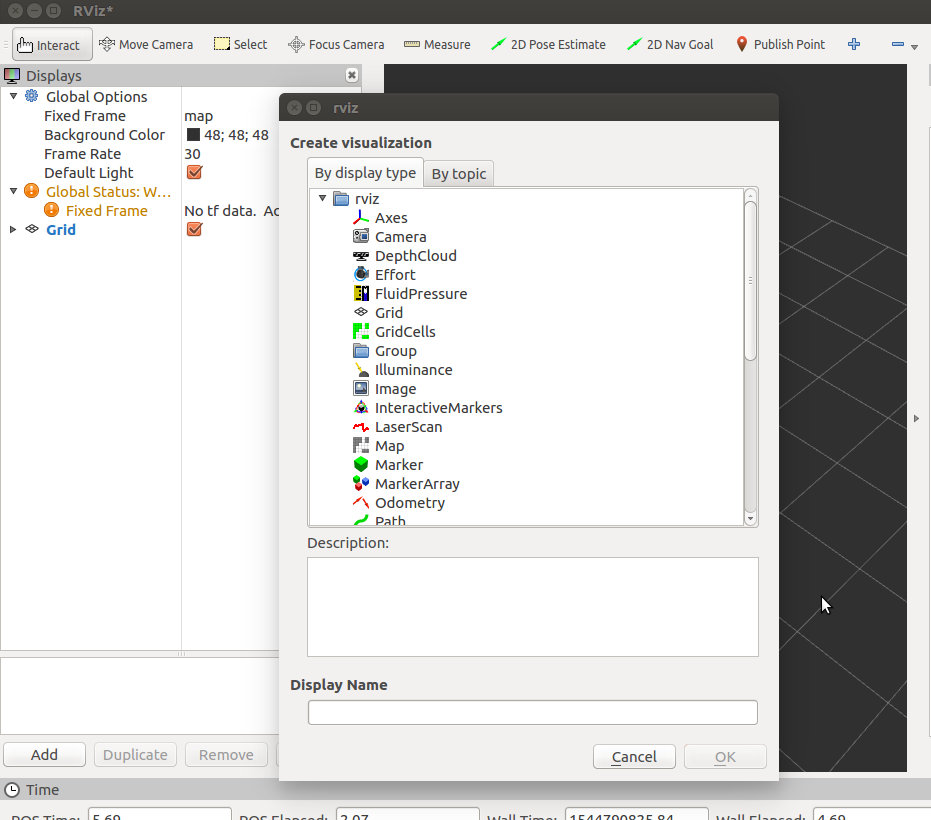
/rrbot/camera1/image_raw
ardupilot_gazebo仿真(二)的更多相关文章
- ardupilot_gazebo仿真(四)
ardupilot_gazebo仿真(四) 标签(空格分隔): 未分类 Multi-MAV simulation 参考官网给出的multi-vehicle-simulation的方法 在每次打开sim ...
- ardupilot_gazebo仿真(三)
ardupilot_gazebo仿真(三) 标签(空格分隔): 未分类 创建ROS node 实现对无人机的控制(软件在环) MAVROS MAVROS是ROS中的一个能够连接支持MAVLink地面站 ...
- ardupilot_gazebo仿真(一)
ardupilot_gazebo仿真 标签(空格分隔): 未分类 ardupilot_gazebo仿真 官网网址 代码更新地址 Ardupilot Gazebo Plugin & Models ...
- vivado与modelsim的联合仿真(二)
最近在做Zynq的项目,曾经尝试使用ISE+PlanAhead+XPS+SDK组合和Vivado+SDK来搭建工程,使用中发现前者及其不方便后者有诸多不稳定.近期得闻Xilinx退出Vivado20 ...
- MFC框架仿真<二>
- iOS开发——高级篇——UIDynamic 物理引擎
一.UIDynamic 1.简介什么是UIDynamicUIDynamic是从iOS 7开始引入的一种新技术,隶属于UIKit框架可以认为是一种物理引擎,能模拟和仿真现实生活中的物理现象重力.弹性碰撞 ...
- ARM开发(3)基于STM32的矩阵键盘控制蜂鸣器
一 矩阵键盘控制蜂鸣器原理: 1.1 本实验实现8*7矩阵键盘上按键控制蜂鸣器响. 1.2 实验思路:根据电路图原理,找出矩阵键盘行列所对应的引脚,赋予对应的按键值,然后控制蜂鸣器响. 1.3 ...
- ARM开发(2)基于STM32的蜂鸣器
基于STM32的蜂鸣器 一 蜂鸣器原理: 1.1 本实验实现1个蜂鸣器间隔1S鸣叫. 1.2 实验思路:根据电路图原理,给蜂鸣器相关引脚赋予高低电平,实现电路的导通,使蜂鸣器实现鸣叫或不鸣. 1 ...
- ARM开发(1) 基于STM32的LED跑马灯
一 跑马灯原理: 1.1 本实验实现2个led的跑马灯效果,即2个led交替闪烁. 1.2 实验思路:根据电路图原理,给led相关引脚赋予高低电平,实现电路的导通,使led灯发光. 1.3 开发 ...
随机推荐
- android 多线程 异步消息处理 服务 学习笔记 (六)
三种多线程编程方法 1 class Mythread extends Thread{ @Override public void run(){} } new Mythread().start() 2 ...
- DHTML---HTML5
1. HTML概述 网页是网站的表现层,各种编程语言(如Java)构成后台的逻辑,我们将后台逻辑做好然后通过页面表达.同时通过网页来与后台进行交互.而Html是我们做网页的基础,由浏览器来解析. 1. ...
- 【转】opatch学习
[转自:https://yq.aliyun.com/articles/28007,仅作学习用途] Opatch 是oracle公司开发的安装,卸载,检测patch冲突的工具,管理oracle所有已经安 ...
- view添加毛玻璃效果两种方法
第一种方法: UIBlurEffect *effect = [UIBlurEffect effectWithStyle:UIBlurEffectStyleLight]; UIVisualEffectV ...
- Ajax跨域(jsonp) 调用JAVA后台
1. JSONP定义 JSONP是英文JSON with Padding的缩写,是一个非官方的协议.它允许在服务器端生成script tags返回至客户端,通过javascript callba ...
- BZOj1261: [SCOI2006]zh_tree(dp)
Time Limit: 10 Sec Memory Limit: 162 MBSubmit: 400 Solved: 272[Submit][Status][Discuss] Descriptio ...
- ABAP术语-Key Field
Key Field 原文:http://www.cnblogs.com/qiangsheng/archive/2008/02/28/1084421.html Field which is part o ...
- PHP | Uploading and reading of files and database 【PHP | 文件的上传和读取与数据库】
这是我自己的一个作业,用的是很基础的代码. 有错误的地方欢迎批评和指正! 这里最容易出错的地方在读取数据后向数据库表中插入数据是的数据格式! 文件上传的页面 uploading.php <htm ...
- 添加fileinfo扩展
首先声明:笔者用的是军哥的lnmp一键安装包!链接地址:https://lnmp.org 打开upgrade_php.sh配置文件[文件所在位置:~/lnmp1.4/include/upgrade_p ...
- u-boot、kernel、root系统烧写和挂载命令命令
一.uboot 环境变量: 1. 打印环境变量:# print 2. 设置启动参数# set bootargs noinitrd init=/linuxrc console=ttySAC0,11520 ...