
使用键盘控制gazebo小车模型运动
gazebo小车模型创建详见另一篇博客
博客地址:gazebo小车模型(附带仿真环境) - zylyehuo - 博客园
参考链接
成果图
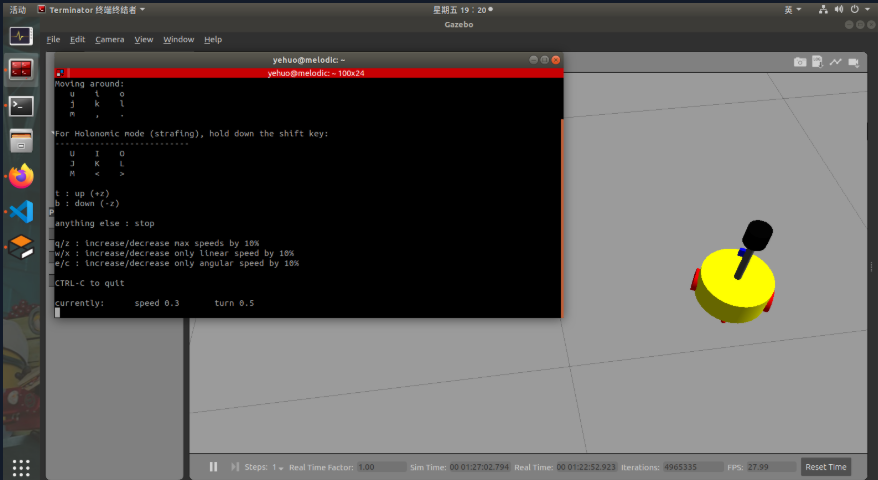

step1: 打开vscode进入之前创建的 mycar_ws 工作空间

step2:按如图结构创建文件夹及文件
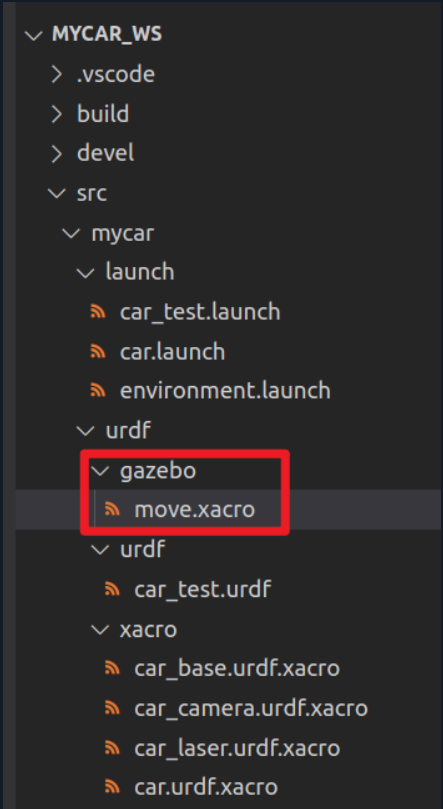
step3: 代码部分
src/mycar/urdf/gazebo/move.xacro
<robot name="my_car_move" xmlns:xacro="http://wiki.ros.org/xacro">

    <!-- Transmission implementation: used to connect the controller and joints -->

    <xacro:macro name="joint_trans" params="joint_name">

        <!-- Transmission is important to link the joints and the controller -->

        <transmission name="${joint_name}_trans">

            <type>transmission_interface/SimpleTransmission</type>

            <joint name="${joint_name}">

                <hardwareInterface>hardware_interface/VelocityJointInterface</hardwareInterface>

            </joint>

            <actuator name="${joint_name}_motor">

                <hardwareInterface>hardware_interface/VelocityJointInterface</hardwareInterface>

                <mechanicalReduction>1</mechanicalReduction>

            </actuator>

        </transmission>

    </xacro:macro>

    <!-- Each drive wheel needs to be equipped with a transmission device -->

    <xacro:joint_trans joint_name="left_wheel2base_link" />

    <xacro:joint_trans joint_name="right_wheel2base_link" />

    <!-- controller -->

    <gazebo>

        <plugin name="differential_drive_controller" filename="libgazebo_ros_diff_drive.so">

            <rosDebugLevel>Debug</rosDebugLevel>

            <publishWheelTF>true</publishWheelTF>

            <robotNamespace>/</robotNamespace>

            <publishTf>1</publishTf>

            <publishWheelJointState>true</publishWheelJointState>

            <alwaysOn>true</alwaysOn>

            <updateRate>100.0</updateRate>

            <legacyMode>true</legacyMode>

            <leftJoint>left_wheel2base_link</leftJoint> <!-- left wheel -->

            <rightJoint>right_wheel2base_link</rightJoint> <!-- right wheel -->

            <wheelSeparation>${base_radius * 2}</wheelSeparation> <!-- Wheel spacing -->

            <wheelDiameter>${wheel_radius * 2}</wheelDiameter> <!-- Wheel diameter -->

            <broadcastTF>1</broadcastTF>

            <wheelTorque>30</wheelTorque>

            <wheelAcceleration>1.8</wheelAcceleration>

            <commandTopic>cmd_vel</commandTopic> <!-- Motion Control Topics -->

            <odometryFrame>odom</odometryFrame>

            <odometryTopic>odom</odometryTopic> <!-- Odometer topic -->

            <robotBaseFrame>base_footprint</robotBaseFrame> <!-- Root coordinate system -->

        </plugin>

    </gazebo>

</robot>
src/mycar/urdf/xacro/car.urdf.xacro
<robot name="car" xmlns:xacro="http://wiki.ros.org/xacro">

    <xacro:include filename="inertial_matrix.xacro" />

    <xacro:include filename="car_base.urdf.xacro" />

    <xacro:include filename="car_camera.urdf.xacro" />

    <xacro:include filename="car_laser.urdf.xacro" />

    <!-- 以下为新添加的部分  -->

    <!-- move control  -->

     <xacro:include filename="../gazebo/move.xacro" />

</robot>
step4: 运行 gazebo
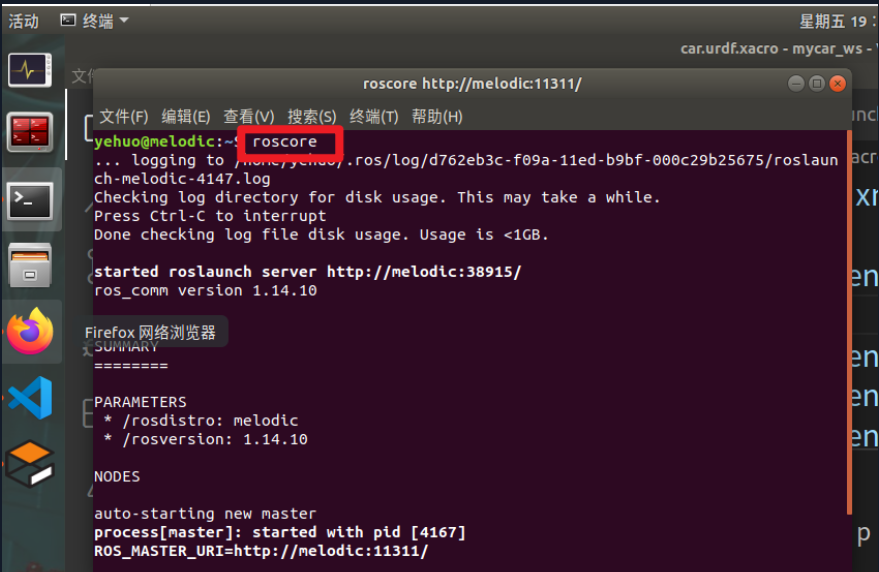
(1)在终端执行 roscore 指令
roscore
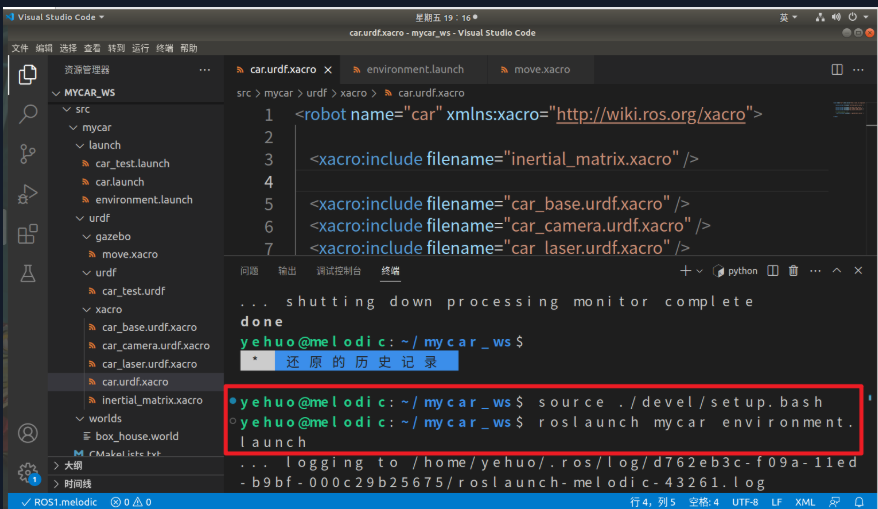
(2)在 vscode 中 编译启动 launch文件
source ./devel/setup.bash

roslaunch mycar environment.launch
(3)gazebo 打开后,再打开一个新终端
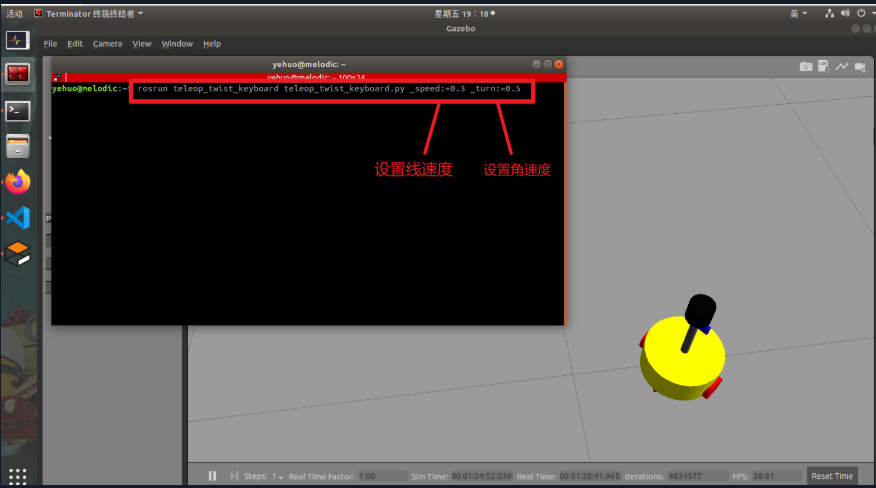
rosrun teleop_twist_keyboard teleop_twist_keyboard.py _speed:=0.3 _turn:=0.5
问题汇总
1、[rospack] Error: package 'teleop_twist_keyboard' not found
解决方法
2、运行 gazebo 报错
解决方法
(1)检查 src/mycar/urdf/xacro/car.urdf.xacro 中路径是否正确
(2)检查 src/mycar/urdf/gazebo/move.xacro 中 joint_name 等结点名称是否与之前定义的一致
使用键盘控制gazebo小车模型运动的更多相关文章
- [转]基于ROS平台的移动机器人-4-通过ROS利用键盘控制小车移动
原文出处: https://blog.csdn.net/Forrest_Z/article/details/55002484 准备工作 1.下载串口通信的ROS包 (1)cd ~/catkin_ws/ ...
- ros_indigo使用keyboard键盘控制虚拟或实际机器人
首先,上参考网址: http://wiki.ros.org/Robots/TIAGo http://wiki.ros.org/teleop_twist_keyboard 第一个,使用TIAGo的gaz ...
- 基于ROS和beaglebone的串口通信方式,使用键盘控制移动机器人
一.所需工具包 1.ROS键盘包:teleop_twist_keyboard 2.ROS串口通讯包:serial $ cd ~/catkin_ws/src $ git clone https://g ...
- OpenGL之路(八)加入�光照效果和键盘控制
在opengl中加入�光照的效果,可用键盘控制放大缩小 w键放大 s键缩小 d键开关灯 预览效果例如以下: 源代码例如以下: #include <gl/glut.h> #include & ...
- 基于VHDL利用PS2键盘控制的电子密码锁设计
基于VHDL利用PS2键盘控制的密码锁设计 附件:下载地址 中文摘要 摘 要:现代社会,人们的安全意识正在不断提升.按键密码锁由于其具有方便性.低成本等特征,还是大有用武之地的.但是通常的按键密码锁开 ...
- 【Unity3D】使用鼠标键盘控制Camera视角(即时战略类游戏视角):缩近,拉远,旋转
今天写一个demo,要用到鼠标键盘控制三维视角,因此写了个脚本用于控制. 该脚本可以用于即时战略类游戏的视角,提供了缩进,拉伸,旋转.同时按住鼠标右键不放,移动鼠标可以实现第一人称视角的效果. usi ...
- 求s=a+aa+aaa+aaaa+aa...a的值,其中a是一个数字。例如2+22+222+2222+22222(此时共有5个数相加),几个数相加有键盘控制。
package com.lw.HomeWork1;//包名 2 import java.util.Scanner; public class Demo18 { /** * @param args */ ...
- 再探 Ext JS 6 (sencha touch/ext升级版) 变化篇 (编译命令、滚动条、控制层、模型层、路由)
从sencha touch 2.4.2升级到ext js 6,cmd版本升级到6.0之后发生了很多变化 首先从cmd说起,cmd 6 中sencha app build package不能使用了,se ...
- 键盘控制div移动
<!DOCTYPE html><html lang="zh-CN"><head> <meta charset="UTF-8&qu ...
- js键盘控制div移动,解决停顿问题
问题版本代码如下: 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 <html> &l ...
随机推荐
- FFmpeg命令行示例
1 提取视频流/音频流 // 分离视频流和音频流 ffmpeg -i input_file -vcodec copy -an output_file_video ffmpeg -i input_fil ...
- [转]C#从MySQL数据库中读取
实现了数据库的建表.存储数据的功能后,还需要实现数据库的读取,综合查资料后发现有两种发发比较好; 一.如需要界面操作,需要将数据表格在界面上显示出来的话,需要使用DataGrid控件. 基本操作流程: ...
- FreeSWITCH日志功能分析及apr模拟
操作系统版本:Debian 12.5_x64 FreeSWITCH版本: 1.10.11 apr库版本:apr-1.7.4 & apr-util-1.6.3 gcc版本: 12.2.0 日 ...
- 一级缓存和二级缓存--mybatis|hibernate
一级缓存和二级缓存的区别: 主要的不同是它们的作用范围不同. 一级缓存是session级别的. 也就是只有在同一个session里缓存才起作用,当这个session关闭后这个缓存就不存在了. 而二级缓 ...
- Protocol Buffer 使用-copy
概述Protocol Buffers 是一种轻便高效的结构化数据存储格式,可以用于结构化数据串行化,或者说序列化.它很适合做数据存储或 RPC 数据交换格式.可用于通讯协议.数据存储等领域的语言无关. ...
- SpringBoot实现人脸识别功能
一.人脸注册 step1:人像采集.在注册页面上用html中video组件和js调用笔记本摄像头,并抓取人像图片.没有摄像头的笔记本.台式机的童鞋告辞吧,走好不送... step2:人像上传至项目文件 ...
- code-generate(一个通用的代码生成工具)开源项目介绍
code-generate是一个通用的代码生成工具,支持从各种元数据,通过定义模板生成需要的代码,减少低级重复的编码工作.目前支持通过数据库元数据生成业务对象.数据访问对象等. 项目地址 gitee: ...
- Kotlin:【对象】object关键字、对象表达式、伴生对象、嵌套类、数据类、copy、解构声明、使用数据类的条件、运算符重载、枚举类、代数数据类型、密封类
- 对rpc长连接与短连接的思考
大家好,我是思无邪,某go中厂开发工程师,也是OSPP2024的学生参与者! 如果你觉得我的文章有帮助,记得三连支持一下哦! 目前正在深入研究源码,与你们一起进步,共同攻克编程难关! 欢迎关注我的公众 ...
- Kali 修改root密码
Kali 修改root密码 进入 Kali 系统,切换 root 用户 sudo su 输入当前用户密码 成功切换到 root 用户后,进行修改密码 passwd root