
8086 8253 proteus仿真实验
实验内容

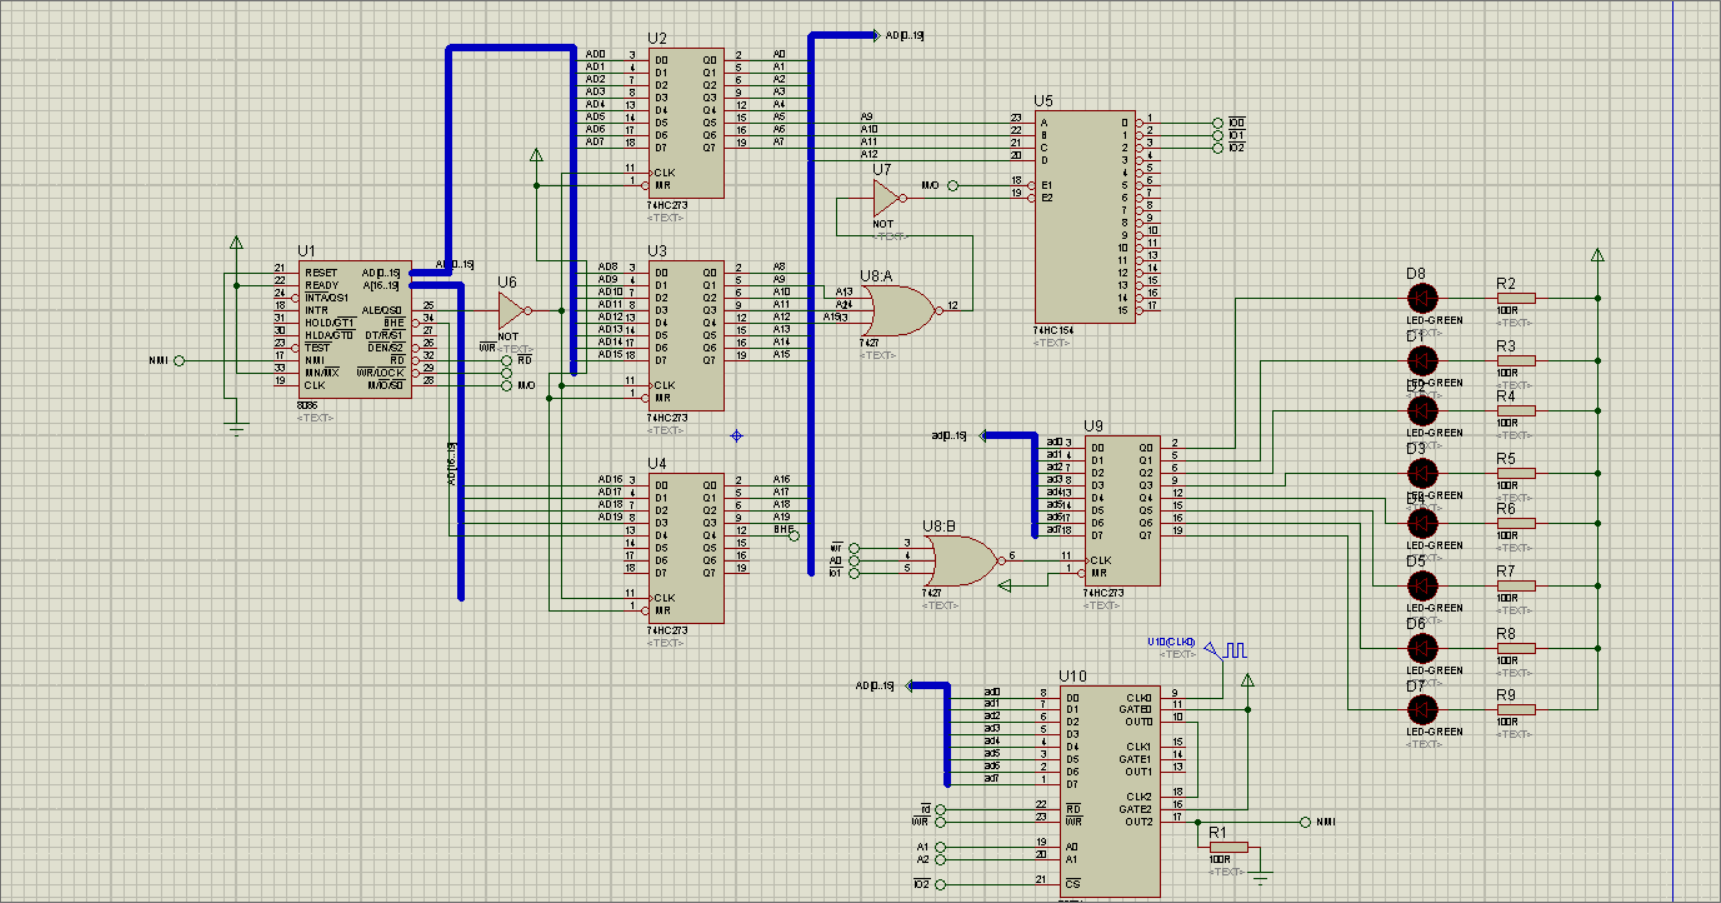
电路图
计数初值
已知\(f_{clk0}=100khz\),所以\(T_{clk0}=\frac{1}{f_{clk0}}=\frac{1}{100khz}=10^{-5}s\)
因为通道0的\(out0\)和通道2的\(clk2\)连在一起,所以可得\(T_{out0}=T_{clk2}\)
在8253中,有\(T_{out}=N*T_{clk}(N为计数初值)\)式子成立
然后题目要求\(T_{out2}=1s\),根据上面式子可得
\(T_{out2}=T_{clk2}*N_2=T_{out0}*N_2=T_{clk0}*N_0*N_2=10^{-5}*N_0*N_2=1s\)
\(N_0*N_2=10^5\)
随便取值使得式子成立,例如
\(\begin{cases} N_0=200\\ N_2=500 \end{cases}\) \(\begin{cases} N_0=250\\ N_2=400 \end{cases}\)
最后要注意汇编语言数值最大就16位,所以别取什么100000和1的组合
关于8523的地址
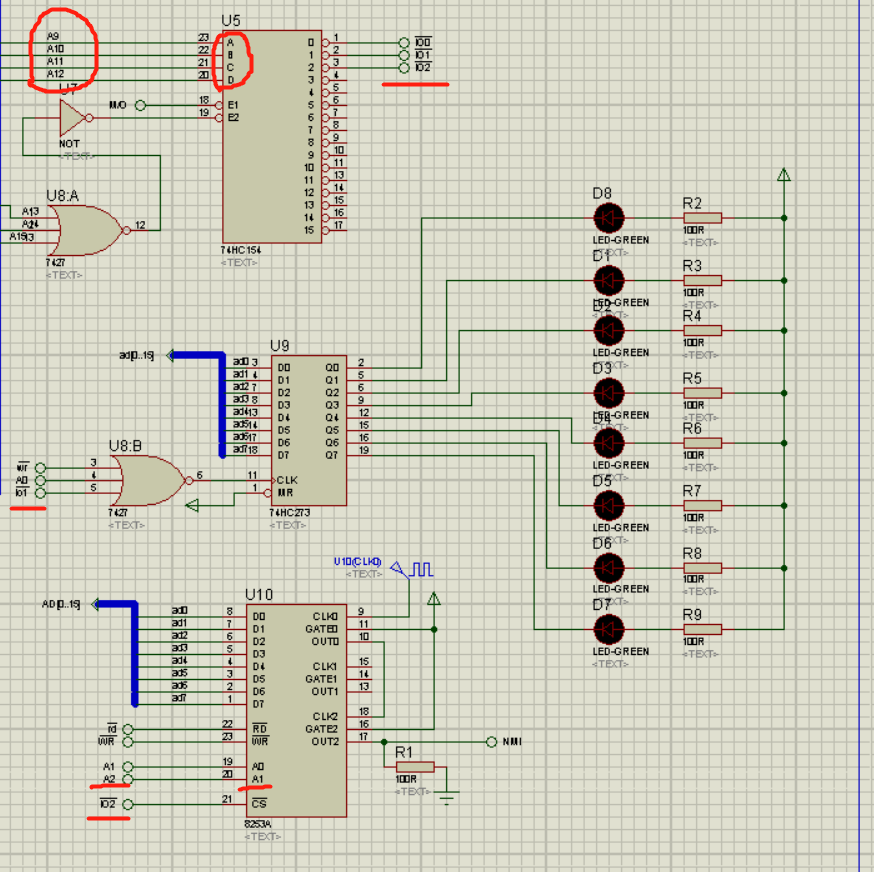
根据电路图可知道\(\overline{IO2}\)与8253相连
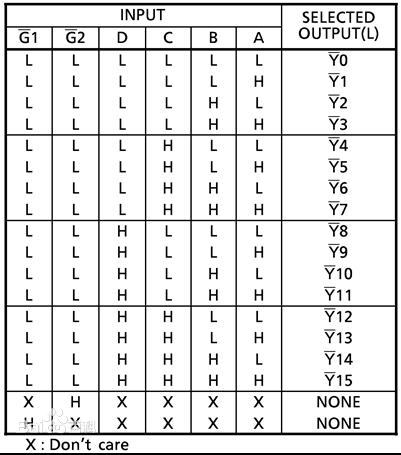
然后查看74HC154的真值表,可以得出
\(\overline{IO2}:A_{12}A_{11}A_{10}A_{9}=0010\)
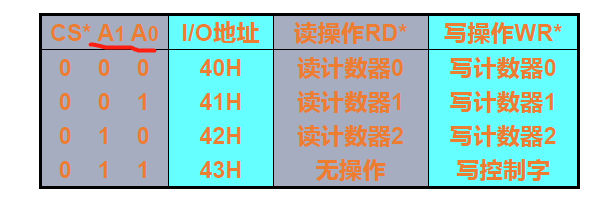
8523的\(A_0和A_1\),看电路图可以发现,地址线\(A_2\)接在8523的\(A_1\),地址线\(A_1\)接在8523的\(A_0\),根据上面的表格,可得
计数器0地址:\(A_{2}A_{1}=00\)
计数器1地址:\(A_{2}A_{1}=01\)
计数器2地址:\(A_{2}A_{1}=10\)
控制端口地址:\(A_{2}A_{1}=11\)
因此,关于8253的地址,为讨论方便,设其他地址线都为0,毕竟对输出没什么影响
计数器0端口地址:\(A_{19}-A_{0}=0000\ 0000\ 0100\ 0000\ 0000B=400H\)
计数器1端口地址:\(A_{19}-A_{0}=0000\ 0000\ 0100\ 0000\ 0010B=402H\)
计数器2端口地址:\(A_{19}-A_{0}=0000\ 0000\ 0100\ 0000\ 0100B=404H\)
控制端口地址:\(A_{19}-A_{0}=0000\ 0000\ 0100\ 0000\ 0110B=406H\)
关于灯的地址
看电路图可以发现\(\overline{IO1}\)与灯的相关电路连接
查看74HC154的真值表,得到
\(\overline{IO1}:A_{12}A_{11}A_{10}A_{9}=0001\)
然后和灯的地址相关的只有地址线\(A_0\),因为连接的是或非门,只有当输入全为0时输出为1,所以取地址线\(A_0=0\),同样的,可以设其他地址线都为0
因此,灯的地址:\(A_{19}-A_{0}=0000\ 0000\ 0010\ 0000\ 0000B=200H\)
代码内容
在上面的步骤计算完后,就可以开始写代码
DATA SEGMENT

    ;灯的地址及初始状态

    LIGHT_ADD EQU 200H;灯的地址

    LIGHT_STATUS DB 11111110B;共有8个灯,1表示关,0表示开,通过循环左移ROL实现灯的状态变换

    ;8253的地址

    PORT0 EQU 400H;计数器0端口地址

    PORT2 EQU 404H;计数器2端口地址

    PORT3 EQU 406H;控制端口地址

    ;控制方式字

    CONTROL0 EQU 00010110B;计数器0 只读写低字节 方式3 二进制

    CONTROL2 EQU 10110000B;计数器2 先读写低字节后读写高字节 方式0 二进制

DATA ENDS

CODE SEGMENT

    ASSUME CS:CODE,DS:DATA

BEGIN:

    MOV AX,DATA

    MOV DS,AX

;设置2号中断向量

NMI_INIT:

    PUSH ES

    XOR AX,AX

    MOV ES,AX

    MOV AL,02H

    XOR AH,AH

    SHL AX,1

    SHL AX,1

    MOV SI,AX

    MOV AX,OFFSET NMI_SERVICE

    MOV ES:[SI],AX

    INC SI

    INC SI

    MOV BX,CS

    MOV ES:[SI],BX

    POP ES

    ;8253通道0初始化

    ;写入方式控制字

    MOV DX,PORT3

    MOV AL,CONTROL0

    OUT DX,AL

    ;计数器0写入计数初值

    MOV DX,PORT0

    MOV AL,11001000B;十进制200

    OUT DX,AL

    ;8253通道2初始化

    ;写入方式控制字

    MOV DX,PORT3

    MOV AL,CONTROL2

    OUT DX,AL

    ;计数器2写入计数初值

    MOV DX,PORT2

    MOV AX,0000000111110100B;十进制500

    OUT DX,AL;写入低字节计数初值

    MOV AL,AH;将高字节的数字赋值给低字节

    OUT DX,AL;写入高字节计数初值

    ;点亮第一个LED灯

    MOV DX,LIGHT_ADD

    MOV AL,LIGHT_STATUS

    OUT DX,AL

    ;等待中断

    JMP $

    ;程序退出

    MOV AH,4CH

    INT 21H

;中断服务程序

NMI_SERVICE PROC FAR

    ;点亮下一个led灯

     MOV DX,LIGHT_ADD

     MOV AL,LIGHT_STATUS

     ROL AL,1;循环左移

     OUT DX,AL

     MOV LIGHT_STATUS,AL;更新LIGHT_STATUS的值

     ;通道2送计数初值,再次启动计数

     ;8253通道2初始化

     ;写入方式控制字

     MOV DX,PORT3

     MOV AL,CONTROL2

     OUT DX,AL

     MOV DX,PORT2

     MOV AX,0000000111110100B;十进制500

     OUT DX,AL;写入低字节计数初值

     MOV AL,AH

     OUT DX,AL;写入高字节计数初值

     IRET;中断返回

NMI_SERVICE ENDP

CODE ENDS

END BEGIN
8086 8253 proteus仿真实验的更多相关文章
- 8086 8255A proteus仿真实验
目录 实验内容 电路图 电路分析 代码 实验内容 数码管循环显示0123456789abcdef- 电路图 电路分析 端口地址和控制字地址主要看电路图,片选信号由译码器的\(\overline{IO1 ...
- Proteus 仿真运算放大器出现 GMIN 问题
Proteus 仿真运算放大器出现 GMIN 问题 为了仿真一个反相运算放大器,在仿真时出现 GMIN 问题,将 后面的 4.7UF 去掉就可以正常仿真. 初步检查是因为输入频率太低,输入时我用的是 ...
- proteus仿真 引脚显示电平变化但不能显示波形
proteus仿真 引脚显示电平变化但不能显示波形 原来是没有选择通道问题,proteus默认优先使用A通道才会显示波形,如果优先使用B,C,D通道,需要选择...
- MATLAB基本使用及SIMULINK建模仿真实验
MATLAB基本使用及SIMULINK建模仿真实验 这是我总结的操作方法: 1 ) M脚本文件的编写 1.新建M-file: 2.输入指令: 3.保存(注意:保存路径需要与工作路径一致) 2 )在S ...
- Proteus仿真_01、 8086 IO译码仿真
最近在学习一些微机原理与接口技术方面的知识. 参考书籍<微机原理与接口技术---基于8086Proteus仿真> 顾晖 梁惺彦 编著 实验一.利用8086 芯片来实现对I/O设备的读取和控 ...
- 共享式以太网与交换式以太网的性能比较(OPNET网络仿真实验)
一.实验目的 比较共享式以太网和交换式以太网在不同网络规模下的性能. 二.实验方法 使用opnet来创建和模拟网络拓扑,并运行分析其性能. 三.实验内容 3.1 实验设置(网络拓扑.参数设置. ...
- 【iCore1S 双核心板_FPGA】例程十一:Modelsim仿真实验
实验现象: 通过仿真波形,分析输入与输出的关系,可以清晰的看到所添加信号波形的变化与程序所写的一致. 核心代码: module modelsim( input CLK_12M, output FPGA ...
- Multisim-74LS08\74LS02\74LS86逻辑功能仿真实验
一. 实验目的 了解TTL门电路的外观封装.引脚分布和使用方法. 掌握数字电路试验台.万用表和示波器的使用方法. 掌握TTL与门.或非门和异或门的逻辑功能. 认识门电路对信号的控制作用. 二.实验内容 ...
- 【iCore3 双核心板_FPGA】例程十二:Modelsim仿真实验
实验指导书及代码包下载: http://pan.baidu.com/s/1bnQEldl iCore3 购买链接: https://item.taobao.com/item.htm?id=524229 ...
随机推荐
- ubuntu下载速度慢的解决办法--修改下载源
操作:https://blog.csdn.net/qq_24326765/article/details/81916222 推荐源:https://blog.csdn.net/qq_36328643/ ...
- centos7与8的区别
1.关于内核版本:RHEL8采用4.18.0-xRHEL7采用3.10-0-x 2 网络时间同步 RHEL8 只使用Chronyd,不支持NTP部署. RHEL7Chronyd与NTP两者都支持 3. ...
- 获取 ProgramData 文件夹路径
]; if (SHGetFolderPathA( NULL, CSIDL_COMMON_STARTUP, NULL, , startUpDir) != S_OK) { printf("SHG ...
- mybatis if test标签的使用
2019独角兽企业重金招聘Python工程师标准>>> 在使用mybatis 有时候需要进行判断的. 而我们知道mybatis获取值有两种方式 #{}和${}的. 那么,在mybat ...
- 关于LinearLayout设置权重后width或height不设置0dp的影响说明
摘要 平时没那么注意LinearLayout布局时权重的问题,设置了权重属性后,通常建议将width或height的属性值设置为0dp,有时候设置权重后,还是习惯将width或height的属性设置为 ...
- USACO Training Section 1.2 [USACO1.2]回文平方数
题目描述 回文数是指从左向右念和从右向左念都一样的数.如12321就是一个典型的回文数. 给定一个进制B(2<=B<=20,由十进制表示),输出所有的大于等于1小于等于300(十进制下)且 ...
- Docker配置TLS认证,修复因暴露2375端口引发漏洞
1.环境准备 # 查看Docker服务器主机名hostnamectl 这里记住我的主机名s130就好 # 静态主机名修改vi /etc/hostname# 临时主机名修改(重启失效)hostname ...
- SpringBoot:静态资源映射、定制404、配置icon
目录 静态资源映射规则 定制首页 定制错误页面 配置 icon 静态资源映射规则.定制首页.定制404页面.配置网站的图标 静态资源映射规则 SpringBoot中对于静态资源(css,js,img. ...
- GoF23:单例模式(singleton)
目录 单例模式简介 常见五种单例模式的实现方式 饿汉式 懒汉式 DCL懒汉式 饿汉式改进(静态内部类式) 枚举单例 防止反射破坏单例模式 单例模式简介 核心作用:保证一个类只有一个实例,并且提供一个访 ...
- 51单片机putchar函数的说明
原文排版远些乱,整理了一下. #include <reg51.h> #define XON 0x11 /*串口流控制符 启动*/ #define XOFF 0x13 /*串口流控制符 中断 ...