
Hi3559AV100外接UVC/MJPEG相机实时采图设计(一):Linux USB摄像头驱动分析
下面将给出Hi3559AV100外接UVC/MJPEG相机实时采图设计的整体流程,主要实现是通过V4L2接口将UVC/MJPEG相机采集的数据送入至MPP平台,经过VDEC、VPSS、VO最后通过HDMI的输出,首先给出(一)Linux USB摄像头驱动加载与分析。
板载平台:BOXER-8410AI
芯片型号:Hi3559AV100
相机型号:Logitch c270
开发环境:VM15.5+ubuntu16.04+Hilinux
之后可以参考后面两篇文章:
Hi3559AV100外接UVC/MJPEG相机实时采图设计(二):V4L2接口的实现(以YUV422为例):
https://www.cnblogs.com/iFrank/p/14403397.html
Hi3559AV100外接UVC/MJPEG相机实时采图设计(三):V4L2接口通过MPP平台输出:
https://www.cnblogs.com/iFrank/p/14403620.html
1、确定USB摄像头支持UVC
首先,可以把USB摄像头插在PC端,然后通过设备管理器找到相机,右键选择属性,选择详细信息,更改属性一栏,选择硬件ID,从中可以看到USB摄像头的VID和PID,比如Logitech c270的ID号为:046d:0825,之后通过这个网页 http://www.ideasonboard.org/uvc/ 来查看是否支持 UVC,这个网站是 USB Video Class Linux device driver 的主页,里面有 UVC 的详细的介绍。根据前面的打印信息,根据自己的 ID 号, 这里是搜索 USB 摄像头的 VID 号:046d 和 PID 号:0825,主页如下所示:
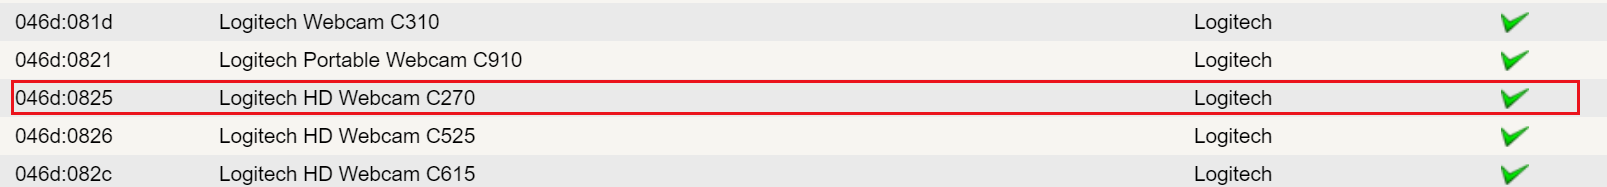
通过摄像头的 ID,可以看到该摄像头是否支持 UVC 和其他信息。绿勾代表支持。
2、配置与相机型号匹配的USB host驱动
目前Hilinux系统自带了部分型号的usb摄像头驱动,但并不是支持所有市面上usb摄像头,像Logitch c270这一款usb摄像头就不支持,如果说linux kernel驱动中不支持,需要我们重新配置该驱动,或者需要进行裁剪等操作,而这个过程需要我们进行手动配置,配置过程如下:在内核目录下,输入如下命令(以emmc启动为例):
 1         待进入内核源代码目录后,执行以下操作

 2

 3         cp arch/arm64/configs/hi3559av100_arm64_big_little_emmc_defconfig .config

 4

 5

 6         make ARCH=arm64 CROSS_COMPILE=aarch64-himix100-linux- menuconfig

 7

 8

 9         cp .config arch/arm64/configs/hi3559av100_arm64_big_little_emmc_defconfig

10

11

12         osdrv顶层目录下执行:make BOOT_MEDIA=emmc AMP_TYPE=linux atf
执行 make ARCH=arm64 CROSS_COMPILE=aarch64-himix100-linux- menuconfig 后,弹出如下窗口:
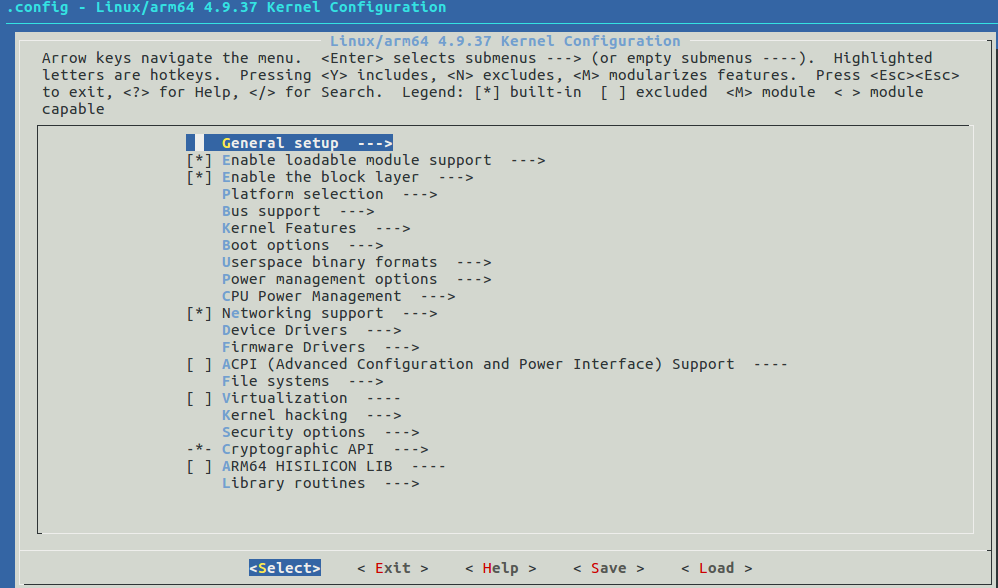
之后进行驱动配置,打开UVC驱动等等。
在配置好之后,弹出menuconfig窗口后,记得保存,保存完之后在手动修改usb驱动代码:修改位置如下:
linux-xxx\drivers\media\usb\uvc\uvc_driver.c
设备插入时调用probe将会按默认的id_table来加载驱动,也就是这个uvc_ids末尾说的Generic USB Video Class,具体如下所示:
1     /* Generic USB Video Class */

2     { USB_INTERFACE_INFO(USB_CLASS_VIDEO, 1, UVC_PC_PROTOCOL_UNDEFINED) },

3     { USB_INTERFACE_INFO(USB_CLASS_VIDEO, 1, UVC_PC_PROTOCOL_15) },

4     {}
在struct usb_device_id uvc_ids[]中模仿之前的加上自己的USB设备信息:
1     { .match_flags        = USB_DEVICE_ID_MATCH_DEVICE

2                 | USB_DEVICE_ID_MATCH_INT_INFO,

3       .idVendor        = 0x046d,

4       .idProduct        = 0x0825,

5       .bInterfaceClass    = USB_CLASS_VIDEO,

6       .bInterfaceSubClass    = 1,

7       .bInterfaceProtocol    = 0,

8       .driver_info        = UVC_QUIRK_RESTORE_CTRLS_ON_INIT },
注意一下这个driver_info的赋值,可以用来限制帧率,UVC_QUIRK_RESTORE_CTRLS_ON_INIT的值是0x400,这个设置好像是跟带宽有关系,没有深入了解,如果设的过小,将导致无法出图。而且USB2.0的带宽上限也只有480Mbit/s,连一个摄像头都够呛了。修改完之后,还需要重新编译内核。
之后将摄像头插在板载上,终端出现如下:

也可以通过命令ls /dev/video*查看video设备,如下所示, 到此驱动部分添加完成。
1 /dev/video0
3、UVC driver的研究
上述终端显示的信息是由uvc_probe()函数输出,对应函数位置为linux-xxx\drivers\media\usb\uvc\uvc_driver.c,函数具体内容如下:
  1 static int uvc_probe(struct usb_interface *intf,

  2              const struct usb_device_id *id)

  3 {

  4     struct usb_device *udev = interface_to_usbdev(intf);

  5     struct uvc_device *dev;

  6     int ret;

  7

  8     if (id->idVendor && id->idProduct)

  9         uvc_trace(UVC_TRACE_PROBE, "Probing known UVC device %s "

 10                 "(%04x:%04x)\n", udev->devpath, id->idVendor,

 11                 id->idProduct);

 12     else

 13         uvc_trace(UVC_TRACE_PROBE, "Probing generic UVC device %s\n",

 14                 udev->devpath);

 15

 16     /* Allocate memory for the device and initialize it. */

 17     if ((dev = kzalloc(sizeof *dev, GFP_KERNEL)) == NULL)

 18         return -ENOMEM;

 19

 20     INIT_LIST_HEAD(&dev->entities);

 21     INIT_LIST_HEAD(&dev->chains);

 22     INIT_LIST_HEAD(&dev->streams);

 23     atomic_set(&dev->nstreams, 0);

 24     atomic_set(&dev->nmappings, 0);

 25     mutex_init(&dev->lock);

 26

 27     dev->udev = usb_get_dev(udev);

 28     dev->intf = usb_get_intf(intf);

 29     dev->intfnum = intf->cur_altsetting->desc.bInterfaceNumber;

 30     dev->quirks = (uvc_quirks_param == -1)

 31             ? id->driver_info : uvc_quirks_param;

 32

 33     if (udev->product != NULL)

 34         strlcpy(dev->name, udev->product, sizeof dev->name);

 35     else

 36         snprintf(dev->name, sizeof dev->name,

 37             "UVC Camera (%04x:%04x)",

 38             le16_to_cpu(udev->descriptor.idVendor),

 39             le16_to_cpu(udev->descriptor.idProduct));

 40

 41     /* Parse the Video Class control descriptor. */

 42     if (uvc_parse_control(dev) < 0) {

 43         uvc_trace(UVC_TRACE_PROBE, "Unable to parse UVC "

 44             "descriptors.\n");

 45         goto error;

 46     }

 47

 48     uvc_printk(KERN_INFO, "Found UVC %u.%02x device %s (%04x:%04x)\n",

 49         dev->uvc_version >> 8, dev->uvc_version & 0xff,

 50         udev->product ? udev->product : "<unnamed>",

 51         le16_to_cpu(udev->descriptor.idVendor),

 52         le16_to_cpu(udev->descriptor.idProduct));

 53

 54     if (dev->quirks != id->driver_info) {

 55         uvc_printk(KERN_INFO, "Forcing device quirks to 0x%x by module "

 56             "parameter for testing purpose.\n", dev->quirks);

 57         uvc_printk(KERN_INFO, "Please report required quirks to the "

 58             "linux-uvc-devel mailing list.\n");

 59     }

 60

 61     /* Initialize the media device and register the V4L2 device. */

 62 #ifdef CONFIG_MEDIA_CONTROLLER

 63     dev->mdev.dev = &intf->dev;

 64     strlcpy(dev->mdev.model, dev->name, sizeof(dev->mdev.model));

 65     if (udev->serial)

 66         strlcpy(dev->mdev.serial, udev->serial,

 67             sizeof(dev->mdev.serial));

 68     strcpy(dev->mdev.bus_info, udev->devpath);

 69     dev->mdev.hw_revision = le16_to_cpu(udev->descriptor.bcdDevice);

 70     dev->mdev.driver_version = LINUX_VERSION_CODE;

 71     media_device_init(&dev->mdev);

 72

 73     dev->vdev.mdev = &dev->mdev;

 74 #endif

 75     if (v4l2_device_register(&intf->dev, &dev->vdev) < 0)

 76         goto error;

 77

 78     /* Initialize controls. */

 79     if (uvc_ctrl_init_device(dev) < 0)

 80         goto error;

 81

 82     /* Scan the device for video chains. */

 83     if (uvc_scan_device(dev) < 0)

 84         goto error;

 85

 86     /* Register video device nodes. */

 87     if (uvc_register_chains(dev) < 0)

 88         goto error;

 89

 90 #ifdef CONFIG_MEDIA_CONTROLLER

 91     /* Register the media device node */

 92     if (media_device_register(&dev->mdev) < 0)

 93         goto error;

 94 #endif

 95     /* Save our data pointer in the interface data. */

 96     usb_set_intfdata(intf, dev);

 97

 98     /* Initialize the interrupt URB. */

 99     if ((ret = uvc_status_init(dev)) < 0) {

100         uvc_printk(KERN_INFO, "Unable to initialize the status "

101             "endpoint (%d), status interrupt will not be "

102             "supported.\n", ret);

103     }

104

105     uvc_trace(UVC_TRACE_PROBE, "UVC device initialized.\n");

106     usb_enable_autosuspend(udev);

107     return 0;

108

109 error:

110     uvc_unregister_video(dev);

111     return -ENODEV;

112 }
 1 static const struct file_operations v4l2_fops = {

 2     .owner = THIS_MODULE,

 3     .read = v4l2_read,

 4     .write = v4l2_write,

 5     .open = v4l2_open,

 6     .get_unmapped_area = v4l2_get_unmapped_area,

 7     .mmap = v4l2_mmap,

 8     .unlocked_ioctl = v4l2_ioctl,

 9 #ifdef CONFIG_COMPAT

10     .compat_ioctl = v4l2_compat_ioctl32,

11 #endif

12     .release = v4l2_release,

13     .poll = v4l2_poll,

14     .llseek = no_llseek,

15 };
Hi3559AV100外接UVC/MJPEG相机实时采图设计(一):Linux USB摄像头驱动分析的更多相关文章
- Hi3559AV100外接UVC/MJPEG相机实时采图设计(四):VDEC_Send_Stream线程分析
下面随笔将对Hi3559AV100外接UVC/MJPEG相机实现实时采图设计的关键点-VDEC_Send_Stream线程进行分析,一两个星期前我写了有三篇系列随笔,已经实现了项目功能,大家可以参考下 ...
- Hi3559AV100外接UVC/MJPEG相机实时采图设计(三):V4L2接口通过MPP平台输出
可以首先参考前面两篇文章: Hi3559AV100外接UVC/MJPEG相机实时采图设计(一):Linux USB摄像头驱动分析: https://www.cnblogs.com/iFrank/p/1 ...
- Hi3559AV100外接UVC/MJPEG相机实时采图设计(二):V4L2接口的实现(以YUV422为例)
下面将给出Hi3559AV100外接UVC/MJPEG相机实时采图设计的整体流程,主要实现是通过V4L2接口将UVC/MJPEG相机采集的数据送入至MPP平台,经过VDEC.VPSS.VO最后通过HD ...
- Dalsa 8K彩色相机Camera link C#采图
一个采图工具,所以界面做的很简单. private SapAcquisition m_Acquisition; private SapBuffer m_Buffers; private SapAcqT ...
- 相机拍的图,电脑上画的图,word里的文字,电脑屏幕,手机屏幕,相机屏幕显示大小一切的一切都搞明白了!
相机拍的图,电脑上画的图,word里的文字,电脑屏幕,手机屏幕,相机屏幕显示大小一切的一切都搞明白了! 先说图片X×dpi=点数dotX是图片实际尺寸,简单点,我们只算图片的高吧,比如说拍了张图片14 ...
- FusionCharts制作实时刷新图
转自:http://yklovejava-163-com.iteye.com/blog/1889949 下面介绍的是用FusionCharts制作实时刷新图的过程(FusionCharts确实太好用了 ...
- Android相机实时自动对焦的完美实现
https://zhidao.baidu.com/question/873328177698804372.html Android相机实时自动对焦的完美实现 http://blog.csdn.net/ ...
- 关于nagios系统下使用shell脚本自定义监控插件的编写以及没有实时监控图的问题
关于nagios系统下shell自定义监控插件的编写.脚本规范以及没有实时监控图的问题的解决办法 在自已编写监控插件之前我们首先需要对nagios监控原理有一定的了解 Nagios的功能是监控服务和主 ...
- RTSP流和USB摄像头转MJPEG使用VLC
测试环境: 系统: Ubuntu14.04 LTS Desktop 设备:海康IP摄像头和USB摄像头 1.需要先安装vlc包,命令行运行 sudo apt-get update sudo apt-g ...
随机推荐
- Codeforces Round #650 (Div. 3) C. Social Distance
题目链接:https://codeforces.com/contest/1367/problem/C 题意 给出一个长为 $n$ 的 $01$字符串,两个相邻 $1$ 间距应大于 $k$,初始序列合法 ...
- hdu5491 The Next
Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 32768/32768 K (Java/Others) Total Submission ...
- Codeforces Round #307 (Div. 2) B. ZgukistringZ
Professor GukiZ doesn't accept string as they are. He likes to swap some letters in string to obtain ...
- 表达式目录树插件xLiAd.SqlEx.Core
表达式目录树使用时 引用xLiAd.SqlEx.Core ,是一个很好的插件 using xLiAd.SqlEx.Core.Helper; Expression<Func<Reported ...
- linux环境下使用jmeter进行分布式测试
1.前言 熟练使用jmeter进行性能测试的工程师都知道,jmeter的客户端性能是有点差的.这会导致一个问题,其客户端的性能损耗会干扰到性能测试的结果,而且当线程数/并发大到一定程度时,客户端性能会 ...
- 支撑性服务 & 自动化
连载传送门: 什么是云原生? 云原生设计理念 .NET 微服务 谈到云原生,绕不开"容器化" Backing services 云原生系统依赖于许多不同的辅助资源,例如数据存储.消 ...
- Linux 日志切割方法总结--Logrotate
一.Logrotate 使用方法 对于Linux系统安全来说,日志文件是极其重要的工具.logrotate程序是一个日志文件管理工具.用于分割日志文件,删除旧的日志文件,并创建新的日志文件,起到&qu ...
- .NET Core项目自动化测试和代码覆盖率审查
这篇文章给大家分享一下,如何配置.NET Core项目自动化测试和代码覆盖率审查. 基本知识,请参考这里: https://docs.microsoft.com/en-us/dotnet/core/t ...
- CodeForces - 803C Maximal GCD 【构造】
You are given positive integer number n. You should create such strictly increasing sequence of k po ...
- js array flat all in one
js array flat all in one array flat flatMap flatMap > flat + map https://developer.mozilla.org/en ...