
ESP8266 使用 DRV8833驱动板驱动N20电机
RT
手里这块ESP8266是涂鸦的板子,咸鱼上三块一个买了一堆,看ESP8266-12F引脚都差不多的。裸焊了个最小系统,加两个按钮(一个烧录,一个复位)
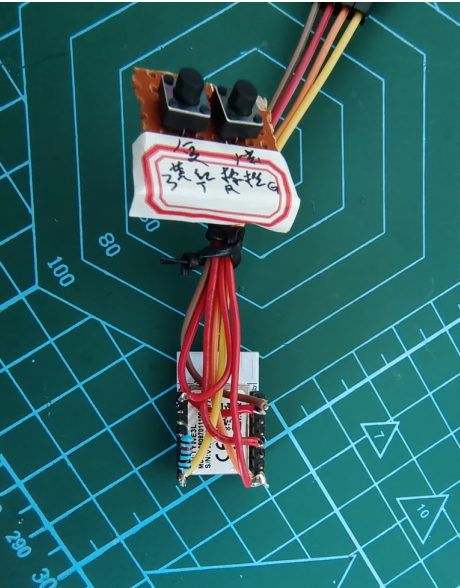
1. 准备工作
搜索过程中发现 DRV8833四路输入口需要PWM,而8266中的PWM口有4个IO口。但是我看到网上有人说“RSP8266中基本上数字IO都可以作为PWM复用引脚”,我不清楚。
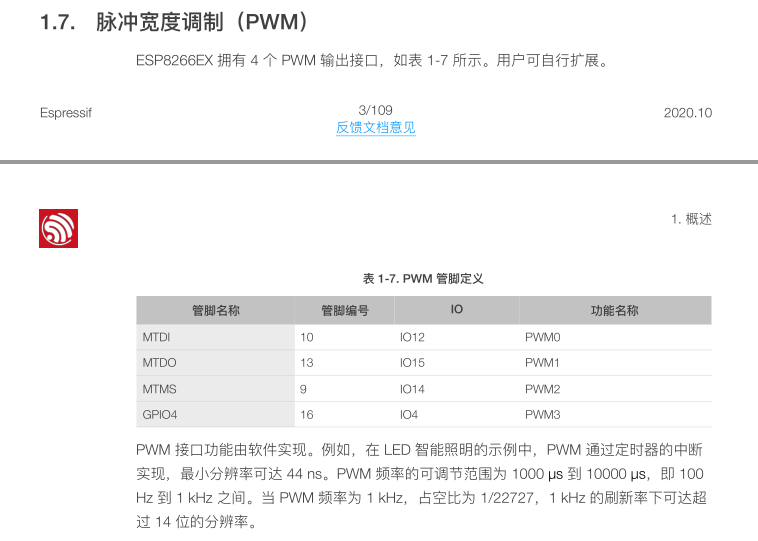
之前我把GPIO15接地了。因为网上一些人说要接地,以及涂鸦文档中有说GPIO15涉及到初始化过程,所以我以为这个引脚是不能用的

试着去掉后,发现可以正常烧录和运行。那就这么着了,反正你引脚都引出来了,我应该可以随便折腾,我也不用wifi功能,至于GPIO15能不能用还得等后续验证。
下面是现在的烧录和复位最小系统图:去掉GPIO15到GND这条线

2. PWM 呼吸灯测试
因为实在RTOS下开发的,所以手册先放上来。esp8266-rtos-sdk PWM
RTOS下也有示例代码:ESP8266_RTOS_SDK\examples\peripherals\pwm
PWM重要参数:
频率:1/Ts(周期)
占空比:Ton/Ts
在频率一定时,可通过不同占空比来改变LED亮度,就达到呼吸灯效果了。
#include <stdio.h>

#include <string.h>

#include <stdlib.h>

#include "freertos/FreeRTOS.h"

#include "freertos/task.h"

#include "freertos/queue.h"

#include "esp_log.h"

#include "esp_system.h"

#include "esp_err.h"

#include "esp8266/gpio_register.h"

#include "esp8266/pin_mux_register.h"

#include "driver/pwm.h"

//#define PWM_0_OUT_IO_NUM   12

//#define PWM_1_OUT_IO_NUM   13

//#define PWM_2_OUT_IO_NUM   14

#define PWM_3_OUT_IO_NUM   15

// PWM period 1000us(1Khz), same as depth

// 周期

#define PWM_PERIOD    (1000)

static const char *TAG = "pwm_example";

// pwm pin number

const uint32_t pin_num[1] = {

    // PWM_0_OUT_IO_NUM,

    // PWM_1_OUT_IO_NUM,

    // PWM_2_OUT_IO_NUM,

    PWM_3_OUT_IO_NUM

};

// duties table, real_duty = duties[x]/PERIOD

// 占空比

uint32_t duties[1] = {

    // 10000, 10000, 10000,

    500,

};

// phase table, delay = (phase[x]/360)*PERIOD

// 相位

float phase[1] = {

    0

};

// #define configTICK_RATE_HZ 1000

void app_main()

{

    pwm_init(PWM_PERIOD, duties, 1, pin_num);

    pwm_set_phases(phase);

    pwm_start();

    char flag = 0;

    uint16_t count = 1;

    while (1) {

        if(flag){

            count--;

        }else{

            count++;

        }

        if(count>=1000){

            flag=1;

            ESP_LOGI(TAG, "PWM 1000\n");

        }else if(count<=1){

            flag = 0;

            ESP_LOGI(TAG, "PWM 0\n");

            // 熄灭后停留

            vTaskDelay(pdMS_TO_TICKS(300));

        }

        // 设置占空比

        pwm_set_duty(0, count);

        pwm_start();

        vTaskDelay(pdMS_TO_TICKS(2));

    }

}
15号引脚上的PWM呼吸灯如下:
测试PWM的呼吸灯
3. DRV8833 驱动板连接
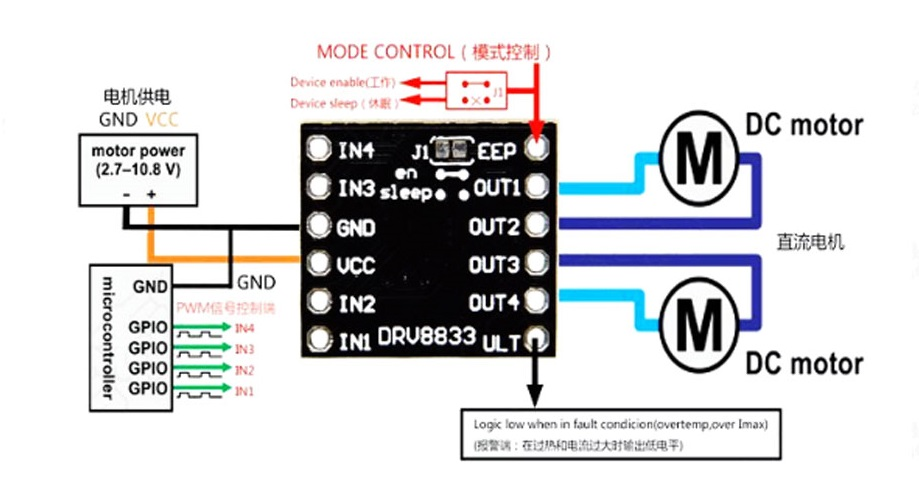
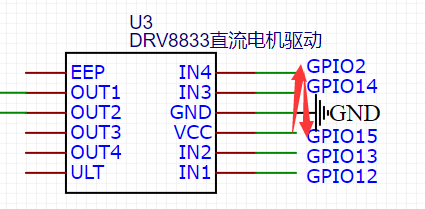
网上找到接线图,来试试
放在我的电路中的接线图
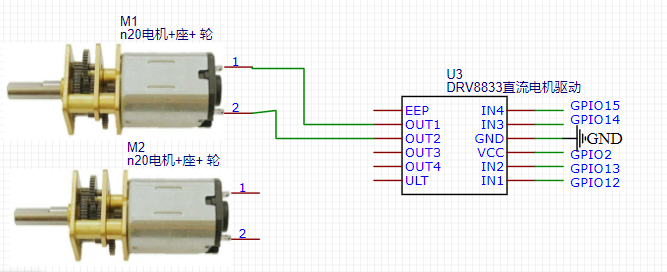
焊接,焊接完成后,串口信息报错
Fatal exception (0):

epc1=0x4013ffff, epc2=0x00000000, epc3=0x00000000, excvaddr=0x00000000, depc=0x00000000
应该是焊的时候碰到以前的引脚了或者新焊接的线影响了运行
重新烧录下程序,烧录按钮按下,按复位毫无反应,排查下问题。
最后发现是GPIO2影响了,因为GPIO2在模块启动的时候如果拉低会启动失败。我也搞不懂为什么现在接的是VCC但是是低电平。和GPIO15换个位置吧。
4. 代码部分
供电
首先GPIO15要供电,输出高电平:
#include "driver/gpio.h"

#define GPIO_15 15

void app_main()

{

    // 不是RTOS中的配置方式

    // 配置 IO15 为 GPIO功能

    // PIN_FUNC_SELECT(PERIPHS_GPIO_MUX_REG(15), FUNC_GPIO15);

    // 设置高电平

    // GPIO_OUTPUT_SET(15, 1);

    // 配置IO15为输出

    gpio_config_t ioConf;

    ioConf.intr_type = GPIO_INTR_DISABLE;

    ioConf.mode = GPIO_MODE_OUTPUT;

    ioConf.pin_bit_mask = (1ULL<<GPIO_15);

    ioConf.pull_down_en = 0;

    ioConf.pull_up_en = 0;

    gpio_config(&ioConf);

    // 输出高电平

    gpio_set_level(GPIO_15, 0);
供电后,驱动板上的LED亮了。
四路PWM输出
#define PWM_0_OUT_IO_NUM   12

#define PWM_1_OUT_IO_NUM   13

#define PWM_2_OUT_IO_NUM   14

#define PWM_3_OUT_IO_NUM   2

// PWM period 1000us(1Khz), same as depth

// 周期

#define PWM_PERIOD    (1000)

// pwm pin number

const uint32_t pin_num[4] = {

    PWM_0_OUT_IO_NUM,

    PWM_1_OUT_IO_NUM,

    PWM_2_OUT_IO_NUM,

    PWM_3_OUT_IO_NUM

};

// duties table, real_duty = duties[x]/PERIOD

// 占空比

uint32_t duties[4] = {

    500,

    500,

    500,

    500,

};

// phase table, delay = (phase[x]/360)*PERIOD

// 相位

float phase[4] = {

    0, 0, 0, 0,

};

void app_main()

{

   ...

    // 配置四路PWM口

    pwm_init(PWM_PERIOD, duties, 4, pin_num);

    pwm_set_phases(phase);

    pwm_start();
串口日志输出:
gpio: GPIO[15]| InputEn: 0| OutputEn: 1| OpenDrain: 0| Pullup: 0| Pulldown: 0| Intr:0 [0m

gpio: GPIO[2]| InputEn: 0| OutputEn: 1| OpenDrain: 0| Pullup: 0| Pulldown: 0| Intr:0 [0m

gpio: GPIO[12]| InputEn: 0| OutputEn: 1| OpenDrain: 0| Pullup: 0| Pulldown: 0| Intr:0 [0m

gpio: GPIO[13]| InputEn: 0| OutputEn: 1| OpenDrain: 0| Pullup: 0| Pulldown: 0| Intr:0 [0m

gpio: GPIO[14]| InputEn: 0| OutputEn: 1| OpenDrain: 0| Pullup: 0| Pulldown: 0| Intr:0 [0m

pwm: --- PWM v3.4
现在通电后,电机没转动,但是有响声。
是因为驱动方式不对,看看DRV8833的逻辑控制:
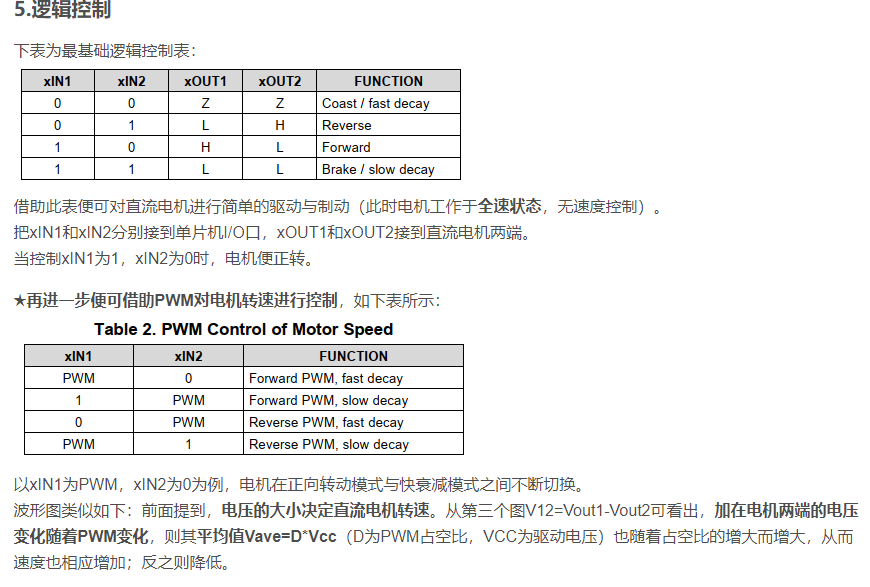
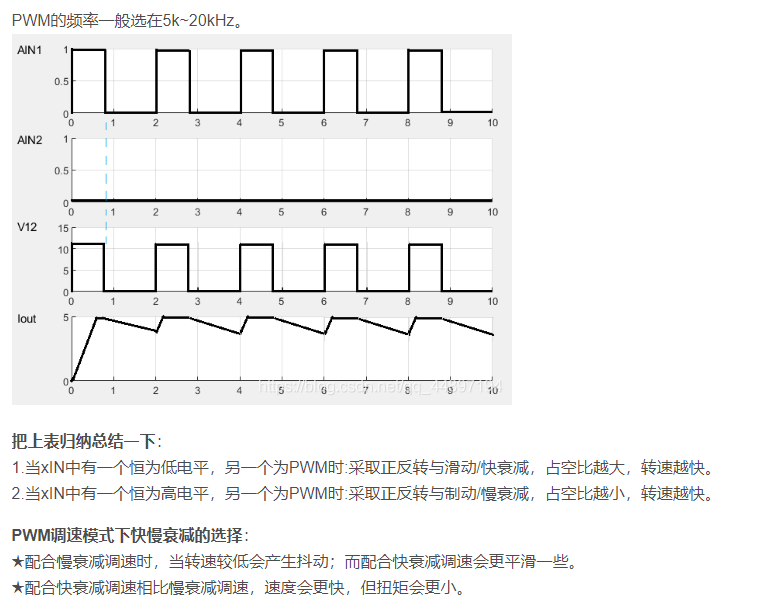
现在IO12和IO13都是PWM输出,就会肯定就动不了的。将IO13设为低电平就可以了。
速度不够快,先把占空比调大一些。确实快了。再将频率设置为10Khz,速度相比1Khz好像没提升。如果还想增加转速是不是只能增加电压?现在只是3.3的电压太小了。
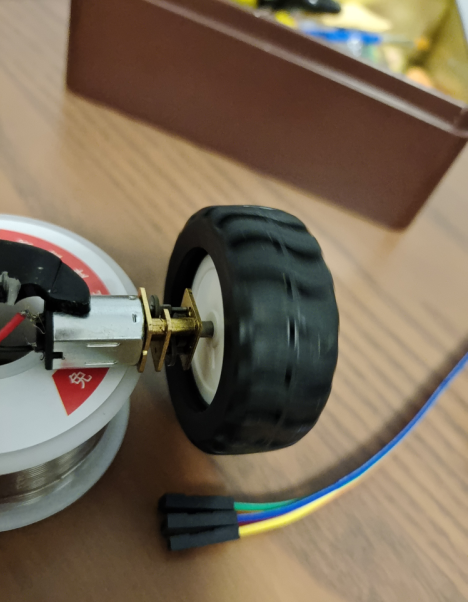
不过现在总算是转起来了
以及总览图:
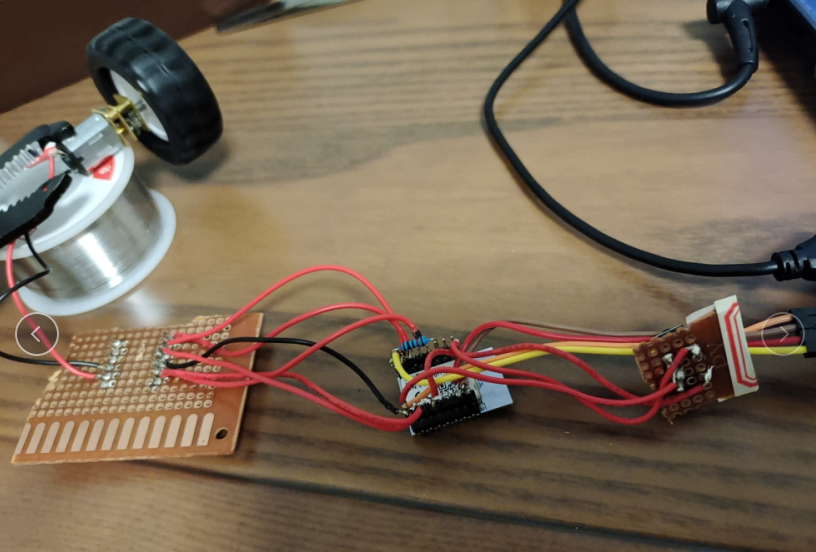
完整代码:
#include <stdio.h>

#include <string.h>

#include <stdlib.h>

#include "freertos/FreeRTOS.h"

#include "freertos/task.h"

#include "freertos/queue.h"

#include "esp_log.h"

#include "esp_system.h"

#include "esp_err.h"

#include "esp8266/gpio_register.h"

#include "esp8266/pin_mux_register.h"

#include "driver/pwm.h"

#include "driver/gpio.h"

#define PWM_0_OUT_IO_NUM   12

#define GPIO_15 15

#define GPIO_13 13

// PWM period 1000us(1Khz), same as depth

// 周期 1ms=1Khz 100us=10Khz

#define PWM_PERIOD    (1000)

// pwm pin number

const uint32_t pin_num[1] = {

    PWM_0_OUT_IO_NUM,

};

// duties table, real_duty = duties[x]/PERIOD

// 占空比

uint32_t duties[1] = {

    999,

};

// phase table, delay = (phase[x]/360)*PERIOD

// 相位

float phase[1] = {

    0

};

void app_main()

{

    // 配置IO15为输出

    gpio_config_t ioConf;

    ioConf.intr_type = GPIO_INTR_DISABLE;

    ioConf.mode = GPIO_MODE_OUTPUT;

    ioConf.pin_bit_mask = (1ULL<<GPIO_15);

    ioConf.pull_down_en = 0;

    ioConf.pull_up_en = 0;

    gpio_config(&ioConf);

    // 输出高电平

    gpio_set_level(GPIO_15, 1);

    // 配置IO13为输出

    ioConf.intr_type = GPIO_INTR_DISABLE;

    ioConf.mode = GPIO_MODE_OUTPUT;

    ioConf.pin_bit_mask = (1ULL<<GPIO_13);

    ioConf.pull_down_en = 0;

    ioConf.pull_up_en = 0;

    gpio_config(&ioConf);

    // 输出高电平

    gpio_set_level(GPIO_13, 0);

    // 配置一路PWM口

    pwm_init(PWM_PERIOD, duties, 1, pin_num);

    pwm_set_phases(phase);

    pwm_start();

}
其他参考:
- TYWE3L 模组规格书
- esp8266-rtos-sdk PWM
- ESP8266学习历程(4)——PWM
- DRV8833直流电机驱动板在智能小车的应用
- ESP8266引脚的说明
- ESP8266学习历程——GPIO配置
- 【电机驱动芯片(H桥、直流电机驱动方式)——DRV8833、TB6612、A4950、L298N的详解与比较】
ESP8266 使用 DRV8833驱动板驱动N20电机的更多相关文章
- Arduino连接L298n驱动板驱动小车的电机
1.L298N介绍 先来讲讲电机驱动,驱动一般使用L298N,L298N 是一种双H桥电机驱动芯片,其中每个H桥可以提供2A的电流,功率部分的供电电压范围是2.5-48v,逻辑部分5v供电,接受5vT ...
- Arduino CNC Shiled 和 DRV8825驱动板的注意事项
首先说明硬件:1) Arduino CNC Shiled V2.6 2)DRV8825驱动板 3)光驱步进电机 4)Arduino uno R3 下图是本次主角是Arduino CNC Shile ...
- Arduino UNO开发板、Arduino CNC Shield V3.0扩展板、A4988驱动板、grbl固件使用教程
前言 CNC Shield V3.0可用作雕刻机,3D打印机等的驱动扩展板,板上一共有4路步进电机驱动模块的插槽,可驱动4路不进电机,而每一路步进电机都只需要2个IO口,也就是说,6个IO口就可以很好 ...
- 裸板驱动总结(makefile+lds链接脚本+裸板调试)
在裸板2440中,当我们使用nand启动时,2440会自动将前4k字节复制到内部sram中,如下图所示: 然而此时的SDRAM.nandflash的控制时序等都还没初始化,所以我们就只能使用前0~40 ...
- 迅为iTOP-4418/6818开发板-驱动-实现GPIO扩展
实现 GPIO 扩展,先弄清楚“复用”的概念,将调用这些 GPIO 的驱动去掉配置,重新编译,加到自己的驱动中,就可以实现扩展的 GPIO 的输入和输出.另外必须要先看文档“迅为iTOP-4418开发 ...
- arm裸板驱动总结(makefile+lds链接脚本+裸板调试)
在裸板2440中,当我们使用nand启动时,2440会自动将前4k字节复制到内部sram中,如下图所示: 然而此时的SDRAM.nandflash的控制时序等都还没初始化,所以我们就只能使用前0~40 ...
- RK30SDK开发板驱动分析(二):DDR频率配置
在内核配置界界面,我们可以很容易的配置DDR的频率,300M OR 600M, so easy! 那么它是如何起作用的呢? 回想 RK30SDK开发板驱动分析(一) 末尾提到MACHINE_START ...
- 东方步进电机马达驱动板CVK系列说明书
东方步进电机马达驱动板CVK系列说明书
- (笔记)linux设备驱动--LED驱动
linux设备驱动--LED驱动 最近正在学习设备驱动开发,因此打算写一个系列博客,即是对自己学习的一个总结,也是对自己的一个督促,有不对,不足,需要改正的地方还望大家指出,而且希望结识志同道合的朋友 ...
随机推荐
- extcon驱动及其在USB驱动中的应用
extcon,是External Connector的简称,用于抽象外部连接器,比如说Audio Jack.USB MicroB/TypeC接口等.它的原型是Android的switch-class驱 ...
- 基础路径规划算法(Dijikstra、A*、D*)总结
引言 在一张固定地图上选择一条路径,当存在多条可选的路径之时,需要选择代价最小的那条路径.我们称这类问题为最短路径的选择问题.解决这个问题最经典的算法为Dijikstra算法,其通过贪心选择的步骤从源 ...
- Apache ShenYu:分析、实现一个 Node.js 语言的 HTTP 服务注册客户端(HTTP Registry)
这块没空写文章了,先贴出实现代码吧 yuque.com/myesn
- nodejs + typescript + koa + eslint + typescript eslint + prettier + webstorm
ESLint 安装 yarn add -D eslint 生成配置文件 yarn eslint --init cli 选项 How would you like to use ESLint? To c ...
- 150_1秒获取Power BI Pro帐号
博客:www.jiaopengzi.com 请点击[阅读原文]获取帐号 一.背景 当你来到这篇文章的时候,我想你已经在网上搜索了一圈了.网上有一大把教你如何注册Power BI帐号的方法,我们这里就不 ...
- 使用 awk 命令统计文本
2022-04-19 11:25:15.008,b4d13bfca8fe4b93a85e65a88520d945,LogScheduler#printLog,10ms,Y,xxxxxxxx 2022- ...
- Activate-or-Not:learning-customized-activation
关于activate-or-Not的PPT paper code step1 step2 step3 step4 step5 step6 step7 step8 step9 step10
- 20212115 实验三 《python程序设计》实验报告
实验报告 20212115<python程序设计>实验三报告 课程:<Python程序设计>班级: 2121姓名: 朱时鸿学号:20212115实验教师:王志强老师实验日期:2 ...
- vue大型电商项目尚品汇(前台篇)day05终结篇
前台部分到此结束,一路走来还挺怀念,今天主要是对整个项目的完成做一个最后的收尾工作,对于功能上的需求没有什么了,主要就是项目上线的一些注意事项. 一.个人中心二级路由 当我们点击查看订单应该跳转到个人 ...
- JAVA - 缓冲和缓存
JAVA - 缓冲和缓存 缓冲 Buffer 功能:协调上下层应用之间的性能差异.通过缓冲区的缓冲,当上层组件性能优于下层组件的时候,缓冲可以有效减少上层组件对下层组件的等待时间. 使用场景:IO流中 ...