
usb-cam (3)摄像机标定文件-ORB-SLAM标定文件
http://www.luohanjie.com/2017-04-05/the-problem-of-calibration-data-in-orb-slam2.html
ORB_SLAM2中标定数据的问题
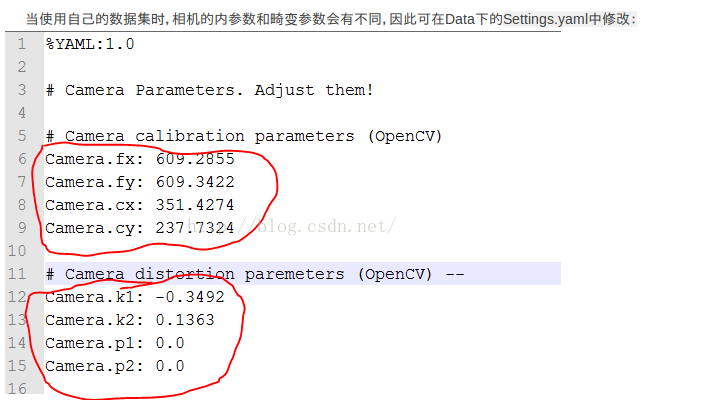
在使用ORB_SLAM2的过程中,我使用Kinect v2作为摄像机,而在使用之前需要对Kinect进行标定的工作。幸好iai_kinect2这个驱动提供了标定的工具[1]。按照说明操作,获得了标定的数据,如calib_color.yaml文件中包含了摄像机的内参和畸变等参数:
%YAML:1.0

cameraMatrix: !!opencv-matrix

   rows: 3

   cols: 3

   dt: d

   data: [ 1.0550860028898474e+03, 0., 9.7022756868552835e+02, 0.,

       1.0557186689448556e+03, 5.2645231780561619e+02, 0., 0., 1. ]

distortionCoefficients: !!opencv-matrix

   rows: 1

   cols: 5

   dt: d

   data: [ 5.0049307122037007e-02, -5.9715363588982606e-02,

       -1.6247803478461531e-03, -1.3650166721283822e-03,

       1.2513177850839602e-02 ]

rotation: !!opencv-matrix

   rows: 3

   cols: 3

   dt: d

   data: [ 1., 0., 0., 0., 1., 0., 0., 0., 1. ]

projection: !!opencv-matrix

   rows: 4

   cols: 4

   dt: d

   data: [ 1.0550860028898474e+03, 0., 9.7022756868552835e+02, 0., 0.,

       1.0557186689448556e+03, 5.2645231780561619e+02, 0., 0., 0., 1.,

       0., 0., 0., 0., 1. ]
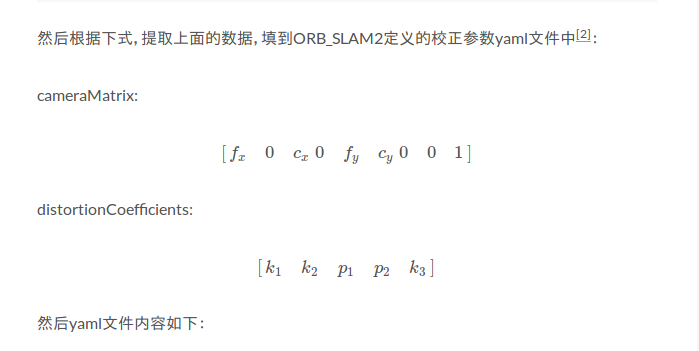
%YAML:1.0

    #--------------------------------------------------------------------------------------------

    # Camera Parameters. Adjust them!

    #--------------------------------------------------------------------------------------------

    # Camera calibration and distortion parameters (OpenCV)

    Camera.fx: 1.0550860028898474e+03

    Camera.fy: 1.0557186689448556e+03

    Camera.cx: 9.7022756868552835e+02

    Camera.cy: 5.2645231780561619e+02

    Camera.k1: 5.0049307122037007e-02

    Camera.k2: -5.9715363588982606e-02

    Camera.p1: -1.6247803478461531e-03

    Camera.p2: -1.3650166721283822e-03

    Camera.k3: 1.2513177850839602e-02

    Camera.width: 960

    Camera.height: 540

    # Camera frames per second

    Camera.fps: 30.0

    # Color order of the images (0: BGR, 1: RGB. It is ignored if images are grayscale)

    Camera.RGB: 1

    # IR projector baseline times fx (aprox.)

    Camera.bf: 40.0

    # Close/Far threshold. Baseline times.

    ThDepth: 50.0

    # Deptmap values factor

    DepthMapFactor: 1000.0

    #--------------------------------------------------------------------------------------------

    # ORB Parameters

    #--------------------------------------------------------------------------------------------

    # ORB Extractor: Number of features per image

    ORBextractor.nFeatures: 1000

    # ORB Extractor: Scale factor between levels in the scale pyramid

    ORBextractor.scaleFactor: 1.2

    # ORB Extractor: Number of levels in the scale pyramid

    ORBextractor.nLevels: 8

    # ORB Extractor: Fast threshold

    # Image is divided in a grid. At each cell FAST are extracted imposing a minimum response.

    # Firstly we impose iniThFAST. If no corners are detected we impose a lower value minThFAST

    # You can lower these values if your images have low contrast

    ORBextractor.iniThFAST: 20

    ORBextractor.minThFAST: 7

    #--------------------------------------------------------------------------------------------

    # Viewer Parameters

    #--------------------------------------------------------------------------------------------

    Viewer.KeyFrameSize: 0.05

    Viewer.KeyFrameLineWidth: 1

    Viewer.GraphLineWidth: 0.9

    Viewer.PointSize:2

    Viewer.CameraSize: 0.08

    Viewer.CameraLineWidth: 3

    Viewer.ViewpointX: 0

    Viewer.ViewpointY: -0.7

    Viewer.ViewpointZ: -1.8

    Viewer.ViewpointF: 500
在解决了双重标定的问题后[3],我使用qhd质量(960x540)的图片跑ORB_SLAM2程序,发现无论是单目模式还是RGBD模式的结果都不堪理想。经过排查后,发现还是标定数据的问题。
在iai_kinect2的标定程序中,使用的FullHD(1920x1080)分辨率图片,所以得到的计算机内参数据是针对1920x1080这个分辨率的;而我在ORB_SLAM2中,使用的是QHD(960x540)分辨率的图片。为了使用标定数据与使用照片对应,需要对1920x1080下的标定数据作出处理,对内参数据根据分辨率按比例进行缩减[4],在这里,需要对fx

的值乘以一个0.5。
%YAML:1.0

    #--------------------------------------------------------------------------------------------

    # Camera Parameters. Adjust them!

    #--------------------------------------------------------------------------------------------

    # Camera calibration and distortion parameters (OpenCV)

    Camera.fx: 527.54300144

    Camera.fy: 527.85933447

    Camera.cx: 485.11378434

    Camera.cy: 263.2261589

    Camera.k1: 5.0049307122037007e-02

    Camera.k2: -5.9715363588982606e-02

    Camera.p1: -1.6247803478461531e-03

    Camera.p2: -1.3650166721283822e-03

    Camera.k3: 1.2513177850839602e-02

    ...
usb-cam (3)摄像机标定文件-ORB-SLAM标定文件的更多相关文章
- 张正友相机标定Opencv实现以及标定流程&&标定结果评价&&图像矫正流程解析(附标定程序和棋盘图)
使用Opencv实现张正友法相机标定之前,有几个问题事先要确认一下,那就是相机为什么需要标定,标定需要的输入和输出分别是哪些? 相机标定的目的:获取摄像机的内参和外参矩阵(同时也会得到每一幅标定图像的 ...
- JXL包大解析;Java程序生成excel文件和解析excel文件内容
最近需求变化,需要把excel导入 我以前没有做过,所以我查了一些资料 和参考别人的代码 以下是多种方式: import java.io.File; import java.io.FileInputS ...
- gulp批量打包文件并提取公共文件
gulp是前端开发过程中对代码进行构建的工具,是自动化项目的构建利器. browseriyf是模块化打包工具. 一般情况下,Browserify 会把所有的模块打包成单个文件.单个文件在大多数情况下是 ...
- plist文件、NSUserDefault 对文件进行存储的类、json格式解析
========================== 文件操作 ========================== Δ一 .plist文件 .plist文件是一个属性字典数组的一个文件: .plis ...
- split分割大文件--包含通过awk按规则分割文件到对应子文件
当对一个大文件进行传输或者分析的时候,一个可以参考的办法是先通过split对文件进行分割,再对每个子文件进行处理,如果需要合并再进行合并. split函数可以按文件大小或者行数来进行分割. -a : ...
- 文件描述符、文件表项指针、inode节点的关系
内核使用3种数据结构表示打开的文件,他们之间的关系决定了在文件共享方面一个进程对另一个进程的影响. (1) 每个进程在进程表中都有一个纪录项,纪录项中包含一张打开文件描述符表,每个文件描述符各占一项, ...
- 【监听文件 多线程】使用java--WatchService监听文件 开启多线程copy文件
有一个小需求: 在PC跟前没有人的时候,迅雷下载文件 至PC磁盘上,并且自动移动文件到U盘上,小主只要在走的时候取走U盘即可. 基于这个需求,有了下面这段代码:[JDK 1.8] package c ...
- 使用Windows EFS(怎么给文件夹加密)进行文件加密
和Windows BitLocker一样,Encrypting File System(EFS,加密文件系统)是Windows内置的一套基于公共密钥的加密机制,可以加密NTFS分区上的文件和文件夹,能 ...
- C# 将PowerPoint文件转换成PDF文件
PowerPoint的优势在于对演示文档的操作上,而用PPT查看资料,反而会很麻烦.这时候,把PPT转换成PDF格式保存,再浏览,不失为一个好办法.在日常编程中和开发软件时,我们也有这样的需要.本文旨 ...
- C#遍历文件夹下所有文件
FolderForm.cs的代码如下: using System; using System.Collections.Generic; using System.Diagnostics; using ...
随机推荐
- python元祖操作和内置方法
1 元祖:元祖可以理解为一个不可变的列表 2 用途:用于存放多个值,当存放的多个值只有读的需求而没有改的需求时用元祖最合适 3 定义:在()内用逗号分隔开多个任意类型的值.注意:当只有一个元素的时候, ...
- struts2、hibernate以及spring是如何配置的
第一次使用这3大框架进行网站编写的人没有一个清楚的流程,建起网站来会比较头疼,今天来讲讲3大框架的配置 基本流程: 用户点击页面之后,服务器收到一个请求,请求经过web.xml的拦截器过滤后进入act ...
- SqlServer 登录和卸载
一.数据库简介 SQLServer环境配置 安装好数据库以后怎么启用sa账号来访问数据库. 1.先用windows账号登录数据库. 2.启用windows身份验证方式和sql server身份验证方式 ...
- 迭代器模式(Iterator)
1.概念 迭代器模式提供一种方法顺序访问一个聚合对象中各个元素,而又不需暴露该对象的内部表示,属于行为模式的一种 2.模式结构 抽象迭代器(Iterator):此抽象角色定义出遍历元素所需的接口 具体 ...
- java设计模式-----12、外观模式
Facade模式也叫外观模式,是由GoF提出的23种设计模式中的一种.Facade模式为一组具有类似功能的类群,比如类库,子系统等等,提供一个一致的简单的界面.这个一致的简单的界面被称作facade. ...
- MAC下搭建个人博客
安装homebrew ruby -e "$(curl -fsSL https://raw.githubusercontent.com/Homebrew/install/master/inst ...
- Spring MVC异常处理 和 重定向传递数据
1.异常处理介绍 Spring在web项目中,如果在请求处理时出现异常,那输出会是Servlet响应.这时异常需要以某种方式转换为响应. Spring将异常转换为响应的方式: a.特定的Spring异 ...
- 移动端reset
* { margin: 0; padding: 0;}article, aside, details, figcaption, figure, footer, header, hgroup, main ...
- Openlayer3之瓦片数据接入
瓦片数据集接入实现思路: 1.构造ol.source.TileImage数据源,构造该数据源需要以下几项: 1)空间参考,通过如下代码构造 2)TileGrid,构造需要以下几项: a)原点 b)分辨 ...
- BI怎么选?重点看这10个技术指标
2016年,商业智能市场火热,不管是投资圈还是IT圈,都在广泛关注着大数据和商业智能.宣传广告媒体报道见多了,不知道大家对BI选型的技术标准有谱了没.笔者对Gartner的BI魔力象限考评的15个关键 ...