
Opencv学习笔记------Harris角点检测
image算法测试iteratoralgorithmfeatures
原创文章,转载请注明出处:http://blog.csdn.net/crzy_sparrow/article/details/7391511
文章目录:
一、Harris角点检测基本理论
二、opencv代码实现
三、改进的Harris角点检测
四、FAST角点检测
五、参考文献
六、附录(资料和源码)
一、Harris角点检测基本理论(要讲清楚东西太多,附录提供文档详细说明)
1.1 简略表达:
角点:最直观的印象就是在水平、竖直两个方向上变化均较大的点,即Ix、Iy都较大
边缘:仅在水平、或者仅在竖直方向有较大的变化量,即Ix和Iy只有其一较大
平坦地区:在水平、竖直方向的变化量均较小,即Ix、Iy都较小

角点响应
R=det(M)-k*(trace(M)^2) (附录资料给出k=0.04~0.06,opencv指出是0.05-0.5,浮动较大)
det(M)=λ1*λ2 trace(M)=λ1+λ2
R取决于M的特征值,对于角点|R|很大,平坦的区域|R|很小,边缘的R为负值。
1.2 详细描述:见附录里的ppt
1.3 算法步骤
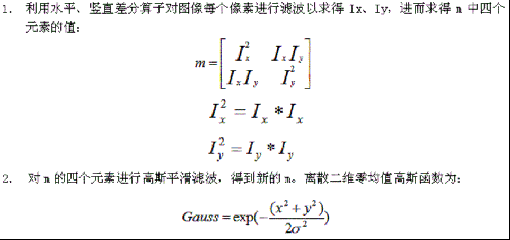

其中,局部极大值可用先膨胀后与原图比较的方法求得,具体见二中源码。
二、opencv代码实现
harris类
#ifndef HARRIS_H

#define HARRIS_H

#include "opencv2/opencv.hpp"

class harris

{

private:

    cv::Mat  cornerStrength;  //opencv harris函数检测结果,也就是每个像素的角点响应函数值

    cv::Mat cornerTh; //cornerStrength阈值化的结果

    cv::Mat localMax; //局部最大值结果

    int neighbourhood; //邻域窗口大小

    int aperture;//sobel边缘检测窗口大小(sobel获取各像素点x,y方向的灰度导数)

    double k;

    double maxStrength;//角点响应函数最大值

    double threshold;//阈值除去响应小的值

    int nonMaxSize;//这里采用默认的3,就是最大值抑制的邻域窗口大小

    cv::Mat kernel;//最大值抑制的核,这里也就是膨胀用到的核

public:

    harris():neighbourhood(3),aperture(3),k(0.01),maxStrength(0.0),threshold(0.01),nonMaxSize(3){

    };

    void setLocalMaxWindowsize(int nonMaxSize){

        this->nonMaxSize = nonMaxSize;

    };

    //计算角点响应函数以及非最大值抑制

    void detect(const cv::Mat &image){

            //opencv自带的角点响应函数计算函数

            cv::cornerHarris (image,cornerStrength,neighbourhood,aperture,k);

            double minStrength;

            //计算最大最小响应值

            cv::minMaxLoc (cornerStrength,&minStrength,&maxStrength);

            cv::Mat dilated;

            //默认3*3核膨胀,膨胀之后,除了局部最大值点和原来相同,其它非局部最大值点被

            //3*3邻域内的最大值点取代

            cv::dilate (cornerStrength,dilated,cv::Mat());

            //与原图相比,只剩下和原图值相同的点,这些点都是局部最大值点,保存到localMax

            cv::compare(cornerStrength,dilated,localMax,cv::CMP_EQ);

    }

    //获取角点图

    cv::Mat getCornerMap(double qualityLevel) {

            cv::Mat cornerMap;

            // 根据角点响应最大值计算阈值

            threshold= qualityLevel*maxStrength;

            cv::threshold(cornerStrength,cornerTh,

            threshold,255,cv::THRESH_BINARY);

            // 转为8-bit图

            cornerTh.convertTo(cornerMap,CV_8U);

            // 和局部最大值图与,剩下角点局部最大值图,即:完成非最大值抑制

            cv::bitwise_and(cornerMap,localMax,cornerMap);

            return cornerMap;

    }

    void getCorners(std::vector<cv::Point> &points,

            double qualityLevel) {

            //获取角点图

            cv::Mat cornerMap= getCornerMap(qualityLevel);

            // 获取角点

            getCorners(points, cornerMap);

    }

    // 遍历全图,获得角点

    void getCorners(std::vector<cv::Point> &points,

    const cv::Mat& cornerMap) {

            for( int y = 0; y < cornerMap.rows; y++ ) {

                    const uchar* rowPtr = cornerMap.ptr<uchar>(y);

                    for( int x = 0; x < cornerMap.cols; x++ ) {

                    // 非零点就是角点

                          if (rowPtr[x]) {

                                points.push_back(cv::Point(x,y));

                          }

                     }

                }

          }

    //用圈圈标记角点

    void drawOnImage(cv::Mat &image,

    const std::vector<cv::Point> &points,

            cv::Scalar color= cv::Scalar(255,255,255),

            int radius=3, int thickness=2) {

                    std::vector<cv::Point>::const_iterator it=points.begin();

                    while (it!=points.end()) {

                    // 角点处画圈

                    cv::circle(image,*it,radius,color,thickness);

                    ++it;

            }

    }

};

#endif // HARRIS_H
相关测试代码:
 cv::Mat  image, image1 = cv::imread ("test.jpg");

    //灰度变换

    cv::cvtColor (image1,image,CV_BGR2GRAY);

    // 经典的harris角点方法

    harris Harris;

    // 计算角点

    Harris.detect(image);

    //获得角点

    std::vector<cv::Point> pts;

    Harris.getCorners(pts,0.01);

    // 标记角点

    Harris.drawOnImage(image,pts);

    cv::namedWindow ("harris");

    cv::imshow ("harris",image);

    cv::waitKey (0);

    return 0;
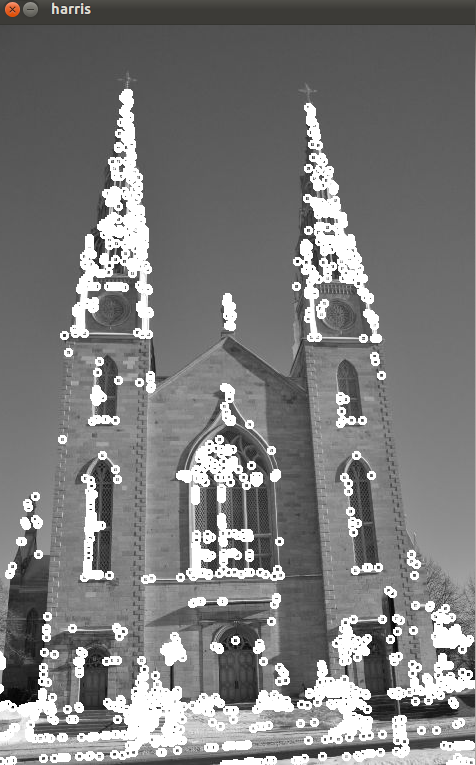
相关测试结果:
三、改进的Harris角点检测
从经典的Harris角点检测方法不难看出,该算法的稳定性和k有关,而k是个经验值,不好把握,浮动也有可能较大。鉴于此,改进的Harris方法()直接计算出两个特征值,通过比较两个特征值直接分类,这样就不用计算Harris响应函数了。
另一方面,我们不再用非极大值抑制了,而选取容忍距离:容忍距离内只有一个特征点。
该算法首先选取一个具有最大 最小特征值的点(即:max(min(e1,e2)),e1,e2是harris矩阵的特征值)作为角点,然后依次按照最大最小特征值顺序寻找余下的角点,当然和前一角点距离在容忍距离内的新角点呗忽略。
opencv测试该算法代码如下:
    cv::Mat  image, image1 = cv::imread ("test.jpg");     //灰度变换     cv::cvtColor (image1,image,CV_BGR2GRAY);     // 改进的harris角点检测方法

    std::vector<cv::Point> corners;

    cv::goodFeaturesToTrack(image,corners,

    200,

    //角点最大数目

    0.01,

    // 质量等级,这里是0.01*max(min(e1,e2)),e1,e2是harris矩阵的特征值

    10);

    // 两个角点之间的距离容忍度

    harris().drawOnImage(image,corners);//标记角点
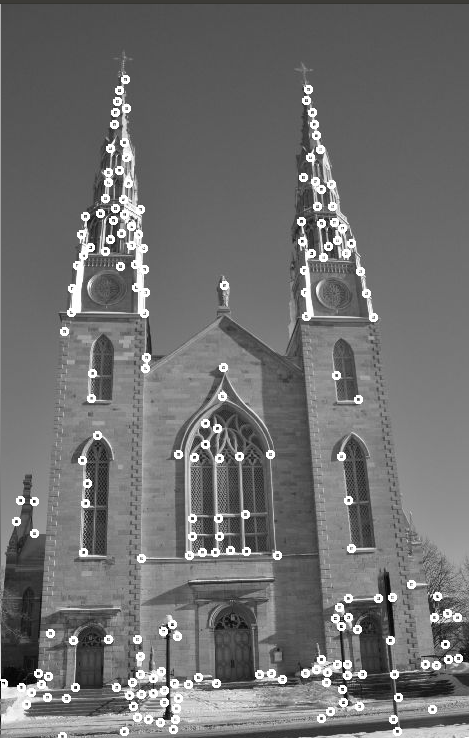
测试结果如下:
四、FAST角点检测
算法原理比较简单,但实时性很强。
该算法的角点定义为:若某像素点圆形邻域圆周上有3/4的点和该像素点不同(编程时不超过某阈值th),则认为该点就是候选角点。opencv更极端,选用半径为3的圆周上(上下左右)四个点,若超过三个点和该像素点不同,则该点为候选角点。
和Harris算法类似,该算法需要非极大值抑制。
opencv代码:
    cv::Mat  image, image1 = cv::imread ("test.jpg");

    cv::cvtColor (image1,image,CV_BGR2GRAY);

    //快速角点检测

    std::vector<cv::KeyPoint> keypoints;

    cv::FastFeatureDetector fast(40,true);

    fast .detect (image,keypoints);

    cv::drawKeypoints (image,keypoints,image,cv::Scalar::all(255),cv::DrawMatchesFlags::DRAW_OVER_OUTIMG);
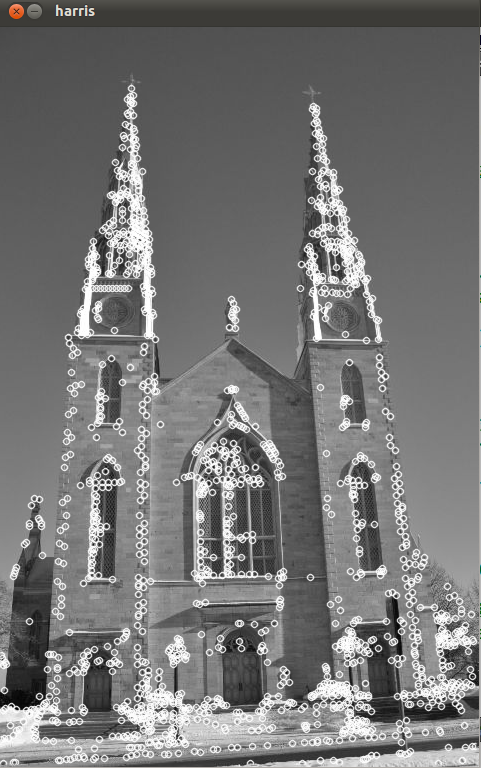
测试结果如下:
五、参考文献
【1】The classical article describing the Harris operator: C. Harris and M.J. Stephens, A combined corner and edge detector, by Alvey Vision Conference, pp. 147–152, 1988.
【2】The article by J. Shi and C. Tomasi, Good features to track, Int. Conference on Computer Vision and Pattern Recognition, pp. 593-600, 1994 which introduced these features.
【3】The article by K. Mikolajczyk and C. Schmid, Scale and Affine invariant interest point detectors, International Journal of Computer Vision, vol 60, no 1, pp. 63-86, 2004, which proposes a multi-scale and affine-invariant Harris operator.
【4】The article by E. Rosten and T. Drummond, Machine learning for high-speed corner detection, in In European Conference on Computer Vision, pp. 430-443, 2006 that describes the FAST feature algorithm in detail
六、附录
我传的资源链接,源码和相关文档。
http://download.csdn.net/detail/crzy_sparrow/4170311
Opencv学习笔记------Harris角点检测的更多相关文章
- cv2.cornerHarris()详解 python+OpenCV 中的 Harris 角点检测
参考文献----------OpenCV-Python-Toturial-中文版.pdf 参考博客----------http://www.bubuko.com/infodetail-2498014. ...
- OpenCV教程(43) harris角的检测(1)
计算机视觉中,我们经常要匹配两幅图像.匹配的的方式就是通过比较两幅图像中的公共特征,比如边,角,以及图像块(blob)等,来对两幅图像进行匹配. 相对于边,角更适合描述图像特征, ...
- OpenCV教程(45) harris角的检测(3)
在前面一篇教程中,我们通过取局部最大值的方法来处理检测结果,但是从图像中可以看到harris角的分布并不均匀,在纹理颜色比较深的地方检测的harris角结果更密集一些.本章中,我们使用一个 ...
- OpenCV教程(44) harris角的检测(2)
在上一篇教程中,我们得到的harris特征角二值图中,角的数目特别多,本章我们用一个局部最大化的方法,只保留局部值最大的harris特征角. // Harris角计算 cv::corner ...
- 第十一节、Harris角点检测原理(附源码)
OpenCV可以检测图像的主要特征,然后提取这些特征.使其成为图像描述符,这类似于人的眼睛和大脑.这些图像特征可作为图像搜索的数据库.此外,人们可以利用这些关键点将图像拼接起来,组成一个更大的图像,比 ...
- opencv-角点检测之Harris角点检测
转自:https://blog.csdn.net/poem_qianmo/article/details/29356187 先看看程序运行截图: 一.引言:关于兴趣点(interest point ...
- OpenCV计算机视觉学习(13)——图像特征点检测(Harris角点检测,sift算法)
如果需要处理的原图及代码,请移步小编的GitHub地址 传送门:请点击我 如果点击有误:https://github.com/LeBron-Jian/ComputerVisionPractice 前言 ...
- 【OpenCV十六新手教程】OpenCV角检测Harris角点检测
本系列文章由@浅墨_毛星云 出品.转载请注明出处. 文章链接:http://blog.csdn.net/poem_qianmo/article/details/29356187 作者:毛星云(浅墨) ...
- OpenCV 学习笔记 07 目标检测与识别
目标检测与识别是计算机视觉中最常见的挑战之一.属于高级主题. 本章节将扩展目标检测的概念,首先探讨人脸识别技术,然后将该技术应用到显示生活中的各种目标检测. 1 目标检测与识别技术 为了与OpenCV ...
随机推荐
- Java语言程序设计-助教篇
1. 给第一次上课(软件工程)的老师与助教 现代软件工程讲义 0 课程概述 给学生:看里面的第0个作业要求 2. 助教心得 美国视界(1):第一流的本科课堂该是什么样?(看里面的助教部分) 助教工作看 ...
- android 自定义view之选座功能
效果图: 界面比较粗糙,主要看原理. 这个界面主要包括以下几部分 1.座位 2.左边的排数 3.左上方的缩略图 4.缩略图中的红色区域 5.手指移动时跟随移动 6.两个手指缩放时跟随缩放 主要技术点 ...
- shiro salt
1.1 散列算法 散列算法一般用于生成一段文本的摘要信息,散列算法不可逆,将内容可以生成摘要,无法将摘要转成原始内容.散列算法常用于对密码进行散列,常用的散列算法有MD5.SHA.分享牛系列,分享牛专 ...
- android Handler机制之ThreadLocal详解
概述 我们在谈Handler机制的时候,其实也就是谈Handler.Message.Looper.MessageQueue之间的关系,对于其工作原理我们不做详解(Handler机制详解). Messa ...
- Python 制作Android开发 所需的适配不同分辨率的套图
使用Python做起工具来还真是爽,简单,方便,快捷.今天忙活了一下,制作出一个比较实用的小工具. 自动化套图制作,适配不同屏幕 尤其是对于android开发来说,要适配不同屏幕就需要多套切图,那么. ...
- JVM概述
JVM是什么 JVM全称是Java Virtual Machine(java虚拟机).它之所以被称之为是"虚拟"的,就是因为它仅仅是由一个规范来定义的抽象计算机.我们平时经常使用的 ...
- Android开发基础规范(二)
转载请把头部出处链接和尾部二维码一起转载,本文出自逆流的鱼yuiop:http://blog.csdn.net/hejjunlin/article/details/52614696 前言:Androi ...
- Freemarker 浅析
今天分享一下一个模板语言的使用,它就是Freemarker,有点类似与前些日子做Python的Django中的模板语言,其实原理上都是相似的.所以这里就不对那些基础性的语法类的直至进行讲解了,就拿几个 ...
- Maven插件详解
插件与插件目标 Maven定义了三套相互独立的生命周期,每套生命周期都有多个生命周期阶段,而这些阶段都是抽象的,不做任何工作.真正完成工作的是绑定在生命周期阶段的插件目标.插件以独立的构件形式存在,一 ...
- Struts 1 之文件上传
Struts 1 对Apache的commons-fileupload进行了再封装,把上传文件封装成FormFile对象 定义UploadForm: private FormFilefile; //上 ...