
『OpenCV3』滤波器边缘检测
一、原理简介
边缘检测原理 - Sobel, Laplace, Canny算子
X方向Sobel算子
| -1 | -2 | -1 |
| 0 | 0 | 0 |
| 1 | 2 | 1 |
Y方向Sobel算子
| -1 | 0 | 1 |
| -2 | 0 | 2 |
| -1 | 0 | 1 |
Laplace算子
| 1 | 1 | 1 |
| 1 | -8 | 1 |
| 1 | 1 | 1 |
Canny 边缘检测算子
高斯滤波器平滑图像
一阶差分偏导计算梯度值和方向
对梯度值不是极大值的地方进行抑制
用双阈值连接图上的联通点
通俗说一下,
1.用高斯滤波主要是去掉图像上的噪声。
2.计算一阶差分,OpenCV 源码中也是用 sobel 算子来算的。
3.算出来的梯度值,把不是极值的点,全部置0,去掉了大部分弱的边缘。所以图像边缘会变细。
4.双阈值 t1, t2, 是这样的,t1 <= t2
大于 t2 的点肯定是边缘
小于 t1 的点肯定不是边缘
在 t1, t2 之间的点,通过已确定的边缘点,发起8领域方向的搜索(广搜),图中可达的是边缘,不可达的点不是边缘。
最后得出 canny 边缘图。
二、代码演示
有关函数 convertScaleAbs,文档解释如下,不过这里不使用其放缩功能
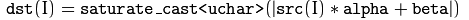
1、Sobel 边缘检测算子
由于需要指定横向纵向,所以分两步进行,最后组合即可,
	cv::Mat image = cv::imread("test.jpg");

	cv::imshow("原图", image);

	cv::Mat gray;

	cv::cvtColor(image, gray, cv::COLOR_BGR2GRAY);

	cv::Mat contours;

        cv::Mat sobelX, sobelY;

	cv::Sobel(

		image,

		sobelX,

		CV_16S,  // 图像depth,输入8U,输出16S防止外溢

		1, 0,   // xorder, yorder

		3,		// 内核尺寸

		1, 1	// 输出结果乘alpha加beta

	);

	cv::convertScaleAbs(sobelX, sobelX);

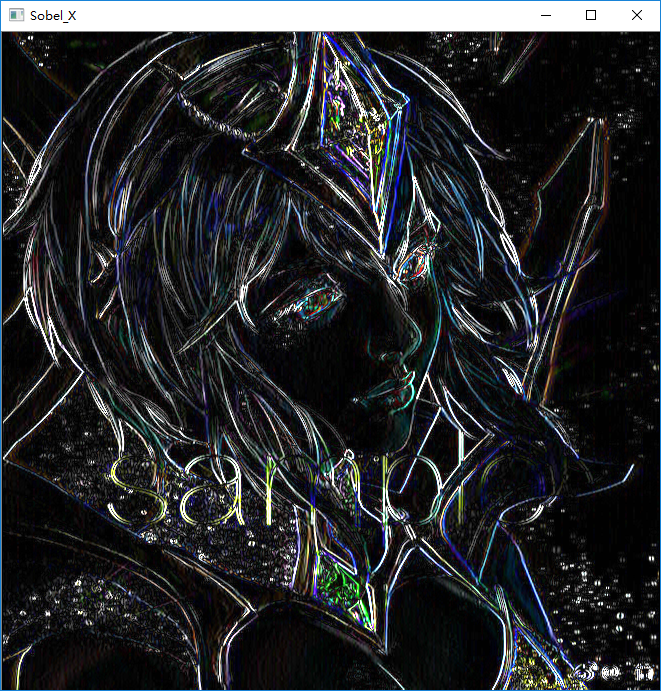
	cv::imshow("Sobel_X", sobelX);

	cv::Sobel(

		image,

		sobelY,

		CV_8U,

		0, 1,

		3,

		1, 1

	);

	cv::convertScaleAbs(sobelY, sobelY);

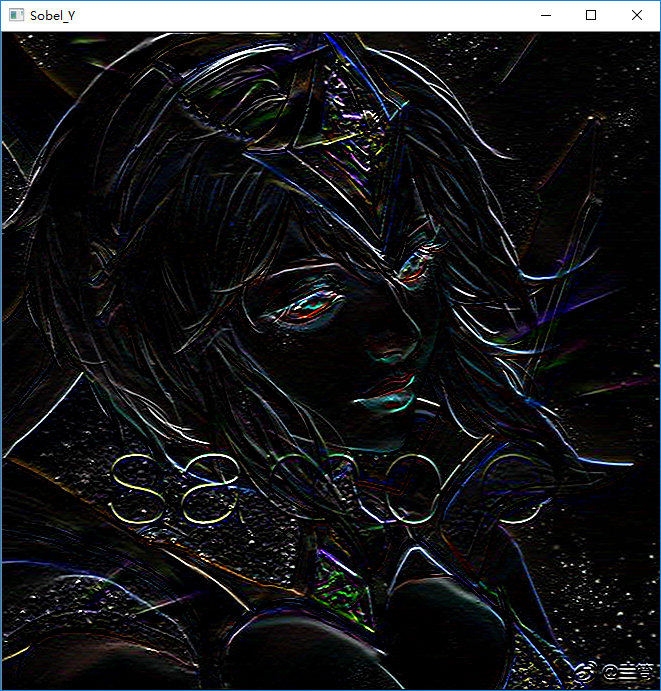
	cv::imshow("Sobel_Y", sobelY);

	cv::addWeighted(sobelX, 0.5, sobelY, 0.5, 0, contours);

	cv::imshow("Sobel", contours);
XY单方向输出如下,
两这合并如下,

2、Laplace 边缘检测算子
	// cv::Mat image = cv::imread("skin.jfif");

	cv::Mat image = cv::imread("test.jpg");

	cv::imshow("原图", image);

	cv::Mat gray;

	cv::cvtColor(image, gray, cv::COLOR_BGR2GRAY);

	cv::Mat contours;

        cv::GaussianBlur(gray, gray, cv::Size(5, 5), 1.5);

	cv::Laplacian(

		gray,

		contours,

		CV_16S,

		3,  // 内核尺寸

		1, 0 // 放缩因子

	);

	cv::convertScaleAbs(contours, contours);

	cv::imshow("Laplacian", contours);

3、Canny 边缘检测算子
	// cv::Mat image = cv::imread("skin.jfif");

	cv::Mat image = cv::imread("test.jpg");

	cv::imshow("原图", image);

	cv::Mat gray;

	cv::cvtColor(image, gray, cv::COLOR_BGR2GRAY);

	cv::Mat contours;

	cv::GaussianBlur(gray, gray, cv::Size(5, 5), 1.5);

	cv::Canny(

		gray,

		contours,

		10,  // 低阈值

		150   // 高阈值

	);

	cv::imshow("Canny", contours);
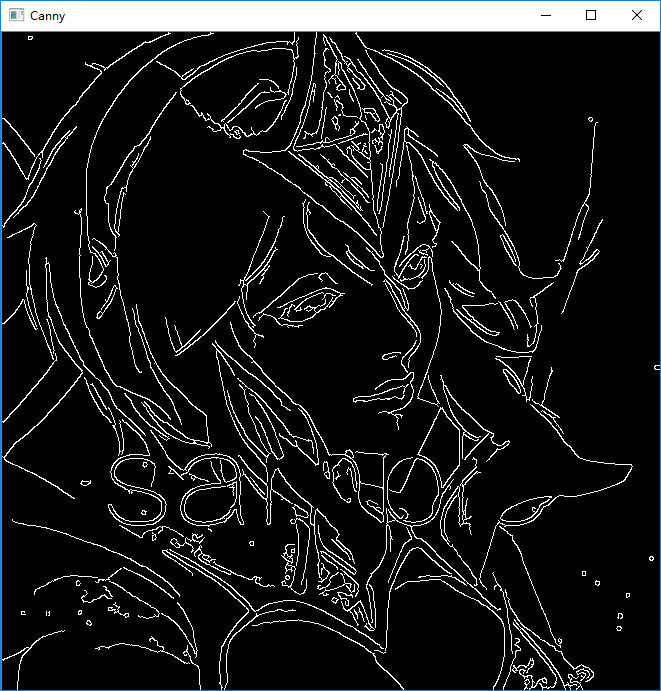
高低阈值参数的设定对于检测效果影响很大,一般来说低阈值检测出十分琐碎的边缘,且设置的越低检测出来的越多,而高阈值这决定了保留多少边缘,对于上图,我们将高阈值下调至50查看一下效果,会发现保留细节数目增加了

附录、函数总览
void edge() {

	// cv::Mat image = cv::imread("skin.jfif");

	cv::Mat image = cv::imread("test.jpg");

	cv::imshow("原图", image);

	cv::Mat gray;

	cv::cvtColor(image, gray, cv::COLOR_BGR2GRAY);

	cv::Mat contours;

	cv::GaussianBlur(gray, gray, cv::Size(5, 5), 1.5);

	cv::Canny(

		gray,

		contours,

		10,  // 低阈值

		150   // 高阈值

	);

	cv::imshow("Canny", contours);

	cv::Laplacian(

		gray,

		contours,

		CV_16S,

		3,  // 内核尺寸

		1

	);

	cv::Mat abs_dst;

	cv::convertScaleAbs(contours, contours);

	cv::imshow("Laplacian", contours);

	cv::Mat sobelX, sobelY;

	cv::Sobel(

		image,

		sobelX,

		CV_16S,  // 图像depth,输入8U,输出16S防止外溢

		1, 0,   // xorder, yorder

		3,		// 内核尺寸

		1, 1	// 输出结果乘alpha加beta

	);

	cv::convertScaleAbs(sobelX, sobelX);

	cv::imshow("Sobel_X", sobelX);

	cv::Sobel(

		image,

		sobelY,

		CV_8U,

		0, 1,

		3,

		1, 1

	);

	cv::convertScaleAbs(sobelY, sobelY);

	cv::imshow("Sobel_Y", sobelY);

	cv::addWeighted(sobelX, 0.5, sobelY, 0.5, 0, contours);

	cv::imshow("Sobel", contours);

}
『OpenCV3』滤波器边缘检测的更多相关文章
- 『OpenCV3』滤波器实现及使用滤波器降噪
一.滤波器实现 我们实现这样一个基于拉普拉斯算子的滤波器核心,并使用它进行滤波,这可以做到锐化图像的效果, 0 -1 0 -1 5 -1 0 -1 0 首先我们完全手动的进行滤波,依赖指针操作, vo ...
- 『OpenCV3』霍夫变换原理及实现
霍夫变换常用于检测直线特征,经扩展后的霍夫变换也可以检测其他简单的图像结构. 在霍夫变换中我们常用公式 ρ = x*cosθ + y*sinθ 表示直线,其中ρ是圆的半径(也可以理解为原点到直线的距离 ...
- 『OpenCV3』Harris角点特征_API调用及python手动实现
一.OpenCV接口调用示意 介绍了OpenCV3中提取图像角点特征的函数: # coding=utf- import cv2 import numpy as np '''Harris算法角点特征提取 ...
- 『OpenCV3』基于色彩分割图片
一.遍历图像实现色彩掩码 本节我们实现这样一个算法,我们指定某种颜色和一个阈值,根据输入图片生成一张掩码,标记符合的像素(和指定颜色的差异在阈值容忍内). 源代码如下,我们使用一个class完成这个目 ...
- 『OpenCV3』Mat简介
Mat属性方法介绍:OpenCV2:Mat属性type,depth,step 推荐一套OpenCV入门博客:OpenCV探索 一.Mat Mat类用于表示一个多维的单通道或者多通道的稠密数组.能够用来 ...
- 『OpenCV3』处理视频&摄像头
在opencv中,摄像头和视频文件并没有很大不同,都是一个可以read的数据源,使用cv2.VideoCapture(path).read()可以获取(flag,当前帧),对于每一帧,使用图片处理函数 ...
- 『OpenCV3』简单图片处理
cv2和numpy深度契合,其图片读入后就是numpy.array,只不过dtype比较不常用而已,支持全部数组方法 数组既图片 import numpy as np import cv2 img = ...
- 『AngularJS』$location 服务
项目中关于 $location的用法 简介 $location服务解析在浏览器地址栏中的URL(基于window.location)并且让URL在你的应用中可用.改变在地址栏中的URL会作用到$loc ...
- [原创] 【2014.12.02更新网盘链接】基于EasySysprep4.1的 Windows 7 x86/x64 『视频』封装
[原创] [2014.12.02更新网盘链接]基于EasySysprep4.1的 Windows 7 x86/x64 『视频』封装 joinlidong 发表于 2014-11-29 14:25:50 ...
随机推荐
- Docker入门6------生产力工具rancher
rancher的安装: https://blog.csdn.net/wh211212/article/details/80932264 安装 一行命令就可以安装 sudo docker run -d ...
- vue.js 之 watch 详解
接我上篇博客的例子: 在上面代码中,当我们修改 firstName 或 lastName 后,watch 监听每次修改变化的新值,然后计算输出 fullName:此时 watch 的一个缺点是,最初绑 ...
- 小程序movable-area置于顶层遮盖下方元素无法操作的解决方案
小程序项目中有个需求,右下角按钮可以在页面中随意拖动,此时查看文档找到了一个自带的标签可以实现此功能,代码如下 <movable-area> <movable-view x=&quo ...
- ionic3 在ios9.0 系统下 会出现ReferenceError:Can't find variable:Intl 错误提示
ionic3 框架开发app 在ios 9.0版本中 ReferenceError:Can't find variable:Intl 错误提示: 在index.html 文件中添加 <scri ...
- 去掉iframe边框
css样式的border:none来去掉iframe的边框在IE下无效,需给iframe标签添加属性frameborder="no"<iframe frameborder=& ...
- 日志采集器windows客户端的配置释义
<Extension json> Module xm_json </Extension> <Extension charconv> Module xm_charco ...
- poj3133 插头dp
#include <iostream> #include <cstdio> #include <string.h> #include <vector> ...
- Java访问修饰符(访问控制符)
Java 通过修饰符来控制类.属性和方法的访问权限和其他功能,通常放在语句的最前端.例如: public class className { // body of class } private bo ...
- j2ee高级开发技术课程第六周
一.jsf(java server faces)的运行原理(工作方式) 1.jsf应用是事件驱动的,当一个事件发生时(比如用户单击一个按钮),事件通知通过HTTP发往服务器,服务器端使用叫做Faces ...
- npm -i 与npm install -s与-d的区别
npm i module_name -S = > npm install module_name --save 写入到 dependencies 对象 npm i module_name -D ...