
SLAM领域牛人、牛实验室、牛研究成果梳理
点击公众号“计算机视觉life”关注,置顶星标更快接收消息!
本文阅读时间约5分钟
对于小白来说,初入一个领域时最应该了解的当然是这个领域的研究现状啦。只有知道这个领域大家现在正在干什么,才能知道自己应该做什么。关注领域内的大牛以及领域内比较著名的实验室,紧跟大牛的脚步,才能走在科研的最前沿。今天CV_life君就帮各位整理了一些现阶段国内外SLAM的著名实验室,大牛以及研究成果,还会附带大牛们的代表性论文,开源代码,以及常用的数据集网址,小白们如果喜欢的话记得分享给朋友哦~
话不多说,上干货!
SLAM领域的大牛
1. Andrew Davison 个人主页:http://www.doc.ic.ac.uk/~ajd/index.html.
现任英国帝国理工学院教授,机器视觉组及Dyson机器人实验室主任,英国牛津大学博士,单目摄像头SLAM奠基人(MonoSLAM),近年来在视觉slam领域做了大量研究,著名工作包括MonoSLAM, SLAM++, DTAM等。
代表论文:Real-Time Simultaneous Localisation and Mapping with a Single Camera(ICCV 2013)
下载链接:http://www.doc.ic.ac.uk/~ajd/Publications/davison_iccv2003.pdf
源代码:https://github.com/hanmekim/SceneLib2/tree/upgrade
2. David Murray 个人主页:http://www.robots.ox.ac.uk/~dwm/.
SLAM视觉宗师,现任英国牛津大学教授,Active Vision Laboratory主任,从1980年至2018年,发表了大量高水平的SLAM论文,也是PTAM作者,Philip Torr, Andrew Davison,Ian Reid的Phd导师。
代表性论文:Parallel Tracking and Mapping for Small AR Workspaces
下载链接:http://www.robots.ox.ac.uk/~dwm/Publications/klein_murray_ismar2007/klein_murray_ismar2007.pdf
源代码:http://www.robots.ox.ac.uk/~gk/PTAM/
3. Jakob Engel 个人主页:https://jakobengel.github.io/#Home
慕尼黑工业大学博士,现任西雅图Oculus Research的研究负责人。年轻有为,是LSD-SLAM和DSO-SLAM的作者,也从事视觉惯导里程计的研究。
代表论文:
Large-Scale Direct Monocular SLAM(IROS 2015)
Direct Sparse Odometry (2017)
下载链接:
https://jakobengel.github.io/pdf/engel14eccv.pdf(LSD-SLAM)
https://jakobengel.github.io/pdf/DSO.pdf(DSO-SLAM)
源代码:https://github.com/tum-vision/lsd_slam(LSD-SLAM)
https://github.com/JakobEngel/dso(DSO-SLAM)
4. RaúlMurArtal 个人主页:http://webdiis.unizar.es/~raulmur/
西班牙人,现任Facebook Reality Labs的研究科学家,大名鼎鼎的ORB-SLAM的作者。
代表论文:ORB-SLAM: A Versatile and Accurate Monocular SLAM System(2015)
下载链接:https://ieeexplore.ieee.org/stamp/stamp.jsp?tp=&arnumber=7219438
源代码:https://github.com/raulmur/ORB_SLAM2
5. Christian Kerl 个人主页:https://vision.in.tum.de/members/kerl
慕尼黑技术大学博士生,DVO的作者,主要研究方向为:使用安装在四旋翼或手持设备上的RGB-D摄像机进行视觉SLAM和3D重建。
代表论文:Dense Visual SLAM for RGB-D Cameras(IROS 2013)
下载链接:http://citeseerx.ist.psu.edu/viewdoc/download?doi=10.1.1.402.5544&rep=rep1&type=pdf
源代码:https://github.com/tum-vision/dvo_slam
6. Felix Endres个人主页:http://www2.informatik.uni-freiburg.de/~endres/
Albert-Ludwigs-Universität Freiburg的自主智能系统小组的博士生,RGBD-SLAM_V2的作者。主要研究方向为3D感知,主要运用RGB-D SLAM方法。
代表论文:3D Mapping with an RGB-D Camera(IEEE Transactions on Robotics, 2014)
下载链接:http://www2.informatik.uni-freiburg.de/~endres/files/publications/endres13tro.pdf
Frank Dellaert
Georgia Tech。个人主页:https://www.cc.gatech.edu/~dellaert/FrankDellaert/Frank_Dellaert/Frank_Dellaert.html

Michael Kaess
CMU。个人主页:http://frc.ri.cmu.edu/~kaess/
贡献:
- iSAM: Incremental smoothing and mapping library
- gtsam: Frank Dellaert's graph-based smoothing and mapping library

SLAM领域著名实验室
好啦~介绍完几个比较经典的算法以及他们的作者,小编还要给大家推荐几个SLAM的主要研究实验室:
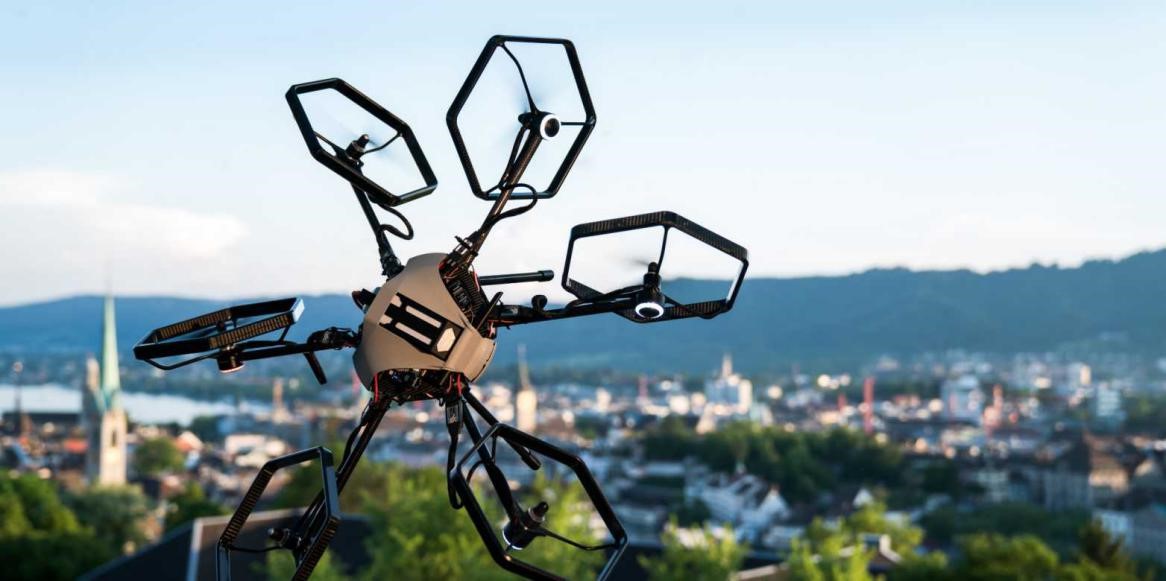
1. 苏黎世联邦理工学院的Autonomous System Lab,该实验室主要方向是创建机器人和智能系统,使其能在复杂环境下自主运行。他们还在tango项目上与谷歌合作,负责视觉惯导的里程计,基于视觉的定位和深度重建算法。
2. 明尼苏达大学的Multiple Autonomous Robotic Systems Laboratory(MARS),其主要研究方向包括:视觉/激光辅助惯性导航系统、手机和可穿戴计算机上的大规模3D定位和映射、多机器人/传感器定位,映射和导航、可重构传感器网络的主动传感、最佳信息选择和融合、移动操作、人机合作等。
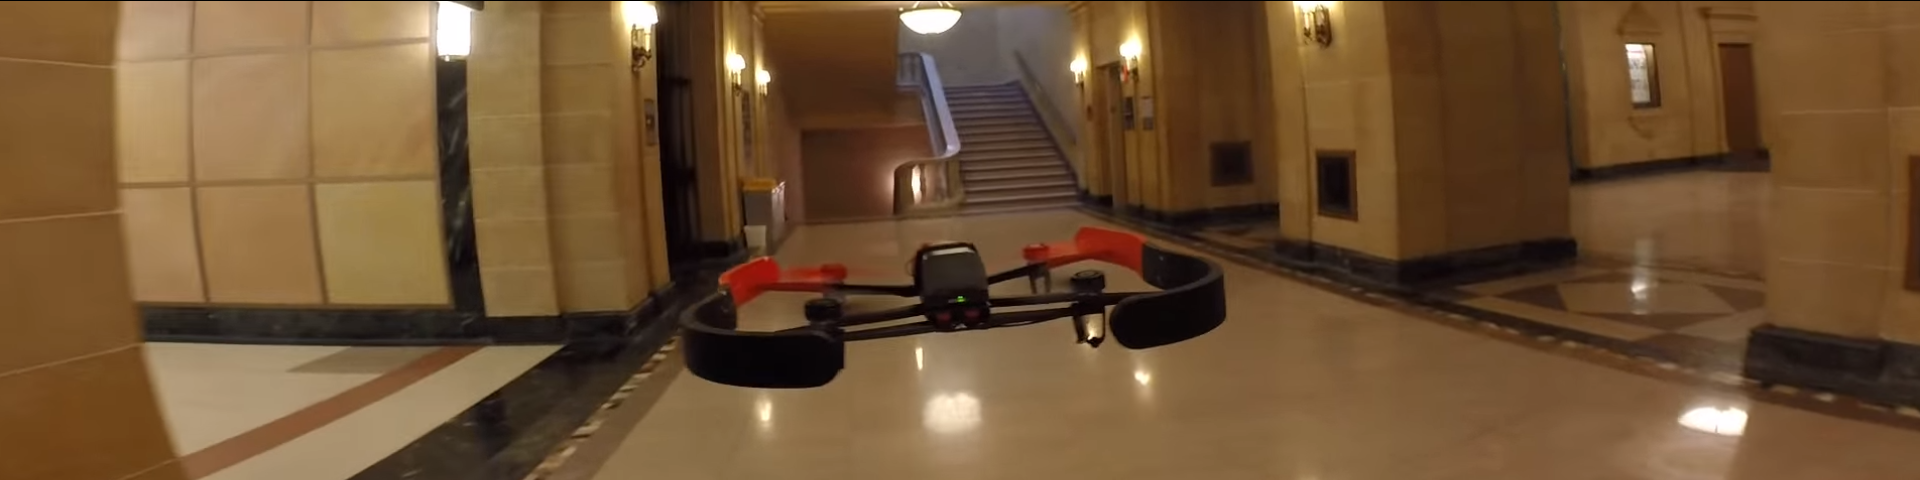
3. 慕尼黑工业大学的The Computer Vision Group,主要研究基于图像的3-D重建,光流估计,机器人视觉,视觉SLAM等。
网址:https://vision.in.tum.de/research
4. 香港科技大学的Aerial Robotics Group,主要研究基于无人机的视觉惯导紧耦合算法。代表作品:VINS-Mono,一个单目视觉惯导系统的实时SLAM框架,其代码已经开源在https://github.com/HKUST-Aerial-Robotics/VINS-Mono上。做视觉惯导融合的小伙伴们一定不要错过~

5. 浙江大学的CAD&CG国家重点实验室。该实验室在SLAM、AR、三维重建等领域有较大的贡献。其中章国峰教授课题组主攻方向就是视觉SLAM以及三维重构。下面送上章国峰教授的个人主页http://www.cad.zju.edu.cn/home/gfzhang/,大家可以在这里找到章国峰教授的研究成果。
网址:http://www.cad.zju.edu.cn/zhongwen.html
6. 武汉大学的Computer Vision & Remote Sensing Lab,主要方向为计算机视觉,遥感成像。其中的成员博士后吴萌,其主要方向为组合导航、基于SLAM的室内机器人导航系统研发等。附上他的个人主页:http://cvrs.whu.edu.cn/index.php?m=content&c=index&a=show&catid=17&id=48
这几个实验室发表了很多SLAM领域的优秀论文,如果小伙伴们对他们的某一个方向感兴趣的话,直接戳进他们的官网,了解他们的项目,阅读他们的论文,我相信你会发现一个精彩的SLAM世界。
SLAM常用数据集
要做好slam,优秀的数据集自然不可或缺的,接下来小编还要为大家介绍几个slam方面常用的数据集:
1. KITTI 装备4个相机、高精度GPS/IMU和激光雷达,在城市道路采集的数据。
网址:http://www.cvlibs.net/datasets/kitti/
2. EuRoC MAV 提供了在微型飞行器(MAV)上收集的视觉惯性数据集。数据集包含立体图像,同步IMU测量以及精确的运动和真值。
网址:https://projects.asl.ethz.ch/datasets/doku.php?id=kmavvisualinertialdatasets
3. RGB-D SLAM Dataset and Benchmark 提供包含RGB-D数据和地面实况数据的大型数据集。
网址:https://vision.in.tum.de/data/datasets/rgbd-dataset
推荐阅读
从零开始一起学习SLAM | 为什么要学SLAM?
从零开始一起学习SLAM | 学习SLAM到底需要学什么?
从零开始一起学习SLAM | 不推公式,如何真正理解对极约束?
SLAM领域牛人、牛实验室、牛研究成果梳理的更多相关文章
- paper 61:计算机视觉领域的一些牛人博客,超有实力的研究机构等的网站链接
转载出处:blog.csdn.net/carson2005 以下链接是本人整理的关于计算机视觉(ComputerVision, CV)相关领域的网站链接,其中有CV牛人的主页,CV研究小组的主页,CV ...
- 关于国内外CV领域牛人的博客链接 .
此文为转载文章,尊重知识产权http://blog.csdn.net/carson2005/article/details/6601109此为原文链接,感谢作者! 以下链接是关于计算机视觉(Compu ...
- paper 118:计算机视觉、模式识别、机器学习常用牛人主页链接
牛人主页(主页有很多论文代码) Serge Belongie at UC San Diego Antonio Torralba at MIT Alexei Ffros at CMU Ce Liu at ...
- CV牛人牛事简介之一
CV牛人牛事简介之一 [论坛按] 发帖人转载自:http://doctorimage.cn/2013/01/01/cv-intro-niubility/#6481970-qzone-1-83120-8 ...
- [转]IC行业的牛人
转载的: 说来惭愧,我所了解的牛人也只是大学教授,工业界的高手了解的还太少,虽然我对教育界的牛人了解的也不多,但这里也要牢骚几句,论坛上的人好像只是认识Gray,Razavi,Allen,Lee, ...
- Java牛人
Java领域有很多著名的人物,他们为Java社区编写框架.产品.工具或撰写书籍改变了Java编程的方式.本文是<最受欢迎的8位Java牛人>的2.0版本. PS:排名不分先后.本文的信息整 ...
- 【转】不是技术牛人,如何拿到国内IT巨头的Offer
不久前,byvoid面阿里星计划的面试结果截图泄漏,引起无数IT屌丝的羡慕敬仰.看看这些牛人,NOI金牌,开源社区名人,三年级开始写Basic...在跪拜之余我们不禁要想,和这些牛人比,作为绝大部分技 ...
- 不是技术牛人,如何拿到国内IT巨头的Offer(转载)
转载的文章,中间有几段需要去学习. byvoid 面阿里星计划的面试结果截图泄漏,引起无数IT屌丝的羡慕敬仰.看看这些牛人,NOI金牌,开源社区名人,三年级开始写Basic-在跪拜之余我们不禁要想,和 ...
- 转:不是技术牛人,如何拿到国内IT巨头的Offer
转自:http://blog.csdn.net/lsldd/article/details/13506263 不久前,byvoid面阿里星计划的面试结果截图泄漏,引起无数IT屌丝的羡慕敬仰.看看这些牛 ...
随机推荐
- REST与SOA两种架构的异同
REST的特性 它基于HTTP协议,是一种明确构建在客户端/服务端体系结构上的一种风格.特征如下: 1.网络上的资源都被抽象为资源,这些资源都具有唯一的统一资源标识符(URI:Uniform Reso ...
- [转]让iframe自适应高度-真正解决
原文地址:https://www.cnblogs.com/rogge7/p/7762052.html 需求:实现 iframe 的自适应高度,能够随着页面的长度自动的适应以免除页面和 iframe 同 ...
- 每天学点Linux-切割命令split
一种常见的需求是,有一个比较大的文件,需要把它切割成比较小的几个文件,在Linux系统中你就可以使用Split命令了.Split命令可以将一个大的文件按照文件大小或者行数切割成小文件.Split命令的 ...
- Python中的retry
1.通过语言特性实现: for i in range(0,100): while True: try: # do stuff except SomeSpecificException: continu ...
- 多级分类标签{dede:channelartlist}实现当前栏目颜色高亮显示
我们知道,如果要在网站上多级分类显示的话,可以用下面的标签实现: {dede:channelartlist typeid='4' cacheid='channelsonlist'} < ...
- 告别GOPATH,快速使用 go mod(Golang包管理工具)
https://studygolang.com/articles/17508?fr=sidebar 文中的wserver为module名,route为本地的包名,go.mod所在的目录名不一定非要和m ...
- is not in the sudoers file解决方法
用sudo时提示"xxx is not in the sudoers file. This incident will be reported.其中XXX是你的用户名,也就是你的用户名没有权 ...
- 搭建Pypi转发服务
有时候有些正式环境的机器,不能访问外网,就只能在能访问外网的机器上搭建一个转发服务. 一.安装包 pip install flask_pypi_proxy flask_pypi_proxy 二.启动 ...
- puppet(3) 变量、数据类型、表达式、条件判断语句-if、case、selector、unless
puppet(4) 变量.数据类型.表达式.条件判断语句-if.case.selector语句 puppet变量: 1.名称必须以$开头:赋值使用=,支持追加赋值+=: 2.每个变量都有两种引用格式: ...
- Delphi过程函数传递参数的几种方式
Delphi过程函数传递参数的几种方式 在Delphi过程.函数中传递参数几个修饰符为Const.Var.Out. 另一种不加修饰符的为默认按值传递参数. 一.默认方式以值方式传递参数 proced ...