
【计算几何】二维凸包——Graham's Scan法
 #include<algorithm>

 #include<iostream>

 #include<cstring>

 #include<cstdio>

 #include<cmath>

 using namespace std;

 const int maxn= ;

 struct _point

 {

     double x, y;

     _point (double _x= , double _y= )

     {

         x= _x;

         y= _y;

     }

     /*friend: 修饰词:友元函数*/

     friend inline _point operator + (const _point &a, const _point &b)

     {

         return _point(a.x+ b.x, a.y+ b.y );

     }

     friend inline _point operator - (const _point &a, const _point &b)

     {

         return _point(a.x- b.x, a.y- b.y );

     }

     friend inline double operator * (const _point &a, const _point &b)

     {

         /*叉乘,求叉积*/

         /*x1y2- x2y1*/

         return (a.x* b.y)- (b.x* a.y);

     }

 };

 _point point[maxn];

 _point In_Bag[maxn];

 double getDis(_point a,_point b)

 {

     return sqrt((a.x-b.x)*(a.x-b.x)+(a.y-b.y)*(a.y-b.y));

 }

 bool cmpx (const _point &a,const _point &b)

 {

     /*极角按逆时针排序(顺时针的点排在前面便是逆时针排序)*/

     /*叉积等于0,两向量平行*/

     double k= (a- point[])* (b- point[]);

     return == k? (getDis(a, point[])- getDis(b, point[])<= ): k< ;

 }

 int cnt; //凸包集里点的个数;

 void Graham_Scan(int n)

 {

     cnt= -;

     In_Bag[++ cnt]= point[];

     for(int i= ; i< n; i ++)

     {

         while(cnt&& (point[i]- In_Bag[cnt])* (In_Bag[cnt]-In_Bag[cnt- ])<  )

         {

             /*当In_Bag中至少有基点和另一点时(cnt>= 1)*/

             /*逆时针扫描时,如果向量{pn- 1, pn}与{pn, pn+ 1}的叉积为负,则将上一点删除*/

             /*顺时针扫描判断是否为正*/

             -- cnt;

         }

         In_Bag[++ cnt]= point[i];

     }

 }

 int main()

 {

     int n;

     double xx, yy;

     while (~ scanf("%d", &n))

     {

         for (int i= ; i< n; i ++)

         {

             scanf("%lf %lf", &xx, &yy);

             if (i)

             {

                 if (yy< point[].y|| (yy== point[].y&& xx< point[].x))

                 {

                     double tmp= yy;

                     yy= point[].y;

                     point[].y= tmp;

                     tmp= xx;

                     xx= point[].x;

                     point[].x= tmp;

                 }

             }

             point[i].x= xx;

             point[i].y= yy;

         }

         sort(point+ , point+ n, cmpx);

         Graham_Scan(n);

         /*求凸包周长*/

         double Dis= ;

 //        cout << "********************" << endl;

 //        for (int i= 0; i<= cnt; i ++)

 //        {

 //            cout << In_Bag[i].x << " " << In_Bag[i].y << endl;

 //        }

         for (int i= ; i<= cnt; i ++)

         {

             Dis+= getDis(In_Bag[i], In_Bag[(i+ )% (cnt+ )]);

         }

         printf("%.2f\n", Dis);

     }

     return ;

 }
简化后模板
凸包
点集Q的凸包(convex hull)是指一个最小凸多边形,满足Q中的点或者在多边形边上或者在其内。右图中由红色线段表示的多边形就是点集Q={p0,p1,...p12}的凸包。
一组平面上的点,求一个包含所有点的最小的凸多边形,这就是凸包问题了。这可以形象地想成这样:在地上放置一些不可移动的木桩,用一根绳子把他们尽量紧地圈起来,并且为凸边形,这就是凸包了。
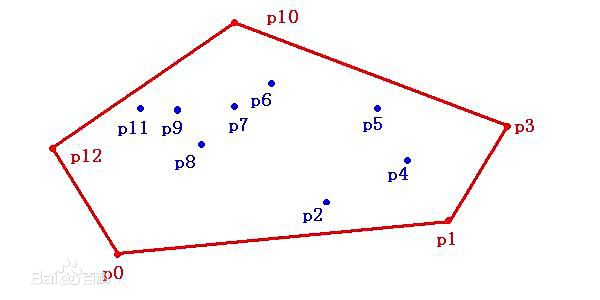
数学定义:设S为欧几里得空间Rn的任意子集。包含S的最小凸集称为S的凸包,记作conv(S)。
【百度百科】https://baike.baidu.com/item/%E5%87%B8%E5%8C%85/179150?fr=aladdin
以下内容基本照搬。
凸包最常用的凸包算法是Graham扫描法和Jarvis步进法
①Graham's Scan法
这个算法是由数学大师葛立恒(Graham)发明的。
⒈ 在所有点中选取y坐标最小的一点H,当作基点。如果存在多个点的y坐标都为最小值,则选取x坐标最小的一点。坐标相同的点应排除。
2.然后按照其它各点p和基点构成的向量<H,p>;与x轴的夹角进行排序,夹角由大至小进行顺时针扫描,反之则进行逆时针扫描。实现中无需求得夹角,只需根据余弦定理求出向量夹角的余弦值即可。
以下图为例,基点为H,根据夹角由小至大排序后依次为H,K,C,D,L,F,G,E,I,B,A,J。下面进行逆时针扫描。
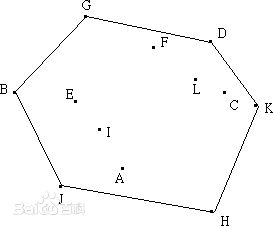
3.线段<H,K>;一定在凸包上,接着加入C。假设线段<K,C>;也在凸包上,因为就H,K,C三点而言,它们的凸包就是由此三点所组成。但是接下来加入D时会发现,线段<K,D>;才会在凸包上,所以将线段<K,C>;排除,C点不可能是凸包。即当加入一点时,必须考虑到前面的线段是否在凸包上。从基点开始,凸包上每条相临的线段的旋转方向应该一致,并与扫描的方向相反。如果发现新加的点使得新线段与上线段的旋转方向发生变化,则可判定上一点必然不在凸包上。实现时可用向量叉积进行判断,设新加入的点为Pn+1,上一点为Pn,再上一点为Pn-1 。顺时针扫描时,如果向量{Pn-1 ,Pn}与{Pn,Pn+1}的叉积为正(逆时针扫描判断是否为负),则将上一点删除。删除过程需要回溯,将之前所有叉积符号相反的点都删除,然后将新点加入凸包。
4.在上图中,加入K点时,由于线段<H,C>要旋转到<H,K>的角度,为顺时针旋转,所以C点不在凸包上,应该删除,保留K点。接着加入D点,由于线段<K,D>要旋转到<H,K>的角度,为逆时针旋转,故D点保留。按照上述步骤进行扫描,直到点集中所有的点都遍历完成,即得到凸包。
向量的叉积
向量积,数学中又称外积、叉积,物理中称矢积、叉乘,是一种在向量空间中向量的二元运算。与点积不同,它的运算结果是一个向量而不是一个标量。并且两个向量的叉积与这两个向量和垂直。
两个向量a和b的叉积写作a×b(有时也被写成a∧b,避免和字母x混淆)。
向量积|c|= |a×b|= |a||b|sin<a,b>;c的方向遵守右手定则。c是垂直a、b所在平面,且以|b|·sinθ为高、|a|为底的平行四边形的面积。
c = a×b=(x1y2- x2y1);
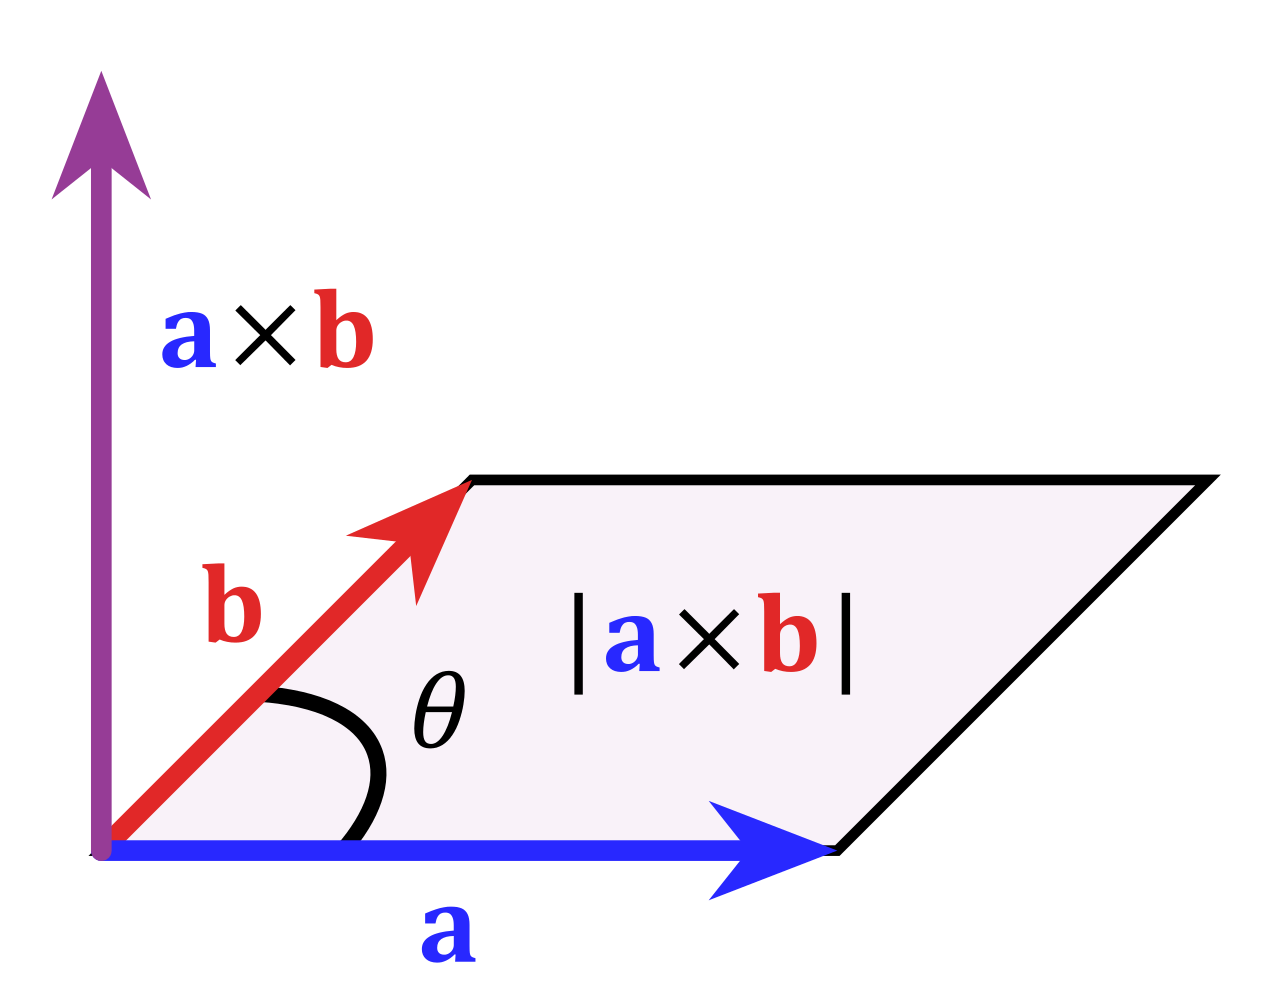
【图源维基百科】
维基百科中向量积解释:https://en.wikipedia.org/wiki/Cross_product
下面放一个例子吧;
【洛谷】P2742 【模板】二维凸包 / [USACO5.1]圈奶牛Fencing the Cows
题目描述
农夫约翰想要建造一个围栏用来围住他的奶牛,可是他资金匮乏。他建造的围栏必须包括他的奶牛喜欢吃草的所有地点。对于给出的这些地点的坐标,计算最短的能够围住这些点的围栏的长度。
输入格式:
输入数据的第一行包括一个整数 N。N(0 <= N <= 10,000)表示农夫约翰想要围住的放牧点的数目。接下来 N 行,每行由两个实数组成,Xi 和 Yi,对应平面上的放牧点坐标(-1,000,000 <= Xi,Yi <= 1,000,000)。数字用小数表示。
输出格式:
输出必须包括一个实数,表示必须的围栏的长度。答案保留两位小数。
这是一道二维凸包模板题。我按上面的步骤一点点拆分一下。
首先两个pair数组,分别存放所有的点和位于凸包上的点。
const int maxn = ;

typedef pair<double, double> _pair;

_pair point[maxn];

_pair In_Bag[maxn];
之所以用pair是因为二维坐标刚好两个点,有便宜不占嘿嘿嘿。
然后一些基本的计算几何公式;
计算两点间距离。
double Get_Dis (_pair point1, _pair point2)

{

    //计算两点间距离

    return sqrt(((point1.first- point2.first)* (point1.first- point2.first) )

                + ((point1.second- point2.second)* (point1.second- point2.second) ) );

}
计算叉积。
double Get_axb (_pair a_point1, _pair a_point2, _pair b_point1, _pair b_point2)

{

    //计算两条向量的叉积

    //向量a= a_point1 --> a_point2= a_point2- a_point1;

    //向量b= b_point1 --> b_point2= b_point2- b_point1;

    //叉积axb= (a.x* b.y)- (b.x* a.y);

    //a.x= a_point2.x- a_point1.x; a.y= a_point2.y- a_point1.y;

    return (((a_point2.first- a_point1.first)* (b_point2.second- b_point1.second) )

            - ((b_point2.first- b_point1.first)* (a_point2.second- a_point1.second) ) );

}
计算向量a和x轴所成角的余弦值。
double Get_Cos (_pair point1, _pair point2)

{

    //计算向量a(point1-->point2) 的余弦值;

    point2.first-= point1.first;                //把point1看作坐标原点(0, 0);

    point2.second-= point1.second;              //则point2的坐标为(P2.x- P1.x, P2.y- P1.y);

    point1.first= ;

    point1.second= ;

    _pair point3;                               //在X轴上找一点P3,做直角三角形;

    point3.first= point2.first;                 //P3.x= P2.x;

    point3.second= ;                           //P3.y= P1.y= 0;

    double Dis_P1_P2= Get_Dis(point1, point2);  //计算直角三角形的斜边长,即P1P2之间的距离;

    return point3.first/ Dis_P1_P2;             //邻边/ 斜边;

}
确定了基点后,围绕基点对其余点排序(按余弦值),判断函数cmp。
bool cmpx_1 (_pair a, _pair b)

{

    //小于运算(按与基点P0所成向量的余弦值大小,余弦值越大越优先;cosx在[0,Pi]内从1到-1,减函数;

    //排序后,按逆时针方向遍历点集;

    _pair tmp = point[];                       //基点;

    double Cos_a = Get_Cos(tmp, a);             //求出a,b的余弦值;

    double Cos_b = Get_Cos(tmp, b);

    return Cos_a- Cos_b> ;                     //余弦值越大越优先(越大逆时针遍历越靠前);

}
主函数中,在输入时先确定基点point[0],然后对其余点按逆时针顺序排序。
for (int i = ; i < n; i ++)

{

    cin >> x >> y;

    if (i )

    {

        if (y< point[].second|| (y== point[].second&& x< point[].first) )

        {

            double tmp= y;

            y= point[].second;

            point[].second= tmp;

            tmp= x;

            x= point[].first;

            point[].first= tmp;

        }

    }

    point[i].first= x;

    point[i].second= y;

}

sort(point+ , point+ n, cmpx_1);
对排序后的点集,判断是否加入In_Bag[]。
int cnt= -;                          //cnt -->In_Bag[]中最后一位元素的数组下标;

In_Bag[++ cnt]= point[];

for (int i = ; i < n; i ++)          //从point[1]开始;

{

    while (cnt&& Get_axb(In_Bag[cnt- ], In_Bag[cnt], In_Bag[cnt], point[i])<  )

    {

        //当In_Bag中至少有基点和另一点时(cnt>= 1时);

        //逆时针扫描时,如果向量{Pn-1, Pn}与{Pn, Pn+1}的叉积为负,则将上一点删除;

        //(顺时针扫描判断是否为正)

        -- cnt;

    }

    In_Bag[++ cnt]= point[i];

}
最后把所有点首尾相连,算出距离和即可。
double Dis = ;

for (int i= ; i<= cnt; i ++)

{

    Dis+= Get_Dis(In_Bag[i], In_Bag[(i+ )% (cnt+ )]);

}

printf("%.2f\n", Dis);
谢谢各位能看到最后嘿嘿。
完整的代码在这里。
https://www.cnblogs.com/Amaris-diana/p/10519865.html
【计算几何】二维凸包——Graham's Scan法的更多相关文章
- 计算几何 二维凸包问题 Andrew算法
凸包:把给定点包围在内部的.面积最小的凸多边形. Andrew算法是Graham算法的变种,速度更快稳定性也更好. 首先把全部点排序.依照第一keywordx第二keywordy从小到大排序,删除反复 ...
- 二维凸包 Graham扫描算法
题目链接: http://poj.org/problem?id=1113 求下列点的凸包 求得凸包如下: Graham扫描算法: 找出最左下的点,设为一号点,将其它点对一号点连线,按照与x轴的夹角大小 ...
- 使用Graham扫描法求二维凸包的一个程序
#include <iostream> #include <cstring> #include <cstdlib> #include <cmath> # ...
- Luogu P2742 模板-二维凸包
Luogu P2742 模板-二维凸包 之前写的实在是太蠢了.于是重新写了一个. 用 \(Graham\) 算法求凸包. 注意两个向量 \(a\times b>0\) 的意义是 \(b\) 在 ...
- luogu P2742 【模板】二维凸包 / [USACO5.1]圈奶牛Fencing the Cows
题解: 二维凸包裸题 按照x坐标为第一关键字,y坐标为第二关键字排序 然后相邻判断叉积用单调队列搞过去 正反都做一次就好了 代码: #include <bits/stdc++.h> usi ...
- 【洛谷 P2742】【模板】二维凸包
题目链接 二维凸包板子..有时间会补总结的. #include <cstdio> #include <cmath> #include <algorithm> usi ...
- poj 2079 Triangle (二维凸包旋转卡壳)
Triangle Time Limit: 3000MS Memory Limit: 30000KB 64bit IO Format: %I64d & %I64u Submit Stat ...
- poj 2187 Beauty Contest(二维凸包旋转卡壳)
D - Beauty Contest Time Limit:3000MS Memory Limit:65536KB 64bit IO Format:%I64d & %I64u ...
- UVA 10652 Board Wrapping(二维凸包)
传送门 刘汝佳<算法竞赛入门经典>P272例题6包装木板 题意:有n块矩形木板,你的任务是用一个面积尽量小的凸多边形把它们抱起来,并计算出木板占整个包装面积的百分比. 输入:t组数据,每组 ...
随机推荐
- mysql default null empty string concat varchar text
text不可设置默认值 null empty string 前者update 初始值时 我响应,但不报错
- HDU 5753Permutation Bo
Permutation Bo Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 131072/131072 K (Java/Others) ...
- [RK3288][Android6.0] 系统按键驱动流程分析【转】
本文转载自:http://blog.csdn.net/kris_fei/article/details/77894406 Rockchip的按键驱动位于 kernel/drivers/input/ke ...
- Kentico中的skin.css的加载
kentico7中有如下的css引用 第一行的css是 SELECT * FROM dbo.CMS_CssStylesheet表中的css 后面2个对应到的是Kentico7\App_Themes\ ...
- YTU 2535: C++复数运算符重载(+与<<)
2535: C++复数运算符重载(+与<<) 时间限制: 1 Sec 内存限制: 128 MB 提交: 867 解决: 532 题目描述 定义一个复数类Complex,重载运算符&qu ...
- 4.2 Context-Free Grammars
4.2 Context-Free Grammars Grammars were introduced in Section 2.2 to systematically describe the syn ...
- Spark 决策树--回归模型
package Spark_MLlib import org.apache.spark.ml.Pipeline import org.apache.spark.ml.evaluation.Regres ...
- 最近我总结的常用mate标签-常用mate标签
昨天开始上班 ,今天晚上不是太忙 ,来写篇博客了 meta元素共有三个可选属性(http-equiv.name和scheme)和一个必选属性(content),content定义与 http-equ ...
- CSS3常用知识点
CSS3常用知识点 1 css3选择器 1.1 属性选择器 /* E[attr~=val] 表示的一个单独的属性值 这个属性值是以空格分隔的*/ .attr2 a[class~="kawa& ...
- JS 九宫格算法 用原生js实现
九宫格算法核心: 利用控件索引index计算出控件所在的行数和列数: 利用控件计算出left距离: 利用控件计算出top距离: 写特效时需要用到定位 公式: 行 row=parseInt(i/cols ...