
目标检测论文解读4——Faster R-CNN
背景
Fast R-CNN中的region proposal阶段所采用的SS算法成为了检测网络的速度瓶颈,本文是在Fast R-CNN基础上采用RPN(Region Proposal Networks)代替SS。
方法
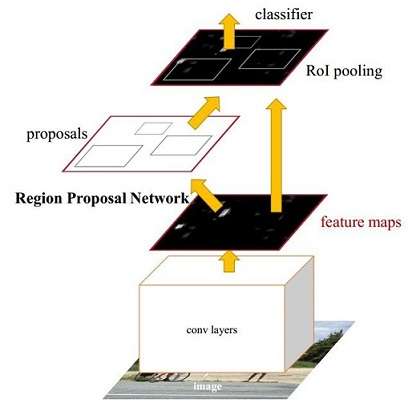
从图中我们可以看到,RPN的输入为最后一个Conv层输出的feature map,输出为一系列ROI,后面的过程就跟Fast R-CNN一样了。
所以在这里我们只需要了解RPN是如何工作的。
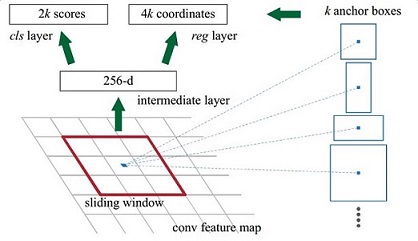
论文里有这样一张图,讲解了RPN的过程(注意后面的k不是千,而是代表每个特征点要预测的anchors个数)。但我觉得可能很多人看到这张图都难以理解,本人也是结合模型的网络结构才理解的,所以我在这里更通俗地解释一下。

论文上的图有点抽象,屏蔽了很多细节部分,初学者看的话可能会似懂非懂,从网络结构上看的话那么RPN的原理就非常清晰了。
假设每个点预测9个Anchor,即k=9
(1)首先,原图片经过一系列卷积,会得到一个feature map,即左下角的256*h*w的FM,作为ROI pooling和RPN的输入;
(2)RPN网络中,256*h*w的FM,先经过256*3*3 Conv+Relu,得到一个新的256*h*w的FM(注意:这里pad=1,所以h和w不变),这个步骤对应论文图中的3*3的sliding window;
(3)新的256*h*w的FM经两个分支,一个是18*1*1 Conv,代表前背景分类分支,输出一个18*h*w的FM,用来预测特征图的每个点所对应的Anchors是为前景还是背景;
(4)另一个是36*1*1 Conv,代表坐标回归分支,输出一个36*h*w的FM,用来预测特征图的每个点所对应的9个Anchors坐标需要调整的大小;
(5)把上面两种预测综合一下,就能得到预测的候选框了,后面的步骤就跟Fast R-CNN一样了。
总结
Faster R-CNN = RPN + Fast R-CNN
目标检测论文解读4——Faster R-CNN的更多相关文章
- AAAI2019 | 基于区域分解集成的目标检测 论文解读
Object Detection based on Region Decomposition and Assembly AAAI2019 | 基于区域分解集成的目标检测 论文解读 作者 | 文永亮 学 ...
- 目标检测论文解读3——Fast R-CNN
背景 deep ConvNet兴起,VGG16应用在图像分类任务上表现良好,本文用VGG16来解决检测任务.SPP NET存在CNN层不能fine tuning的缺点,且之前的方法训练都是分为多个阶段 ...
- 目标检测论文解读5——YOLO v1
背景 之前热门的目标检测方法都是two stage的,即分为region proposal和classification两个阶段,本文是对one stage方法的初次探索. 方法 首先看一下模型的网络 ...
- 目标检测论文解读1——Rich feature hierarchies for accurate object detection and semantic segmentation
背景 在2012 Imagenet LSVRC比赛中,Alexnet以15.3%的top-5 错误率轻松拔得头筹(第二名top-5错误率为26.2%).由此,ConvNet的潜力受到广泛认可,一炮而红 ...
- 目标检测论文解读10——DSSD
背景 SSD算法在检测小目标时精度并不高,本文是在在SSD的基础上做出一些改进,引入卷积层,能综合上下文信息,提高模型性能. 理解 Q1:DSSD和SSD的区别有哪些? (1)SSD是一层一层下采样, ...
- 目标检测论文解读13——FPN
引言 对于小目标通常需要用到多尺度检测,作者提出的FPN是一种快速且效果好的多尺度检测方法. 方法 a,b,c是之前的方法,其中a,c用到了多尺度检测的思想,但他们都存在明显的缺点. a方法:把每图片 ...
- 目标检测论文解读12——RetinaNet
引言 这篇论文深刻分析了one-stage的模型精度比two-stage更差的原因,并提出Focal Loss提高精度. 思路 在论文中,作者指出,造成one-stage模型精度差的原因主要是:正负样 ...
- 目标检测论文解读9——R-FCN
背景 基于ResNet 101的Faster RCNN速度很慢,本文通过提出Position-sensitive score maps(位置敏感分值图)来给模型加速. 方法 首先分析一下,为什么基于R ...
- 目标检测论文解读6——SSD
背景 R-CNN系列算法检测速度不够快,YOLO v1检测准确率较低,而且无法检测到密集目标. 方法 SSD算法跟YOLO类似,都属于one stage的算法,即通过回归算法直接从原图得到预测结果,为 ...
随机推荐
- 【BigData】Java基础_创建一个订单类
需求描述 定义一个类,描述订单信息订单id订单所属用户(用户对象)订单所包含的商品(不定数量个商品对象)订单总金额订单应付金额: 总金额500~1000,打折85折 总金额1000~150 ...
- git: hook 修改提交信息
git获取数字顺序版本号 因为git的版本使用的是hash值,不能很直观的看出那个版本,所以想找到一种方法,获取顺序的版本号,在网上找到了方法,可以获取顺序版本号 摘自:[使用bash从SVN和Git ...
- Flask项目之login提交
#!/usr/bin/env python # -*- coding: utf-8 -*- # @Time : 2019/11/2 20:53 # @Author : zoulixiang # @Si ...
- HTTP、HTTP2.0、SPDY、HTTPS 你应该知道的一些事
参考: https://www.cnblogs.com/wujiaolong/p/5172e1f7e9924644172b64cb2c41fc58.html
- eclipse中正确创建Django项目
本教程只说明eclipse中django项目的创建,不涉及django相关开发内容: 1."File" -> "New" -> "Othe ...
- [转帖]UML类图关系图解
UML类图关系图解 https://www.cnblogs.com/TvvT-kevin/p/9357339.html 一.类结构 在类的UML图中,使用长方形描述一个类的主要构成,长方形垂直地分为三 ...
- something want to write
1.时间戳不能相信是因为机器时间有误差.相当于机器不断电的跑着时钟. 2.写log的时候记得log别人的ip,不然没办法很好的debug.
- 图论 --- BFS + MST
Borg Maze Time Limit: 1000MS Memory Limit: 65536K Total Submissions: 7844 Accepted: 2623 Descrip ...
- CentOS7安装Node_exporter(二进制)
一.概述 Node_exporter是可以在* Nix和Linux系统上运行的计算机度量标准的导出器.Node_exporter 主要用于暴露 metrics 给 Prometheus,其中 metr ...
- 【题解】Luogu P3349 [ZJOI2016]小星星
原题传送门 我们考虑设\(dp_{i,j}\)表示树上的点\(i\)在图上对应的点为\(j\)时\(i\)和子树对应在图上的方案数 \(dp_{u_i}=\prod_{v \in u.son} dp_ ...