
ORB-SLAM(四)追踪
最近在读ORB-SLAM的代码,虽然代码注释算比较多了,但各种类和变量互相引用,看起来有点痛苦。索性总结了一下Tracking部分的代码结构,希望能抓住主要思路,不掉坑里。
追踪
追踪部分的主要思路是在当前帧和(局部)地图之间寻找尽可能多的对应关系,来优化当前帧的位姿。
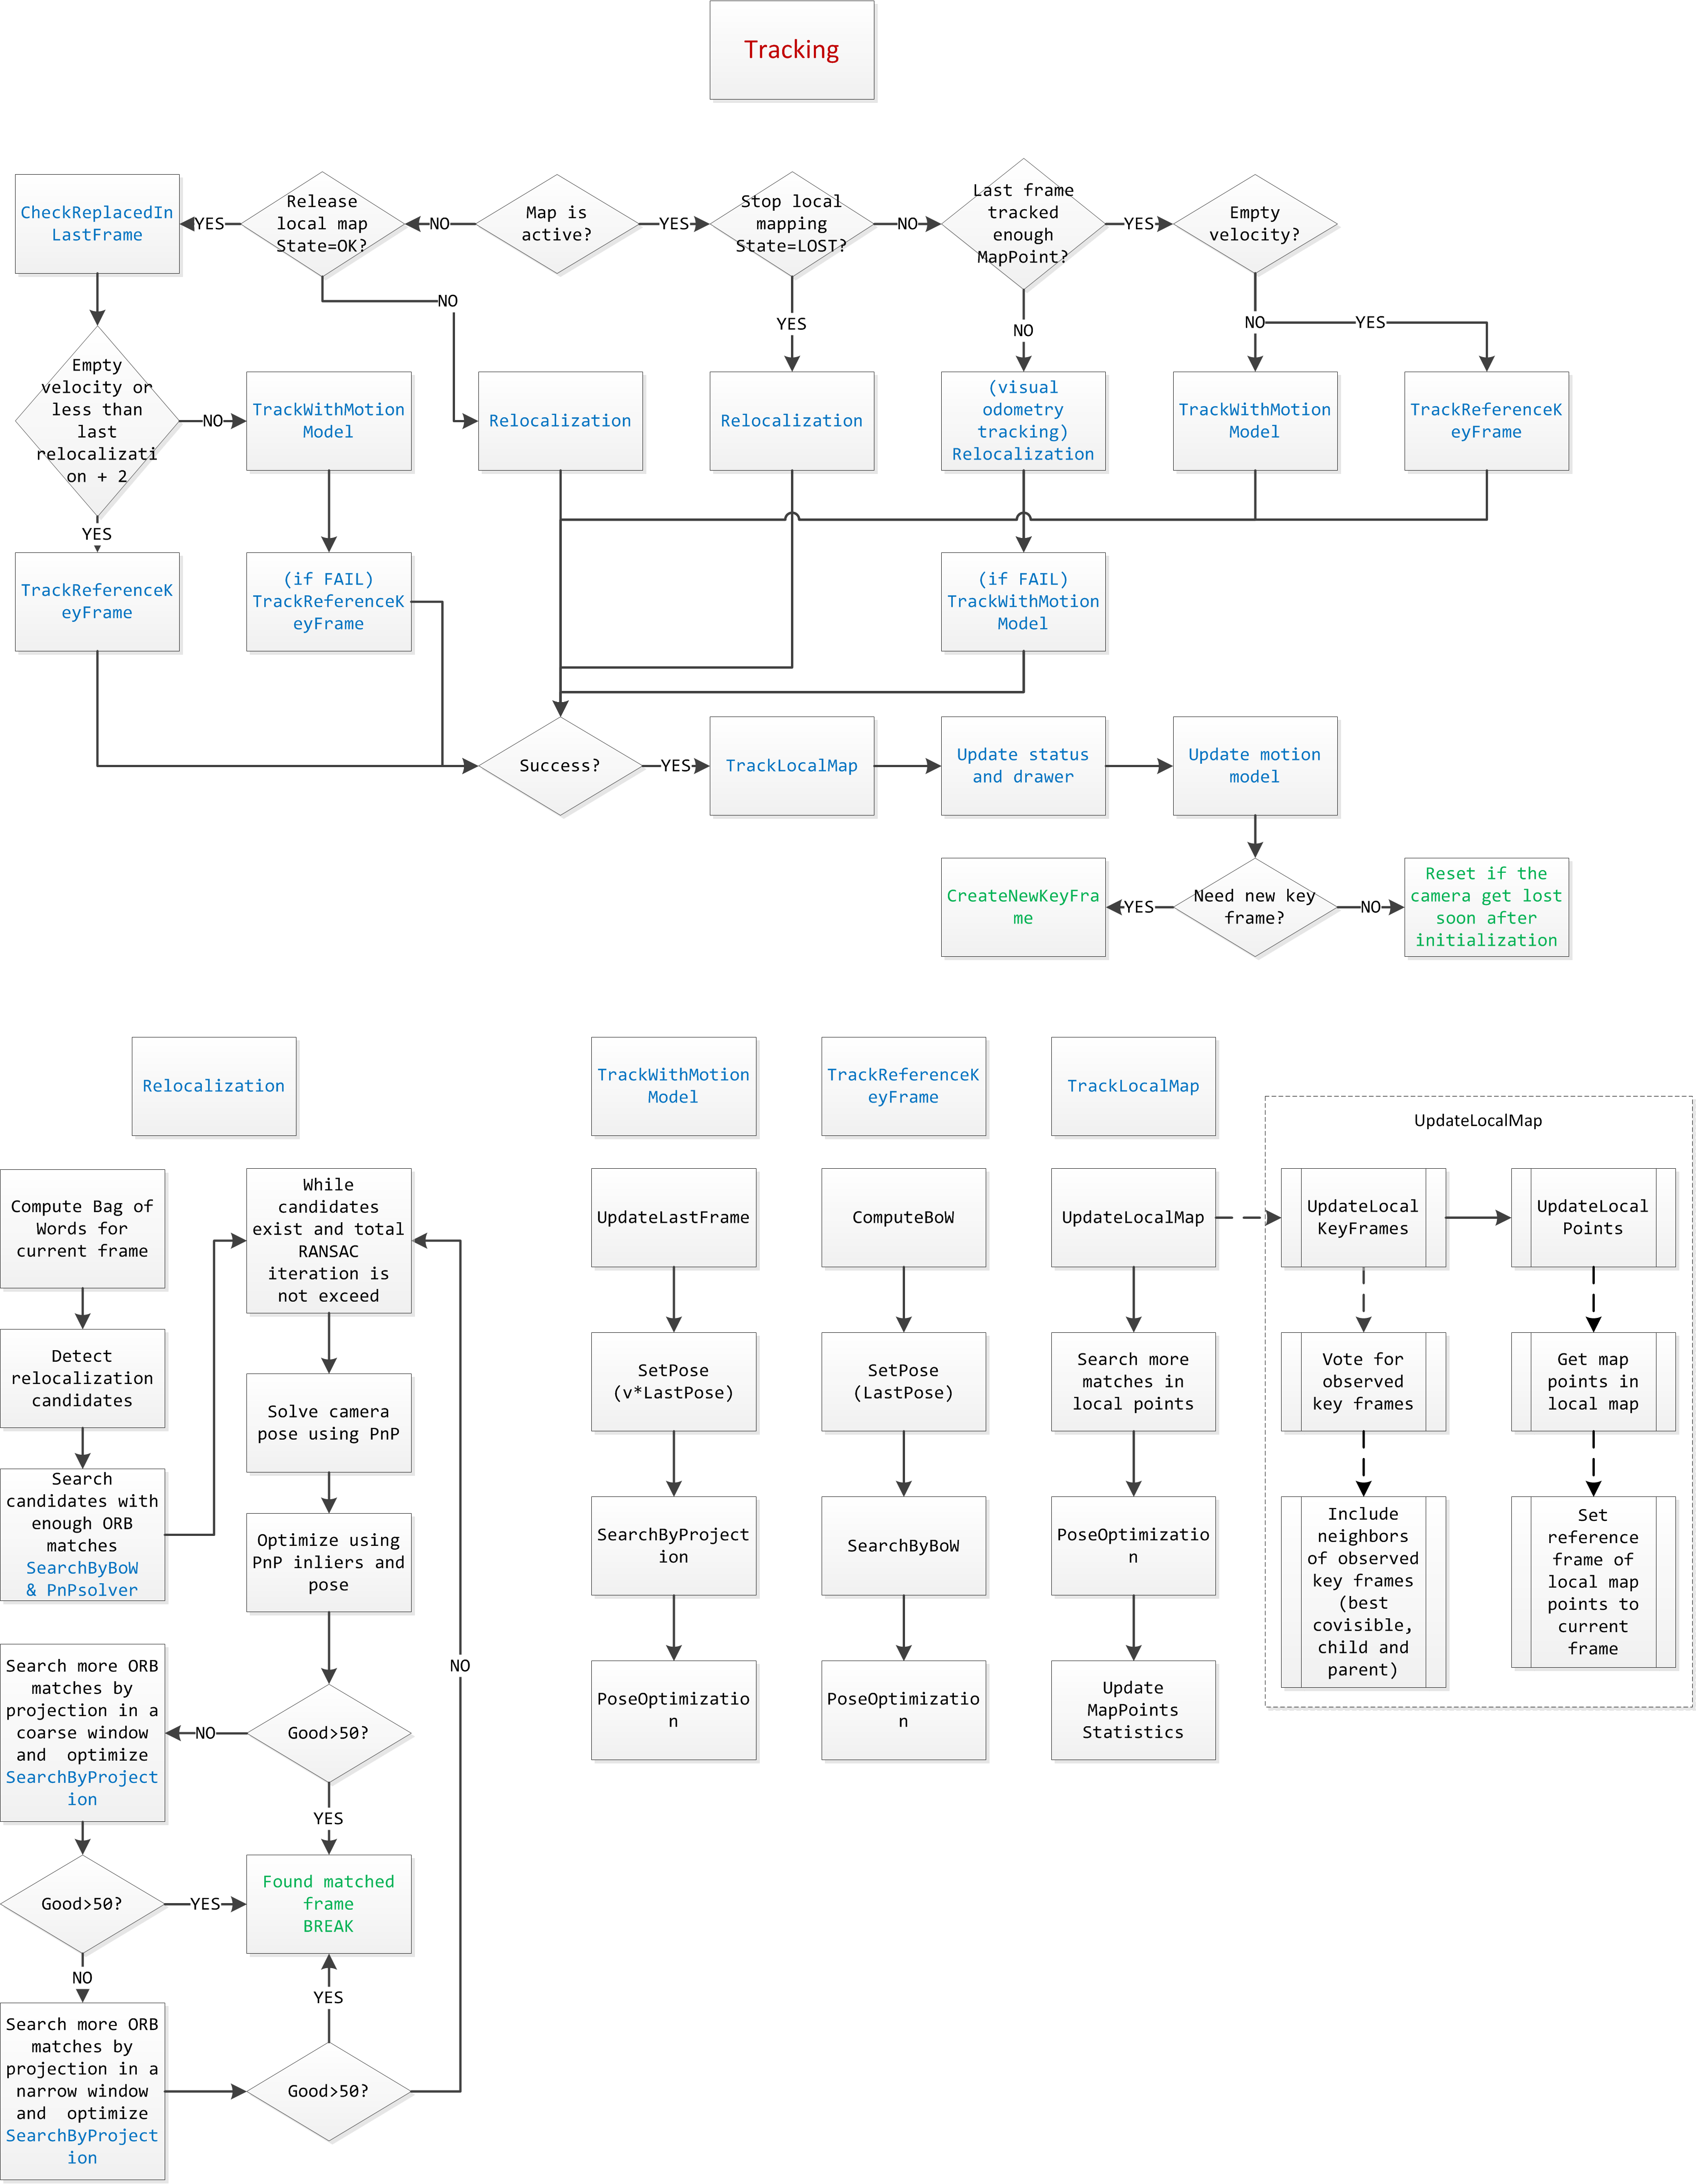
作者在追踪这部分主要用了几种模型:运动模型(Tracking with motion model)、关键帧(Tracking with reference key frame)和重定位(Relocalization)。
下面一一介绍。
Tracking with motion model
假设物体处于匀速运动,那么可以用上一帧的位姿和速度来估计当前帧的位姿。上一帧的速度可以通过前面几帧的位姿计算得到。这个模型适用于运动速度和方向比较一致,没有大转动的情形下,比如匀速运动的汽车、机器人、人等。而对于运动比较随意的目标,当然就会失效了。此时就要用到下面两个模型。
Tracking with reference key frame
假如motion model已经失效,那么首先可以尝试和最近一个关键帧去做匹配。毕竟当前帧和上一个关键帧的距离还不是很远。作者利用了bag of words(BoW)来加速匹配。首先,计算当前帧的BoW,并设定初始位姿为上一帧的位姿;其次,根据位姿和BoW词典来寻找特征匹配(参见ORB-SLAM(六)回环检测);最后,利用匹配的特征优化位姿(参见ORB-SLAM(五)优化)。
Relocalization
假如当前帧与最近邻关键帧的匹配也失败了,那么意味着此时当前帧已经丢了,无法确定其真实位置。此时,只有去和所有关键帧匹配,看能否找到合适的位置。首先,利用BoW词典选取若干关键帧作为备选(参见ORB-SLAM(六)回环检测);其次,寻找有足够多的特征点匹配的关键帧;最后,利用特征点匹配迭代求解位姿(RANSAC框架下,因为相对位姿可能比较大,局外点会比较多)。如果有关键帧有足够多的内点,那么选取该关键帧优化出的位姿。
更新局部地图
Tracking成功以后,需要更新motion model,并判断当前帧是否是新的关键帧。如果是,将其加入并更新局部地图(local map),建立当前关键帧与其它关键帧的连接关系,更新当前关键帧与其它关键帧之间的特征点匹配关系,并利用三角法生成新的三维点,最后做一个局部优化(local BA,包括相邻关键帧和它们对应的三维点,参见ORB-SLAM(五)优化)。
如果读者对作者的程序有兴趣,那么可以参照下图来阅读追踪这部分的程序。
该系列的其它文章:
ORB-SLAM(四)追踪的更多相关文章
- [SLAM] 01 "Simultaneous Localization and Mapping" basic knowledge
发信人: leecty (Terry), 信区: ParttimeJobPost标 题: 创业公司招SLAM 算法工程师发信站: 水木社区 (Thu Jun 16 19:18:24 2016), 站内 ...
- [SLAM] 01. "Simultaneous Localization and Mapping"
本篇带你认识SLAM,形成客观的认识和体系 一.通过行业招聘初步了解SLAM 发信人: leecty (Terry), 信区: ParttimeJobPost标 题: 创业公司招SLAM 算法工程师发 ...
- 常用的SLAM解决方案
ORB SLAM 可以去Github上自己搜索现成的SLAM程序包 在此基础上做优化 视觉SLAM的分类方法:按摄像头的多少分为单目和双目,按是否使用概率方法分为概率法和图法 链接 学习SLAM重要的 ...
- 关于ORB SLAM2资源整理(持续更新)
ORB SLAM2源码讲解(吴博) https://www.youtube.com/watch?v=2GVE7FTW7AU 泡泡机器人视频整理: http://space.bilibili.com/3 ...
- 快看,那个学SLAM 的崩溃了!
点"计算机视觉life"关注,置顶更快接收消息! 本文列举了当前优秀SLAM方案,点出了SLAM学习者的困境,最后打算搞点大事 请把此文转发给你认识的SLAM大神,愿你头发浓密,心 ...
- ORB-SLAM3 细读单目初始化过程(上)
作者:乔不思 来源:微信公众号|3D视觉工坊(系投稿) 3D视觉精品文章汇总:https://github.com/qxiaofan/awesome-3D-Vision-Papers/ 点击上方&qu ...
- 2017~ROS暑期学校~分享
http://www.robotics.sei.ecnu.edu.cn/ROS2017/ ---- 往年暑期学校活动:2015年,2016年 报名开始时间7月2日晚10点:暑期学校报名,机器人挑战赛报 ...
- ORB-SLAM2(一)----使用Eclipse进行开发
1.导入项目 准备工作 1, first we should make sure the compile with build.sh under ORB_SLAM2-master is OK. 2, ...
- 高翔《视觉SLAM十四讲》从理论到实践
目录 第1讲 前言:本书讲什么:如何使用本书: 第2讲 初始SLAM:引子-小萝卜的例子:经典视觉SLAM框架:SLAM问题的数学表述:实践-编程基础: 第3讲 三维空间刚体运动 旋转矩阵:实践-Ei ...
随机推荐
- Python之基础
# 需要导入字符编码,否则遇到中文会报错 # coding=utf-8 # 1 定义变量 a = 10 b = 2 c = a+b print(c) # 2 判断语句 score = 90 if sc ...
- web.xml 中的listener、 filter、servlet 加载顺序及其详解
在项目中总会遇到一些关于加载的优先级问题,近期也同样遇到过类似的,所以自己查找资料总结了下,下面有些是转载其他人的,毕竟人家写的不错,自己也就不重复造轮子了,只是略加点了自己的修饰. 首先可以肯定的是 ...
- ORACLE 移动数据文件 控制文件 重做日志文件
ORACLE数据库有时候需要对存储进行调整,增加分区.IO调优等等,此时需要移动数据文件.重做日志文件.控制文件等等,下文结合例子总结一下这方面的知识点. 进行数据文件.重做日志文件.控制文件的迁移前 ...
- leveldb源码分析--SSTable之Compaction
对于compaction是leveldb中体量最大的一部分,也应该是最为复杂的部分,为了便于理解我们首先从一些基本的概念开始.下面是一些从doc/impl.html中翻译和整理的内容: Level 0 ...
- nodejs 使用Google浏览器进行可视化调试——Node Inspector工具
1.npm安装Node Inspector工具,全局安装 命令行执行npm install -g node-inspector 2.启动Node Inspector工具,命令行执行 node-insp ...
- 我是如何把VC6一直用到2016年的
写下这个标题的时候,也是表明必须需要改变的时候了…… 黄山松 (Tom Huang) 发表于博客园http://www.cnblogs.com/tomview/ 最早从windows3.1使用vb3编 ...
- HTTP状态管理机制之Cookie
一.cookie 起源 cookie 最早是网景公司的雇员 Lou Montulli 在1993年3月发明,后被 W3C 采纳,目前 cookie 已经成为标准,所有的主流浏览器如 IE.Chrome ...
- VS2015 + OpenCV 2.4.X 配置环境
VS2015的内部编号是VC14,但现在opencv 2.4.X和最新的3.0版本只有vc12的库文件,所以这里主要简单讲如何针对vs2015配置环境. 首先按照下面的文章把环境配置好: [OpenC ...
- TAR,JAR,Zip的使用
在文件归档的时候,LINUX中,我常喜欢使用tar,它可以把一个文件夹归档为一个文件,可以同时使用指定的压缩算法把其压缩归档. 最常用的语句是: tar cvzf target.tar.gz sour ...
- java设计模式之策略模式
策略模式 定义了算法家族,分别封装起来,让它们之间可以相互替换,此模式让算法的变化,不会影响到使用算法的客户(大话设计模式). 策略模式UML图 策略模式代码 古代的各种计谋都是一种策略,这次我们 ...