
ROS源码解读(一)--局部路径规划
博客转载自:https://blog.csdn.net/xmy306538517/article/details/78772066
ROS局部路径导航包括Trajectory Rollout 和 Dynamic Window Approach (DWA)两种方法,理论上来说分别对应base_local_planner和dwa_local_planner两个包,但其实dwa的大部分代码都放在了base_local_planner包里面。
框架
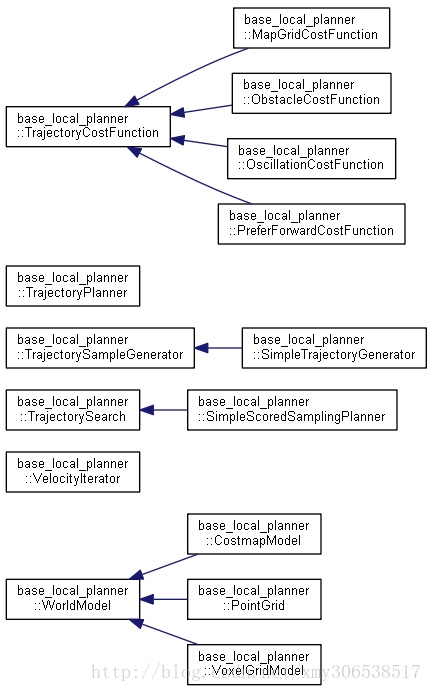
以上接口是局部规划的核心,简单来说:
- TrajectorySampleGenerator产生一系列轨迹
- 然后TrajectoryCostFunction遍历轨迹打分
- TrajectorySearch找到最好的轨迹拿来给小车导航
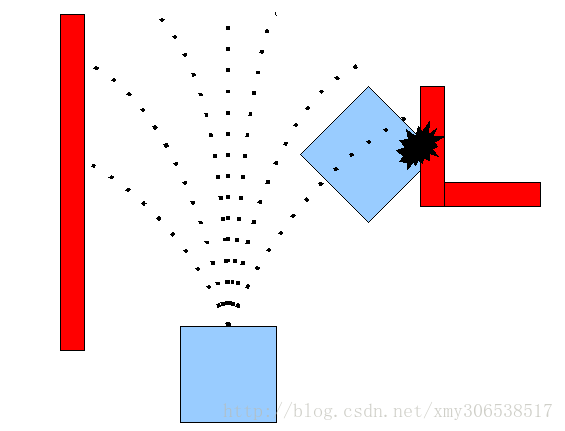
- 由于小车不是一个质点,worldModel会检查小车有没有碰到障碍物
流程
1.初始化
包括参数,地图,车身数据,比例系数
2.更新局部地图和代价
- 将全局路径中第一个离开局部地图的点作为全局目标(或者使用最后一个在局部地图内的点作为全局目标)
- 更新局部地图中每个点的代价,具体是在computeTargetDistance中实现的,实现的方法是用队列实现了一格格膨胀的效果,eg 终点为0,相邻的点cost+1 ,同理路径上的点为0,膨胀+1,注意同一个点取最小值
3.寻找最优路径
然后TrajectoryCostFunction遍历轨迹打分
每条轨迹遍历代价函数,比例求和
本DWA中主要使用了如下几种评分函数:
- OscillationCostFunction oscillation_costs_ 震荡代价 ;是否震荡
- ObstacleCostFunction obstacle_costs_ 障碍物代价 ; 看看是否撞到障碍
- base_local_planner::MapGridCostFunction path_costs_ 路径代价 ;是否靠近全局路径规划
- base_local_planner::MapGridCostFunction goal_costs_ 目标代价;是不是朝着目标行驶
- base_local_planner::MapGridCostFunction goal_front_costs_ 前向预判的距离针对目标;
base_local_planner::MapGridCostFunction alignment_costs_ 前向预判的距离针对路径;
优点可扩展
base_local_planner::PreferForwardCostFunction prefer_forward_costs_ 优先选择前向行驶;
ROS源码解读(一)--局部路径规划的更多相关文章
- ROS源码解读(二)--全局路径规划
博客转载自:https://blog.csdn.net/xmy306538517/article/details/79032324 ROS中,机器人全局路径规划默认使用的是navfn包 ,move_b ...
- Ros学习——Movebase源码解读
1.总体框架 goal global planner-------global_costmap<——map server amcl local planner---------local_cos ...
- ros局部路径规划-DWA学习
ROS的路径规划器分为全局路径和局部路径规划,其中局部路径规划器使用的最广的为dwa,个人理解为: 首先全局路径规划会生成一条大致的全局路径,局部路径规划器会把全局路径给分段,然后根据分段的全局路径的 ...
- 第二十五课:jQuery.event.trigger的源码解读
本课主要来讲解jQuery.event.trigger的源码解读. trigger = function(event, data, elem, onlyHandlers){ if(elem & ...
- seajs 源码解读
之前面试时老问一个问题seajs 是怎么加载js 文件的 在网上找一些资料,觉得这个写的不错就转载了,记录一下,也学习一下 seajs 源码解读 seajs 简单介绍 seajs是前端应用模块化开发的 ...
- SDWebImage源码解读之SDWebImageCache(上)
第五篇 前言 本篇主要讲解图片缓存类的知识,虽然只涉及了图片方面的缓存的设计,但思想同样适用于别的方面的设计.在架构上来说,缓存算是存储设计的一部分.我们把各种不同的存储内容按照功能进行切割后,图片缓 ...
- SDWebImage源码解读之SDWebImageCache(下)
第六篇 前言 我们在SDWebImageCache(上)中了解了这个缓存类大概的功能是什么?那么接下来就要看看这些功能是如何实现的? 再次强调,不管是图片的缓存还是其他各种不同形式的缓存,在原理上都极 ...
- AFNetworking 3.0 源码解读 总结(干货)(下)
承接上一篇AFNetworking 3.0 源码解读 总结(干货)(上) 21.网络服务类型NSURLRequestNetworkServiceType 示例代码: typedef NS_ENUM(N ...
- AFNetworking 3.0 源码解读 总结(干货)(上)
养成记笔记的习惯,对于一个软件工程师来说,我觉得很重要.记得在知乎上看到过一个问题,说是人类最大的缺点是什么?我个人觉得记忆算是一个缺点.它就像时间一样,会自己消散. 前言 终于写完了 AFNetwo ...
随机推荐
- 使用Metaspoit攻击MS08-067
kali视频学习请看 http://www.cnblogs.com/lidong20179210/p/8909569.html 使用Metaspoit攻击MS08-067 MS08-067漏洞的全称为 ...
- 【sqlite】判断sqlite数据库表是否存在
SQLite语句: cmd.CommandText = "SELECT count(*) from sqlite_master where type='table' and name='ta ...
- Angular2配置文件详解
初学接触Angular2的时候,通过ng new your-project-name 命令生成一个工程空壳,本文来介绍下每个文件的作用及含义. 先来看看src的文件目录: 文件详解 File 文件 P ...
- 11g R2 rac linstener 监听配置
两个节点host,ipvip ,scan的信息 #eth0-Public IP 162.12.0.1 cqltjcpt1 162.12.0.3 cqltjcpt2 #eth1 PRIVAT ...
- STM32F103外部晶振由8M变为12M
STM32官方提供的库文件中,HSE(外部高速时钟)默认为8MHz,最高主频为8*9=72MHz,如果将HSE变为12MHz,不修改库文件的话,最高主频则变为12*9=108MHz,最典型的问题就是U ...
- Erlang基础 -- 介绍 -- Erlang特点
前言 Erlang是具有多重范型的编程语言,具有很多特点,主要的特点有以下几个: 函数式 并发性 分布式 健壮性 软实时 热更新 递增式代码加载 动态类型 解释型 函数式 Erlang是函数式编程语言 ...
- 第十五届浙江省赛 F Now Loading!!!
Now Loading!!! Time Limit: 1 Second Memory Limit: 131072 KB DreamGrid has integers . DreamGrid ...
- Java学习之SpringBoot整合SSM Demo
背景:在Java Web中Spring家族有着很重要的地位,之前JAVA开发需要做很多的配置,一堆的配置文件和部署调试一直是JavaWeb开发中的一大诟病,但现在Spring推出了SpringBoot ...
- Cocos2D中的内部函数
virtual bool isVisible(); // 是否可见 virtual void setVisible(bool visible); // 设置是否可见 boo ...
- 第十五章 MySQL日志(待续)
·······