
Ubuntu 下 ROS Kinetic 的安装
安装环境为 Ubuntu 16.04
配置 Ubuntu 软件仓库
打开“设置”中的“软件和更新”
把 “restricted”、“universe” 和 “multiverse” 这三项勾上
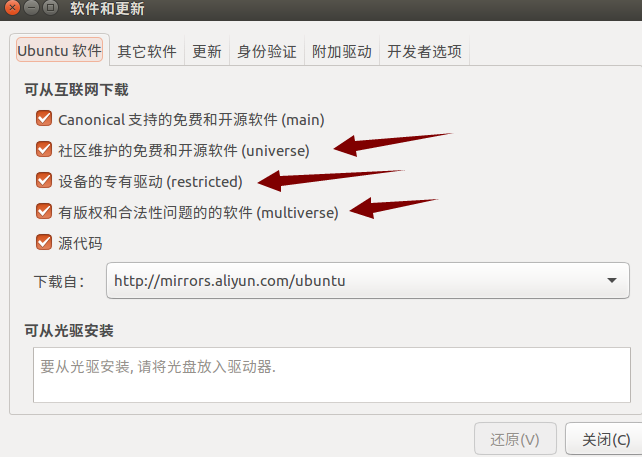
勾完后关闭
添加源
sch01ar@ubuntu:~$ sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'
添加 keys
sch01ar@ubuntu:~$ sudo apt-key adv --keyserver hkp://ha.pool.sks-keyservers.net:80 --recv-key 421C365BD9FF1F717815A3895523BAEEB01FA116
确保软件包的索引是最新的
sch01ar@ubuntu:~$ sudo apt-get update
安装 ROS
桌面完整版: (推荐) : 包含ROS、rqt、rviz、机器人通用库、2D/3D 模拟器、导航以及2D/3D感知
sch01ar@ubuntu:~$ sudo apt-get install ros-kinetic-desktop-full
桌面版安装: 包含ROS、rqt、rviz以及通用机器人函数库
sudo apt-get install ros-kinetic-desktop
基础版安装: (简版) 包含ROS核心软件包、构建工具以及通信相关的程序库,无GUI工具
sudo apt-get install ros-kinetic-ros-base
单个软件包安装: 你也可以安装某个指定的ROS软件包(使用软件包名称替换掉下面的PACKAGE)
sudo apt-get install ros-kinetic-PACKAGE

例如:

sudo apt-get install ros-kinetic-slam-gmapping
安装完成后,如果要查找可用软件包
sch01ar@ubuntu:~$ apt-cache search ros-kinetic
初始化 rosdep
sch01ar@ubuntu:~$ sudo rosdep init
执行完命令后会提示执行 rosdep update
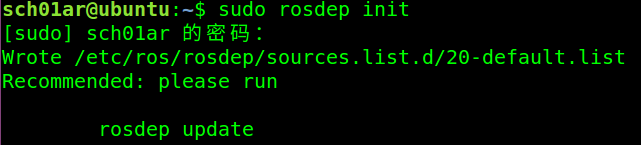
sch01ar@ubuntu:~$ rosdep update
环境配置
sch01ar@ubuntu:~$ echo "source /opt/ros/kinetic/setup.bash" >> ~/.bashrc

sch01ar@ubuntu:~$ source ~/.bashrc
重启 Ubuntu
Ubuntu 下 ROS Kinetic 的安装的更多相关文章
- Ubuntu下deb包的安装方法 (zz)
Ubuntu下deb包的安装方法 分类: Ubuntu10使用技巧 2010-10-11 23:49 42969人阅读 评论(3) 收藏 举报 ubuntudebdebianlinux deb是deb ...
- ubuntu下deb包的安装方法
ubuntu下deb包的安装方法 简介 deb是debian linus的安装格式,跟red hat的rpm非常相似,最基本的安装命令是:dpkg -i file.deb dpkg 是Debian P ...
- UBUNTU下Y86模拟器的安装和使用
UBUNTU下Y86模拟器的安装和使用 由于上周在虚拟机中安装Y86模拟器中出现了一些问题并且没得到解决,所以上周实验是在实验楼上做的,这几天练习了UBUNTU下Y86模拟器的安装和使用. 参考博客: ...
- Opencv 2.4.9在Ubuntu下的配置与安装
[原]Opencv 2.4.9在Ubuntu下的配置安装 Opencv 2.4.9在Ubuntu下的配置与安装 surgewong@gmail.com http://blog.csdn.net/su ...
- ubuntu下opencv2.4.9安装测试
ubuntu下opencv2.4.9安装测试 whowhoha@outlook.com 一.依赖包安装 1. build-essential 软件包 sudo apt-get install bui ...
- 【转】Ubuntu下deb包的安装方法
[转]Ubuntu下deb包的安装方法 deb是debian linus的安装格式,跟red hat的rpm非常相似,最基本的安装命令是:dpkg -i file.deb dpkg 是Debian P ...
- 转载:Ubuntu下deb包的安装方法
转载:Ubuntu下deb包的安装方法,http://blog.csdn.net/kevinhg/article/details/5934462 deb是debian linus的安装格式,跟red ...
- Ubuntu 下生成 python 环境安装文件 requirements.txt
参考: 查找python项目依赖并生成requirements.txt Ubuntu 下生成 python 环境安装文件 requirements.txt 首先通过 pip 安装pyreqs模块: p ...
- Linux之Ubuntu下如何查看已安装的软件/库文件【摘抄】
本文属于实用性质,且属于摘抄别处,出自:[Ubuntu 下如何查看已安装的软件](http://blog.csdn.net/m1205979825/article/details/40855583) ...
随机推荐
- 【P2014】选课(树状DP)
蒟蒻的第二道树形DP,话说看了这个题的正常做法之后一脸蒙,森林转二叉树??什么诡异的操作,蒟蒻完全没明白那个原理是啥...可能是当初没好好学吧..不管了,索性直接DP. 不难看出,这个题的DP方程和刚 ...
- HBase-协处理器详解及实现
协处理器(coprocessor) 把一部分计算移动到数据的存放端. 实例:HBase添加solr二级索引详细代码 简介 协处理器允许用户在region服务器上运行自己的代码,允许用户执行region ...
- Functions should do one thing一个函数应该只做一件事
if you take nothing else away from this guide other than this, you'll be ahead of many developers. 如 ...
- tp5定时器
# 定时器 * * * * * cd /home/wwwroot/default/dexin/dragon && /usr/bin/php think order --option 1 ...
- 【转载】ORA-12519: TNS:no appropriate service handler found 解决
感谢原作者! 原文地址:http://www.cnblogs.com/ungshow/archive/2008/10/16/1312846.html ORA-12519: TNS:no appropr ...
- poj 1185 状压dp+优化
http://poj.org/problem?id=1185 炮兵阵地 Time Limit: 2000MS Memory Limit: 65536K Total Submissions: 291 ...
- C# 高效过滤DataTable 中重复数据方法
使用DataView,然后设置ToTable,设置几个字段和一个布尔值,表示这些字段作为一个整体,在这个表内不允许重复,示例代码: namespace A { class Program { stat ...
- RequireJs 源码解读及思考
写在前面: 最近做的一个项目,用的require和backbone,对两者的使用已经很熟悉了,但是一直都有好奇他们怎么实现的,一直寻思着读读源码.现在项目结束,终于有机会好好研究一下. 本文重要解读r ...
- WordPress发布文章前强制要求上传特色图像
如果你的网站需要给每篇文章设置特色图像才能达到理想的显示效果,而且允许其他用户在后台发布文章的,那么您可能需要强制要求他们给文章上传特色图像,否者就无法发布.Require Featured Imag ...
- CodeForces - 438D: The Child and Sequence(势能线段树)
At the children's day, the child came to Picks's house, and messed his house up. Picks was angry at ...