
python opencv3 FLANN单应性匹配
git:https://github.com/linyi0604/Computer-Vision
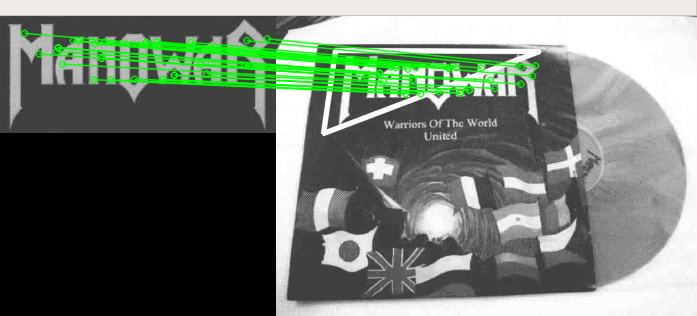
匹配准确率非常高。
单应性指的是图像在投影发生了 畸变后仍然能够有较高的检测和匹配准确率
 # coding:utf-8

 """

 单应性匹配:

     两幅图像中的一幅 出现投影畸变的时候,他们还能彼此匹配

 """

 import cv2

 import numpy as np

 # 最小匹配数量设为10个, 大于这个数量从中筛选出10个最好的

 MIN_MATCH_COUNT = 10

 # 读入两幅图片 图片中有相同部分

 img1 = cv2.imread("../data/logo1.png", cv2.IMREAD_GRAYSCALE)

 img2 = cv2.imread("../data/album1.png", cv2.IMREAD_GRAYSCALE)

 # 获取sift特征检测器

 sift = cv2.xfeatures2d.SIFT_create()

 # 检测关键点 计算描述符

 kp1, des1 = sift.detectAndCompute(img1, None)

 kp2, des2 = sift.detectAndCompute(img2, None)

 # kdtree建立索引方式的常量参数

 FLANN_INDEX_KDTREE = 0

 index_params = dict(algorithm=FLANN_INDEX_KDTREE, trees=5)

 search_params = dict(checks=50) # checks指定索引树要被遍历的次数

 flann = cv2.FlannBasedMatcher(index_params, search_params)

 # 进行匹配搜索

 matches = flann.knnMatch(des1, des2, k=2)

 # 寻找距离近的放入good列表

 good = []

 for m, n in matches:

     if m.distance < 0.7 * n.distance:

         good.append(m)

 # 如果足够多  就筛选

 if len(good) > MIN_MATCH_COUNT:

     # 通过距离近的描述符 找到两幅图片的关键点

     src_pts = np.float32([kp1[m.queryIdx].pt for m in good]).reshape(-1, 1, 2)

     dst_pts = np.float32([kp2[m.trainIdx].pt for m in good]).reshape(-1, 1, 2)

     # 单应性匹配图关键点匹配线。。不懂啥意思

     M, mask = cv2.findHomography(src_pts, dst_pts, cv2.RANSAC, 5.0)

     matchesMask = mask.ravel().tolist()

     h, w = img1.shape

     # 计算第二张图相对于第一张图的畸变

     pts = np.float32([[0, 0], [0, h-1], [w-1, 0]]).reshape(-1, 1, 2)

     dst = cv2.perspectiveTransform(pts, M)

     img2 = cv2.polylines(img2, [np.int32(dst)], True, 255, 3, cv2.LINE_AA)

 else:

     matchesMask = None

 draw_params = dict(

     matchColor=(0, 255, 0),

     singlePointColor=None,

     matchesMask=matchesMask,

     flags=2

 )

 img3 = cv2.drawMatches(img1, kp1, img2, kp2, good, None, **draw_params)

 cv2.imshow("", img3)

 cv2.waitKey()
python opencv3 FLANN单应性匹配的更多相关文章
- OpenCV仿射变换+投射变换+单应性矩阵
本来想用单应性求解小规模运动的物体的位移,但是后来发现即使是很微小的位移也会带来超级大的误差甚至错误求解,看起来这个方法各种行不通,还是要匹配知道深度了以后才能从三维仿射变换来入手了,纠结~ esti ...
- 机器学习进阶-案例实战-图像全景拼接-图像全景拼接(RANSCA) 1.sift.detectAndComputer(获得sift图像关键点) 2.cv2.findHomography(计算单应性矩阵H) 3.cv2.warpPerspective(获得单应性变化后的图像) 4.cv2.line(对关键点位置进行连线画图)
1. sift.detectAndComputer(gray, None) # 计算出图像的关键点和sift特征向量 参数说明:gray表示输入的图片 2.cv2.findHomography(kp ...
- 【Computer Vision】图像单应性变换/投影/仿射/透视
一.基础概念 1. projective transformation = homography = collineation. 2. 齐次坐标:使用N+1维坐标来表示N维坐标,例如在2D笛卡尔坐标 ...
- 单应性(homography)变换的推导
矩阵的一个重要作用是将空间中的点变换到另一个空间中.这个作用在国内的<线性代数>教学中基本没有介绍.要能形像地理解这一作用,比较直观的方法就是图像变换,图像变换的方法很多,单应性变换是其中 ...
- 相机标定 和 单应性矩阵H
求解相机参数的过程就称之为相机标定. 1.相机模型中的四个平面坐标系: 1.1图像像素坐标系(u,v) 以像素为单位,是以图像的左上方为原点的图像坐标系: 1.2图像物理坐标系(也叫像平面坐标系)(x ...
- OpenCV 之 平面单应性
上篇 OpenCV 之 图象几何变换 介绍了等距.相似和仿射变换,本篇侧重投影变换的平面单应性.OpenCV相关函数.应用实例等. 1 投影变换 1.1 平面单应性 投影变换 (Projectiv ...
- OpenCV-Python 特征匹配 + 单应性查找对象 | 四十五
目标 在本章节中,我们将把calib3d模块中的特征匹配和findHomography混合在一起,以在复杂图像中找到已知对象. 基础 那么我们在上一环节上做了什么?我们使用了queryImage,找到 ...
- opencv 仿射变换 投射变换, 单应性矩阵
仿射 estimateRigidTransform():计算多个二维点对或者图像之间的最优仿射变换矩阵 (2行x3列),H可以是部分自由度,比如各向一致的切变. getAffineTransform( ...
- 相机标定:PNP基于单应面解决多点透视问题
利用二维视野内的图像,求出三维图像在场景中的位姿,这是一个三维透视投影的反向求解问题.常用方法是PNP方法,需要已知三维点集的原始模型. 本文做了大量修改,如有不适,请移步原文: ...
随机推荐
- TI的H264 SOC方案
TI的H264 SOC方案是目前常用的视讯解决方案,TI针对视频会议,视频监控,视频存储等场景细化需求并优化了H264技术. 1. TI H.264背景 如今视频压缩技术在视频领域有非常多的应用需求. ...
- 【译】第十二篇 Integration Services:高级日志记录
本篇文章是Integration Services系列的第十二篇,详细内容请参考原文. 简介在前一篇文章我们配置了SSIS内置日志记录,演示了简单和高级日志配置,保存并查看日志配置,生成自定义日志消息 ...
- Java并发编程(3) JUC中的锁
一 前言 前面已经说到JUC中的锁主要是基于AQS实现,而AQS(AQS的内部结构 .AQS的设计与实现)在前面已经简单介绍过了.今天记录下JUC包下的锁是怎么基于AQS上实现的 二 同步锁 同步锁不 ...
- 零值比较--BOOL,int,float,指针变量与零值比较的if语句
这是程序员面试的一道常见题,也是个C++基础问题.若只在大学里看过几本基础的编程入门书,看见这道题可能会觉得奇怪,不就是和0比较吗,直接拿出来比就是了,其实非也.下文引自google搜索结果,出处不详 ...
- [转]Ubuntu下ROS开发环境搭建(QT+ros_qtc_plugin)
ROS与C++入门教程-搭建开发环境(QT+ros_qtc_plugin) PS : 在“安装ros_qtc_plugin插件”这一步中,原文提到“ Ubuntu 14.04使用apt-get方式安装 ...
- Halcon编程-基于形状特征的模板匹配
halcon软件最高效的一个方面在于模板匹配,号称可以快速进行柔性模板匹配,能够非常方便的用于缺陷检测.目标定位.下面以一个简单的例子说明基于形状特征的模板匹配. 为了在右图中,定位图中的三 ...
- layui结合SpringMVC上传文件以及携带额外的参数上传文件
今天在使用layui的过程中,遇到了使用其上传文件的模块.自己感觉文件上传还是bootstrapfileinput插件比较好用一些,灵活方便,bootstrapfileinput使用方法参考:http ...
- MIUI7,Android版本5.0.2,一个程序发送自定义广播,另一个程序没有接收到
对照<第一行代码——Android>进行学习,第五章中说到广播包的相关知识,前面获取广播等程序例程都可以跑的通,但是在5.3.2节中,程序A发送自定义广播,并接收自定义广播,同时程序B也接 ...
- python 元组分组并排序
# -*- coding: utf-8 -*- # @Time : 2018/8/31 14:32 # @Author : cxa # @File : glomtest.py # @Software: ...
- geoserver 启动闪退
跟JDK版本有关: 比如geoserver2.11需要JDK版本为JDK1.8 windows配置两个jdk环境: 网上有方法,但如果只需要满足geoserver的话,可以只安装jdk(注意jdk和j ...