
图像处理之拼接---图像拼接opencv
//
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
using namespace std;
using namespace cv;
int main( int argc, char** argv )
{
Mat img_1 = imread( "img_opencv_1.png", 0 );
Mat img_2 = imread( "img_opencv_2.png", 0 );
if( !img_1.data || !img_2.data )
{ std::cout<< " --(!) Error reading images " << std::endl; return -1; }
//-- Step 1: Detect the keypoints using SURF Detector
int minHessian = 10000;
SurfFeatureDetector detector( minHessian );
std::vector<KeyPoint> keypoints_1, keypoints_2;
detector.detect( img_1, keypoints_1 );
detector.detect( img_2, keypoints_2 );
//-- Draw keypoints
Mat img_keypoints_1; Mat img_keypoints_2;
drawKeypoints( img_1, keypoints_1, img_keypoints_1, Scalar::all(-1), DrawMatchesFlags::DEFAULT );
drawKeypoints( img_2, keypoints_2, img_keypoints_2, Scalar::all(-1), DrawMatchesFlags::DEFAULT );
//-- Step 2: Calculate descriptors (feature vectors)
SurfDescriptorExtractor extractor;
Mat descriptors_1, descriptors_2;
extractor.compute( img_1, keypoints_1, descriptors_1 );
extractor.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: Matching descriptor vectors with a brute force matcher
BFMatcher matcher(NORM_L2);
std::vector< DMatch > matches;
matcher.match( descriptors_1, descriptors_2, matches );
//-- Draw matches
Mat img_matches;
drawMatches( img_1, keypoints_1, img_2, keypoints_2, matches, img_matches );
//-- Show detected (drawn) keypoints
imshow("Keypoints 1", img_keypoints_1 );
imshow("Keypoints 2", img_keypoints_2 );
//-- Show detected matches
imshow("Matches", img_matches );
waitKey(0);
return 0;
}
//
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
using namespace std;
using namespace cv;
int main( int argc, char** argv )
{
Mat img_1 = imread( "img_opencv_1.png", 0 );
Mat img_2 = imread( "img_opencv_2.png", 0 );
if( !img_1.data || !img_2.data )
{ std::cout<< " --(!) Error reading images " << std::endl; return -1; }
//-- Step 1: Detect the keypoints using SURF Detector
int minHessian = 400;
SurfFeatureDetector detector( minHessian );
std::vector<KeyPoint> keypoints_1, keypoints_2;
detector.detect( img_1, keypoints_1 );
detector.detect( img_2, keypoints_2 );
//-- Draw keypoints
Mat img_keypoints_1; Mat img_keypoints_2;
drawKeypoints( img_1, keypoints_1, img_keypoints_1, Scalar::all(-1), DrawMatchesFlags::DEFAULT );
drawKeypoints( img_2, keypoints_2, img_keypoints_2, Scalar::all(-1), DrawMatchesFlags::DEFAULT );
//-- Step 2: Calculate descriptors (feature vectors)
SurfDescriptorExtractor extractor;
Mat descriptors_1, descriptors_2;
extractor.compute( img_1, keypoints_1, descriptors_1 );
extractor.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: Matching descriptor vectors using FLANN matcher
FlannBasedMatcher matcher;
std::vector< DMatch > matches;
matcher.match( descriptors_1, descriptors_2, matches );
double max_dist = 0; double min_dist = 100;
//-- Quick calculation of max and min distances between keypoints
for( int i = 0; i < descriptors_1.rows; i++ )
{ double dist = matches[i].distance;
if( dist < min_dist ) min_dist = dist;
if( dist > max_dist ) max_dist = dist;
}
printf("-- Max dist : %f \n", max_dist );
printf("-- Min dist : %f \n", min_dist );
//-- Draw only "good" matches (i.e. whose distance is less than 2*min_dist,
//-- or a small arbitary value ( 0.02 ) in the event that min_dist is very
//-- small)
//-- PS.- radiusMatch can also be used here.
std::vector< DMatch > good_matches;
for( int i = 0; i < descriptors_1.rows; i++ )
{ if( matches[i].distance <= max(2*min_dist, 0.02) )
{ good_matches.push_back( matches[i]); }
}
//-- Draw only "good" matches
Mat img_matches;
drawMatches( img_1, keypoints_1, img_2, keypoints_2,
good_matches, img_matches, Scalar::all(-1), Scalar::all(-1),
vector<char>(), DrawMatchesFlags::NOT_DRAW_SINGLE_POINTS );
//-- Show detected matches
imshow( "Good Matches", img_matches );
for( int i = 0; i < (int)good_matches.size(); i++ )
{ printf( "-- Good Match [%d] Keypoint 1: %d -- Keypoint 2: %d \n", i, good_matches[i].queryIdx, good_matches[i].trainIdx ); }
waitKey(0);
return 0;
}
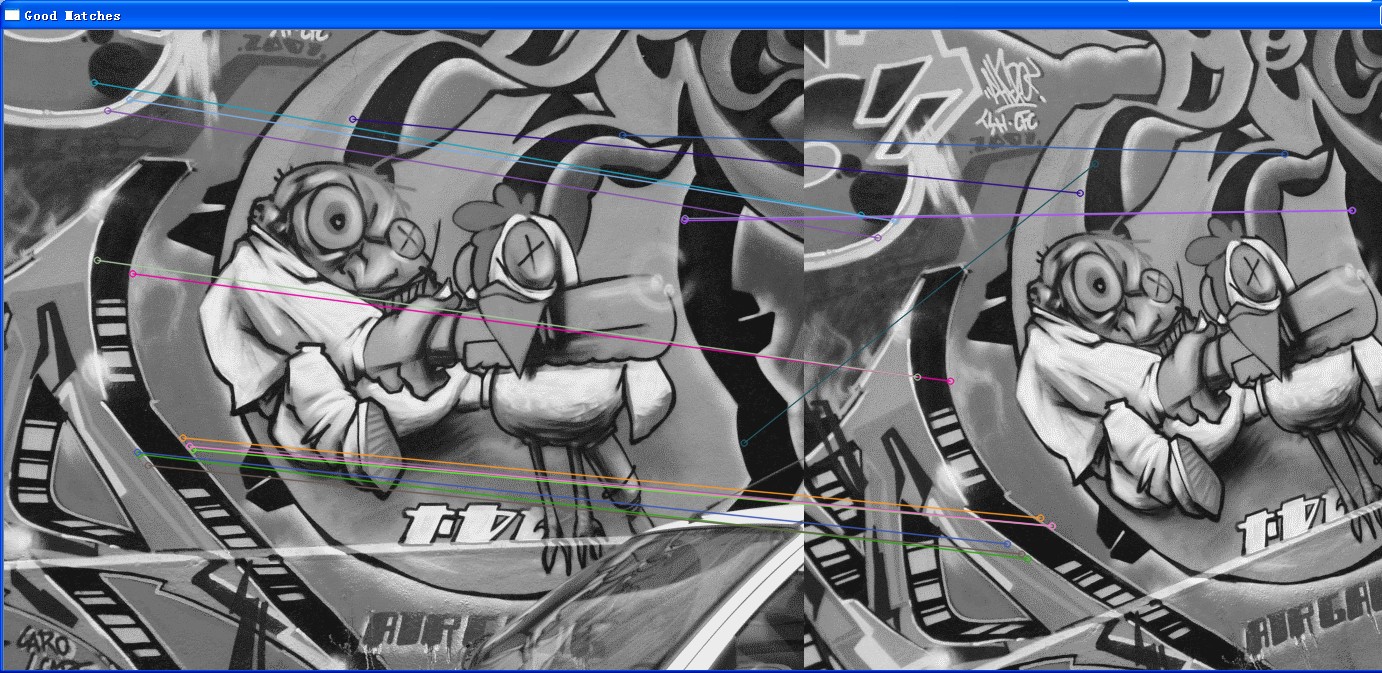
//
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
#include "opencv2/calib3d/calib3d.hpp"
using namespace std;
using namespace cv;
int main( int argc, char** argv )
{
Mat img_1 = imread( "img_opencv_1.png", 0 );
Mat img_2 = imread( "img_opencv_2.png", 0 );
if( !img_1.data || !img_2.data )
{ std::cout<< " --(!) Error reading images " << std::endl; return -1; }
//-- Step 1: Detect the keypoints using SURF Detector
int minHessian = 400;
SurfFeatureDetector detector( minHessian );
std::vector<KeyPoint> keypoints_1, keypoints_2;
detector.detect( img_1, keypoints_1 );
detector.detect( img_2, keypoints_2 );
//-- Draw keypoints
Mat img_keypoints_1; Mat img_keypoints_2;
drawKeypoints( img_1, keypoints_1, img_keypoints_1, Scalar::all(-1), DrawMatchesFlags::DEFAULT );
drawKeypoints( img_2, keypoints_2, img_keypoints_2, Scalar::all(-1), DrawMatchesFlags::DEFAULT );
//-- Step 2: Calculate descriptors (feature vectors)
SurfDescriptorExtractor extractor;
Mat descriptors_1, descriptors_2;
extractor.compute( img_1, keypoints_1, descriptors_1 );
extractor.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: Matching descriptor vectors using FLANN matcher
FlannBasedMatcher matcher;
std::vector< DMatch > matches;
matcher.match( descriptors_1, descriptors_2, matches );
double max_dist = 0; double min_dist = 100;
//-- Quick calculation of max and min distances between keypoints
for( int i = 0; i < descriptors_1.rows; i++ )
{ double dist = matches[i].distance;
if( dist < min_dist ) min_dist = dist;
if( dist > max_dist ) max_dist = dist;
}
printf("-- Max dist : %f \n", max_dist );
printf("-- Min dist : %f \n", min_dist );
//-- Draw only "good" matches (i.e. whose distance is less than 2*min_dist,
//-- or a small arbitary value ( 0.02 ) in the event that min_dist is very
//-- small)
//-- PS.- radiusMatch can also be used here.
std::vector< DMatch > good_matches;
for( int i = 0; i < descriptors_1.rows; i++ )
{ if( matches[i].distance <= /*max(2*min_dist, 0.02)*/3*min_dist )
{ good_matches.push_back( matches[i]); }
}
//-- Draw only "good" matches
Mat img_matches;
drawMatches( img_1, keypoints_1, img_2, keypoints_2,
good_matches, img_matches, Scalar::all(-1), Scalar::all(-1),
vector<char>(), DrawMatchesFlags::NOT_DRAW_SINGLE_POINTS );
//-- Localize the object from img_1 in img_2
std::vector<Point2f> obj;
std::vector<Point2f> scene;
for( int i = 0; i < (int)good_matches.size(); i++ )
{
obj.push_back( keypoints_1[ good_matches[i].queryIdx ].pt );
scene.push_back( keypoints_2[ good_matches[i].trainIdx ].pt );
printf( "-- Good Match [%d] Keypoint 1: %d -- Keypoint 2: %d \n", i, good_matches[i].queryIdx, good_matches[i].trainIdx );
}
//直接调用ransac
Mat H = findHomography( obj, scene, CV_RANSAC );
//-- Get the corners from the image_1 ( the object to be "detected" )
std::vector<Point2f> obj_corners(4);
obj_corners[0] = Point(0,0); obj_corners[1] = Point( img_1.cols, 0 );
obj_corners[2] = Point( img_1.cols, img_1.rows ); obj_corners[3] = Point( 0, img_1.rows );
std::vector<Point2f> scene_corners(4);
perspectiveTransform( obj_corners, scene_corners, H);
//-- Draw lines between the corners (the mapped object in the scene - image_2 )
Point2f offset( (float)img_1.cols, 0);
line( img_matches, scene_corners[0] + offset, scene_corners[1] + offset, Scalar(0, 255, 0), 4 );
line( img_matches, scene_corners[1] + offset, scene_corners[2] + offset, Scalar( 0, 255, 0), 4 );
line( img_matches, scene_corners[2] + offset, scene_corners[3] + offset, Scalar( 0, 255, 0), 4 );
line( img_matches, scene_corners[3] + offset, scene_corners[0] + offset, Scalar( 0, 255, 0), 4 );
//-- Show detected matches
imshow( "Good Matches & Object detection", img_matches );
waitKey(0);
return 0;
}
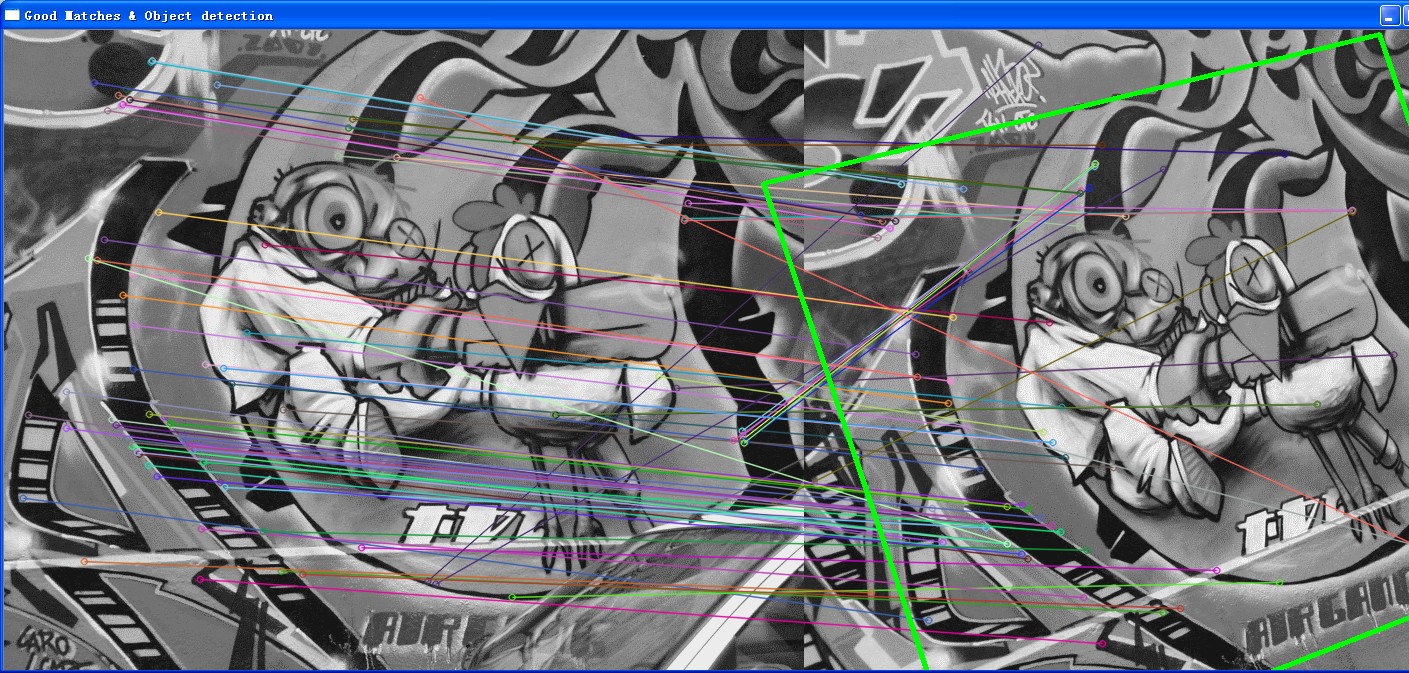
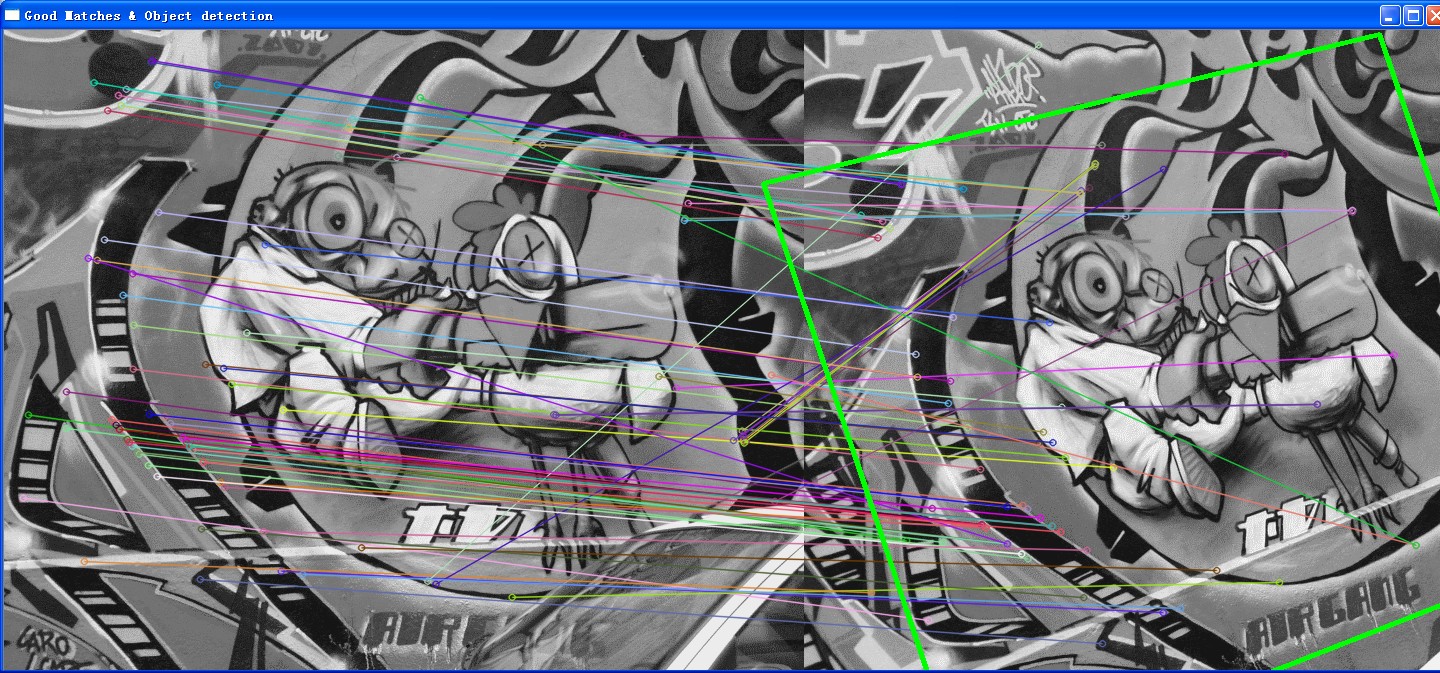
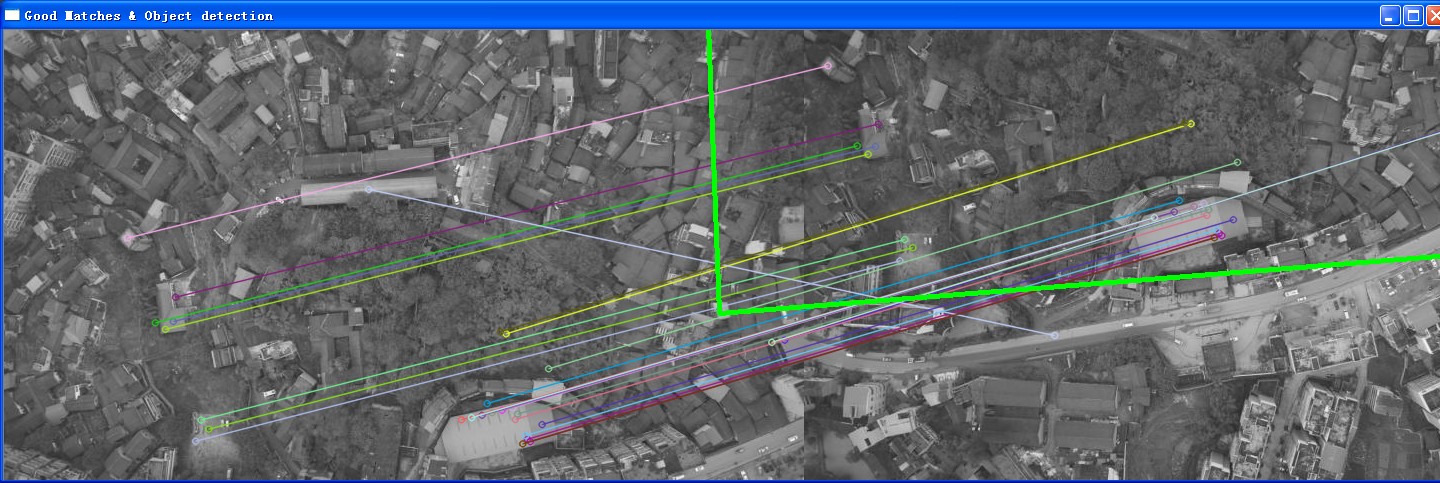
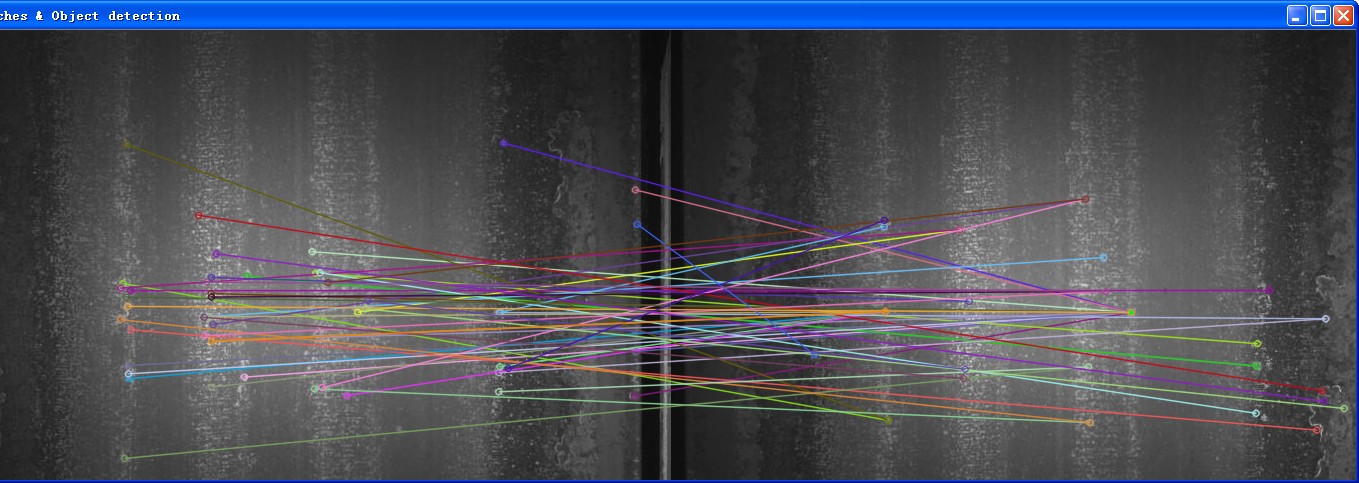
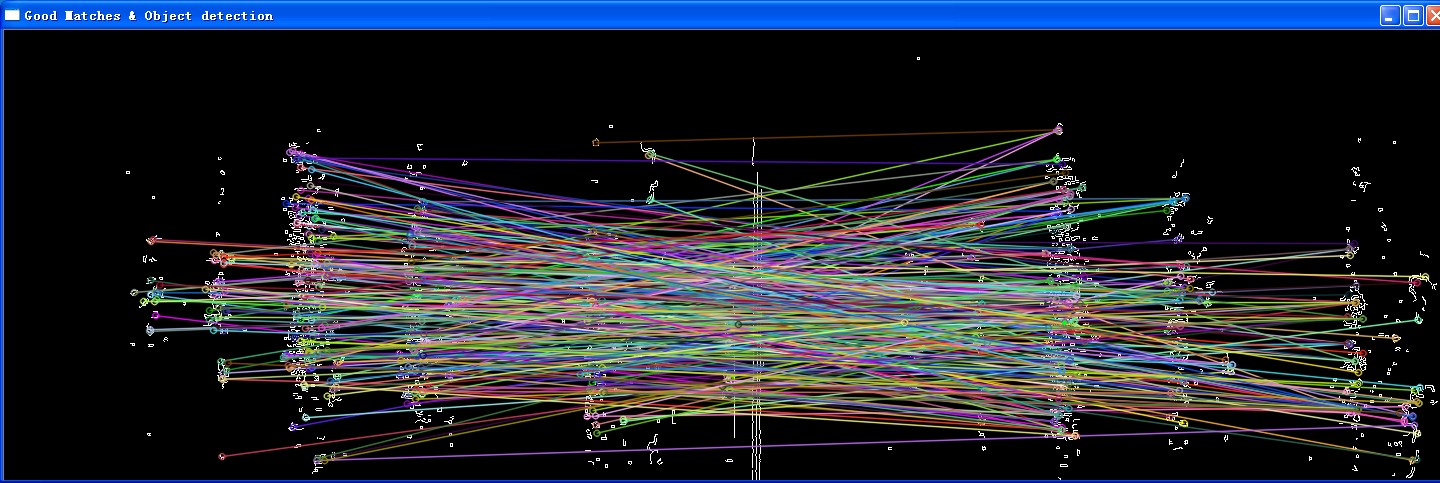
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/imgproc/imgproc.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
#include "opencv2/calib3d/calib3d.hpp"
using namespace std;
using namespace cv;
//获得两个pointf之间的距离
float fDistance(Point2f p1,Point2f p2)
{
float ftmp = (p1.x-p2.x)*(p1.x-p2.x) + (p1.y-p2.y)*(p1.y-p2.y);
ftmp = sqrt((float)ftmp);
return ftmp;
}
int main( int argc, char** argv )
{
Mat img_1 = imread( "img_opencv_1.png", 0 );
Mat img_2 = imread( "img_opencv_2.png", 0 );
////添加于连铸图像
//img_1 = img_1(Rect(20,0,img_1.cols-40,img_1.rows));
//img_2 = img_2(Rect(20,0,img_1.cols-40,img_1.rows));
// cv::Canny(img_1,img_1,100,200);
// cv::Canny(img_2,img_2,100,200);
if( !img_1.data || !img_2.data )
{ std::cout<< " --(!) Error reading images " << std::endl; return -1; }
//-- Step 1: 使用SURF识别出特征点
int minHessian = 400;
SurfFeatureDetector detector( minHessian );
std::vector<KeyPoint> keypoints_1, keypoints_2;
detector.detect( img_1, keypoints_1 );
detector.detect( img_2, keypoints_2 );
//-- Step 2: 描述SURF特征
SurfDescriptorExtractor extractor;
Mat descriptors_1, descriptors_2;
extractor.compute( img_1, keypoints_1, descriptors_1 );
extractor.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: 匹配
FlannBasedMatcher matcher;//BFMatcher为强制匹配
std::vector< DMatch > matches;
matcher.match( descriptors_1, descriptors_2, matches );
//取最大最小距离
double max_dist = 0; double min_dist = 100;
for( int i = 0; i < descriptors_1.rows; i++ )
{
double dist = matches[i].distance;
if( dist < min_dist ) min_dist = dist;
if( dist > max_dist ) max_dist = dist;
}
std::vector< DMatch > good_matches;
for( int i = 0; i < descriptors_1.rows; i++ )
{
if( matches[i].distance <= 3*min_dist )//这里的阈值选择了3倍的min_dist
{
good_matches.push_back( matches[i]);
}
}
//画出"good match"
Mat img_matches;
drawMatches( img_1, keypoints_1, img_2, keypoints_2,
good_matches, img_matches, Scalar::all(-1), Scalar::all(-1),
vector<char>(), DrawMatchesFlags::NOT_DRAW_SINGLE_POINTS );
//-- Localize the object from img_1 in img_2
std::vector<Point2f> obj;
std::vector<Point2f> scene;
for( int i = 0; i < (int)good_matches.size(); i++ )
{
obj.push_back( keypoints_1[ good_matches[i].queryIdx ].pt );
scene.push_back( keypoints_2[ good_matches[i].trainIdx ].pt );
}
//直接调用ransac,计算单应矩阵
Mat H = findHomography( obj, scene, CV_RANSAC );
//-- Get the corners from the image_1 ( the object to be "detected" )
std::vector<Point2f> obj_corners(4);
obj_corners[0] = Point(0,0);
obj_corners[1] = Point( img_1.cols, 0 );
obj_corners[2] = Point( img_1.cols, img_1.rows );
obj_corners[3] = Point( 0, img_1.rows );
std::vector<Point2f> scene_corners(4);
perspectiveTransform( obj_corners, scene_corners, H);
//计算内点外点
std::vector<Point2f> scene_test(obj.size());
perspectiveTransform(obj,scene_test,H);
for (int i=0;i<scene_test.size();i++)
{
printf("%d is %f \n",i+1,fDistance(scene[i],scene_test[i]));
}
//-- Draw lines between the corners (the mapped object in the scene - image_2 )
Point2f offset( (float)img_1.cols, 0);
line( img_matches, scene_corners[0] + offset, scene_corners[1] + offset, Scalar(0, 255, 0), 4 );
line( img_matches, scene_corners[1] + offset, scene_corners[2] + offset, Scalar( 0, 255, 0), 4 );
line( img_matches, scene_corners[2] + offset, scene_corners[3] + offset, Scalar( 0, 255, 0), 4 );
line( img_matches, scene_corners[3] + offset, scene_corners[0] + offset, Scalar( 0, 255, 0), 4 );
//-- Show detected matches
imshow( "Good Matches & Object detection", img_matches );
waitKey(0);
return 0;
}
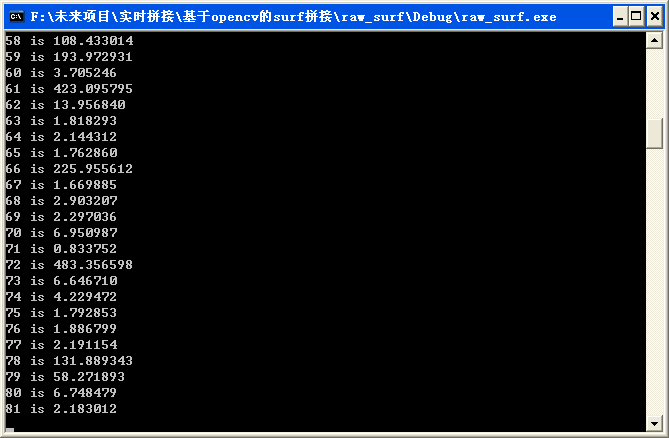
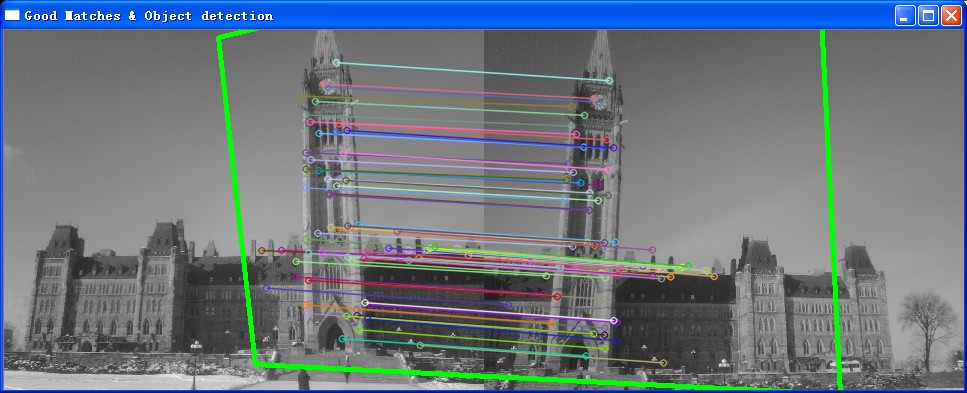
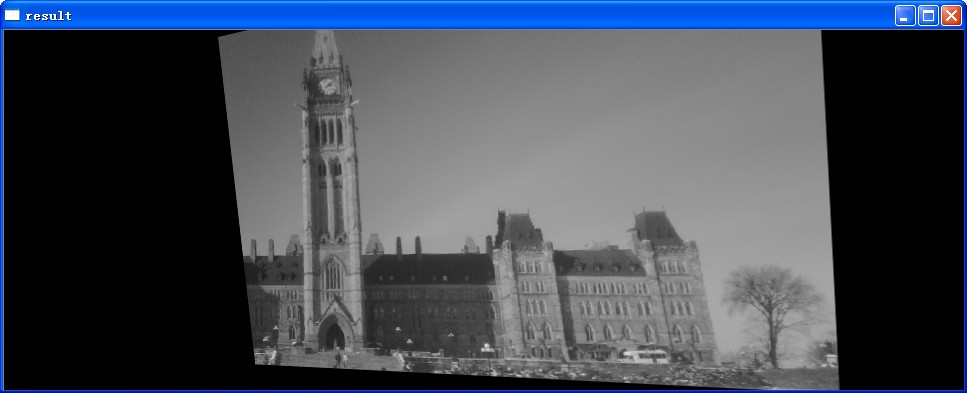
//
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/imgproc/imgproc.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
#include "opencv2/calib3d/calib3d.hpp"
using namespace std;
using namespace cv;
int main( int argc, char** argv )
{
Mat img_1 ;
Mat img_2 ;
Mat img_raw_1 = imread("c1.bmp");
Mat img_raw_2 = imread("c3.bmp");
cvtColor(img_raw_1,img_1,CV_BGR2GRAY);
cvtColor(img_raw_2,img_2,CV_BGR2GRAY);
//-- Step 1: 使用SURF识别出特征点
int minHessian = 400;
SurfFeatureDetector detector( minHessian );
std::vector<KeyPoint> keypoints_1, keypoints_2;
detector.detect( img_1, keypoints_1 );
detector.detect( img_2, keypoints_2 );
//-- Step 2: 描述SURF特征
SurfDescriptorExtractor extractor;
Mat descriptors_1, descriptors_2;
extractor.compute( img_1, keypoints_1, descriptors_1 );
extractor.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: 匹配
FlannBasedMatcher matcher;//BFMatcher为强制匹配
std::vector< DMatch > matches;
matcher.match( descriptors_1, descriptors_2, matches );
//取最大最小距离
double max_dist = 0; double min_dist = 100;
for( int i = 0; i < descriptors_1.rows; i++ )
{
double dist = matches[i].distance;
if( dist < min_dist ) min_dist = dist;
if( dist > max_dist ) max_dist = dist;
}
std::vector< DMatch > good_matches;
for( int i = 0; i < descriptors_1.rows; i++ )
{
if( matches[i].distance <= 3*min_dist )//这里的阈值选择了3倍的min_dist
{
good_matches.push_back( matches[i]);
}
}
//-- Localize the object from img_1 in img_2
std::vector<Point2f> obj;
std::vector<Point2f> scene;
for( int i = 0; i < (int)good_matches.size(); i++ )
{
//这里采用“帧向拼接图像中添加的方法”,因此左边的是scene,右边的是obj
scene.push_back( keypoints_1[ good_matches[i].queryIdx ].pt );
obj.push_back( keypoints_2[ good_matches[i].trainIdx ].pt );
}
//直接调用ransac,计算单应矩阵
Mat H = findHomography( obj, scene, CV_RANSAC );
//图像对准
Mat result;
warpPerspective(img_raw_2,result,H,Size(2*img_2.cols,img_2.rows));
Mat half(result,cv::Rect(0,0,img_2.cols,img_2.rows));
img_raw_1.copyTo(half);
imshow("result",result);
waitKey(0);
return 0;
}
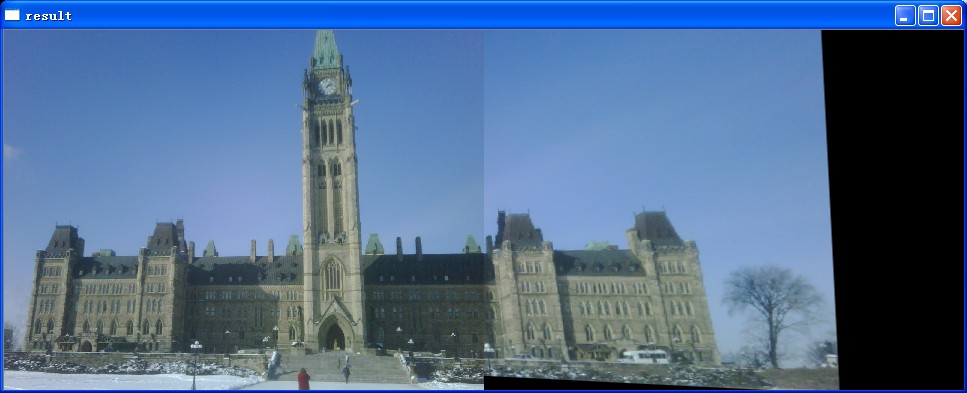
//
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/imgproc/imgproc.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
#include "opencv2/calib3d/calib3d.hpp"
using namespace std;
using namespace cv;
int main( int argc, char** argv )
{
Mat img_1 ;
Mat img_2 ;
Mat img_raw_1 = imread("c1.bmp");
Mat img_raw_2 = imread("c3.bmp");
cvtColor(img_raw_1,img_1,CV_BGR2GRAY);
cvtColor(img_raw_2,img_2,CV_BGR2GRAY);
//-- Step 1: 使用SURF识别出特征点
int minHessian = 400;
SurfFeatureDetector detector( minHessian );
std::vector<KeyPoint> keypoints_1, keypoints_2;
detector.detect( img_1, keypoints_1 );
detector.detect( img_2, keypoints_2 );
//-- Step 2: 描述SURF特征
SurfDescriptorExtractor extractor;
Mat descriptors_1, descriptors_2;
extractor.compute( img_1, keypoints_1, descriptors_1 );
extractor.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: 匹配
FlannBasedMatcher matcher;//BFMatcher为强制匹配
std::vector< DMatch > matches;
matcher.match( descriptors_1, descriptors_2, matches );
//取最大最小距离
double max_dist = 0; double min_dist = 100;
for( int i = 0; i < descriptors_1.rows; i++ )
{
double dist = matches[i].distance;
if( dist < min_dist ) min_dist = dist;
if( dist > max_dist ) max_dist = dist;
}
std::vector< DMatch > good_matches;
for( int i = 0; i < descriptors_1.rows; i++ )
{
if( matches[i].distance <= 3*min_dist )//这里的阈值选择了3倍的min_dist
{
good_matches.push_back( matches[i]);
}
}
//-- Localize the object from img_1 in img_2
std::vector<Point2f> obj;
std::vector<Point2f> scene;
for( int i = 0; i < (int)good_matches.size(); i++ )
{
//这里采用“帧向拼接图像中添加的方法”,因此左边的是scene,右边的是obj
scene.push_back( keypoints_1[ good_matches[i].queryIdx ].pt );
obj.push_back( keypoints_2[ good_matches[i].trainIdx ].pt );
}
//直接调用ransac,计算单应矩阵
Mat H = findHomography( obj, scene, CV_RANSAC );
//图像对准
Mat result;
Mat resultback; //保存的是新帧经过单应矩阵变换以后的图像
warpPerspective(img_raw_2,result,H,Size(2*img_2.cols,img_2.rows));
result.copyTo(resultback);
Mat half(result,cv::Rect(0,0,img_2.cols,img_2.rows));
img_raw_1.copyTo(half);
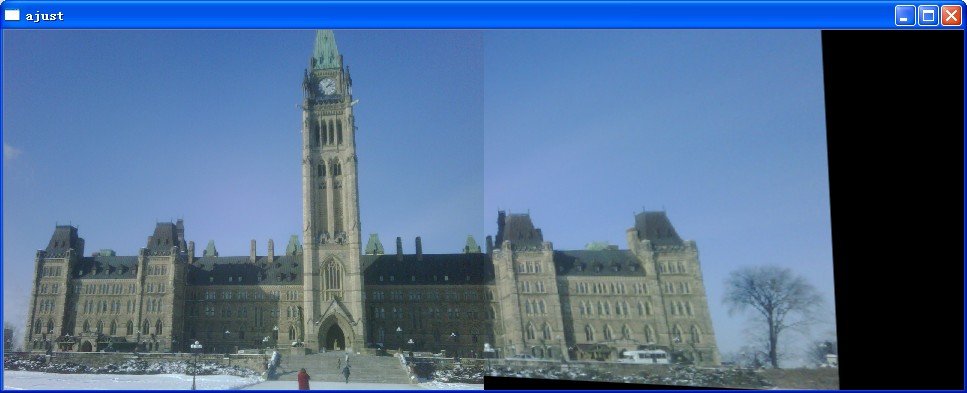
imshow("ajust",result);
//渐入渐出融合
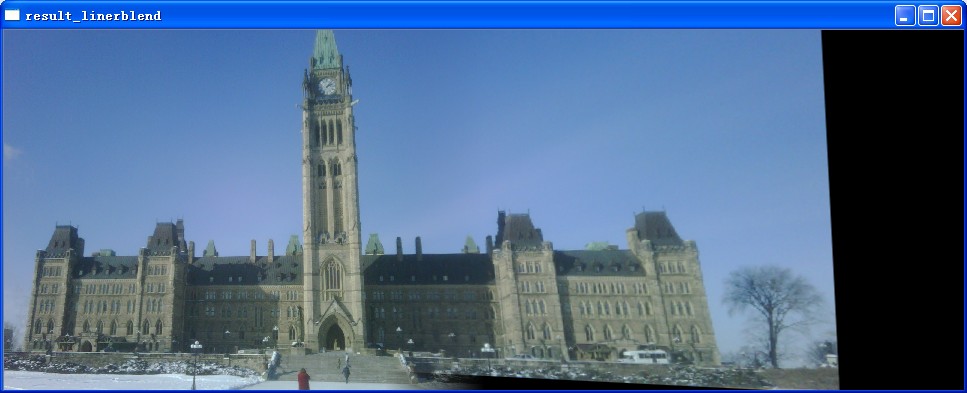
Mat result_linerblend = result.clone();
double dblend = 0.0;
int ioffset =img_2.cols-100;
for (int i = 0;i<100;i++)
{
result_linerblend.col(ioffset+i) = result.col(ioffset+i)*(1-dblend) + resultback.col(ioffset+i)*dblend;
dblend = dblend +0.01;
}
imshow("result_linerblend",result_linerblend);
//最大值法融合
Mat result_maxvalue = result.clone();
for (int i = 0;i<img_2.rows;i++)
{
for (int j=0;j<100;j++)
{
int iresult= result.at<Vec3b>(i,ioffset+j)[0]+ result.at<Vec3b>(i,ioffset+j)[1]+ result.at<Vec3b>(i,ioffset+j)[2];
int iresultback = resultback.at<Vec3b>(i,ioffset+j)[0]+ resultback.at<Vec3b>(i,ioffset+j)[1]+ resultback.at<Vec3b>(i,ioffset+j)[2];
if (iresultback >iresult)
{
result_maxvalue.at<Vec3b>(i,ioffset+j) = resultback.at<Vec3b>(i,ioffset+j);
}
}
}
imshow("result_maxvalue",result_maxvalue);
//带阈值的加权平滑处理
Mat result_advance = result.clone();
for (int i = 0;i<img_2.rows;i++)
{
for (int j = 0;j<33;j++)
{
int iimg1= result.at<Vec3b>(i,ioffset+j)[0]+ result.at<Vec3b>(i,ioffset+j)[1]+ result.at<Vec3b>(i,ioffset+j)[2];
//int iimg2= resultback.at<Vec3b>(i,ioffset+j)[0]+ resultback.at<Vec3b>(i,ioffset+j)[1]+ resultback.at<Vec3b>(i,ioffset+j)[2];
int ilinerblend = result_linerblend.at<Vec3b>(i,ioffset+j)[0]+ result_linerblend.at<Vec3b>(i,ioffset+j)[1]+ result_linerblend.at<Vec3b>(i,ioffset+j)[2];
if (abs(iimg1 - ilinerblend)<3)
{
result_advance.at<Vec3b>(i,ioffset+j) = result_linerblend.at<Vec3b>(i,ioffset+j);
}
}
}
for (int i = 0;i<img_2.rows;i++)
{
for (int j = 33;j<66;j++)
{
int iimg1= result.at<Vec3b>(i,ioffset+j)[0]+ result.at<Vec3b>(i,ioffset+j)[1]+ result.at<Vec3b>(i,ioffset+j)[2];
int iimg2= resultback.at<Vec3b>(i,ioffset+j)[0]+ resultback.at<Vec3b>(i,ioffset+j)[1]+ resultback.at<Vec3b>(i,ioffset+j)[2];
int ilinerblend = result_linerblend.at<Vec3b>(i,ioffset+j)[0]+ result_linerblend.at<Vec3b>(i,ioffset+j)[1]+ result_linerblend.at<Vec3b>(i,ioffset+j)[2];
if (abs(max(iimg1,iimg2) - ilinerblend)<3)
{
result_advance.at<Vec3b>(i,ioffset+j) = result_linerblend.at<Vec3b>(i,ioffset+j);
}
else if (iimg2>iimg1)
{
result_advance.at<Vec3b>(i,ioffset+j) = resultback.at<Vec3b>(i,ioffset+j);
}
}
}
for (int i = 0;i<img_2.rows;i++)
{
for (int j = 66;j<100;j++)
{
//int iimg1= result.at<Vec3b>(i,ioffset+j)[0]+ result.at<Vec3b>(i,ioffset+j)[1]+ result.at<Vec3b>(i,ioffset+j)[2];
int iimg2= resultback.at<Vec3b>(i,ioffset+j)[0]+ resultback.at<Vec3b>(i,ioffset+j)[1]+ resultback.at<Vec3b>(i,ioffset+j)[2];
int ilinerblend = result_linerblend.at<Vec3b>(i,ioffset+j)[0]+ result_linerblend.at<Vec3b>(i,ioffset+j)[1]+ result_linerblend.at<Vec3b>(i,ioffset+j)[2];
if (abs(iimg2 - ilinerblend)<3)
{
result_advance.at<Vec3b>(i,ioffset+j) = result_linerblend.at<Vec3b>(i,ioffset+j);
}
else
{
result_advance.at<Vec3b>(i,ioffset+j) = resultback.at<Vec3b>(i,ioffset+j);
}
}
}
imshow("result_advance",result_advance);
waitKey(0);
return 0;
}
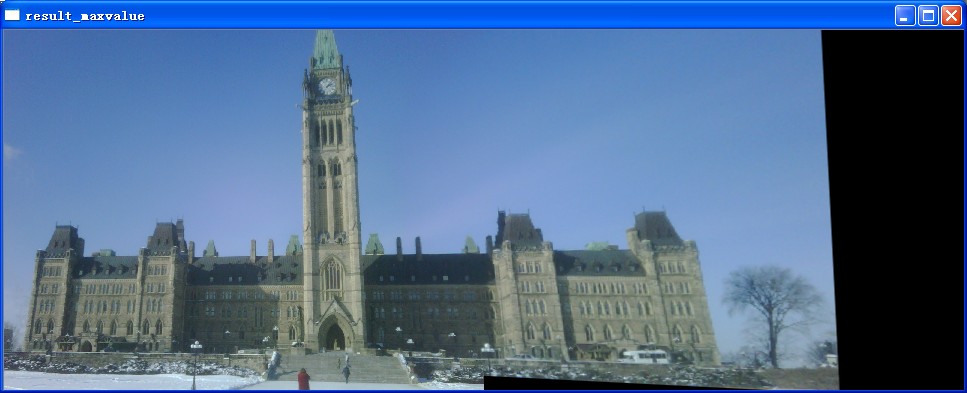

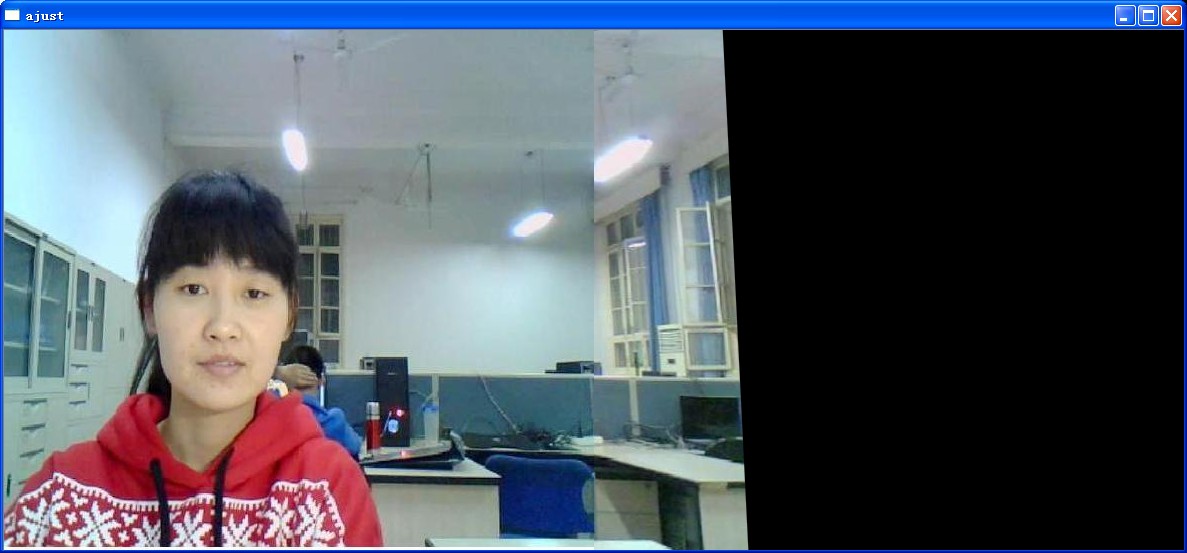
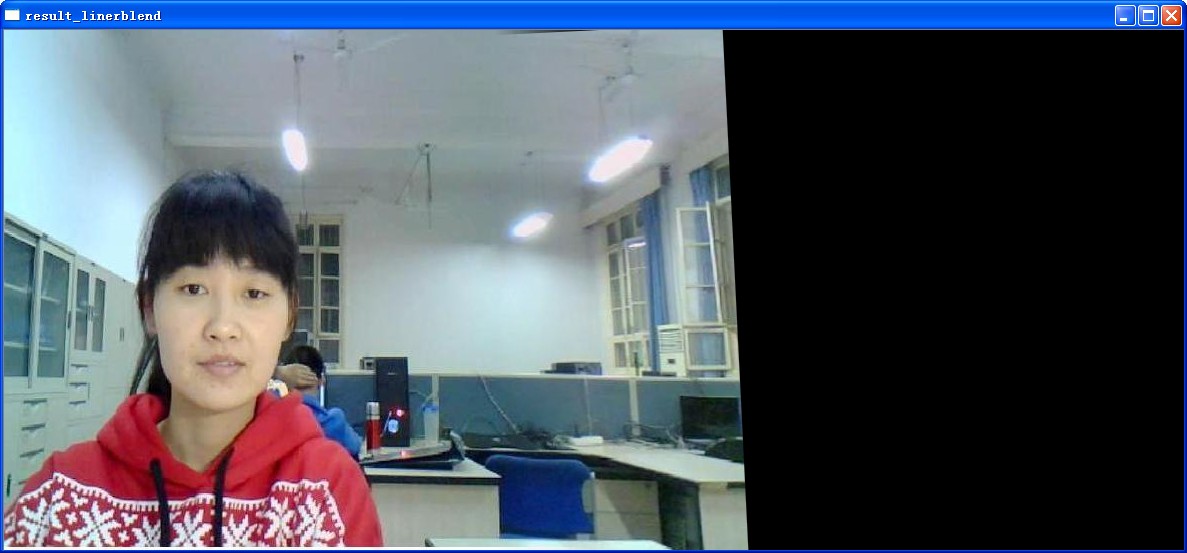

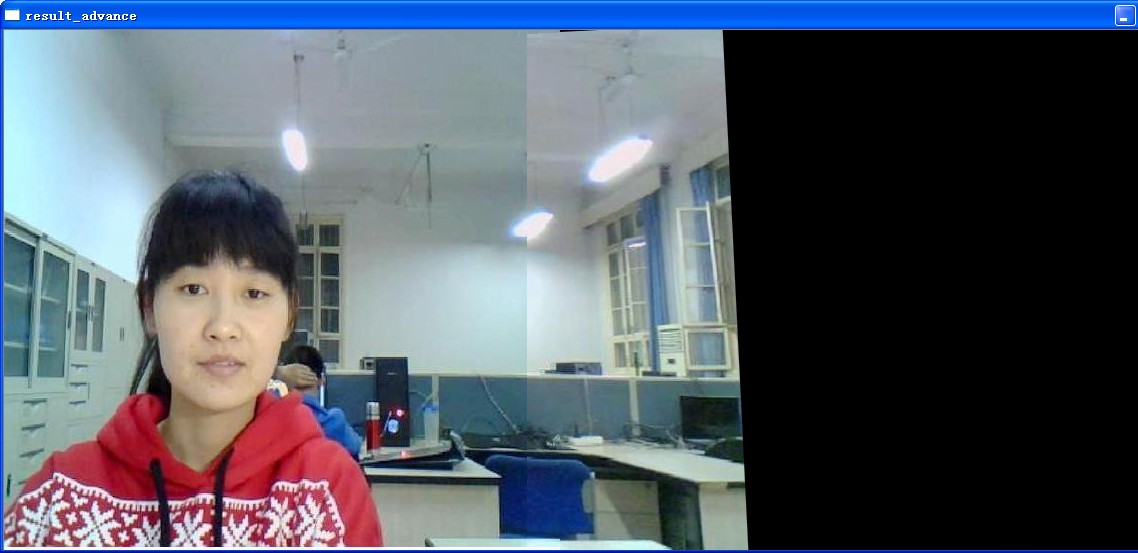
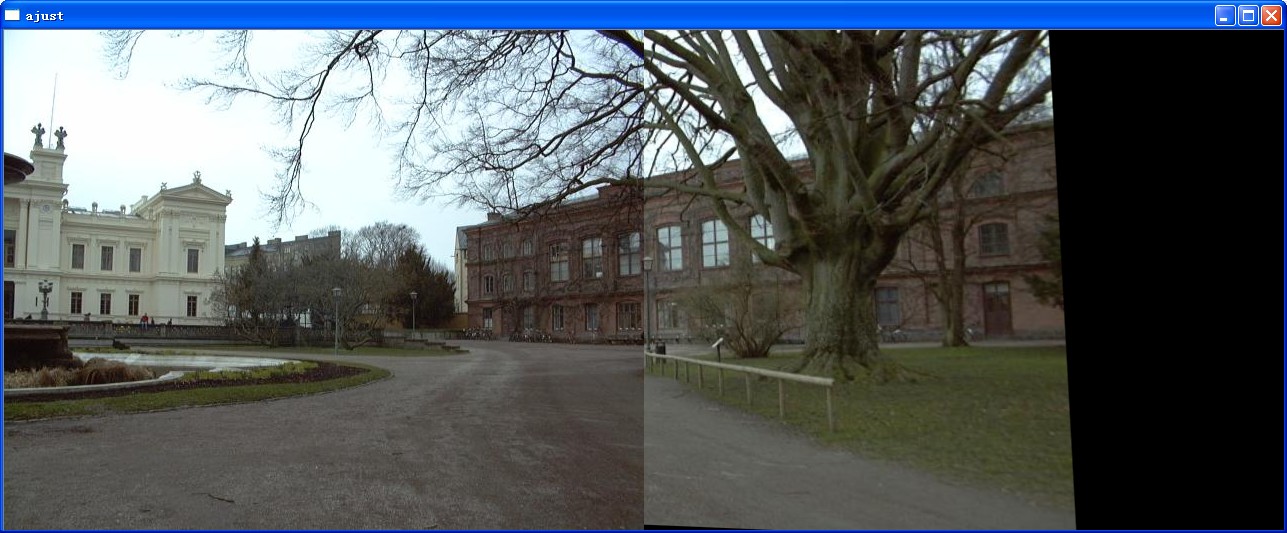
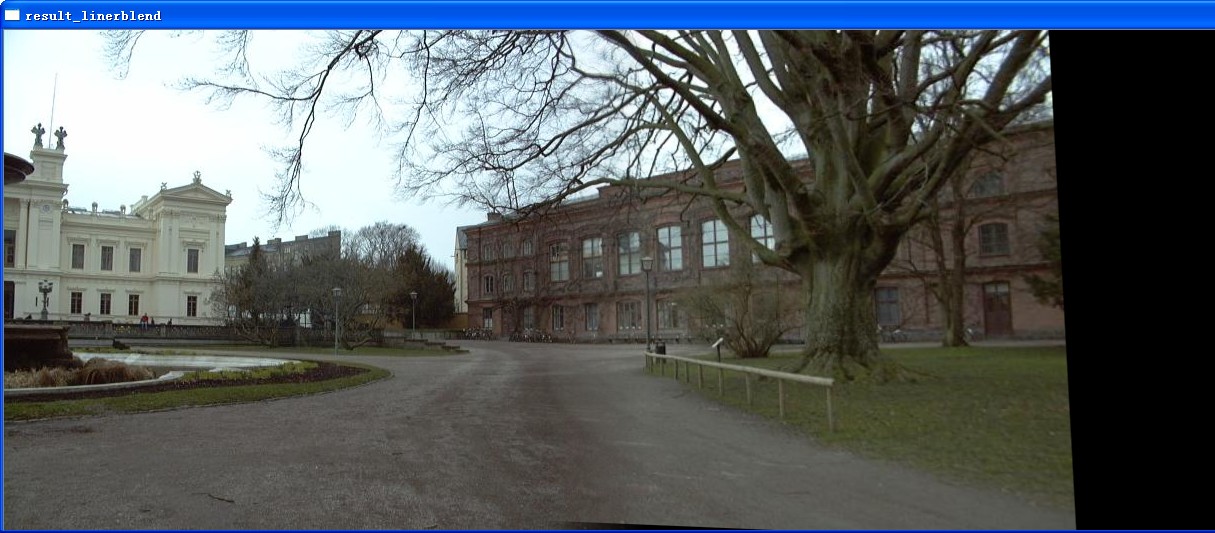

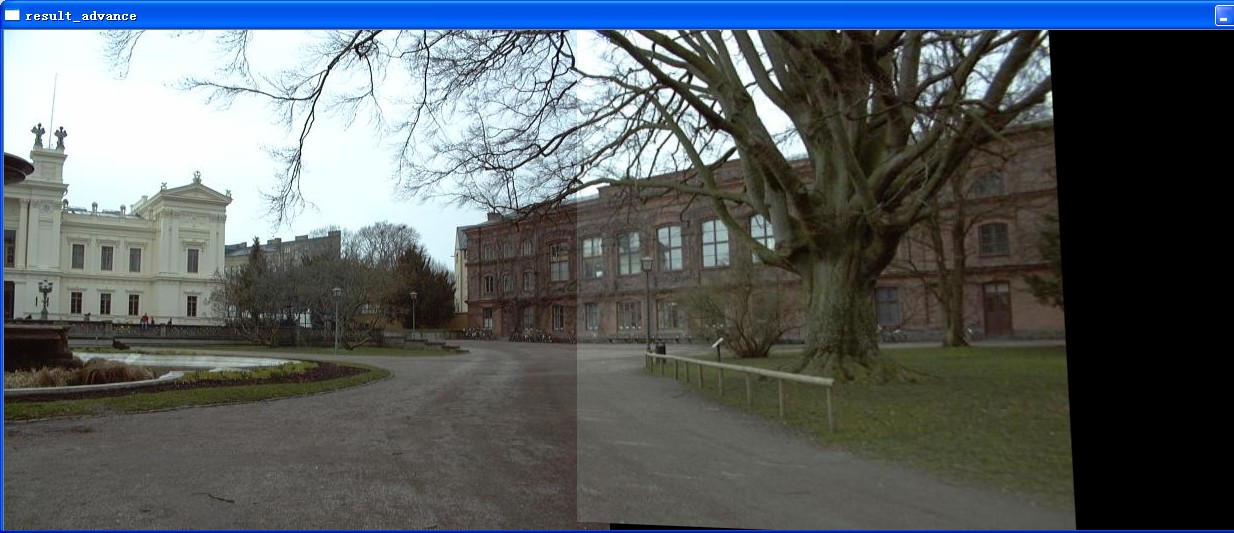
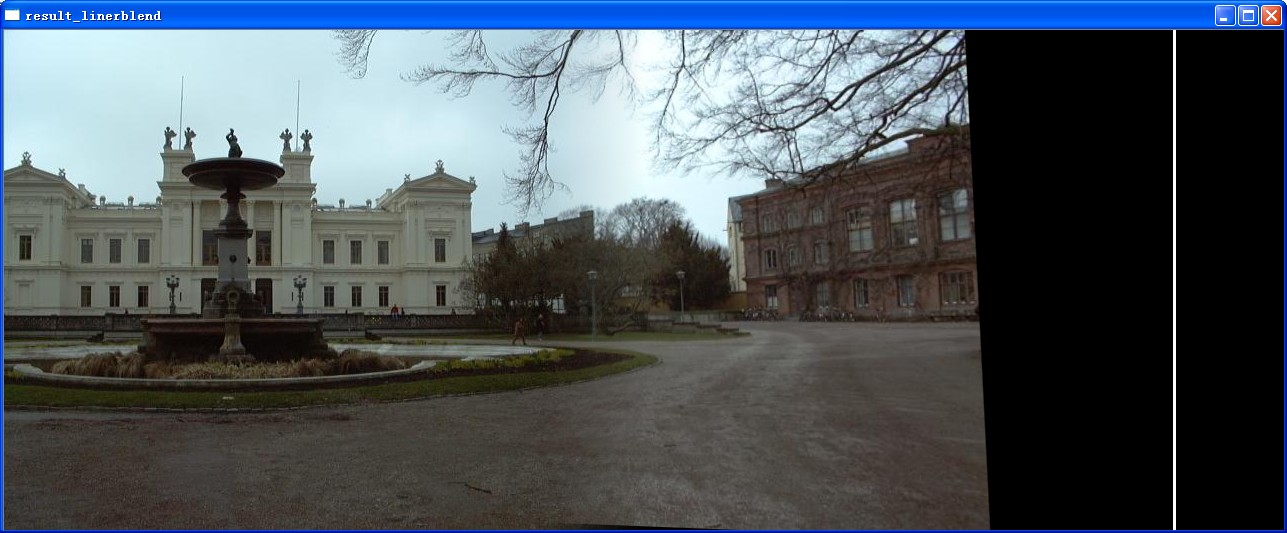
uchar* outData=outImage.ptr<uchar>(0);
int itemp = outData[2]; //获得偏移
line(result_linerblend,Point(result_linerblend.cols-itemp,0),Point(result_linerblend.cols-itemp,img_2.rows),Scalar(255,255,255),2);
imshow("result_linerblend",result_linerblend);
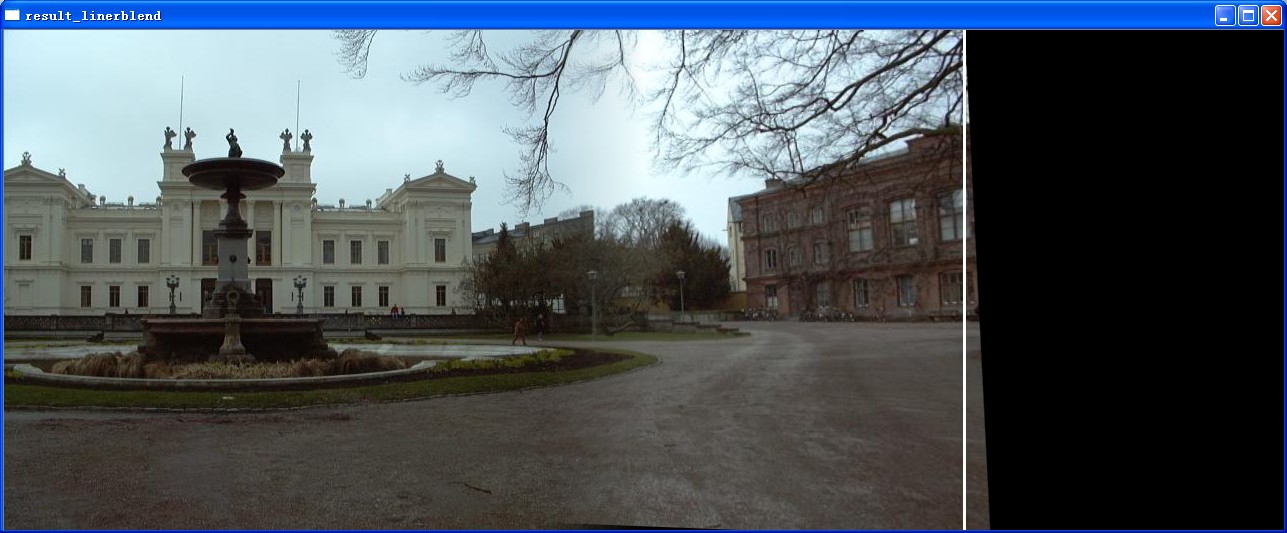
Mat matmask = result_linerblend.clone();
int idaterow0 = 0;int idaterowend = 0;//标识了最上面和最小面第一个不为0的树,这里采用的是宽度减去的算法
for(int j=matmask.cols-1;j>=0;j--)
{
if (matmask.at<Vec3b>(0,j)[0]>0)
{
idaterow0 = j;
break;
}
}
for(int j=matmask.cols-1;j>=0;j--)
{
if (matmask.at<Vec3b>(matmask.rows-1,j)[0]>0)
{
idaterowend = j;
break;
}
}
line(matmask,Point(min(idaterow0,idaterowend),0),Point(min(idaterow0,idaterowend),img_2.rows),Scalar(255,255,255),2);
imshow("result_linerblend",matmask);
//
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/imgproc/imgproc.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
#include "opencv2/calib3d/calib3d.hpp"
using namespace std;
using namespace cv;
int main( int argc, char** argv )
{
Mat img_1 ;
Mat img_2 ;
Mat img_raw_1 = imread("Univ3.jpg");
Mat img_raw_2 = imread("Univ2.jpg");
cvtColor(img_raw_1,img_1,CV_BGR2GRAY);
cvtColor(img_raw_2,img_2,CV_BGR2GRAY);
//-- Step 1: 使用SURF识别出特征点
int minHessian = 400;
SurfFeatureDetector detector( minHessian );
std::vector<KeyPoint> keypoints_1, keypoints_2;
detector.detect( img_1, keypoints_1 );
detector.detect( img_2, keypoints_2 );
//-- Step 2: 描述SURF特征
SurfDescriptorExtractor extractor;
Mat descriptors_1, descriptors_2;
extractor.compute( img_1, keypoints_1, descriptors_1 );
extractor.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: 匹配
FlannBasedMatcher matcher;//BFMatcher为强制匹配
std::vector< DMatch > matches;
matcher.match( descriptors_1, descriptors_2, matches );
//取最大最小距离
double max_dist = 0; double min_dist = 100;
for( int i = 0; i < descriptors_1.rows; i++ )
{
double dist = matches[i].distance;
if( dist < min_dist ) min_dist = dist;
if( dist > max_dist ) max_dist = dist;
}
std::vector< DMatch > good_matches;
for( int i = 0; i < descriptors_1.rows; i++ )
{
if( matches[i].distance <= 3*min_dist )//这里的阈值选择了3倍的min_dist
{
good_matches.push_back( matches[i]);
}
}
//-- Localize the object from img_1 in img_2
std::vector<Point2f> obj;
std::vector<Point2f> scene;
for( int i = 0; i < (int)good_matches.size(); i++ )
{
//这里采用“帧向拼接图像中添加的方法”,因此左边的是scene,右边的是obj
scene.push_back( keypoints_1[ good_matches[i].queryIdx ].pt );
obj.push_back( keypoints_2[ good_matches[i].trainIdx ].pt );
}
//直接调用ransac,计算单应矩阵
Mat H = findHomography( obj, scene, CV_RANSAC );
//图像对准
Mat result;
Mat resultback; //保存的是新帧经过单应矩阵变换以后的图像
warpPerspective(img_raw_2,result,H,Size(2*img_2.cols,img_2.rows));
result.copyTo(resultback);
Mat half(result,cv::Rect(0,0,img_2.cols,img_2.rows));
img_raw_1.copyTo(half);
//imshow("ajust",result);
//渐入渐出融合
Mat result_linerblend = result.clone();
double dblend = 0.0;
int ioffset =img_2.cols-100;
for (int i = 0;i<100;i++)
{
result_linerblend.col(ioffset+i) = result.col(ioffset+i)*(1-dblend) + resultback.col(ioffset+i)*dblend;
dblend = dblend +0.01;
}
//获取已经处理图像的边界
Mat matmask = result_linerblend.clone();
int idaterow0 = 0;int idaterowend = 0;//标识了最上面和最小面第一个不为0的树,这里采用的是宽度减去的算法
for(int j=matmask.cols-1;j>=0;j--)
{
if (matmask.at<Vec3b>(0,j)[0]>0)
{
idaterow0 = j;
break;
}
}
for(int j=matmask.cols-1;j>=0;j--)
{
if (matmask.at<Vec3b>(matmask.rows-1,j)[0]>0)
{
idaterowend = j;
break;
}
}
line(matmask,Point(min(idaterow0,idaterowend),0),Point(min(idaterow0,idaterowend),img_2.rows),Scalar(255,255,255),2);
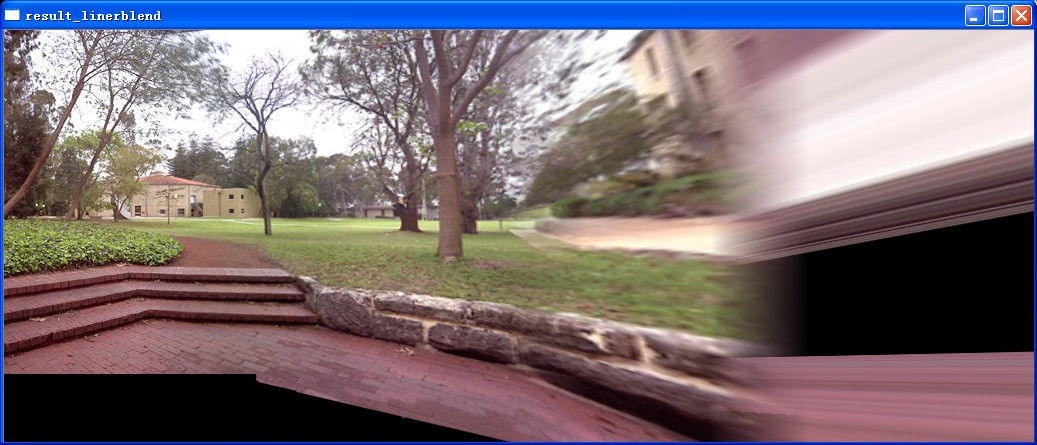
imshow("result_linerblend",matmask);
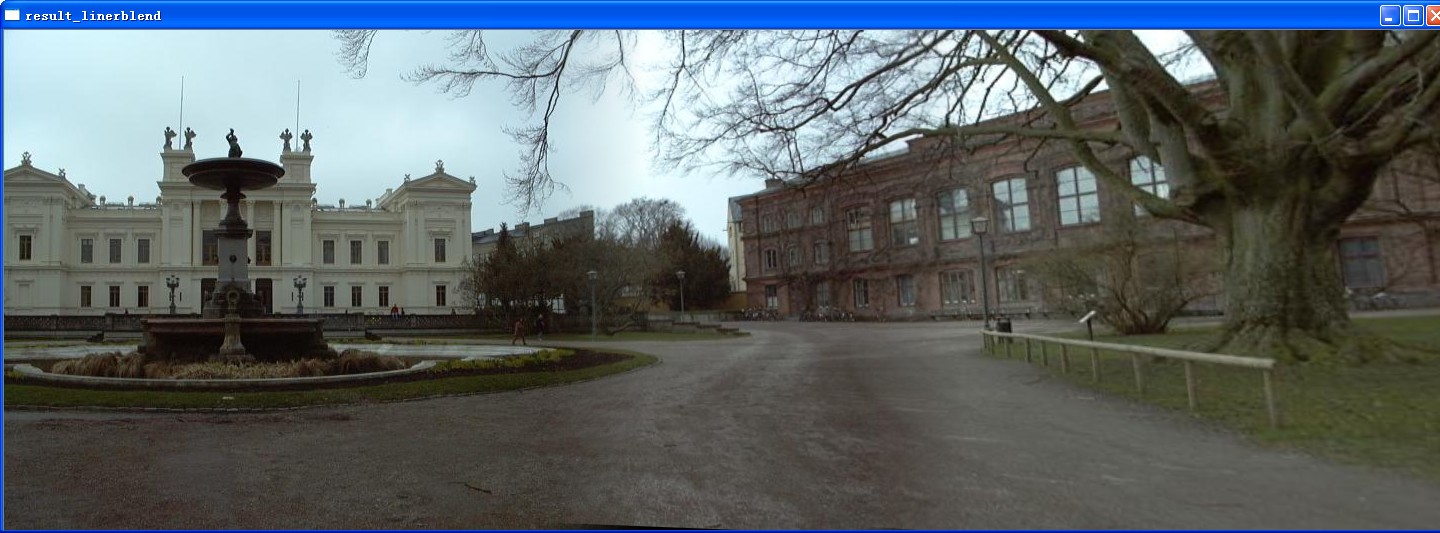
/////////////////---------------对结果图像继续处理---------------------------------/////////////////
img_raw_1 = result_linerblend(Rect(0,0,min(idaterow0,idaterowend),img_2.rows));
img_raw_2 = imread("Univ1.jpg");
cvtColor(img_raw_1,img_1,CV_BGR2GRAY);
cvtColor(img_raw_2,img_2,CV_BGR2GRAY);
////-- Step 1: 使用SURF识别出特征点
//
SurfFeatureDetector detector2( minHessian );
keypoints_1.clear();
keypoints_2.clear();
detector2.detect( img_1, keypoints_1 );
detector2.detect( img_2, keypoints_2 );
//-- Step 2: 描述SURF特征
SurfDescriptorExtractor extractor2;
extractor2.compute( img_1, keypoints_1, descriptors_1 );
extractor2.compute( img_2, keypoints_2, descriptors_2 );
//-- Step 3: 匹配
FlannBasedMatcher matcher2;//BFMatcher为强制匹配
matcher2.match( descriptors_1, descriptors_2, matches );
//取最大最小距离
max_dist = 0; min_dist = 100;
for( int i = 0; i < descriptors_1.rows; i++ )
{
double dist = matches[i].distance;
if( dist < min_dist ) min_dist = dist;
if( dist > max_dist ) max_dist = dist;
}
good_matches.clear();
for( int i = 0; i < descriptors_1.rows; i++ )
{
if( matches[i].distance <= 3*min_dist )//这里的阈值选择了3倍的min_dist
{
good_matches.push_back( matches[i]);
}
}
//-- Localize the object from img_1 in img_2
obj.clear();
scene.clear();
for( int i = 0; i < (int)good_matches.size(); i++ )
{
//这里采用“帧向拼接图像中添加的方法”,因此左边的是scene,右边的是obj
scene.push_back( keypoints_1[ good_matches[i].queryIdx ].pt );
obj.push_back( keypoints_2[ good_matches[i].trainIdx ].pt );
}
//直接调用ransac,计算单应矩阵
H = findHomography( obj, scene, CV_RANSAC );
//图像对准
warpPerspective(img_raw_2,result,H,Size(img_1.cols+img_2.cols,img_2.rows));
result.copyTo(resultback);
Mat half2(result,cv::Rect(0,0,img_1.cols,img_1.rows));
img_raw_1.copyTo(half2);
imshow("ajust",result);
//渐入渐出融合
result_linerblend = result.clone();
dblend = 0.0;
ioffset =img_1.cols-100;
for (int i = 0;i<100;i++)
{
result_linerblend.col(ioffset+i) = result.col(ioffset+i)*(1-dblend) + resultback.col(ioffset+i)*dblend;
dblend = dblend +0.01;
}
imshow("result_linerblend",result_linerblend);
waitKey(0);
return 0;
}
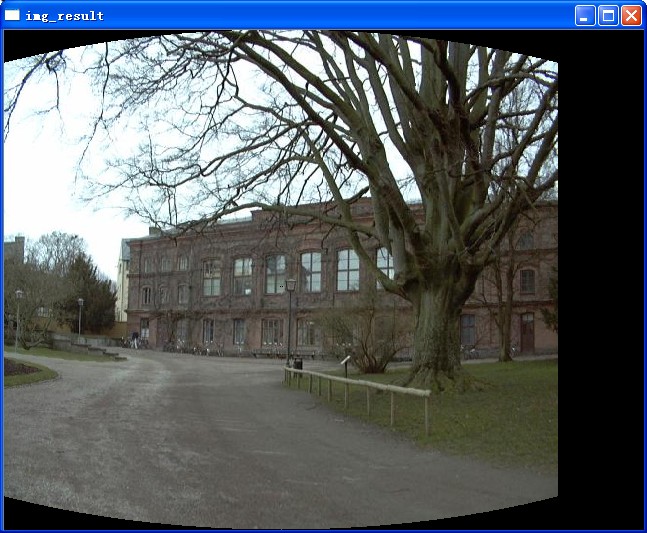
//
#include "stdafx.h"
#include <iostream>
#include "opencv2/core/core.hpp"
#include "opencv2/imgproc/imgproc.hpp"
#include "opencv2/features2d/features2d.hpp"
#include "opencv2/highgui/highgui.hpp"
#include "opencv2/nonfree/features2d.hpp"
#include "opencv2/calib3d/calib3d.hpp"
using namespace std;
using namespace cv;
#define PI 3.14159
int main( int argc, char** argv )
{
Mat img_1 = imread( "Univ1.jpg");
Mat img_result = img_1.clone();
for(int i=0;i<img_result.rows;i++)
{ for(int j=0;j<img_result.cols;j++)
{
img_result.at<Vec3b>(i,j)=0;
}
}
int W = img_1.cols;
int H = img_1.rows;
float r = W/(2*tan(PI/6));
float k = 0;
float fx=0;
float fy=0;
for(int i=0;i<img_1.rows;i++)
{ for(int j=0;j<img_1.cols;j++)
{
k = sqrt((float)(r*r+(W/2-j)*(W/2-j)));
fx = r*sin(PI/6)+r*sin(atan((j -W/2 )/r));
fy = H/2 +r*(i-H/2)/k;
int ix = (int)fx;
int iy = (int)fy;
if (ix<W&&ix>=0&&iy<H&&iy>=0)
{
img_result.at<Vec3b>(iy,ix)= img_1.at<Vec3b>(i,j);
}
}
}
imshow( "桶状投影", img_1 );
imshow("img_result",img_result);
waitKey(0);
return 0;
}
http://blog.csdn.net/jh19871985/article/details/8477935
图像处理之拼接---图像拼接opencv的更多相关文章
- javacpp-opencv图像处理3:使用opencv原生方法遍历摄像头设备及调用(增加实时帧率计算方法)
javaCV图像处理系列: javaCV图像处理之1:实时视频添加文字水印并截取视频图像保存成图片,实现文字水印的字体.位置.大小.粗度.翻转.平滑等操作 javaCV图像处理之2:实时视频添加图片水 ...
- 图像处理简单实例[OpenCV 笔记1]
几个入门的简单程序,和对应的CMakeList, 虽然简单重新测一下写一下也是好的. CMake教程传送门 图像显示 ShowImage.cxx #include <opencv2/opencv ...
- 使用OpenMP加快OpenCV图像处理性能 | speed up opencv image processing with openmp
本文首发于个人博客https://kezunlin.me/post/7a6ba82e/,欢迎阅读! speed up opencv image processing with openmp Serie ...
- 使用OpenCL提升OpenCV图像处理性能 | speed up opencv image processing with OpenCL
本文首发于个人博客https://kezunlin.me/post/59afd8b3/,欢迎阅读最新内容! speed up opencv image processing with OpenCL G ...
- 图像处理之基础---基于opencv的灰度图像微分
argv分别为,可执行文件名.读入的原始图像.输出原始图像的灰度值.输出原始图像灰度值沿x轴方向的一阶微分.输出原始图像灰度值沿x轴方向的二阶微分. #include #include #includ ...
- OpenCV探索之路(二十四)图像拼接和图像融合技术
图像拼接在实际的应用场景很广,比如无人机航拍,遥感图像等等,图像拼接是进一步做图像理解基础步骤,拼接效果的好坏直接影响接下来的工作,所以一个好的图像拼接算法非常重要. 再举一个身边的例子吧,你用你的手 ...
- Python图像处理丨基于OpenCV和像素处理的图像灰度化处理
摘要:本篇文章讲解图像灰度化处理的知识,结合OpenCV调用cv2.cvtColor()函数实现图像灰度操作,使用像素处理方法对图像进行灰度化处理. 本文分享自华为云社区<[Python图像处理 ...
- OpenCV框架介绍
OpenCV框架介绍 概述 OpenCV是一个开放源代码的计算机视觉应用平台,由英特尔公司下属研发中心俄罗斯团队发起该项目,开源BSD证书,OpenCV的目标是实现实时计算机视觉,,是一个跨平台的计算 ...
- opencv:opencv概述
opencv官方:www.opencv.org github:https://github.com/opencv OpenCV OpenCV是一个开放源代码的计算机视觉应用平台,由英特尔公司研发中心俄 ...
随机推荐
- 关于jquery的on,你怎么绑定就怎么解除
打开jquery3.0一看,竟然把一大半的时间绑定的东西都废弃了 基本上绑定时间可以统一成了on,不管你是不是动态进来的dom节点 live我们知道1.7的时候就已经废弃了,还在觉得live很好用的同 ...
- webDriver API——第8部分Utilities
The Utils methods. selenium.webdriver.common.utils.free_port() Determines a free port using sockets. ...
- maven编译war包,pom中必须有的几个dependency
<!-- https://mvnrepository.com/artifact/javax.servlet/javax.servlet-api --> <dependency> ...
- Hibernate 使用log4j输出日志
jar包不能少:F:\jars\slf4j-api-1.7.5.jar F:\strutsWsold\slf4j-1.7.5\slf4j-1.7.5\slf4j-log4j12-1.7.5.j ...
- FAT AP v200R005 配置二层透明模式(web&命令行,开局)
背景: vlan123:用户业务vlan,192.168.1.0/24 Vlan2001:管理vlan,172.168.129.0/24 vlan1:默认vlan,不建议使用. 注意事项: 配置服务集 ...
- AL2018届校招笔试——自然语言处理
[单选40min+在线编程80min] 单选 1.以下进程的哪些行为不会导致操作系统向该进程发送一个信号?() A. 程序终止退出 B. 访问了一个非法的内存地址 C. 一个该程序正在监听的socke ...
- oracle expdp导入时 提示“ORA-39002: 操作无效 ORA-39070: 无法打开日志文件 ”
1.导出数据库的时候报错 expdp zz/zz@orcl directory=exp_dp dumpfile=zz_20170520.dump logfile=zz_20170520.log 2 ...
- Shell编程二
告警系统需求分析 1.(虽然之前我们学习了zabbix,但有时候也不能满足我们的需求,比如比较冷门的监控项目需要写自定义脚本,或者服务器网络有问题,没有办法将客户端的数据发送到服务端.) 程序架构: ...
- 解决Janusgraph索引状态不变更的问题
JanusGraph的索引因为要同步不同实例及不同后端的数据,因此不是实时能够完成的,视配置,网络和数据量不同,建立/生效索引通常需要一段时间,这也是为什么创建索引时会创建wait()的原因. 在实践 ...
- log4cxx在linux下的编译使用
最近在linux下使用log4cxx库,按照其官方文档提供的方法来进行编译,不能成功,又利用google搜索了好几个中文博客上讲述在linux下编译使用log4cxx库的方法,依然不能成功,在这里我奉 ...