
(stm32f103学习总结)—USART串口通信
一、 USART简介
USART即通用同步异步收发器,它能够灵活地与外部设备进行全双工 数据交换,满足外部设备对工业标准 NRZ 异步串行数据格式的要求。 UART即通用异步收发器,它是在USART基础上裁剪掉了同步通信功能,同 步和异步主要看其时钟是否需要对外提供,这个前面也介绍了。我们开 发板上使用的STM32F103ZET6芯片含有3个USART,2个UART外设。它们都 具有串口通信功能,USART它支持同步单向通信和半双工单线通信;还支 持 LIN(域互连网络)、智能卡协议与 IrDA(红外线数据协会) SIR ENDEC 规范,以及调制解调器操作 (CTS/RTS)。而且,它还支持多处理 器通信和DMA功能,使用 DMA 可实现高速数据通信。USART 通过小数波 特率发生器提供了多种波特率。 USART在STM32中应用最多的是printf输出调试信息,当我们需要了解 程序内的一些变量数据信息时,可以通过printf输出函数将这些信息打 印到串口助手上显示,这样一来就给我们调试程序带来了极大的方便。
二、 USART结构框图
参考《STM32F10x中文参考手册》25章内容
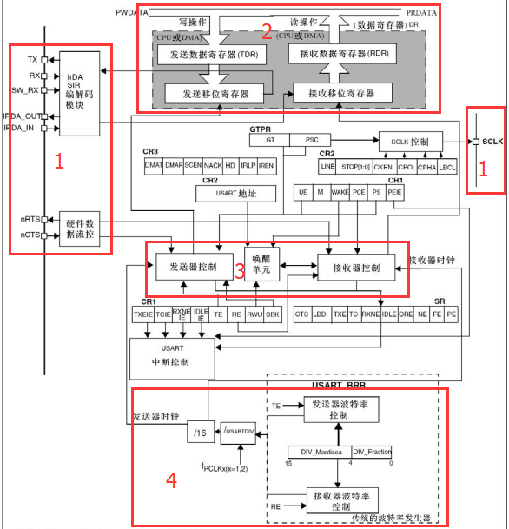
三、串口通信配置步骤
(1)使能串口时钟及GPIO端口时钟
RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); //使能GPIOA时钟 RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE);//使能USART1时钟
(2)GPIO端口模式设置,设置串口对应的引脚为复用功能
GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP; GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IN_FLOATING;
(3)初始化串口参数,包含波特率、字长、奇偶校验等参数
USART_Init(USART_TypeDef* USARTx, USART_InitTypeDef* USART_InitStruct);
(4)使能串口
USART_Cmd(USART_TypeDef* USARTx, FunctionalState NewState);
举例:USART_Cmd(USART1, ENABLE); //使能串口1
(5)设置串口中断类型并使能(使能在4中)
USART_ITConfig(USART_TypeDef* USARTx, uint16_t USART_IT, FunctionalState NewState);
举例:USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);//开启接收中断
USART_ITConfig(USART1,USART_IT_TC, ENABLE);
对应的串口中断类型可在stm32f10x_usart.h中查找到
(6)设置串口中断优先级,使能串口中断通道
NVIC初始化库函数是NVIC_Init()
(7)编写串口中断服务函数
USART1_IRQHandler
ITStatus USART_GetITStatus(USART_TypeDef* USARTx, uint16_t USART_IT);
if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //是否得到中断标志位
{
...//执行USART1接收中断内控制
}
USART_ClearFlag(USART_TypeDef* USARTx, uint16_t USART_FLAG); // 清除中断标志位
第二个参数为状态标志选项,可选参数可在stm32f10x_usart.h中查找到
usart.h文件
 1 #ifndef __usart_H

 2 #define __usart_H

 3

 4 #include "system.h"

 5

 6

 7 void USART1_Init(u32 bound);

 8

 9

10 #endif
 usart.c文件
 1 #include "usart.h"

 2

 3 /*******************************************************************************

 4 * 函 数 名         : USART1_Init

 5 * 函数功能           : USART1初始化函数

 6 * 输    入         : bound:波特率

 7 * 输    出         : 无

 8 *******************************************************************************/

 9 void USART1_Init(u32 bound)

10 {

11    //GPIO端口设置

12     GPIO_InitTypeDef GPIO_InitStructure;

13     USART_InitTypeDef USART_InitStructure;

14     NVIC_InitTypeDef NVIC_InitStructure;

15

16     RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);

17     RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE);

18

19

20     /*  配置GPIO的模式和IO口 */

21     GPIO_InitStructure.GPIO_Pin=GPIO_Pin_9;//TX               //串口输出PA9

22     GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;

23     GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;        //复用推挽输出

24     GPIO_Init(GPIOA,&GPIO_InitStructure);  /* 初始化串口输入IO */

25     GPIO_InitStructure.GPIO_Pin=GPIO_Pin_10;//RX             //串口输入PA10

26     GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IN_FLOATING;          //模拟输入

27     GPIO_Init(GPIOA,&GPIO_InitStructure); /* 初始化GPIO */

28

29

30    //USART1 初始化设置

31     USART_InitStructure.USART_BaudRate = bound;//波特率设置

32     USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为8位数据格式

33     USART_InitStructure.USART_StopBits = USART_StopBits_1;//一个停止位

34     USART_InitStructure.USART_Parity = USART_Parity_No;//无奇偶校验位

35     USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件数据流控制

36     USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;    //收发模式

37     USART_Init(USART1, &USART_InitStructure); //初始化串口1

38

39     USART_Cmd(USART1, ENABLE);  //使能串口1

40

41     USART_ClearFlag(USART1, USART_FLAG_TC);

42

43     USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);//开启相关中断

44

45     //Usart1 NVIC 配置

46     NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;//串口1中断通道

47     NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3;//抢占优先级3

48     NVIC_InitStructure.NVIC_IRQChannelSubPriority =3;        //子优先级3

49     NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;            //IRQ通道使能

50     NVIC_Init(&NVIC_InitStructure);    //根据指定的参数初始化VIC寄存器、

51 }

52

53 /*******************************************************************************

54 * 函 数 名         : USART1_IRQHandler

55 * 函数功能           : USART1中断函数

56 * 输    入         : 无

57 * 输    出         : 无

58 *******************************************************************************/

59 void USART1_IRQHandler(void)                    //串口1中断服务程序

60 {

61     u8 r;

62     if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET)  //接收中断

63     {

64         r =USART_ReceiveData(USART1);//(USART1->DR);    //读取接收到的数据

65         USART_SendData(USART1,r);

66         while(USART_GetFlagStatus(USART1,USART_FLAG_TC) != SET);

67     }

68     USART_ClearFlag(USART1,USART_FLAG_TC);

69 }
main文件
 1 #include "system.h"

 2 #include "SysTick.h"

 3 #include "led.h"

 4 #include "usart.h"

 5

 6 int main()

 7 {

 8     u8 i=0;

 9     SysTick_Init(72);

10     NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);  //中断优先级分组 分2组

11     LED_Init();

12     USART1_Init(9600);

13

14     while(1)

15     {

16         i++;

17         if(i%20==0)

18         {

19             led1=!led1;

20         }

21         delay_ms(10);

22     }

23 }
(stm32f103学习总结)—USART串口通信的更多相关文章
- STM32学习笔记:【004】USART串口通信
版本:STM32F429 Hal库v1.10 串口通信能够实现两块电路之间不同的通信,在开发中作为打印调试也是一门利器(printf重定向). 补充一点小知识: 1. weak修饰符修饰的函数,说明这 ...
- stm32学习笔记之串口通信
在基础实验成功的基础上,对串口的调试方法进行实践.硬件代码顺利完成之后,对日后调试需要用到的printf重定义进行调试,固定在自己的库函数中. b) 初始化函数定义: void USART_Confi ...
- ARM学习笔记15——串口通信基本原理【转】
计算机串口基本理论 1.什么是串口? 2,什么是RS-232? 3,什么是RS-422? 4,什么是RS-485? 5,什么是握手? 1,什么是串口? 串口是计算机上一种非常通用的设备通信的协议(不要 ...
- Arduino学习笔记⑥ 硬件串口通信
1.前言 Ardunio与计算机通信最常用的方式就是串口通信.在Arduino控制器上,串口都是位于Rx和Tx两个引脚,Arduino的USB口通过一个转换芯片与这两个串口引脚连接.该转换芯片 ...
- STM32学习笔记——USART串口
转载自:http://www.cnblogs.com/microxiami/p/3752715.html 一.USART简介 通用同步异步收发器(USART)提供了一种灵活的方法与使用工业标准NRZ异 ...
- STM32学习笔记——USART串口(向原子哥和火哥学习)
一.USART简介 通用同步异步收发器(USART)提供了一种灵活的方法与使用工业标准NRZ异步串行数据格式的外部设备之间进行全双工数据交换.USART利用分数波特率发生器提供宽范围的波特率选择. S ...
- stm32寄存器版学习笔记02 串口通信
stm32F103RCT6提供5路串口.串口的使用,只要开启串口时钟,设置相应的I/O口的模式,然后配置下波特率.数据位长度.奇偶校验等信息,即可使用. 1.串口的配置步骤 ①串口时钟使能 APB2外 ...
- stm32 usart 串口
比特率是每秒钟传输二进制代码的位数,单位是:位/秒(bps).如每秒钟传送240个字符, 而每个字符格式包含10位(1个起始位.1个停止位.8个数据位),这时的比特率为: 10位 × 240个/秒 = ...
- STM32嵌入式开发学习笔记(六):串口通信(上)
本文我们将了解STM32与外部设备通过串口通信的方式. 所谓串口通信,其实是一个类似于计算机网络的概念,它有物理层,比如规定用什么线通信,几伏特算高电平,几伏特算低电平.传输层,通信前要发RTS,CT ...
随机推荐
- Neo4j入门日志(一)导入数据
本文主要来源于: neo4j的官方文档 使用的是neo4j官方提供的导入方式,即使用import,在cmd中进行导入. 1.导入的基本方式 bin/neo4j-admin import --datab ...
- idea maven问题汇总
目录 idea问题.maven问题汇总 解决方法汇总 idea问题.maven问题汇总 idea maven依赖包报can't resolve问题 代码飘红 解决办法:删除所有.idea等idea相关 ...
- Excel:获取等差时间
假设:从0:01:05开始,每隔1分30秒生成一个时间项 做法: 在A2处写 =TIME( 0,1,5 )构建一个TIME类型0:01:05,如果要构建别的时间,就按照TIME( 时 , 分 , 秒 ...
- JZ-035-数组中的逆序对
数组中的逆序对 题目描述 在数组中的两个数字,如果前面一个数字大于后面的数字,则这两个数字组成一个逆序对.输入一个数组,求出这个数组中的逆序对的总数P.并将P对1000000007取模的结果输出. 即 ...
- out与err输出流
System.in.System.out与System.err 当我们查阅文档可知,out与err都是Java中的输出流,in是"标准"输入流,System.out是"标 ...
- python列表的操作(添加)
1. 向列表里面加元素: 向python列表里面添加元素主要有三种方法: (1)append() append()对于列表的操作主要实现的是在特定的列表最后添加一个元素,并且只能一次添加一个元素,并且 ...
- LGP7915题解
奇怪的乱搞做法(? 首先我们枚举序列的每一个位置,从这个位置劈开,假设这个位置是 \(i\),那么按照题意模拟,我们能够构造一个最终序列有 \(i\) 个 L 和 \(n-i\) 个 R 的符合题意的 ...
- 通信原理:基于MATLAB的AM调幅分析
目的: 通过matlab仿真AM调制,通过图像分析来更好的了解AM调制的过程 1.为什么基带信号要加上一个直流分量. 2.所加直流分量为什么要大于基带信号的最大值. 3.时域中调制信号与载波和基带信号 ...
- Linux环境下安装RocketMQ
最近在学习消息队列,针对RocketMQ进行了初步研究,这里记录下安装配置的过程,与大家共同分享 一.选择合适的版本 注:安装.运行过程中需要依赖JDK,因此安装之前需要保证当前linux环境下具备上 ...
- 基于python 实现KNN 算法
#!/usr/bin/env python # -*- coding: utf-8 -*- # @Time : 2018/11/7 14:50 # @Author : gylhaut # @Site ...