
电机AB相编码器测速
控制任务
检测编码器的脉冲并测速
电路设计
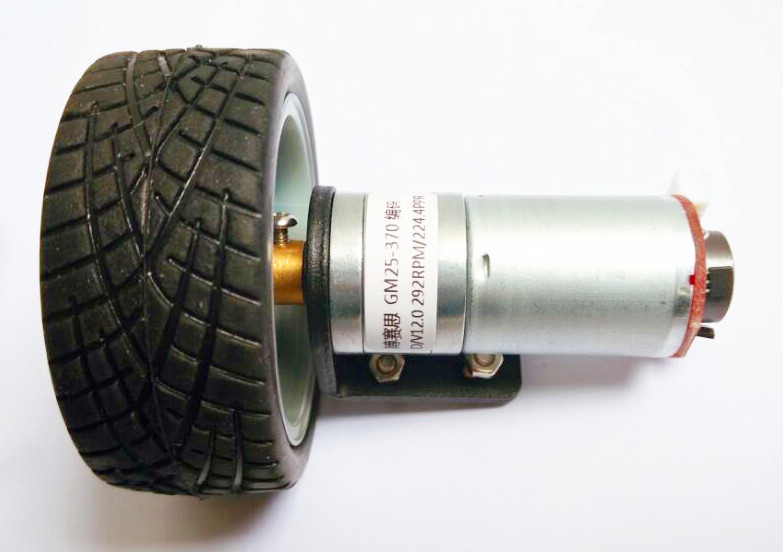
图1 直流电机带减速器和编码器
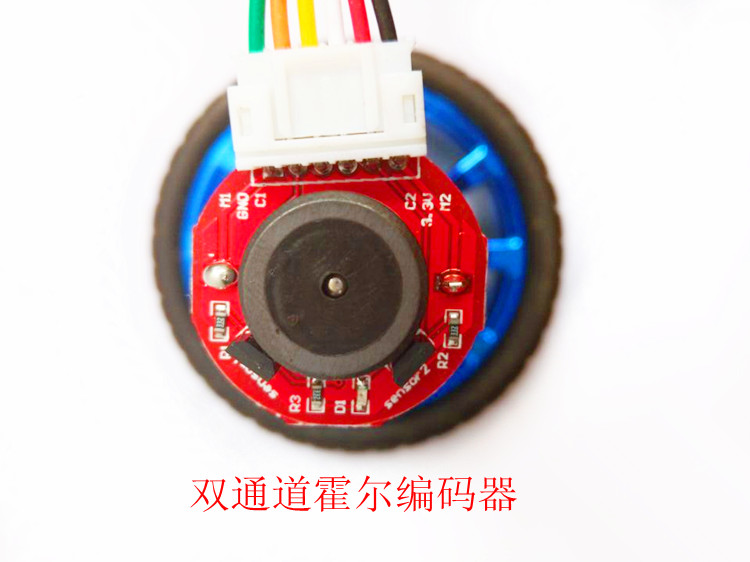
图2 编码器接线定义
编码器接线定义如下
M1:电机电源接口,绿色的
GND:编码器电源负极输入口,橙色的
C1:编码器A相输出,黄色的,接Arduino控制板2号引脚
C2:编码器B相输出,白色的,接Arduino控制板3号引脚
3.3V:编码器电源正极输入口(兼容3.3V、5V),红色的
M2:电机电源接口,黑色的,
程序设计
 1 int motor_c_ENA=6;   //控制板与驱动板的引脚连接

 2 int motor_c_IN1=8;

 3 int motor_c_IN2=7;

 4

 5 #define ENCODER_A_PIN  2     //编码器A相接控制板2号引脚,对应0号外部中断

 6 #define ENCODER_B_PIN  3     //编码器B相接控制板3号引脚,

 7 long pulse_number=0;   // 脉冲计数

 8 int rpm;

 9

10 #include <MsTimer2.h>        //定时器库的头文件

11

12 void setup()

13 {

14      pinMode(motor_c_ENA,OUTPUT);  //电机C使能和PWM调速口

15     pinMode(motor_c_IN1,OUTPUT);   //电机C控制口

16     pinMode(motor_c_IN2,OUTPUT);   //电机C控制口

17

18     MsTimer2::set(500, send);     // 中断设置函数,每 500ms 进入一次中断

19     MsTimer2::start();            //开始计时

20

21     pinMode(ENCODER_A_PIN, INPUT);

22      pinMode(ENCODER_B_PIN, INPUT);

23      attachInterrupt(0, read_quadrature, FALLING);   //EN_A脚下降沿触发中断

24     Serial.begin(9600);    //初始化Arduino串口

25 }

26

27 void loop()

28 {

29 //C加速正转

30    digitalWrite(motor_c_IN1,0);

31     digitalWrite(motor_c_IN2,1);

32     for (int a=100;a<=255;a++)

33      {

34         analogWrite(motor_c_ENA,a);

35         delay(200);

36      }

37

38 //C减速正转

39    digitalWrite(motor_c_IN1,0);

40     digitalWrite(motor_c_IN2,1);

41     for (int a=255;a>0;a--)

42     {

43         analogWrite(motor_c_ENA,a);

44         delay(200);

45      }

46 }

47

48 void send()     //速度串行传送

49 {

50      rpm=int(pulse_number/37.4);

51 //编码器精度为224线,减速器减速比为1:20,故系数=(224/(60/0.5))*20=37.4

52      Serial.print("rpm: ");

53      Serial.println(rpm, DEC);

54      pulse_number = 0;

55 }

56

57 void read_quadrature()    //编码器脉冲计数中断函数

58 {

59   if (digitalRead(ENCODER_A_PIN) == LOW)

60   {

61     if (digitalRead(ENCODER_B_PIN) == LOW)    // 查询EN_B的电平以确认正转

62     { pulse_number ++; }

63     if (digitalRead(ENCODER_B_PIN) == HIGH)     // 查询EN_B的电平以确认反转

64     { pulse_number --; }

65   }

66 }
电机AB相编码器测速的更多相关文章
- 通过电机编码器AB相输出确定电机转向
AB相输出相差90度,即当A相"正跳变"时如果B相是高电平那么是"正转",反之是"反转" 图片: 正转 反转 #include <Ti ...
- 伺服驱动器UVW电机电源线相序错误
我们有必要先了解此讨论的前提:编码器初始安装相位正确.伺服驱动器将全然"採信"电机编码器的初始安装相位所表征的电机电角度相位,无需在伺服电机 的UVW动力线接线连接后进行额外 ...
- stm32直流电机驱动与测速代码配套视频资料
说实话就现在的市场应用中stm32已经占到了绝对住到的地位,51已经成为过去式,32的功能更加强大,虽然相应的难度有所增加,但是依然阻止不了大家学习32的脚步,不说大话了这些大家都懂要不然也不会学习s ...
- 不可错过的stm32单片机直流电机驱动与测速详解
stm32直流电机驱动与测速 说实话就现在的市场应用中stm32已经占到了绝对住到的地位,51已经成为过去式,32的功能更加强大,虽然相应的难度有所增加,但是依然阻止不了大家学习32的脚步,不说大话了 ...
- 轻松掌握stm32直流电机驱动与测速
说实话就现在的市场应用中stm32已经占到了绝对住到的地位,51已经成为过去式,32的功能更加强大,虽然相应的难度有所增加,但是依然阻止不了大家学习32的脚步,不说大话了这些大家都懂要不然也不会学习s ...
- stm32直流电机驱动与测速
stm32直流电机驱动与测速 说实话就现在的市场应用中stm32已经占到了绝对住到的地位,51已经成为过去式,32的功能更加强大,虽然相应的难度有所增加,但是依然阻止不了大家学习32的脚步,不说大话了 ...
- [ Arch Linux ] Arch更新源高速源整理之测速并自动排序高速源 加快更新效率
方法一: 工具:rankmirrors 0x01 备份原来的源,并创建一个测试源 cd /etc/pacman.d cp mirrorlist mirrorlist.bakcp mirrorlist ...
- C# Ping的例子,可用于测试网络,延迟xx毫秒 C#编写网站测速
C#编写网站测速 WebClient wcl = new WebClient(); Stopwatch spwatch = new Stopwatch(); spwatch.Start(); byte ...
- linux测速软件speedtest-cli
linux测速软件: https://github.com/sivel/speedtest-cli 以下是我在gentoo上测的
随机推荐
- Spine学习八 - 幻影特效
Spine支持一些自带的特效,这些特效,不需要在spine中制作,而只是通过在unity中添加一些脚本便可实现. 这里先讲解一个比较使用又酷炫的效果,幻影特效: 1. 首先,在SkeletonAnim ...
- Animator.SetFloat(string name,float value,float dampTime,float deltaTime)详解
一般来说,我们用到的是这个API: animator.SetFloat("Speed",2.0f); 但是这个还有一个重载的方法,叫做: Animator.SetFloat(str ...
- python小白入门基础(三:整型)
# Number(int float str complex) #int 整型(正整数 0 负整数)intvar_1 = 100print(intvar_1)invar_2 = 0 print(inv ...
- Funny Positive Sequence (思维+前缀)
There are n integers a 1,a 2,…,a n-1,a n in the sequence A, the sum of these n integers is larger th ...
- jmeter做简单的压测
一.JMeter概述jmeter除了可以做借口测试外,还可以做压力测试:首先介绍jmeter中各个组件在压力测试中扮演的角色 1)线程(Threads(Users))即虚拟用户,线程组里可设置需要模拟 ...
- Tomcat +Nginx+Redis实现session共享
一.准备工作 中间件:Tomcat.Redis.Nginx jar包:commons-pool2-2.4.2.jar.jedis-2.8.0.jar.tomcat-redis-session-mana ...
- [Liunx]apt-get安装软件:依赖冲突问题及解决
正常使用apt-get install安装出现依赖冲突问题: 大概是这样: ga@ubuntu:$ sudo apt-get install gcc-5-base:i386 正在读取软件包列表... ...
- Hadoop入门学习整理(一)
今天是2020年4月8日,是一个平凡而又特殊的日子,武汉在经历了77天的封城之后,于今日0点正式解封.从1月14日放寒假离开武汉,到今天已近3个月,学校的花开了又谢了.随着疫情好转,春回大地,万物复苏 ...
- 微服务架构之SpringCloud
微服务架构之SpringCloud介绍 1.什么是微服务 2.SpringCloud架构 3.SpringCloud组件 4.微服务相关技术 Docker Jenkins
- Linux实战(19):Shell交互式read 用法
read 用法有好几种,我在实战过程中用到了 -p,记一笔以防不用忘记了. 实例 #!/bin/bash echo "检测IP是否被占用" while read -p " ...