
配置 jaco机械臂 ros环境
---恢复内容开始---
终于有机械臂了,
首先先下载包
cd ~/catkin_ws/src

git clone https://github.com/Kinovarobotics/kinova-ros.git kinova-ros

cd ~/catkin

catkin_make
To access the arm via usb copy the udev rule file 10-kinova-arm.rules from
~/catkin_ws/src/kinova-ros/kinova_driver/udev to /etc/udev/rules.d/:
绑定usb端口
sudo cp ~/catkin_ws/src/kinova-ros/kinova_driver/udev/-kinova-arm.rules /etc/udev/rules.d/
我的直接默认参数启动kinova_robot.launch文件即可
<launch>

  <arg name="use_urdf" default="true"/>

  <arg name="kinova_robotType" default="j2n6a300" />

  <node name="$(arg kinova_robotType)_driver" pkg="kinova_driver" type="kinova_arm_driver" output="screen" cwd="node" args="$(arg kinova_robotType)">

    <!-- Set this parameter to use a specific arm on your system    -->

    <!-- <param name="serial_number" value="PJ00000001030703130" /> -->

  </node>

  <group unless="$(arg use_urdf)">

    <node name="$(arg kinova_robotType)_tf_updater" pkg="kinova_driver" type="kinova_tf_updater" output="screen" cwd="node" args="$(arg kinova_robotType)">

      <remap from="/$(arg kinova_robotType)_tf_updater/in/joint_angles" to="/$(arg kinova_robotType)_driver/out/joint_angles"/>

    </node>

  </group>

  <group if="$(arg use_urdf)">

    <param name="robot_description" command="$(find xacro)/xacro.py '$(find kinova_description)/urdf/$(arg kinova_robotType)_standalone.xacro'" />

    <node name="$(arg kinova_robotType)_state_publisher"

           pkg="robot_state_publisher"

          type="robot_state_publisher">

      <remap from="joint_states" to="/$(arg kinova_robotType)_driver/out/joint_state"/>

    </node>

  </group>

</launch>
kinova为了支持不同的产品,利用8个字节的字符串kinova_robotType来配置参数,参数范围[{j|m|r|c}{1|2}{s|n}{4|6|7}{s|a}{2|3}{0}{0}]
{j|m|r|c} 代表产品 jaco, mico, roco and customized
{1|2} 版本号
{s|n} wrist type 手腕类型
{4|6|7} 几自由度的机械臂
{s|a} 机器人模型
{2|3} 手指的个数
最后两位还没有被定义
默认参数j2n6a300 是jaco v2 6DOF assistive 3 fingers机械臂
根据自己的进行相应修改
然后运行
roslaunch kinova_bringup kinova_robot.launch
rosrun rviz rviz
在rviz中添加机器人模型选项

然后在demo文件夹下有相应的测试程序
fingers_action_client.py joints_action_client.py pose_action_client.py
控制6个关节
rosrun kinova_demo joints_action_client.py -v -r j2n6a300 degree --
-v 代表输出显示所有关节的当前角度值
-r代表修改关节位置使用相对原来位置加或减去对应值,一定要加上此参数
j2n6a300 前面说的类型号
后边为6个关节<Angle_J1> <Angle_J2> <Angle_J3> <Angle_J4> <Angle_J5> <Angle_J6>

六个关节的角度信息被发布到这个话题上:
/'${kinova_robotType}_driver'/out/joint_angles

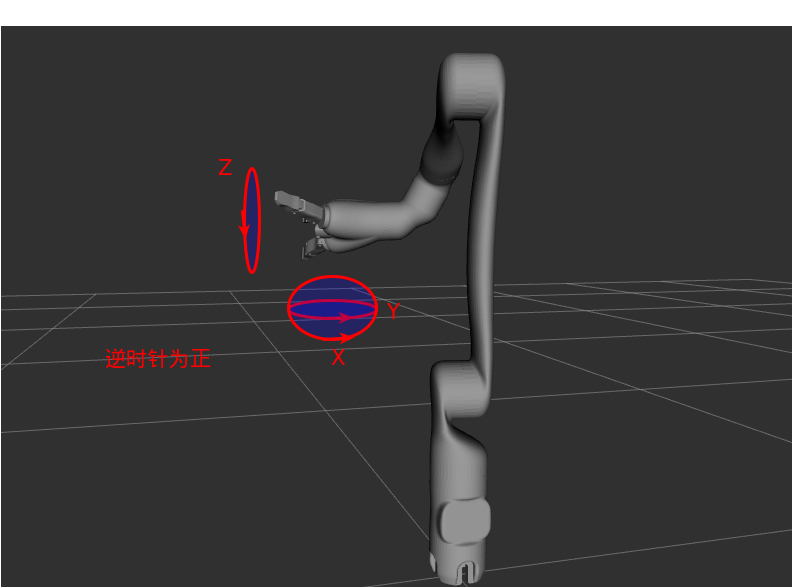
直接修改机械臂手的空间位置
rosrun kinova_demo pose_action_client.py -v -r j2n6a300 mdeg -- 0.01
mdeg {mq | mdeg | mrad} mq代表米&四元数 mdeg米&角度 米&弧度
<pos x> <pos y> <pos z> 三轴角度<Angle_x> <Angle_y> <Angle_z>或四元数<ori x> <ori y> <ori z> <ori w>

当前笛卡尔坐标被发布到这个话题
/'${kinova_robotType}_driver'/out/tool_pose

末端力旋量也就是手爪的力
/'${kinova_robotType}_driver'/out/tool_wrench

机械臂也是靠力的数据来保护它不硬撞上东西

控制机械手
rosrun kinova_demo fingers_action_client.py -v j2n6a300 percent
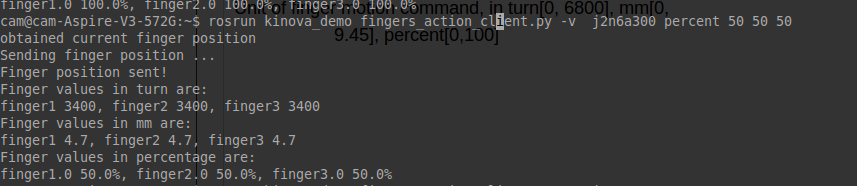
percent {turn | mm | percent}三种控制方式,turn [0, 6800]从张开到闭合 mm手指从张开移动距离[0,9.45] percent[0,100]闭合百分比
这几种控制方式都是控制手指的闭合度
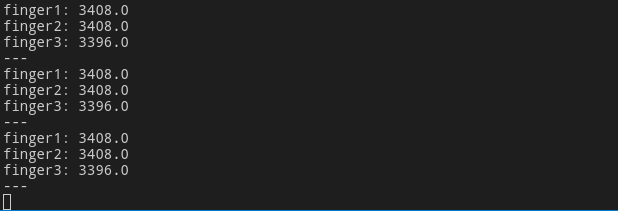
手位置信息被发布到这个话题/'${kinova_robotType}_driver'/out/finger_position
机械臂也能通过控制每个关节的角速度,或坐标系的线速度来控制 就不一一写了
另外 kinova公司提供了API接口,可使用其库函数
库在kinova-ros/kinova_driver/lib/文件夹下
配置 jaco机械臂 ros环境的更多相关文章
- 通过actionlib控制jaco机械臂
为了安全,先写一个简单控制三个手指的程序: 根据驱动包内kinova_fingers_action.cpp服务器写客户端程序 #include <ros/ros.h> #include & ...
- ROS机械臂 Movelt 学习笔记3 | kinect360相机(v1)相关配置
目标是做一个机械臂视觉抓取的demo,在基地里翻箱倒柜,没有找到学长所说的 d435,倒是找到了一个老古董 kinect 360. 前几天就已经在旧电脑上配置好了,现在记录在新电脑上的配置过程. 1. ...
- OpenManipulator RM-X52 ROS 开源机械臂
DYNAMIXEL PRO PH54-200-S500-R 简介
- ROS机械臂 Movelt 学习笔记1 | 基础准备
环境:Ubuntu18.04 + ROS Melodic 1. 安装ROS 官网下载安装步骤:http://wiki.ros.org/melodic/Installation/Ubuntu 一键安装的 ...
- ROS连接ABB机械臂调试详细教程-ROS(indigo)和ABB RobotStudio 6.03.02-
在ROS industrial介绍中,给出了ROS和常用机械臂的连接方式.具体信息可以参考:http://wiki.ros.org/Industrial ROS连接ABB机械臂调试详细教程-ROS(i ...
- 基于 Mathematica 的机器人仿真环境(机械臂篇)[转]
完美的教程,没有之一,收藏学习. 目的 本文手把手教你在 Mathematica 软件中搭建机器人的仿真环境,具体包括以下内容(所使用的版本是 Mathematica 11.1,更早的版本可能缺少某些 ...
- ROS机械臂 Movelt 学习笔记2 | Move Group 接口 C++
Movelt为使用者提供了一个最通用且简单的接口 MoveGroupInterface 类,这个接口提供了很多控制机器人的常用基本操作,如: 设置机械臂的位姿 进行运动规划 移动机器人本体 将物品添加 ...
- Ubuntu 16.04 ROS环境配置
最近新入职一家公司,是搞智能无人驾驶的,用的操作系统是Ubuntu和ros,之前没接触过ros系统,既然公司用那就必须的学习啊,话不多说先装它一个ros玩玩... 1. Ubuntu 安装 ROS K ...
- ubuntu16.04 ROS环境下配置和运行SVO
ubuntu16.04 ROS环境下配置和运行SVO https://blog.csdn.net/nnUyi/article/details/78005552
随机推荐
- python- 属性 静态方法,类方法
一,面向对象结构与成员 1,1 面向对象结构分析: 那么每个大区域又可以分为多个小部分: class A: company_name = '老男孩教育' # 静态变量(静态字段) __iphone = ...
- ARM 汇编与C之间 的调用
一. 汇编调用 C 1. 初始化栈 2. 初始化BSS段 (BSS 段是C语言存放未初始化的全局变量,或者初始化为0 的全局变量) 3 .使用 r0 ,r1, r2, r3 给函数传参,如果多于 4 ...
- Linux环境安装Nginx步骤
centos7平台编译环境使用如下指令安装: 1. 安装make: yum -y install gcc automake autoconf libtool make 2. 安装g++: yum -y ...
- Allowance
Allowance 有n种数字,第i种数字值为\(v_i\),有\(b_i\)个,保证随i的增大而增大,且对于任意i有\(a_{i-1}|a_i\)(显然,\(i\in(1,n]\)),现求将它们划分 ...
- ftp的虚拟用户的使用
虚拟用户原理 因为在linux之下,使用vsftp建立用户之后,默认使用ftp访问的时候,是会访问到对应的用户家目录.如果想多个用户同时访问某一个目录,同时对同一目录下有着不同的权限,比如部分用户只能 ...
- Java文件拷贝方式
原创转载请注明出处:https://www.cnblogs.com/agilestyle/p/11444284.html 利用java.io类库,直接为源文件构建一个FileInputStream读取 ...
- 【leetcode】965. Univalued Binary Tree
题目如下: A binary tree is univalued if every node in the tree has the same value. Return true if and on ...
- 每天一个Linux命令:pwd(3)
pwd pwd是Print Working Directory的缩写,其功能是显示当前所在工作目录的全路径.主要用在当不确定当前所在位置时,通过pwd来查看当前目录的绝对路径 格式 pwd [选项] ...
- 【IP】虚拟IP原理
使用场景: 当这台机器出现故障时,自动动态切换到另一台热备的机器 高可用性HA(High Availability) 指的是通过尽量缩短因日常维护操作(计划)和突发的系统崩溃(非计划)所导致的停机时间 ...
- ajax 实战使用
注意ajax 必须放在script脚本中使用 ajax用于前端朝后端提交数据,并且后端函数处理好结果返回给success函数作为回调函数给前端,前端拿到后端传来的值,比如code==0 来做相应的前端 ...