
SMACH专题(二)----Concurrent状态机
Concurrent状态机是一种同时执行多个状态的状态机。如下图所示。状态FOO和BAR同时执行,当两个状态输出的结果同时满足一个组合条件时(FOO输出outcome2,BAR输出outcome1)才会映射到状态CON的输出结果outcome4。
1、简单例子
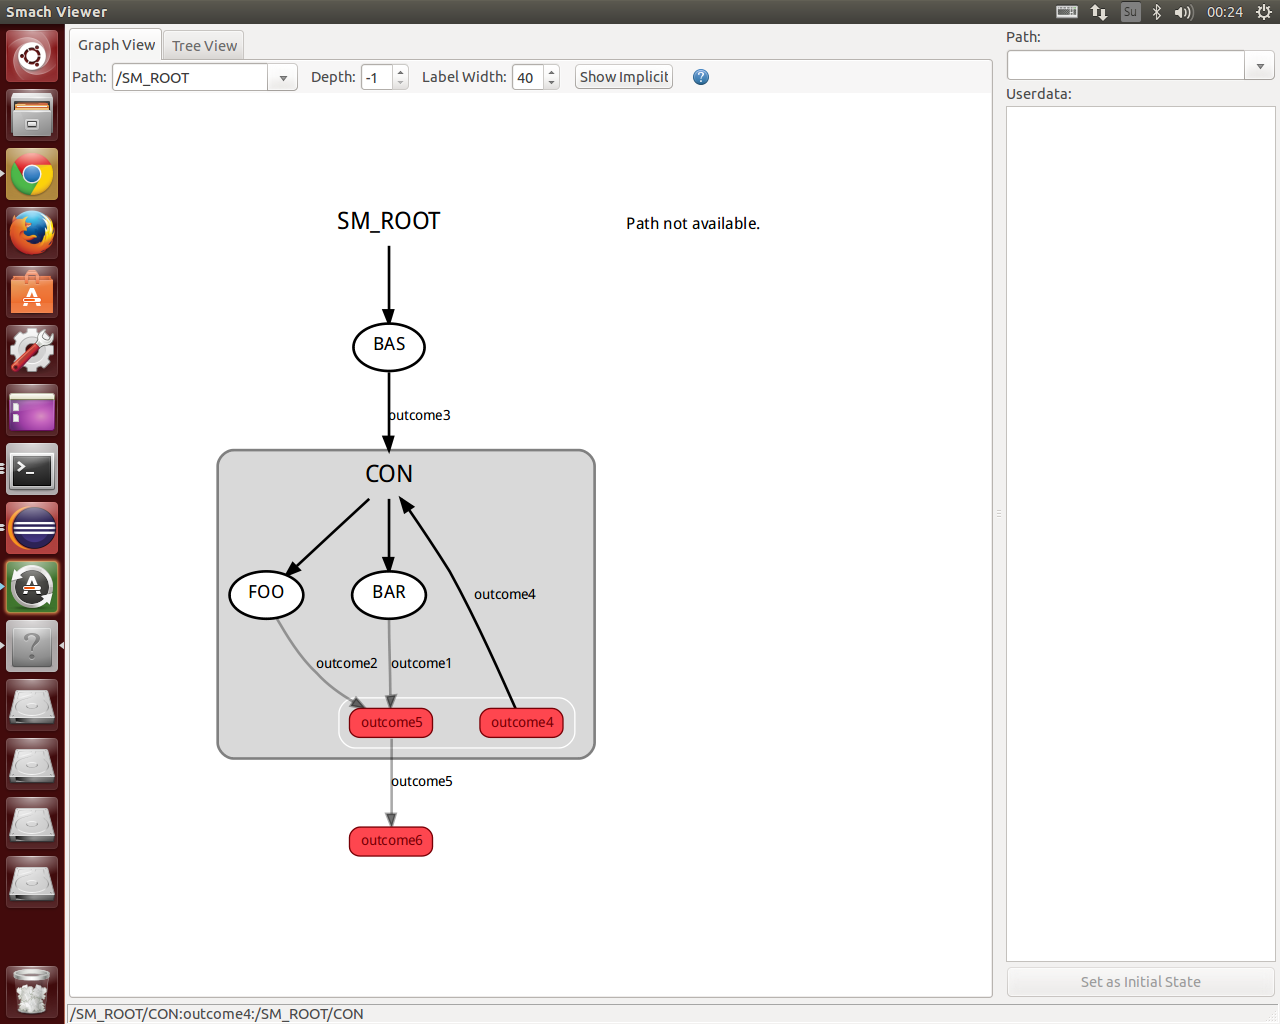
具体地,实现代码如下:
#!/usr/bin/env python

import roslib; roslib.load_manifest('smach_example')

import time

import rospy

import smach

import smach_ros

# define state Foo

class Foo(smach.State):

    def __init__(self):

        smach.State.__init__(self, outcomes=['outcome1','outcome2'])

        self.counter = 0

    def execute(self, userdata):

        rospy.loginfo('Executing state FOO')

        time.sleep(1)

        if self.counter < 5:

            self.counter += 1

            return 'outcome1'

        else:

            return 'outcome2'

# define state Bar

class Bar(smach.State):

    def __init__(self):

        smach.State.__init__(self, outcomes=['outcome1'])

    def execute(self, userdata):

        time.sleep(1)

        rospy.loginfo('Executing state BAR')

        return 'outcome1'

# define state Bas

class Bas(smach.State):

    def __init__(self):

        smach.State.__init__(self, outcomes=['outcome3'])

    def execute(self, userdata):

        rospy.loginfo('Executing state BAS')

        return 'outcome3'

def main():

    rospy.init_node('smach_example_state_machine')

    # Create the top level SMACH state machine

    sm_top = smach.StateMachine(outcomes=['outcome6'])

    # Open the container

    with sm_top:

        smach.StateMachine.add('BAS', Bas(),

                               transitions={'outcome3':'CON'})

        # Create the sub SMACH state machine

        sm_con = smach.Concurrence(outcomes=['outcome4','outcome5'],

                                   default_outcome='outcome4',

                                   outcome_map={'outcome5':

                                       { 'FOO':'outcome2',

                                         'BAR':'outcome1'}})

        # Open the container

        with sm_con:

            # Add states to the container

            smach.Concurrence.add('FOO', Foo())

            smach.Concurrence.add('BAR', Bar())

        smach.StateMachine.add('CON', sm_con,

                               transitions={'outcome4':'CON',

                                            'outcome5':'outcome6'})

     # Create and start the introspection server

    sis = smach_ros.IntrospectionServer('server_name', sm_top, '/SM_ROOT')

    sis.start()

    # Execute SMACH plan

    outcome = sm_top.execute()

    rospy.spin()

    sis.stop()

if __name__ == '__main__':

    main()
2、复杂例子
定义复杂的输出结果条件判断,需要实现两个回调函数,如下代码的156行child_term_cb,178行的out_cb两个回调函数,具体说明,请参考代码处的文字解释。
实现代码如下:
 #!/usr/bin/env python

 import roslib;

 import time

 import rospy

 import smach

 import smach_ros

 from twisted.internet.defer import succeed

 # define state Bas

 class Bas(smach.State):

     def __init__(self):

         smach.State.__init__(self, outcomes=['succeeded'])

     def execute(self, userdata):

         time.sleep(4)

         rospy.loginfo('Executing state BAS')

         return 'succeeded'

 # define state Foo

 class Foo(smach.State):

     def __init__(self):

         smach.State.__init__(self, outcomes=['succeeded','preempted','aborted'])

         self.counter = 0

     def execute(self, userdata):

         rospy.loginfo('Executing state FOO')

         time.sleep(1)

         print "counter:%d"%(self.counter)

         if self.counter < 5:

             self.counter += 1

             time.sleep(3)

             return 'succeeded'

         else:

             return 'aborted'

 # define state Bar1

 class Bar1(smach.State):

     def __init__(self):

         smach.State.__init__(self, outcomes=['succeeded','preempted','aborted'])

         self.task_name = 'task_bar1'

     def execute(self, userdata):

         if self.preempt_requested():#如果暂停,则返回暂停状态

             rospy.loginfo("Preempting %s"%(self.task_name))

             self.recall_preempt()#唤醒,终止暂停

             return 'preempted'

         time.sleep(5)

         rospy.loginfo('Executing state BAR1')

         return 'succeeded'

 # define state Bar2

 class Bar2(smach.State):

     def __init__(self):

         smach.State.__init__(self, outcomes=['succeeded','preempted','aborted'])

         self.task_name ='bar2'

     def execute(self, userdata):

         if self.preempt_requested():#如果暂停,则返回暂停状态

             rospy.loginfo("Preempting %s"%(self.task_name))

             self.recall_preempt()#唤醒,终止暂停

             return 'preempted'

         time.sleep(5)

         rospy.loginfo('Executing state BAR2')

         return 'succeeded'

 # define state Bar3

 class Bar3(smach.State):

     def __init__(self):

         smach.State.__init__(self, outcomes=['succeeded','preempted','aborted'])

         self.task_name = 'task_bar3'

     def execute(self, userdata):

         if self.preempt_requested():#如果暂停,则返回暂停状态

             rospy.loginfo("Preempting %s"%(self.task_name))

             self.recall_preempt()#唤醒,终止暂停

             return 'preempted'

         time.sleep(5)

         rospy.loginfo('Executing state BAR3')

         return 'succeeded'

 # define state Charge

 class Charge(smach.State):

     def __init__(self):

         smach.State.__init__(self, outcomes=['succeeded'])

     def execute(self, userdata):

         time.sleep(5)

         rospy.loginfo('Executing state BAS')

         return 'succeeded'

 class ConcurrentExample:

     def __init__(self):

         rospy.init_node('smach_example_state_machine')

         self.last_bar_state = None

         # Create the top level SMACH state machine

         self.sm_top = smach.StateMachine(outcomes=['stop'])

         # Open the container

         with self.sm_top:

             smach.StateMachine.add('BAS', Bas(),

                                    transitions={'succeeded':'CON'})

             # Create the sub SMACH state machine

             self.sm_con = smach.Concurrence(outcomes=['succeeded','preempted','aborted'],

                                        default_outcome='aborted',

                                        #outcome_map = {'succeeded':{'FOO':'succeeded'},

                                        #                 'aborted':{'FOO':'aborted'}},

                                        child_termination_cb = self.child_term_cb,

                                        outcome_cb = self.out_cb

                                        )

             # Open the container

             with self.sm_con:

                 # Add states to the container

                 smach.Concurrence.add('FOO', Foo())

                 self.sm_bar = smach.StateMachine(outcomes=['succeeded','preempted','aborted'])

                 with self.sm_bar:

                     smach.StateMachine.add('BAR1',Bar1(),

                                            transitions={'succeeded':'BAR2','preempted':'preempted'})

                     smach.StateMachine.add('BAR2',Bar2(),

                                            transitions={'succeeded':'BAR3','preempted':'preempted'})

                     smach.StateMachine.add('BAR3',Bar3(),

                                            transitions={'succeeded':'succeeded','preempted':'preempted'})

                 self.sm_bar.register_transition_cb(self.bar_transition_cb, cb_args=[])

                 smach.Concurrence.add('BAR', self.sm_bar)

             smach.StateMachine.add('CON', self.sm_con,

                                    transitions={'succeeded':'stop',

                                                 'aborted':'stop',

                                                 'preempted':'CHARGE'})

             smach.StateMachine.add('CHARGE', Charge(),

                                    transitions={'succeeded':'CON'})

          # Create and start the introspection server

         sis = smach_ros.IntrospectionServer('server_name', self.sm_top, '/SM_ROOT')

         sis.start()

         # Execute SMACH plan

         outcome = self.sm_top.execute()

         rospy.spin()

         sis.stop()

     #状态之间转换的时候会调用该函数。比如BAR1转换到BAR2(或者BAR2转换到BAR3)后,执行该回调函数,

     #那么活动的状态 active_states 是‘BAR2‘(‘BAR3‘)

     def bar_transition_cb(self, userdata, active_states, *cb_args):

         print active_states # 注意这里是字符串,活动状态的标识符例如‘BAR’

         self.last_bar_state = active_states

     # gets called when ANY child state terminates,

     # 只要Concurent下的其中一个状态完成,都会出发该回调函数

     def child_term_cb(self, outcome_map):

       # terminate all running states if FOO preempted with outcome 'succeeded'

       if outcome_map['FOO'] == 'succeeded':

         print "child_term_cv:FOO finished"

         if self.last_bar_state is not None:

             self.sm_bar.set_initial_state(self.last_bar_state, smach.UserData())

         return True

       # terminate all running states if BAR preempted

       if outcome_map['BAR']=='succeeded' or outcome_map['BAR']=='preempted':

         print "child_term_cv:SM_BAR finished"

         return True

       # in all other case, just keep running, don't terminate anything

       return False

     # gets called when ALL child states are terminated,只要Concurrent下的状态都结束了,

     #调用该函数.注意不是BAR下面的BAR1,BAR2,BAR3的之一完成

     def out_cb(self, outcome_map):

        if outcome_map['FOO'] == 'aborted':

           print "out_cb FOO aborted"

           return 'aborted'

        elif outcome_map['BAR'] == 'preempted':

           print "out_cb BAR preempted"

           return 'preempted'

        elif outcome_map['BAR'] == 'succeeded':

            print "out_cb_BAR succeeded"

            return 'succeeded'

 if __name__ == '__main__':

     ConcurrentExample()
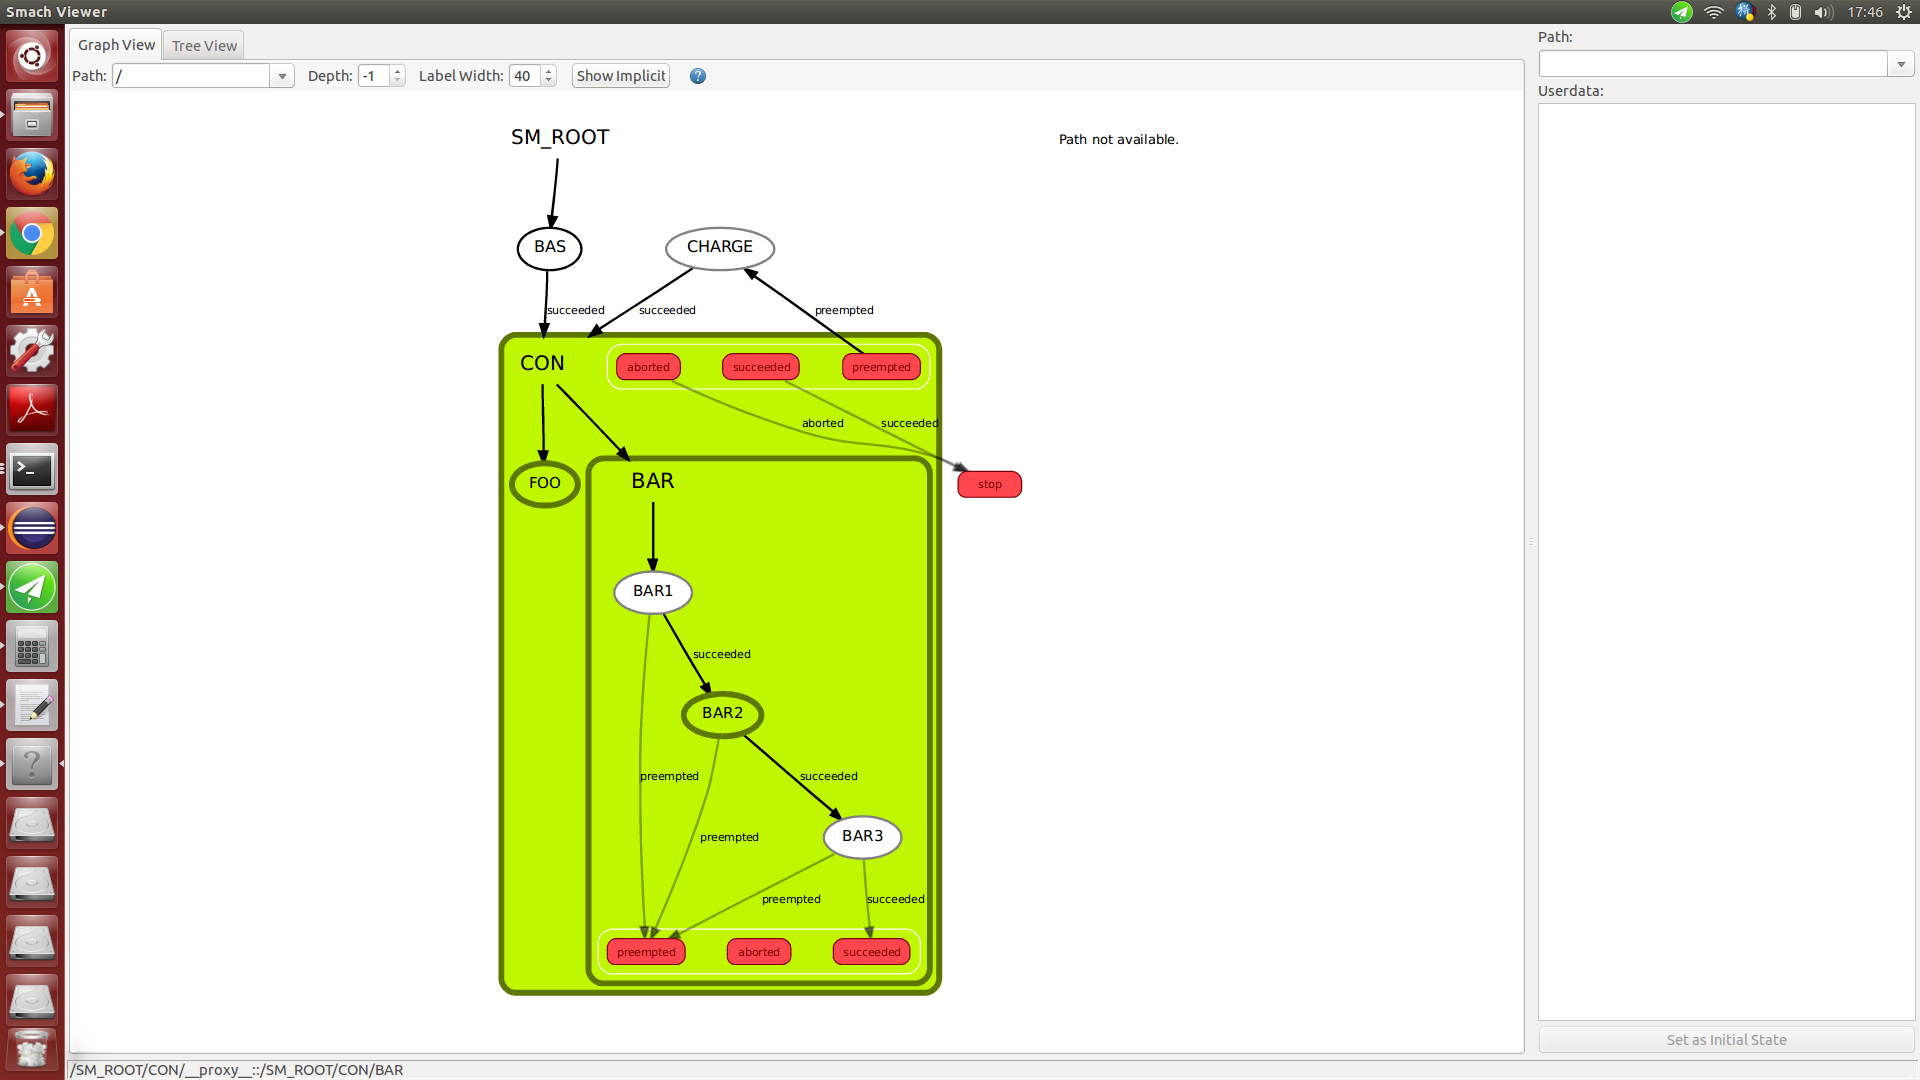
状态机器效果图,CON下的FOO和BAR同时执行,如下所示:
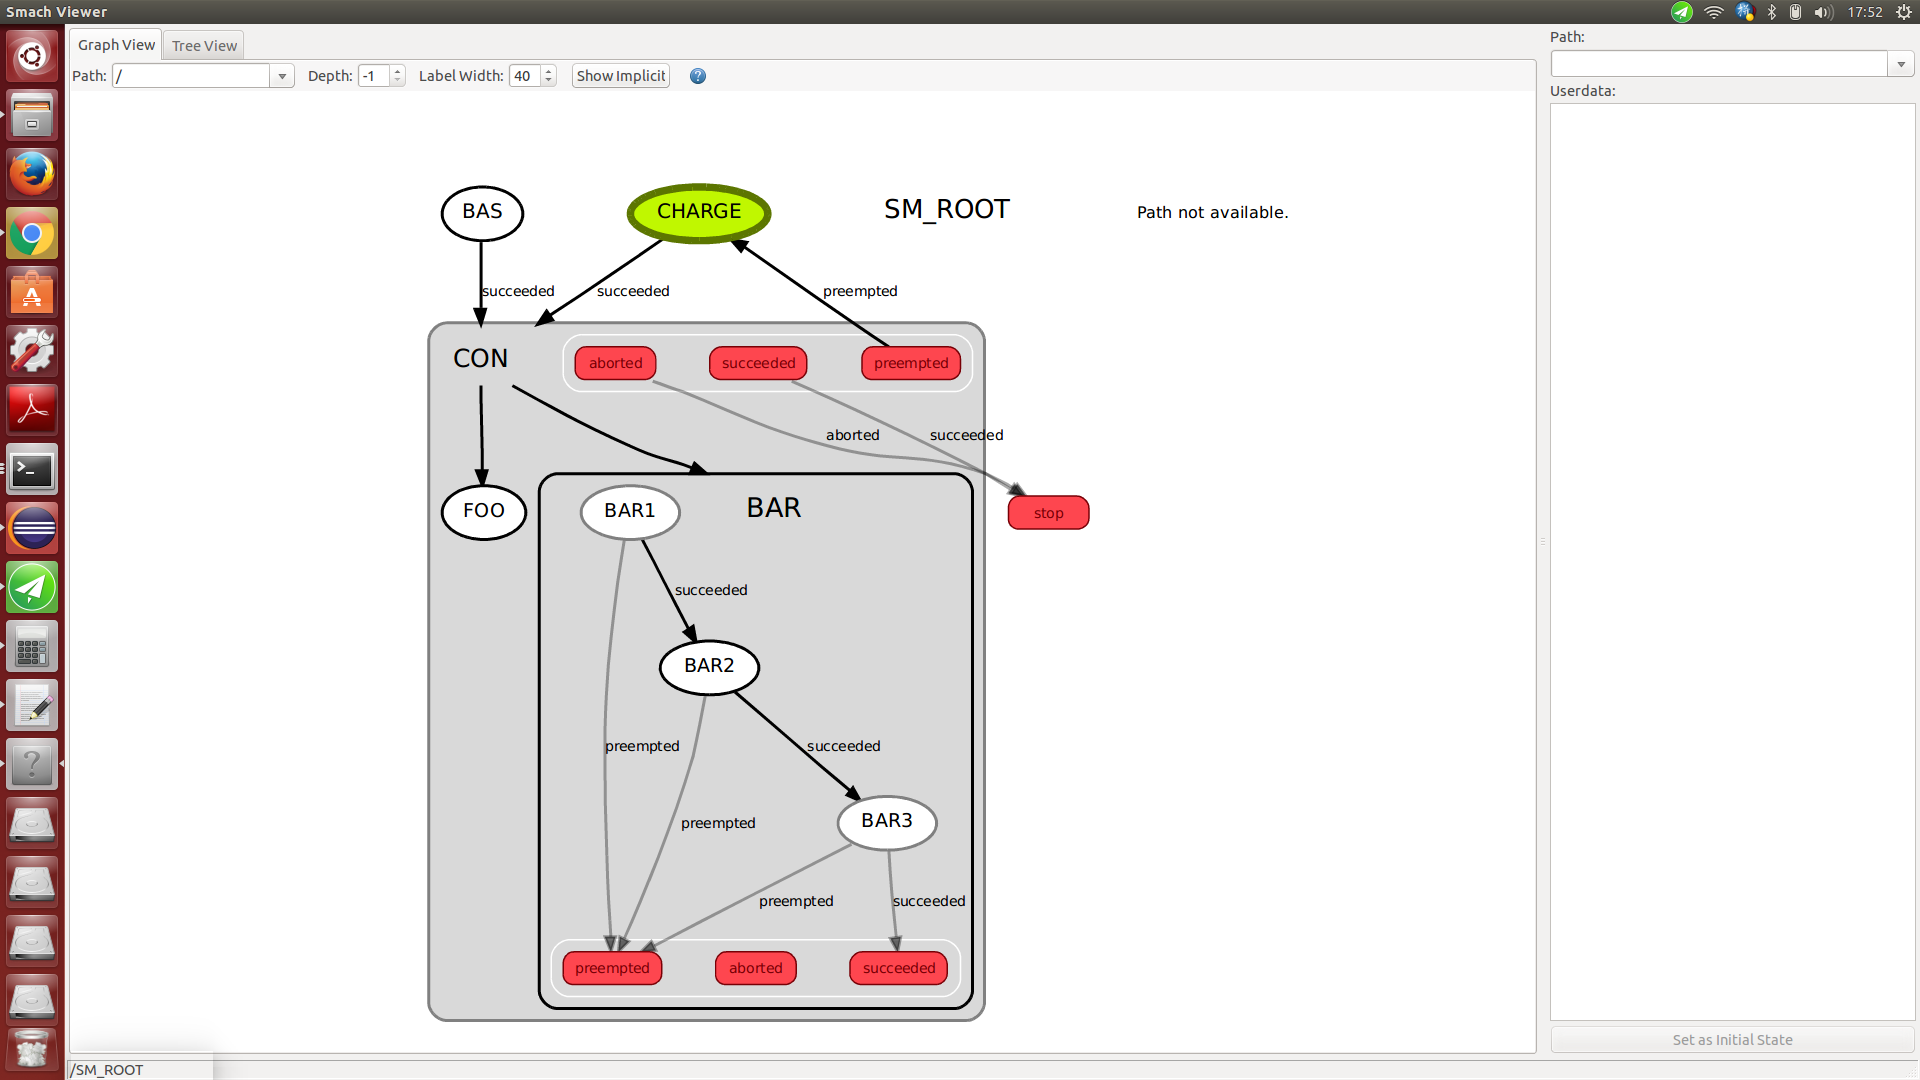
CON进入暂停状态,切换到CHARGE状态下执行(绿色表示执行):
参考资料:
[1]. http://wiki.ros.org/smach/Tutorials/Concurrent%20States
[2]. ros_by_example_vol2_indigo.pdf
问题:只要BAR或FOO之一结束,就输出相应打结果,这个如何做到?还没找到方法
SMACH专题(二)----Concurrent状态机的更多相关文章
- 【算法系列学习三】[kuangbin带你飞]专题二 搜索进阶 之 A-Eight 反向bfs打表和康拓展开
[kuangbin带你飞]专题二 搜索进阶 之 A-Eight 这是一道经典的八数码问题.首先,简单介绍一下八数码问题: 八数码问题也称为九宫问题.在3×3的棋盘,摆有八个棋子,每个棋子上标有1至8的 ...
- 「kuangbin带你飞」专题二十 斜率DP
layout: post title: 「kuangbin带你飞」专题二十 斜率DP author: "luowentaoaa" catalog: true tags: mathj ...
- 「kuangbin带你飞」专题二十二 区间DP
layout: post title: 「kuangbin带你飞」专题二十二 区间DP author: "luowentaoaa" catalog: true tags: - ku ...
- UI标签库专题二:JEECG智能开发平台Column(列) 子标签
UI标签库专题二:JEECG智能开发平台Column(列) 子标签 1.1. Column(列) 子标签 1.1.1. 演示样例 <t:dgCol title="年龄" ...
- 开发指南专题二:JEECG微云高速开发平台JEECG框架初探
开发指南专题二:JEECG微云高速开发平台JEECG框架初探 2.JEECG框架初探 2.1演示系统 打开浏览器输入JEECG演示环境界址:http://demo.jeecg.org:8090/能够看 ...
- SQL语句复习【专题二】
SQL语句复习[专题二] 单行函数(日期.数学.字符串.通用函数.转换函数)多行函数.分组函数.多行数据计算一个结果.一共5个.sum(),avg(),max(),min(),count()分组函数 ...
- SpringBoot之WEB开发-专题二
SpringBoot之WEB开发-专题二 三.Web开发 3.1.静态资源访问 在我们开发Web应用的时候,需要引用大量的js.css.图片等静态资源. 默认配置 Spring Boot默认提供静态资 ...
- [.NET领域驱动设计实战系列]专题二:结合领域驱动设计的面向服务架构来搭建网上书店
一.前言 在前面专题一中,我已经介绍了我写这系列文章的初衷了.由于dax.net中的DDD框架和Byteart Retail案例并没有对其形成过程做一步步分析,而是把整个DDD的实现案例展现给我们,这 ...
- [你必须知道的NOSQL系列]专题二:Redis快速入门
一.前言 在前一篇博文介绍了MongoDB基本操作,本来打算这篇博文继续介绍MongoDB的相关内容的,例如索引,主从备份等内容的,但是发现这些内容都可以通过官方文档都可以看到,并且都非常详细,所以这 ...
随机推荐
- P2471 [SCOI2007]降雨量
Description 我们常常会说这样的话:"X年是自Y年以来降雨量最多的".它的含义是X年的降雨量不超过Y年,且对于任意Y<Z<X,Z年的降雨量严格小于X年.例如2 ...
- ZOJ 3537 Cake(凸包+区间DP)
题目链接:http://acm.zju.edu.cn/onlinejudge/showProblem.do?problemCode=3537 题目大意:给出一些点表示多边形顶点的位置,如果不是凸多边形 ...
- 进程同步——哲学家进餐问题Java实现
哲学家就餐问题是1965年由Dijkstra提出的一种线程同步的问题. 问题描述:一圆桌前坐着5位哲学家,两个人中间有一只筷子,桌子中央有面条.哲学家思考问题,当饿了的时候拿起左右两只筷子吃饭,必须拿 ...
- tp杂记
/** php中的大U函数三个参数: U('ajaxDelPic') ==> /index.php/Admin/Goods/ajaxDelPic.html U('ajaxDelPic?id=1' ...
- xcode7 调用相册权限无提示
1) 打开工程的Info.pilst: 2) 把 Bundle name 和 Bundle display name 的 value值 ,改成跟项目app名一致: 这样系统才能正确地接收到调用请求
- 查找sqlserver数据库中,查询某值所表名和字段名
有时候我们想通过一个值知道这个值来自数据库的哪个表以及哪个字段,通过一个存储过程实现的.只需要传入一个想要查找的值,即可查询出这个值所在的表和字段名. 前提是要将这个存储过程放在所查询的数据库. CR ...
- Ad Hoc Distributed Queries的启用与关闭
启用Ad Hoc Distributed Queries: exec sp_configure 'show advanced options',1 reconfigure exec sp_config ...
- 聚类:(K-means)算法
1.归类: 聚类(clustering) 属于非监督学习 (unsupervised learning) 无类别标记(class label) 2.举例: 3. K-means 算法: ...
- redux-saga印象
saga作为redux的中间件,用来处理异步任务. 先收集资料: 贴个文章(2)中的图先: 注意:参考文献(4)是redux-saga作者写的. 参考文章: (1)https://redux-saga ...
- **PHP删除数组中特定元素的两种方法array_splice()和unset()
方法一: 复制代码代码如下: <?php$arr1 = array(1,3, 5,7,8);$key = array_search(3, $arr1); if ($key !== false) ...