
STM32标准库通用定时器输入捕获
STM32标准库定时器输入捕获
1.输入捕获介绍
输入捕获为STM32定时器的一个功能,可以用来测量输入信号的频率和占空比。
具体原理:当输入信号经过比较捕获通道时,STM32会依据通道的极性设置决定是否触发捕获中断TIM_IT_CCx。此时定时器会将当前计数值TIMx->CNT的值保存在TIMx->CCRx中,通过计算两次捕获中断的时间差便可计算出捕获的电平时长,由此可计算出输入信号的频率、周期、占空比等信息。
在本文中,使用野火指南者开发板,配置TIM2定时器的通道4为输入通道,TIM3定时器的通道1为输出通道。
2. 输入捕获通道与定时器初始化
需要引用头文件
#include "stm32f10x_gpio.h"

#include "stm32f10x_rcc.h"

#include "stm32f10x_tim.h"
void TIM2_Init()                                            // 定时器2初始化

{

	RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2,ENABLE);     // 使能定时器2的时钟

	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);    // 使能GPIOA的时钟

	GPIO_InitTypeDef GPIO_InitStructure;                    // 定义GPIO_InitTypeDef类型的结构体

	TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;      // 定义TIM_TimeBaseInitTypeDef类型的结构体

	TIM_ICInitTypeDef TIM_IC_nitStructure;                  // 定义TIM_ICInitTypeDef类型的结构体

	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3 ;              // 选择通道4的引脚

	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;   // 设置通道4为浮空输入

	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;       // 设置引脚速度为50MHz

	GPIO_Init(GPIOA,&GPIO_InitStructure);                   // 初始化GPIOA

	TIM_TimeBaseInitStructure.TIM_Period = 1000-1;          // 设置定时器2的自动重装值,计数到1000-1

	TIM_TimeBaseInitStructure.TIM_Prescaler = 720-1;	    // 设置定时器2的预分频值,分频720-1

	TIM_TimeBaseInitStructure.TIM_ClockDivision  = TIM_CKD_DIV1;    // 设置时钟分割

	TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; // 设置计数器模式为向上计数

	TIM_TimeBaseInit(TIM2,&TIM_TimeBaseInitStructure);      // 初始化定时器2

	TIM_IC_nitStructure.TIM_Channel = TIM_Channel_4;        // 选择通道4

	TIM_IC_nitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising;     // 设置通道4的上升沿触发

	TIM_IC_nitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1;   // 设置通道4的输入分频器

	TIM_IC_nitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; // 设置通道4映射到TI4

	TIM_IC_nitStructure.TIM_ICFilter = 0x00;                // 设置通道4的滤波器

	TIM_ICInit(TIM2,&TIM_IC_nitStructure);                  // 初始化定时器2的通道4

	NVIC_InitTypeDef NVIC_InitStructure;                    // 定义NVIC_InitTypeDef结构体变量

	NVIC_InitStructure.NVIC_IRQChannel = TIM2_IRQn;         // 选择定时器2的中断通道

	NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;       // 设置中断优先级

	NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;      // 设置中断子优先级

	NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;         // 使能中断通道

	NVIC_Init(&NVIC_InitStructure);                         // 初始化NVIC_InitTypeDef结构体变量

	TIM_ITConfig(TIM2,TIM_IT_CC4 | TIM_IT_Update ,ENABLE);  // 使能定时器2的通道4的中断和更新中断

	TIM_Cmd(TIM2,ENABLE);                                   // 使能定时器2

}
需要注意输入通道引脚为GPIO_Mode_IN_FLOATING模式,TIM_Period为定时器溢出值。
TIM_ICInitTypeDef:输入捕获通道配置结构体。
TIM_Channel:输入通道,可选参数为TIM_Channel_x。
TIM_ICPolarity:输入通道极性设置,可选参数为TIM_ICSelection_DirectTI、TIM_ICSelection_IndirectTI、TIM_ICSelection_TRC。
TIM_ICSelection_DirectTI:将定时器输入通道1、2、3、4依次映射到IC1、IC2、IC3、IC4。
TIM_ICSelection_IndirectTI:将定时器输入通道1、2、3、4依次映射到IC2、IC1、IC4、IC3。
TIM_ICSelection_TRC:将定时器输入通道1、2、3、4连接至TRC我暂时也不知道这个TRC是啥。
TIM_ICFilter:输入通道滤波器设置,可选参数为0x0~0xF。决定了多少次边沿变换会触发一次输入捕获。
3. 中断函数编写
输入捕获中断与定时器中断共用一个中断NVIC。
uint16_t Up_Capture_Cnt,Down_Capture_Cnt,Up_Capture,Up_Capture_Cnt_Temp,Down_Capture;

uint16_t timer_cnt2,timer_cnt1 = 0;

uint16_t Get_State = 0,Get_State1 = 0;

void TIM2_IRQHandler()                              // 定时器2中断函数

{

	if(TIM_GetITStatus(TIM2,TIM_IT_Update) == SET)  // 定时器2更新中断

	{

		timer_cnt1++;                               // 定时器计数标志量1每溢出一次加一

		timer_cnt2++;                               // 定时器计数标志量2每溢出一次加一

		if(timer_cnt1 == 10000)                     // 定时器计数标志量1溢出时清零

		{

			timer_cnt1 = 0;                         // 定时器计数标志量1清零

		}

		if(timer_cnt2 == 10000)                     // 定时器计数标志量2溢出时清零

		{

			timer_cnt2 = 0;                         // 定时器计数标志量2清零

		}

	}

	if(TIM_GetITStatus(TIM2,TIM_IT_CC4) == SET)     // 定时器2输入捕获中断

	{

		switch(Get_State)                           // 判断输入捕获状态

		{

			case 0 :

				Up_Capture_Cnt_Temp = Up_Capture_Cnt;       // 保存上一次输入捕获通道的值

				Down_Capture_Cnt =  TIM_GetCapture4(TIM2);  // 获取当前输入捕获通道的值

				Down_Capture = Down_Capture_Cnt + (timer_cnt2 * 1000) - Up_Capture_Cnt_Temp;    // 计算脉冲宽度

				timer_cnt1 = 0;                             // 定时器计数标志量1清零

				timer_cnt2 = 0;                             // 定时器计数标志量2清零

				TIM_ClearITPendingBit(TIM2,TIM_IT_CC4);     // 清除输入捕获通道的中断标志位

				TIM_OC4PolarityConfig(TIM2,TIM_ICPolarity_Falling); // 设置输入捕获通道的极性为下降沿

				Get_State = 1;                              // 设置输入捕获通道的状态为1

				break;                                      // 跳出switch语句

			case 1:

				Up_Capture_Cnt =  TIM_GetCapture4(TIM2);    // 获取当前输入捕获通道的值

				Up_Capture = Up_Capture_Cnt + (timer_cnt1 * 1000) - Down_Capture_Cnt;           // 计算脉冲宽度

				timer_cnt1 = 0;                             // 定时器计数标志量1清零

				timer_cnt2 = 0;                             // 定时器计数标志量2清零

				TIM_ClearITPendingBit(TIM2,TIM_IT_CC4);     // 清除输入捕获通道的中断标志位

				TIM_OC4PolarityConfig(TIM2,TIM_ICPolarity_Rising);  // 设置输入捕获通道的极性为上升沿

				Get_State = 0;                              // 设置输入捕获通道的状态为0

				break;                                      // 跳出switch语句

		}

	}

	TIM_ClearITPendingBit(TIM2,TIM_IT_Update);              // 清除定时器溢出中断标志位

}
4. 中断函数代码具体逻辑解释
光看代码可能捋不清先后关系,来看下图就知道了,如图1所示:
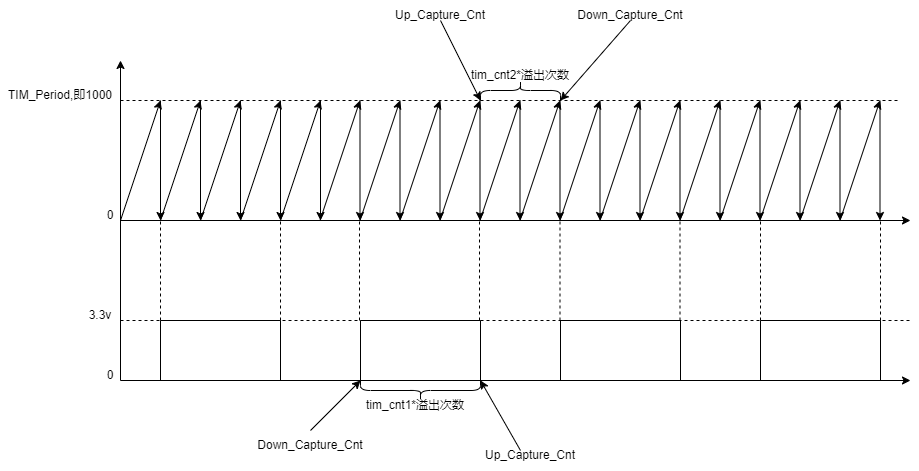
在图中可以看到,当输入捕获通道的信号周期要长于输入捕获的通道时钟周期时,会导致第二次读取的值比第一次读取的值小,如果不使用定时器溢出次数进行辅助运算会导致算出来的是负数。之后第一次读取的值+溢出时间-第二次读取的值,得到的结果就是脉冲宽度,第二次读取的值+溢出时间-第一次读取的值,得到的就是周期中另一部分的宽度。有了这些信息,就可以得到频率、周期和占空比了。
STM32标准库通用定时器输入捕获的更多相关文章
- 单片机stm32零基础入门之--初识STM32 标准库
CMSIS 标准及库层次关系 因为基于Cortex 系列芯片采用的内核都是相同的,区别主要为核外的片上外设的差异,这些差异却导致软件在同内核,不同外设的芯片上移植困难.为了解决不同的芯片厂商生产的Co ...
- STM32 标准库
CMSIS 标准及库层次关系 因为基于Cortex 系列芯片采用的内核都是相同的,区别主要为核外的片上外设的差异,这些差异却导致软件在同内核,不同外设的芯片上移植困难.为了解决不同的芯片厂商生产的Co ...
- stm32cube--通用定时器--输入捕获
用定时器输入捕获做红外线接收实验.(此次试验以通道2为例) ①stm32cube配置 ② ③ ④程序中主要用到的输入捕获相关寄存器 uint16_t tim_sr,tim_ccer,tim_ccr; ...
- STM32标准库GPIO操作
STM32标准库GPIO操作 STM32任何外围设备的使用都分为两部分:初始化和使用.体现在代码上就是:(1)有一个初始化函数(2)main函数中的使用 1.初始化GPIO 初始化GPIO函数代码: ...
- 初识STM32标准库
1.CMSIS 标准及库层次关系 CMSIS 标准中最主要的为 CMSIS 核心层,它包括了: STM32标准库可以从官网获得: 在使用库开发时,我们需要把 libraries 目录下的库函数文件添加 ...
- STM32之定时器输入捕获
1.输入捕获模式可以用来测量脉冲宽度或者测量频率.STM32的定时器,除了TIM6和TIM7,其他定时器都有输入捕获功能.STM32的输入捕获,简单的说就是通过检测TIMx_CHx上的边沿信号,在边沿 ...
- stm32f103_高级定时器——输入捕获/输出比较中断+pwm=spwm生成
****************************首选我们了解一下它们的功能吧********************************************************** ...
- STM32 标准库V3.5启动文件startup_stm32f10xxx.s分析
layout: post tags: [STM32] comments: true 文章目录 layout: post tags: [STM32] comments: true 前言 分析startu ...
- STM32 标准库3.5修改默认外部8M晶振为16M晶振
ST官方标准库V3.5默认的外部晶振频率为8M,实际使用中外部晶振需要修改为16M: 经过实验,修改有效,具体的patch如下: 修改 HSE_VALUE 值 diff --git "a/L ...
- STM32 HAL库的定时器中断回调函数跟串口中断回调函数
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim) { //添加回调后的程序逻辑 if (htim->Instance == ...
随机推荐
- vue 进阶学习(二):node.js、npm、webpack、vue-cli
node.js.npm.webpack.vue-cli 前言:主要对插件的描述,安装,卸载.使用以及注意点 1 node.js 说明:是一个基于 Chrome V8 引擎的 JavaScript 运行 ...
- Python 排序与查找算法收集
Python 语言实现几种不同的排序算法,代码来自于老男孩Python全栈开发,学习教程! import random import time import copy import sys def c ...
- 【预定义】C语言预定义代码(宏、条件编译等)内容介绍【最全的保姆级别教程】
浅谈C语言预定义中的预定义符号,#define,以及符号#,##的相关运用 求个赞求个赞求个赞求个赞 谢谢 先赞后看好习惯 打字不容易,这都是很用心做的,希望得到支持你 大家的点赞和支持对于我来说是一 ...
- 会话跟踪技术之SESSION
会话跟踪技术之SESSION 一般来说,登录信息既可以存储在session中,也可以存储在cookie中,他们之间的差别在于session可以方便的存取多种数据类型,而cookie只支持字符串类型,同 ...
- curl接口调用
CURL 是一个利用URL语法规定来传输文件和数据的工具,支持很多协议,如HTTP.FTP.TELNET等.最爽的是,PHP也支持 CURL 库.使用PHP的CURL 库可以简单和有效地去抓网页.你只 ...
- ElasticSearch7.3学习(三十四)----生产环境集群部署总结
1.集群部署 2.结点的三个角色 主结点:master节点主要用于集群的管理及索引 比如新增结点.分片分配.索引的新增和删除等. 数据结点:data 节点上保存了数据分片,它负责索引和搜索操作. 客户 ...
- 如何计算DG环境下Redo传输所需的带宽?
MOS有篇文章: How To Calculate The Required Network Bandwidth Transfer Of Redo In Data Guard Environments ...
- Hive报错:Call From hadoop01/172.23.238.2 to hadoop01:10020 failed on connection exception
问题描述 在阿里云服务器上安装的Hadoop和Hive,刚开始关闭了防火墙.但是由于服务器被被黑客安装挖矿程序,所以开启了防火墙.但是即使开启了所有可能的端口,但是在向Hive中插入数据时,依然报错提 ...
- NC20325 [SDOI2009]HH的项链
题目链接 题目 题目描述 HH有一串由各种漂亮的贝壳组成的项链. HH相信不同的贝壳会带来好运,所以每次散步完后,他都会随意取出一 段贝壳,思考它们所表达的含义. HH不断地收集新的贝壳,因此他的项链 ...
- Java官方文档
https://www.oracle.com/java/technologies/ https://www.oracle.com/java/technologies/downloads/archive ...